Nguyên lý cảm biến mức nước dựa trên việc nhận biết sự thay đổi của mực nước và chuyển đổi kết quả đo thành tín hiệu điện. Tùy yêu cầu giám sát, cảm biến có thể chỉ phát hiện nước tại một vị trí cố định hoặc đo liên tục toàn bộ chiều cao cột nước.
Nói một cách đơn giản, tất cả cảm biến mức nước đều thực hiện theo chuỗi sau:
Mực nước thay đổi → tác động lên phần tử cảm biến → cảm biến đo khoảng cách, áp suất, điện dung hoặc vị trí phao → mạch điện xử lý kết quả → xuất tín hiệu relay, transistor, 4–20 mA, 0–10 V hoặc Modbus RTU.
Điểm quan trọng là nguyên lý đo và tín hiệu đầu ra không phải là một. Radar, siêu âm, áp suất hay điện dung là phương pháp dùng để xác định mức nước. Trong khi đó, relay, 4–20 mA, 0–10 V và Modbus RTU chỉ là cách truyền kết quả đo tới PLC, bộ hiển thị hoặc hệ thống SCADA.

| Tình huống | Nguyên lý phù hợp | Lý do |
|---|---|---|
| Báo đầy/cạn | Phao, điện cực, tần số cao | Chỉ cần trạng thái ON/OFF |
| Bồn hở | Siêu âm, radar, áp suất | Đo mức liên tục |
| Bồn kín có áp suất | Radar hoặc chênh áp | Loại ảnh hưởng áp suất khí |
| Nước có bọt/hơi | Radar | Ít bị ảnh hưởng hơn siêu âm |
| Giếng/hồ sâu | Thủy tĩnh | Lắp đặt đơn giản, đo liên tục |
Cảm biến mức nước hoạt động như thế nào?
Cảm biến mức nước hoạt động bằng cách nhận biết một đại lượng thay đổi theo mực nước, sau đó chuyển đại lượng đó thành tín hiệu điện có thể đọc và xử lý. Đại lượng được đo có thể là vị trí của phao, độ dẫn điện, điện dung, khoảng cách từ đầu dò đến mặt nước hoặc áp suất của cột chất lỏng.
Theo dạng kết quả đầu ra, cảm biến mức nước được chia thành hai nhóm chính:
| Tiêu chí | Đo mức điểm | Đo mức liên tục |
| Kết quả | Có hoặc không có nước tại vị trí đặt cảm biến | Giá trị mức trên toàn dải đo |
| Tín hiệu thường dùng | Relay, PNP, NPN | 4–20 mA, 0–10 V, Modbus RTU |
| Ví dụ kết quả | Báo đầy, báo cạn | Bồn đang ở mức 35%, 60% hoặc 100% |
| Công nghệ | Phao, điện cực, điện dung, tần số cao | Radar, radar dẫn sóng, siêu âm, áp suất, phao, điện dung |
Đo điểm chỉ trả lời câu hỏi: nước đã chạm tới vị trí này hay chưa? Đo liên tục trả lời câu hỏi: mức nước hiện tại đang cao bao nhiêu?
Một công nghệ như phao hoặc điện dung có thể được chế tạo thành cảm biến báo điểm hoặc cảm biến đo liên tục. Sự khác nhau nằm ở cấu tạo đầu dò và cách mạch điện xử lý tín hiệu, không chỉ nằm ở tên nguyên lý.
Nếu bạn cần lựa chọn thiết bị cho bồn, hồ, giếng hoặc hệ thống điều khiển bơm, hãy xem phần so sánh các loại cảm biến đo mực nước theo nguyên lý, môi trường sử dụng và phương pháp lắp đặt.
| Phương pháp | Đại lượng được đo | Tiếp xúc nước | Kết quả |
|---|---|---|---|
| Phao | Vị trí phao | Có | ON/OFF hoặc liên tục |
| Điện cực | Độ dẫn điện | Có | ON/OFF |
| Điện dung | Sự thay đổi điện dung | Tùy loại | ON/OFF hoặc liên tục |
| Siêu âm | Thời gian truyền sóng âm | Không | Mức liên tục |
| Radar | Sóng điện từ phản xạ | Không | Mức liên tục |
| Radar dẫn sóng | Thời gian phản xạ dọc đầu dò | Có | Mức liên tục |
| Áp suất thủy tĩnh | Áp suất cột nước | Có | Mức liên tục |
| Chênh áp | Chênh lệch áp suất HP–LP | Có | Mức liên tục |
Nguyên lý cảm biến mức nước dạng điểm
Cảm biến báo mức nước dạng điểm chỉ phát hiện nước đã đạt tới một vị trí xác định trước hay chưa. Khi trạng thái tại điểm đo thay đổi, cảm biến chuyển đầu ra từ ON sang OFF hoặc ngược lại để báo đầy, báo cạn, chống tràn hay điều khiển bơm.
Nguyên lý phao báo mức nước
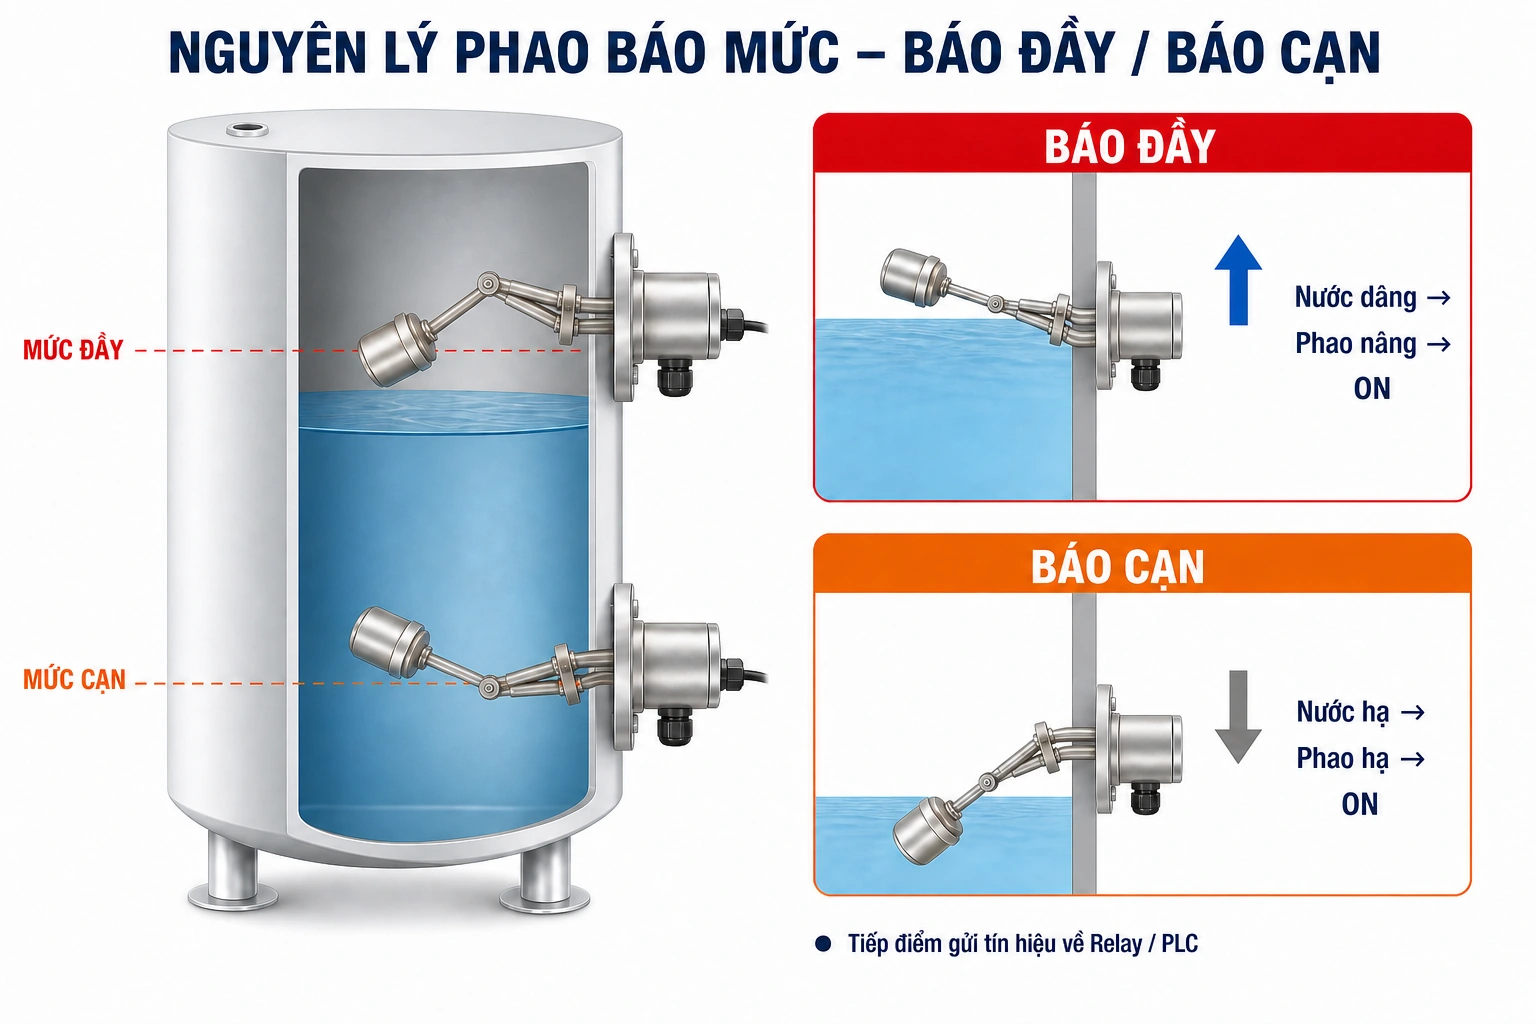
Phao báo mức hoạt động dựa trên lực nổi. Khi mực nước tăng hoặc giảm, phao di chuyển theo bề mặt nước và làm tiếp điểm điện thay đổi trạng thái.
Đối với phao từ, bên trong phao có một nam châm. Khi phao đi đến vị trí đóng cắt, từ trường của nam châm tác động lên reed switch nằm trong thân cảm biến. Tiếp điểm sau đó chuyển từ thường mở sang đóng hoặc từ thường đóng sang mở.
Quá trình hoạt động có thể tóm tắt như sau:
Nước dâng → phao nổi lên → nam châm tác động reed switch → tiếp điểm NO/NC đổi trạng thái → relay, PLC hoặc bơm nhận tín hiệu.
Một hệ thống có thể dùng một phao để báo đầy hoặc báo cạn. Nếu cần điều khiển bơm giữa hai vị trí MIN và MAX, có thể lắp hai phao tại hai độ cao khác nhau.
Phao báo mức điểm chỉ tạo trạng thái ON/OFF. Nó không cung cấp giá trị mức liên tục như 35%, 60% hay 4,2 m nước.
Nguyên lý cảm biến điện dung báo mức
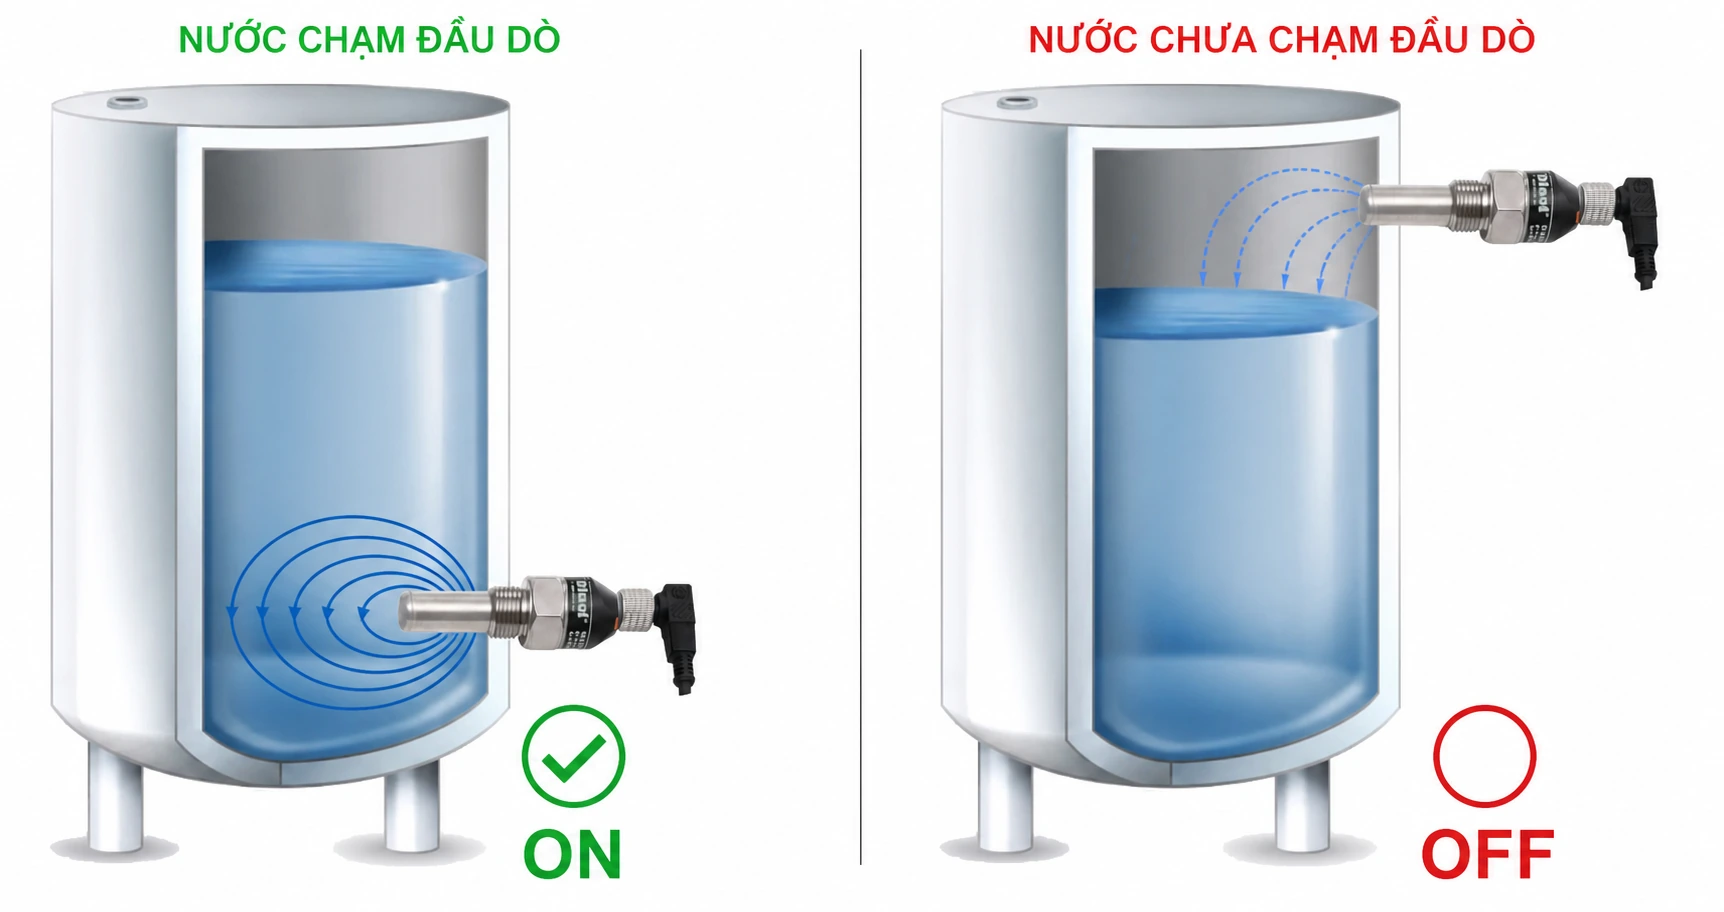
Cảm biến điện dung báo mức phát hiện nước dựa trên sự thay đổi điện dung tại đầu cảm biến. Đầu dò và môi trường xung quanh tạo thành một hệ điện dung. Khi nước đi vào vùng cảm nhận, hằng số điện môi thay đổi làm điện dung của hệ thống thay đổi theo.
Mạch điện bên trong cảm biến so sánh giá trị điện dung đo được với một ngưỡng đã cài đặt. Khi giá trị vượt qua ngưỡng, ngõ ra PNP, NPN hoặc relay sẽ chuyển trạng thái.
Trình tự hoạt động gồm:
- Đầu cảm biến chưa tiếp xúc với nước và ghi nhận một giá trị điện dung ban đầu.
- Nước đi vào vùng cảm nhận làm hằng số điện môi thay đổi.
- Điện dung tăng hoặc giảm tùy theo cấu tạo đầu dò.
- Mạch xử lý so sánh kết quả với ngưỡng cài đặt.
- Cảm biến xuất tín hiệu báo có nước hoặc không có nước.
Với bồn nhựa hoặc kính có thành đủ mỏng, một số cảm biến điện dung có thể lắp bên ngoài để phát hiện nước xuyên qua thành bồn mà không tiếp xúc trực tiếp với chất lỏng.
Nguyên lý điện cực báo mức nước

Cảm biến điện cực hoạt động dựa trên độ dẫn điện của nước. Một điện cực chung và một hoặc nhiều điện cực báo mức được đặt tại các độ cao xác định trong bồn.
Khi nước đồng thời chạm điện cực chung và điện cực báo mức, một dòng điện nhỏ có thể truyền qua nước. Bộ điều khiển phát hiện dòng dẫn này rồi đóng hoặc ngắt relay. Khi mực nước hạ xuống và không còn nối điện giữa hai điện cực, relay trở về trạng thái còn lại.
Phương pháp điện cực phù hợp với nước và các chất lỏng có khả năng dẫn điện. Nó không phù hợp với dầu, dung môi không dẫn điện hoặc chất lỏng có độ dẫn quá thấp.
Hệ thống ba que hoặc năm que có thể tạo ra nhiều mốc báo mức khác nhau. Tuy nhiên, mỗi que vẫn chỉ đại diện cho một vị trí cố định. Vì vậy, đây là phép đo nhiều điểm rời rạc, không phải phép đo liên tục thực sự.
Nguyên lý cảm biến tần số cao báo mức nước
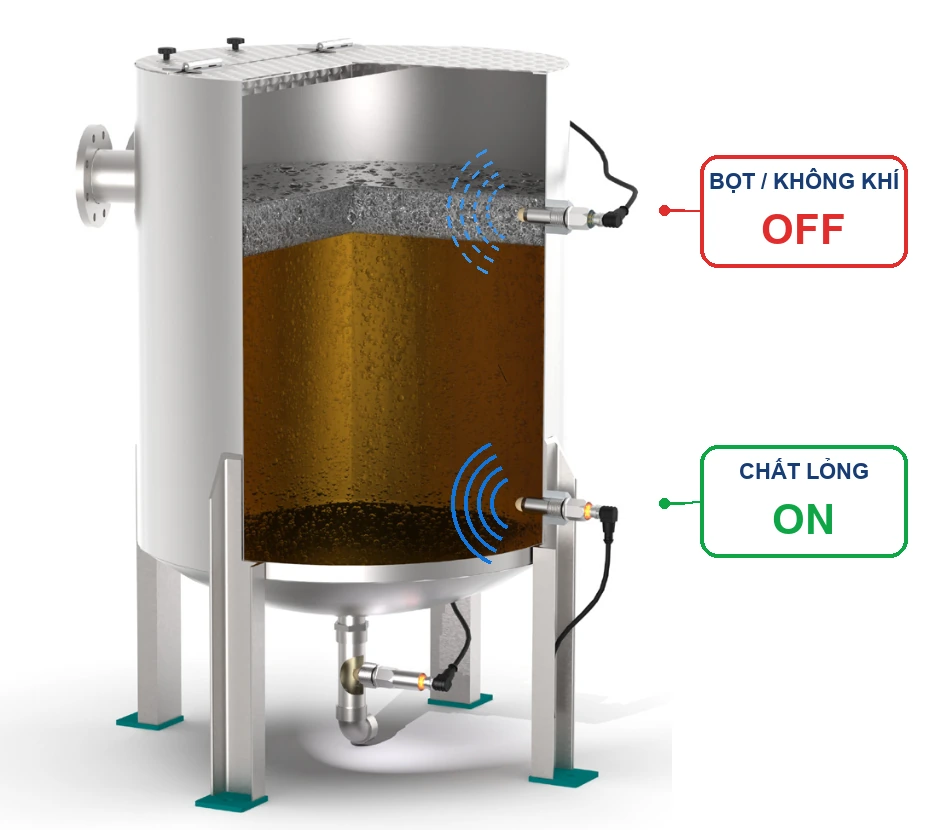
Cảm biến tần số cao báo mức hoạt động bằng cách kích thích điện cực ở dải tần số cao và theo dõi sự thay đổi của trường điện tại vùng cảm nhận. Khi nước hoặc môi chất đi vào vùng điện cực, đặc tính điện của hệ thống thay đổi. Mạch xử lý nhận biết sự thay đổi này, so sánh với giá trị đã cài rồi chuyển trạng thái đầu ra.
Quá trình hoạt động có thể tóm tắt như sau:
Điện cực được kích bằng tín hiệu tần số cao → môi chất đi vào vùng cảm nhận → đặc tính điện và độ điện thẩm quanh điện cực thay đổi → mạch xử lý nhận biết trạng thái → ngõ ra PNP, NAMUR hoặc IO-Link thay đổi tùy phiên bản.
RFLS-24N và RFLS-35N của Dinel là hai ví dụ thuộc nhóm cảm biến mức giới hạn tần số cao. Đây vẫn là cảm biến báo mức điểm, không tạo ra giá trị liên tục trên toàn chiều cao bồn.
Khác với cảm biến điện dung thông thường chỉ đóng/ngắt theo một ngưỡng điện dung, cảm biến tần số cao có cách kích thích và xử lý tín hiệu ở dải tần cao để tăng độ ổn định trong môi trường khó. Sau khi được cài theo trạng thái ngập và không ngập, thiết bị có thể giảm ảnh hưởng của lớp vật liệu bám hoặc bọt còn lại trên điện cực.
Cảm biến tần số báo mức còn có chức năng Medium window để phản ứng với môi chất có độ điện thẩm nằm trong cửa sổ đã cài, thay vì phản ứng với mọi vật liệu chạm điện cực. Cả RFLS-24N và RFLS-35N đều có thể phát hiện môi chất dẫn điện hoặc không dẫn điện; khả năng loại bỏ bọt và lớp bám phụ thuộc vào cấu hình điện cực, vị trí lắp và cách cài đặt thực tế.
Xem thêm cảm biến báo mức RFLS-24N và cảm biến đo mức RFLS-35N.
Nguyên lý cảm biến mức nước liên tục
Cảm biến đo mức nước liên tục tạo ra một giá trị tỷ lệ với mức nước trên toàn dải. Kết quả có thể được hiển thị theo mét nước, phần trăm, thể tích hoặc chuyển thành tín hiệu analog và dữ liệu số truyền về hệ thống điều khiển.
Nguyên lý cảm biến siêu âm đo mức nước
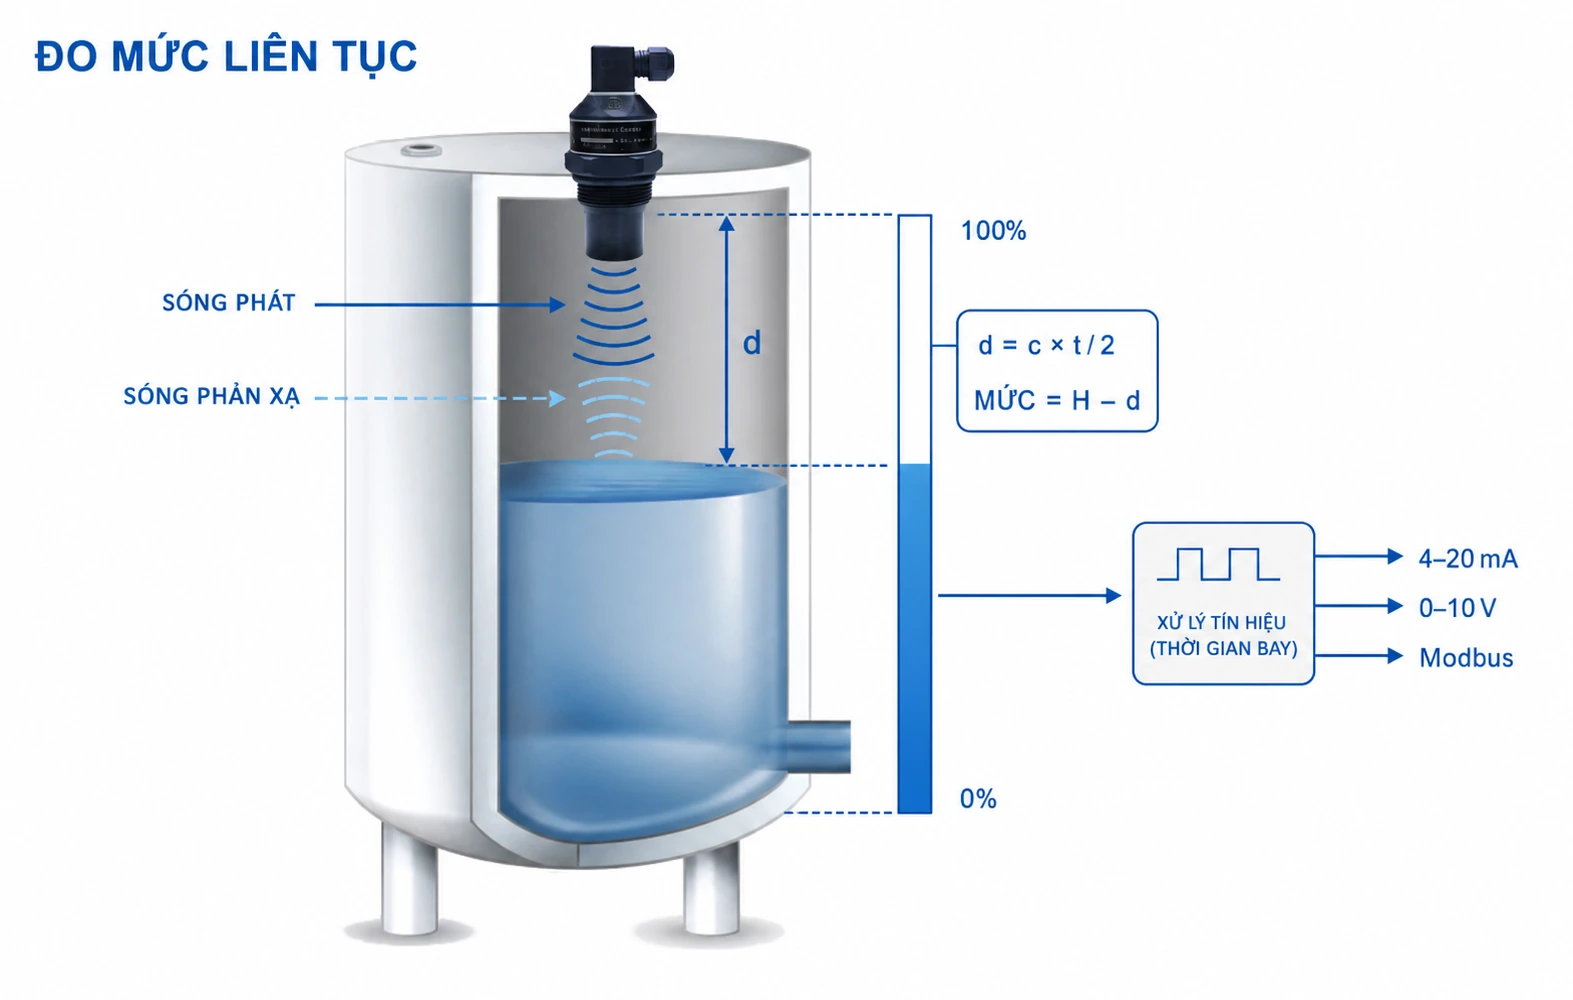
Cảm biến siêu âm xác định mức nước bằng cách đo thời gian sóng âm đi từ đầu dò đến mặt nước rồi phản xạ trở lại. Cảm biến thường được lắp phía trên và không tiếp xúc trực tiếp với nước.
Đầu dò phát một xung siêu âm xuống bề mặt. Khi gặp mặt nước, một phần năng lượng phản xạ trở lại đầu dò. Bộ xử lý đo tổng thời gian sóng đi và về để tính khoảng cách:
d = (v × t) / 2
Trong đó:
- d là khoảng cách từ đầu cảm biến đến mặt nước;
- v là vận tốc truyền âm trong không khí;
- t là tổng thời gian sóng đi từ cảm biến đến mặt nước và quay trở lại.
Phải chia cho 2 vì thời gian đo bao gồm cả chiều đi và chiều về. Khi đã biết khoảng cách d, mức nước được tính theo công thức:
h = H − d
Trong đó H là khoảng cách từ đầu cảm biến đến mốc zero của bồn và h là mức nước tính từ mốc zero.
Ví dụ, khoảng cách từ đầu dò đến đáy bồn là 5 m. Cảm biến đo được khoảng cách tới mặt nước là 1,2 m. Mức nước khi đó là:
h = 5 − 1,2 = 3,8 m
Kết quả siêu âm có thể bị ảnh hưởng bởi vùng mù của đầu dò, nhiệt độ không khí, hơi nước, bọt, sóng trên bề mặt và vật cản trong vùng phát sóng.
Nguyên lý cảm biến radar đo mức nước không tiếp xúc

Cảm biến radar đo mức bằng cách phát sóng điện từ về phía mặt nước, thu tín hiệu phản xạ rồi xác định khoảng cách từ đầu dò đến bề mặt. Mức nước được tính bằng chiều cao tham chiếu trừ đi khoảng cách vừa đo.
Tùy cấu tạo, radar có thể xác định khoảng cách dựa trên thời gian truyền của xung hoặc sự thay đổi tần số của tín hiệu phát và tín hiệu phản xạ. Dù dùng phương pháp xử lý nào, chuỗi đo cơ bản vẫn là:
Phát sóng điện từ → sóng gặp mặt nước → nhận tín hiệu phản xạ → tính khoảng cách → quy đổi thành mức nước.
Radar và siêu âm đều có thể đo không tiếp xúc từ phía trên bồn, nhưng không hoạt động theo cùng một loại sóng. Radar sử dụng sóng điện từ, trong khi siêu âm sử dụng sóng âm. Vì không phụ thuộc vào vận tốc âm thanh, radar không chịu ảnh hưởng của nhiệt độ và thành phần không khí theo cùng cơ chế như siêu âm.
Để tìm hiểu sâu hơn về tần số radar, vùng chết và cách thiết bị xử lý tín hiệu phản xạ, xem bài cảm biến đo mức radar 80 GHz.
Nguyên lý cảm biến radar dẫn sóng – radar tiếp xúc đo mức nước
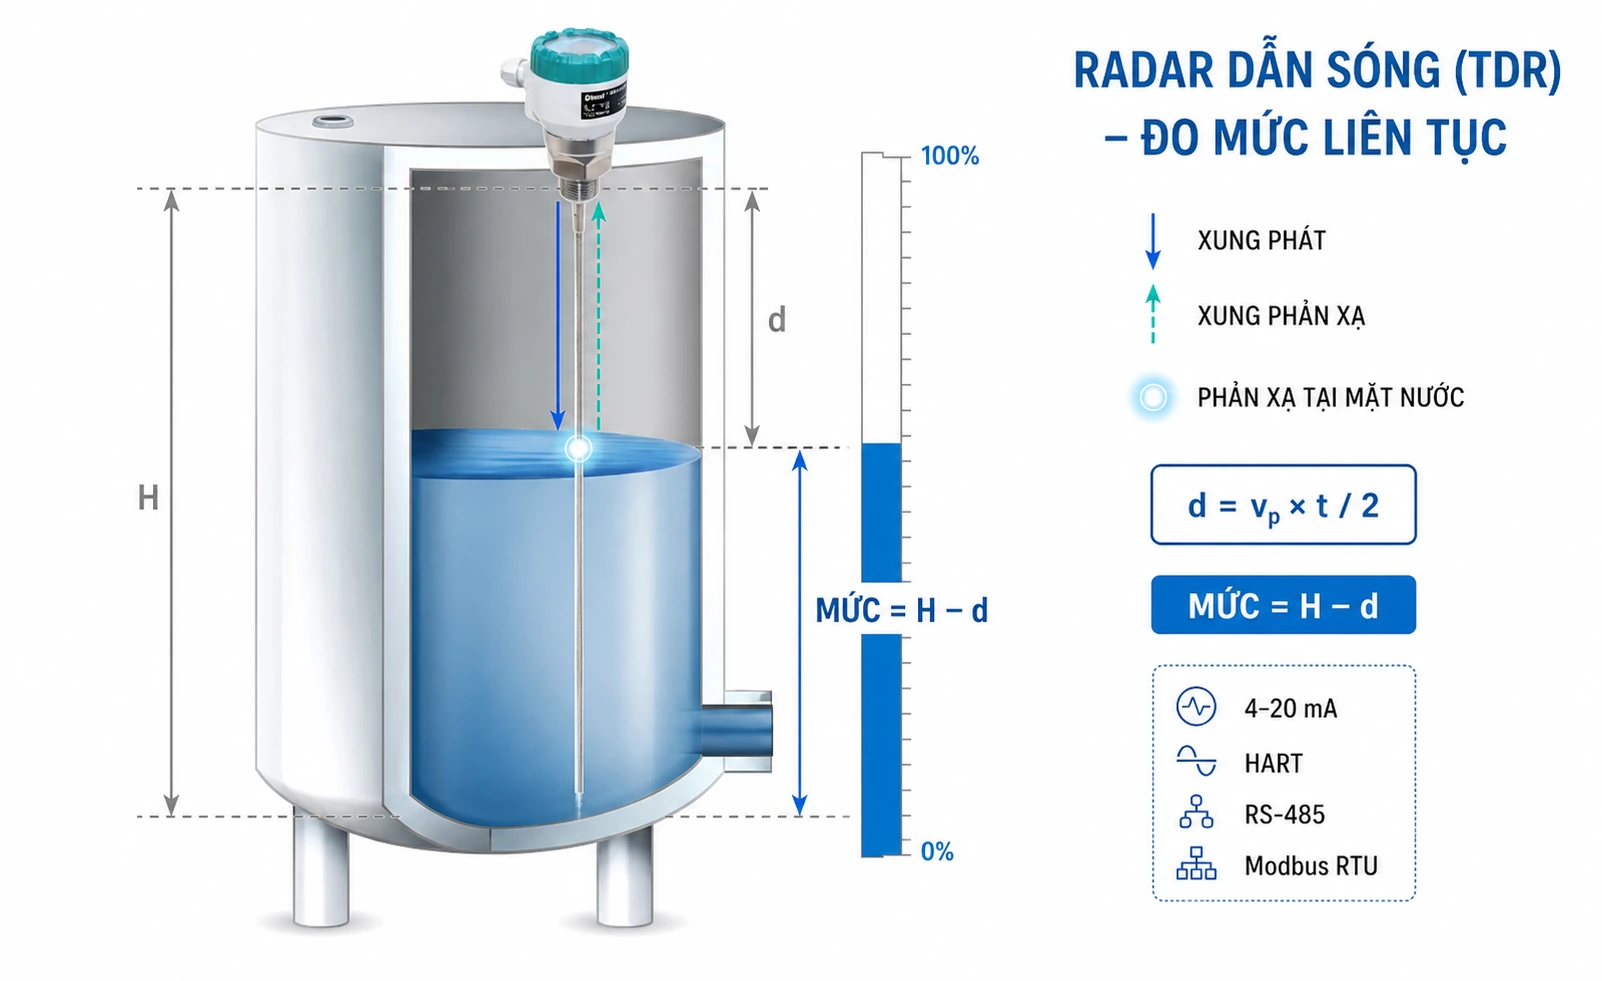
Cảm biến radar dẫn sóng, còn gọi là radar dẫn hướng hoặc Guided Wave Radar, đo mức bằng cách truyền xung điện từ dọc theo một đầu dò tiếp xúc với môi chất. Đầu dò có thể là que, dây cáp hoặc dạng đồng trục.
Mạch điện phát một xung điện từ rất ngắn vào đầu dò. Xung truyền dọc theo que hoặc cáp về phía mặt nước. Tại vị trí có sự thay đổi độ điện thẩm giữa phần khí và chất lỏng, trở kháng của đường truyền thay đổi làm một phần năng lượng phản xạ trở lại bộ thu.
Quá trình đo có thể tóm tắt như sau:
Phát xung điện từ → xung truyền dọc que, cáp hoặc đầu dò đồng trục → gặp mặt nước và phản xạ → đo thời gian truyền → tính khoảng cách → quy đổi thành mức nước.
Khoảng cách từ mặt tham chiếu của cảm biến đến bề mặt nước được xác định theo thời gian truyền xung:
d = (vp × t) / 2
Trong đó:
- d là khoảng cách từ mặt tham chiếu đến bề mặt nước;
- vp là vận tốc lan truyền của xung điện từ dọc đầu dò;
- t là tổng thời gian xung đi đến mặt nước và phản xạ trở lại.
Sau khi có khoảng cách d, mức nước được tính theo h = H − d, trong đó H là khoảng cách từ mặt tham chiếu của cảm biến đến mốc zero của bồn.
GRLM-70 của Dinel là cảm biến radar dẫn sóng TDR đo mức liên tục. Tùy phiên bản, thiết bị sử dụng đầu dò que, cáp hoặc đồng trục rồi chuyển kết quả thành 4–20 mA/HART hoặc RS485 Modbus RTU.
Radar dẫn sóng khác radar không tiếp xúc ở đường truyền sóng. Radar không tiếp xúc phát sóng điện từ qua không gian phía trên mặt nước. Radar dẫn sóng tập trung năng lượng dọc theo đầu dò và đầu dò tiếp xúc trực tiếp với môi chất.
Một số phiên bản GRLM-70 còn có thể xác định giao diện giữa hai lớp chất lỏng. Mỗi bề mặt có độ điện thẩm khác nhau tạo ra một tín hiệu phản xạ; bộ xử lý phân tích các echo để xác định vị trí giao diện và độ dày lớp phía trên.
Kết quả radar dẫn sóng có thể bị ảnh hưởng bởi vùng mù phía trên và phía dưới, cặn bám trên đầu dò, đầu dò chạm thành bồn, dây cáp bị cong hoặc chịu lực kéo và tín hiệu phản xạ yếu khi môi chất có độ điện thẩm quá thấp. Xem thêm cảm biến radar dẫn sóng GRLM-70.
Nguyên lý cảm biến thủy tĩnh thả chìm

Cảm biến thủy tĩnh thả chìm suy ra mức nước từ áp suất của cột nước nằm phía trên đầu dò. Đầu cảm biến được thả gần đáy giếng, hồ hoặc bể; vị trí màng cảm biến chính là mốc bắt đầu của chiều cao đo.
Màng cảm biến chịu áp suất do cột nước tạo ra. Với cảm biến gauge có thông hơi, một ống nhỏ trong cáp đưa áp suất khí quyển về phía tham chiếu của phần tử đo. Sau khi bù áp suất khí quyển, áp suất còn lại tỷ lệ với chiều cao cột nước:
P = ρgh
Suy ra:
h = P / (ρg)
Trong đó:
- P là áp suất của cột chất lỏng, đơn vị Pa;
- ρ là khối lượng riêng của chất lỏng, đơn vị kg/m³;
- g là gia tốc trọng trường, xấp xỉ 9,81 m/s²;
- h là chiều cao chất lỏng phía trên màng cảm biến, đơn vị m.
Nếu đầu dò cách đáy bể 20 cm thì kết quả đo không bao gồm 20 cm nằm bên dưới đầu dò. Đây là lý do vị trí lắp phải được tính khi cài đặt mốc zero. Trên thực tế khi đặt hàng cảm biến áp suất thủy tĩnh thì khoảng cách đo đã được nhà sản xuất hiệu chuẩn.
Vd: cảm biến đo mức 0-10m nước tương ứng 4-20mA thì cảm biến chỉ cần thả xuống nước là
Nguyên lý cảm biến áp suất lắp đáy bồn – dạng Gauge

Cảm biến áp suất gauge lắp đáy đo áp suất do cột chất lỏng phía trên điểm lắp tạo ra, sau đó quy đổi áp suất thành mức nước. Cảm biến được gắn cố định vào đáy hoặc thành dưới của bồn, thay vì thả chìm bằng cáp.
Áp suất gauge là áp suất quá trình so với áp suất khí quyển:
Pg = Pprocess − Patmosphere
Với bồn hở hoặc bồn thông khí, áp suất trên mặt nước bằng áp suất khí quyển nên:
Pg = ρgh
Từ đó, mức nước được tính bằng:
h = Pg / (ρg)
Vị trí tâm màng cảm biến là mốc zero của phép đo. Nếu tâm màng cao hơn đáy bồn, cần cộng thêm phần chiều cao tương ứng khi muốn tính mức từ đáy thực tế.
Cảm biến áp suất gauge lắp đáy phù hợp với bồn hở hoặc bồn thông khí. Nếu dùng trong bồn kín có áp suất khí thay đổi, áp suất khí phía trên sẽ cộng vào kết quả và gây sai số mức.
Nguyên lý cảm biến chênh áp đo mức

Cảm biến chênh áp đo mức bằng cách lấy áp suất cổng High trừ áp suất cổng Low. Trong bồn kín, cổng High nối với điểm lấy áp phía đáy bồn, còn cổng Low nối với phần khí phía trên chất lỏng.
Giá trị chênh áp là:
ΔP = PH − PL
Áp suất tại cổng High gồm áp suất khí trong bồn và áp suất cột chất lỏng:
PH = Pgas + ρgh
Áp suất tại cổng Low là áp suất phần khí:
PL = Pgas
Do đó:
ΔP = (Pgas + ρgh) − Pgas = ρgh
Do áp suất phần khí cùng tác động lên hai phía nên bị triệt tiêu. Giá trị chênh áp còn lại tỷ lệ với chiều cao cột chất lỏng. Đây là lý do transmitter chênh áp có thể đo mức trong bồn kín ngay cả khi áp suất khí phía trên thay đổi.
Trong hệ thống thực tế, đường lấy áp khô, đường lấy áp ướt, ống mao dẫn, seal và vị trí lắp transmitter có thể tạo ra zero elevation hoặc zero suppression. Các giá trị này phải được tính khi cài điểm 0% và 100% cho transmitter.
Nguyên lý cảm biến điện dung đo mức liên tục
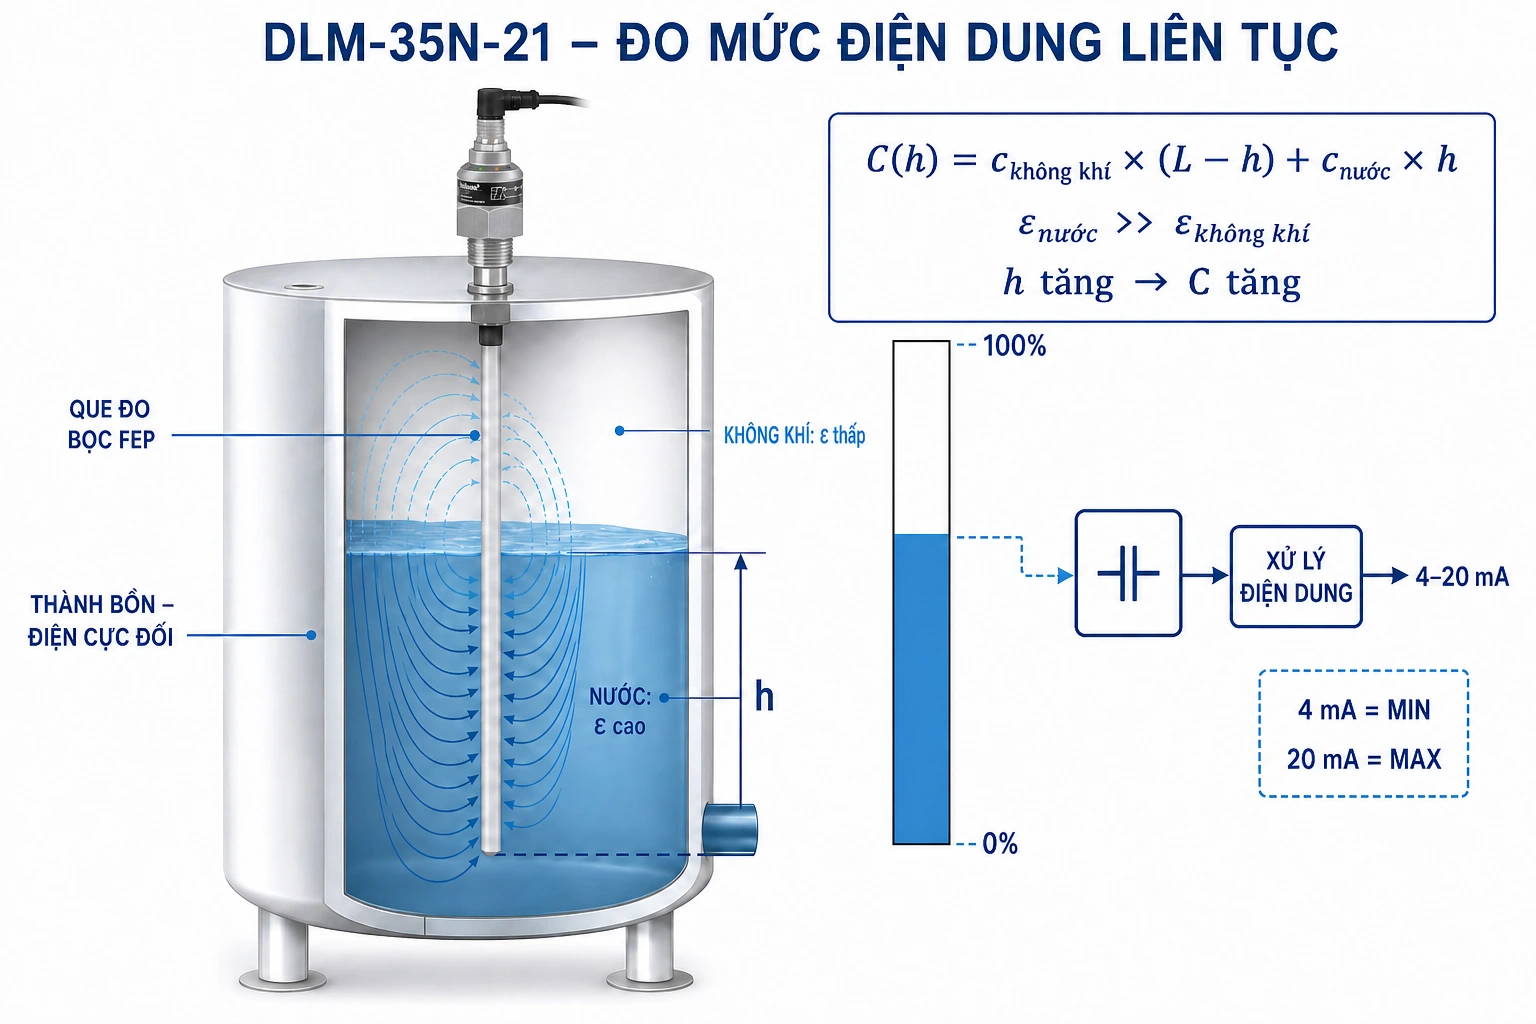
Cảm biến điện dung đo mức liên tục sử dụng một đầu dò lắp dọc theo chiều cao cần đo. Khi mức nước thay đổi, chiều dài đầu dò tiếp xúc với nước thay đổi, làm điện dung tổng của hệ thống thay đổi tương ứng.
Mạch điện không chỉ so sánh điện dung với một ngưỡng ON/OFF mà đo sự thay đổi trên toàn dải. Sau đó, bộ xử lý tuyến tính hóa kết quả thành phần trăm mức, chiều cao hoặc tín hiệu analog.
Sự khác nhau giữa hai dạng điện dung nằm ở cách xử lý tín hiệu:
- Điện dung báo điểm: so sánh giá trị đo với một ngưỡng cố định.
- Điện dung đo liên tục: đo mức thay đổi điện dung trên toàn bộ chiều dài đầu dò.
Vì kết quả phụ thuộc vào hằng số điện môi, sự thay đổi môi chất, cặn bám hoặc lớp phủ trên đầu dò có thể làm sai lệch phép đo nếu cảm biến không được hiệu chuẩn phù hợp.
Nguyên lý phao đo mức liên tục

Phao đo mức liên tục xác định vị trí của phao trên toàn dải chuyển động. Khi mặt nước thay đổi, phao dịch chuyển theo và cơ cấu bên trong chuyển vị trí đó thành tín hiệu điện.
Vị trí phao có thể được nhận biết bằng biến trở, chuỗi reed switch hoặc nguyên lý từ giảo. Bộ chuyển đổi tín hiệu biến trở xác định phao đang ở đâu trên hành trình rồi chuyển kết quả thành 4–20 mA, phần trăm mức hoặc dữ liệu số.
Phao đo liên tục có cấu tạo khác phao công tắc báo đầy hoặc báo cạn. Không phải mọi cảm biến phao đều đo được giá trị liên tục.
Tín hiệu đầu ra của cảm biến mức nước
Tín hiệu đầu ra là cách cảm biến truyền kết quả đo đến thiết bị khác. Nó không cho biết cảm biến đang dùng radar, siêu âm, áp suất hay một nguyên lý nào khác.
Tín hiệu relay, PNP và NPN

Relay, PNP và NPN thường được dùng với cảm biến báo mức điểm vì chỉ biểu diễn hai trạng thái có nước và không có nước.
- Relay cung cấp tiếp điểm đóng/ngắt, thường được ký hiệu NO, NC và COM.
- PNP đưa điện áp dương ra tải khi cảm biến tác động.
- NPN kéo ngõ ra về 0 V khi cảm biến tác động.
Các tín hiệu này có thể đưa về PLC, kích relay trung gian, bật còi báo hoặc dùng trong mạch điều khiển bơm. Khi đấu dây phải kiểm tra đúng loại PNP/NPN và trạng thái NO/NC của thiết bị.
Tín hiệu 4–20 mA
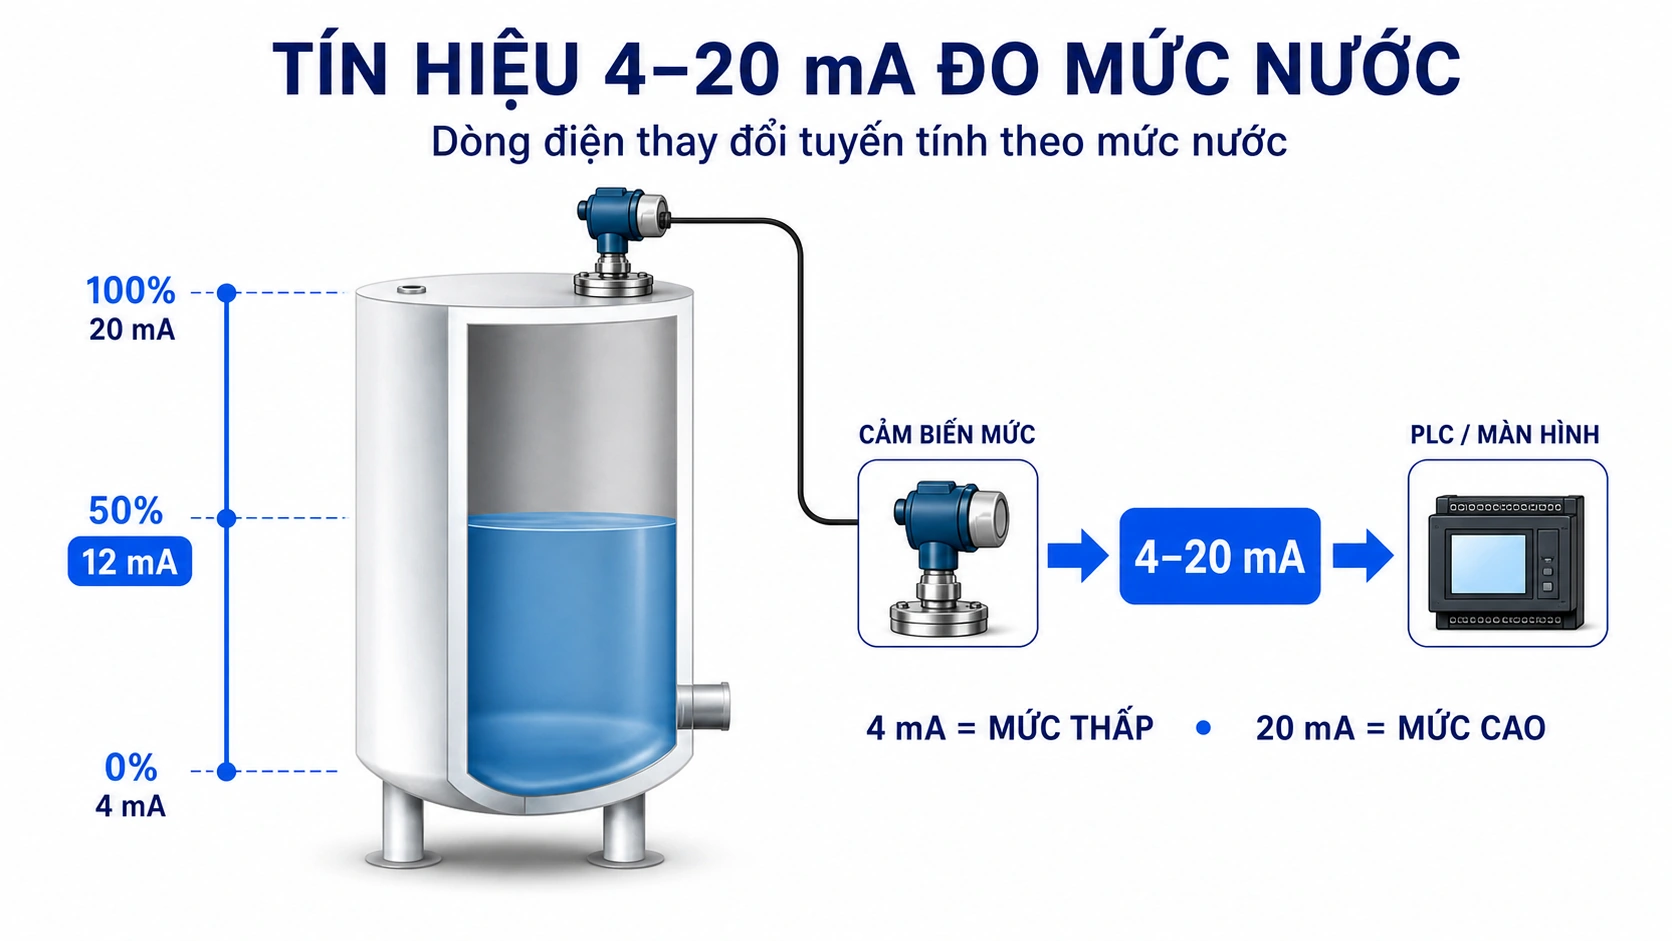
Tín hiệu 4–20 mA biểu diễn mức nước bằng một dòng điện tuyến tính. Thông thường, 4 mA tương ứng mức thấp nhất và 20 mA tương ứng mức cao nhất của dải đo.
Mức nước được tính theo công thức:
h = hmin + [(I − 4) / 16] × (hmax − hmin)
Ví dụ cảm biến có dải 0–5 m:
- 4 mA tương ứng 0 m;
- 12 mA tương ứng 2,5 m;
- 20 mA tương ứng 5 m.
Dòng điện ít bị ảnh hưởng bởi sụt áp trên đường dây hơn tín hiệu điện áp nên phù hợp để truyền xa trong công nghiệp. Giá trị dòng xuống gần 0 mA cũng giúp hệ thống phân biệt mức thấp với một số lỗi như mất nguồn hoặc đứt dây, tùy cấu hình thiết bị.
Tín hiệu 0–10 V
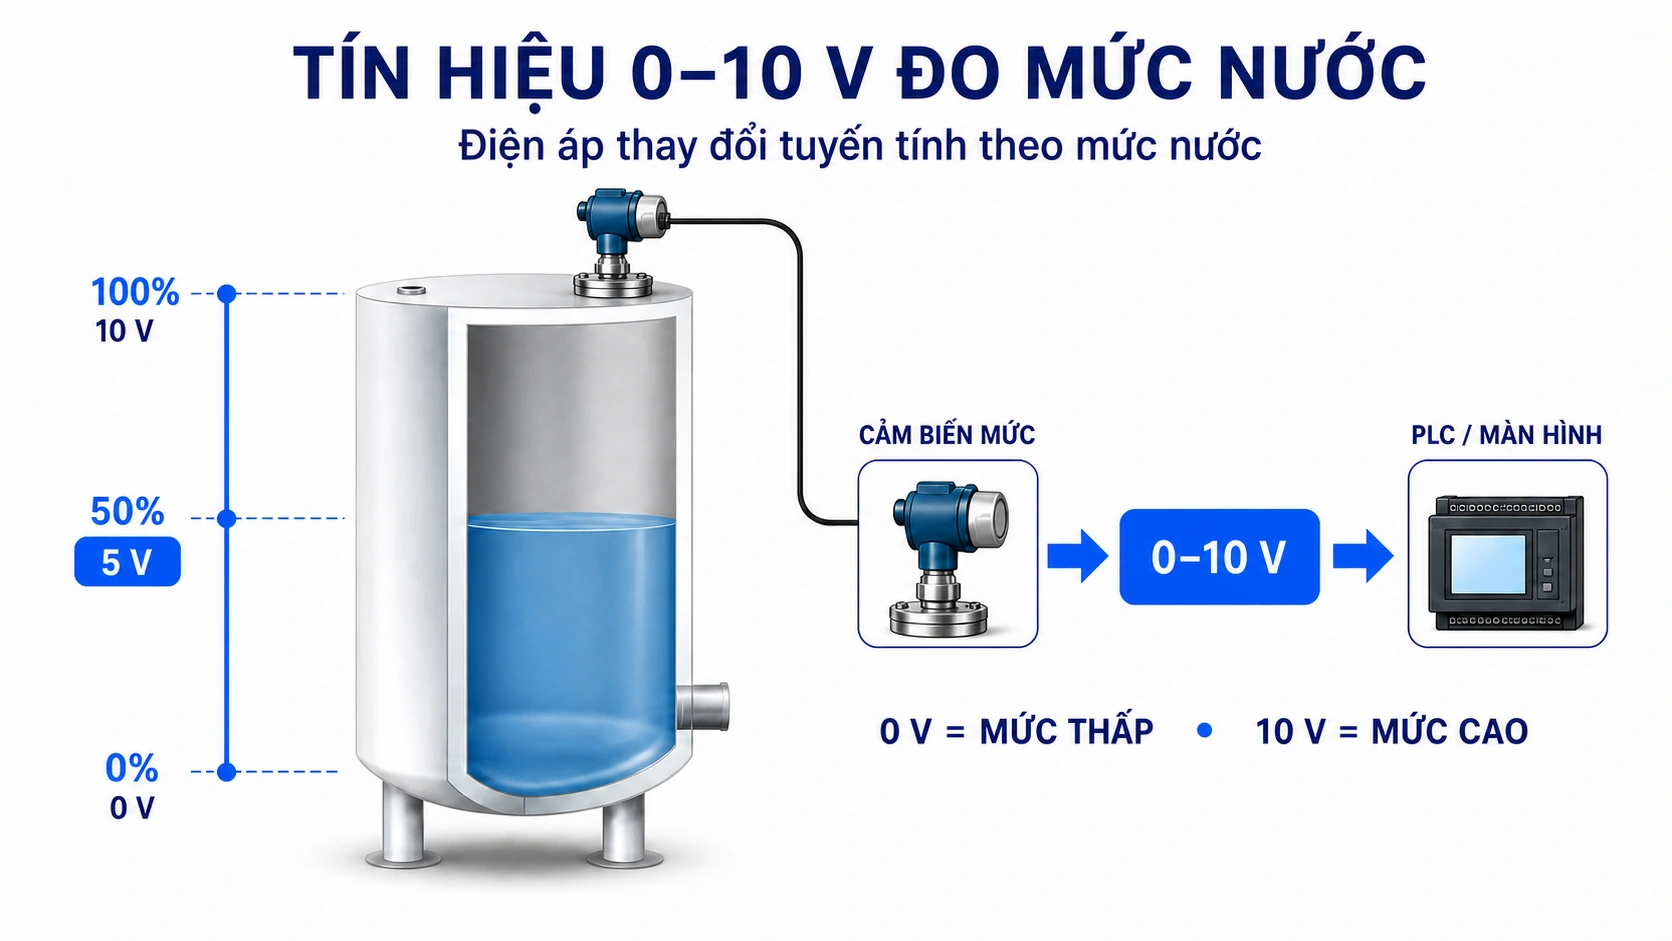
Tín hiệu 0–10 V thay đổi tuyến tính theo mức nước. Trong cấu hình thông dụng, 0 V tương ứng mức thấp nhất và 10 V tương ứng mức cao nhất.
Công thức quy đổi là:
h = hmin + (V / 10) × (hmax − hmin)
Tín hiệu điện áp thường phù hợp với khoảng cách truyền ngắn hơn và thiết bị điều khiển có đầu vào 0–10 V. Điện trở dây, nhiễu và chênh lệch điểm mass cần được kiểm soát khi đấu nối.
Tín hiệu RS485 Modbus RTU
Với RS485 Modbus RTU, cảm biến truyền giá trị mức dưới dạng dữ liệu số. Nhiều cảm biến có thể dùng chung một đường truyền nếu mỗi thiết bị được cài một địa chỉ riêng.
Ngoài giá trị mức, thiết bị có thể truyền thêm khoảng cách, nhiệt độ, trạng thái lỗi hoặc chất lượng tín hiệu. PLC và SCADA đọc các dữ liệu này thông qua địa chỉ thanh ghi, kiểu dữ liệu và hàm Modbus do nhà sản xuất quy định.
Modbus RTU là giao thức truyền thông, không phải nguyên lý đo mức nước. Một cảm biến radar, siêu âm hoặc áp suất đều có thể được tích hợp ngõ ra Modbus nếu nhà sản xuất thiết kế hỗ trợ.
Những yếu tố ảnh hưởng đến độ chính xác
Sai số đo mức không chỉ đến từ bản thân cảm biến. Vị trí lắp, điều kiện bồn, đặc tính chất lỏng và cách cài đặt dải đo đều có thể làm kết quả khác với mức thực tế.
Sai số của cảm biến siêu âm và radar
Các nguyên nhân thường gặp gồm:
- Mức nước đi vào vùng mù của đầu dò;
- cảm biến lắp quá gần thành bồn;
- cánh khuấy, đường ống hoặc kết cấu trong bồn nằm trong vùng phát sóng;
- bọt dày, sóng lớn hoặc bề mặt nghiêng làm tín hiệu phản xạ yếu;
- hơi nước và ngưng tụ bám trên mặt đầu dò;
- cảm biến lắp nghiêng nên sóng phản xạ không trở lại đúng hướng.
Nhiệt độ và thành phần không khí ảnh hưởng rõ hơn đến vận tốc truyền âm của siêu âm. Radar dùng sóng điện từ nên không phụ thuộc vào vận tốc âm thanh, nhưng vẫn có thể bị ảnh hưởng bởi vị trí lắp, phản xạ giả, bám dính trên anten và hình dạng bề mặt.
Sai số của cảm biến radar dẫn sóng
Với radar dẫn sóng, các nguyên nhân gây sai số hoặc mất tín hiệu thường gồm:
- Vùng mù phía trên hoặc phía dưới đầu dò;
- que hoặc dây dò nằm quá gần hay chạm thành bồn;
- cặn bám dày làm xuất hiện echo giả trên đầu dò;
- dây cáp bị cong, chùng hoặc chịu lực kéo do vật liệu chuyển động;
- kết cấu kim loại trong bồn nằm quá gần đầu dò;
- môi chất có độ điện thẩm quá thấp làm tín hiệu phản xạ yếu;
- chiều dài đầu dò và điểm 0% hoặc 100% được cài không đúng.
Đầu dò que, cáp hoặc đồng trục là một phần của đường truyền tín hiệu. Vì vậy, thay đổi cấu tạo hoặc chiều dài đầu dò phải đi kèm việc kiểm tra và cài đặt lại thiết bị theo hướng dẫn của nhà sản xuất.
Sai số khi đo bằng áp suất
Khi đo mức từ áp suất, các nguyên nhân gây sai số thường là:
- Khối lượng riêng của chất lỏng thay đổi;
- nhiệt độ làm tỷ trọng thay đổi;
- điểm lắp cảm biến không trùng với mốc zero đã cài;
- ống thông hơi trong cáp bị tắc hoặc ngấm nước;
- áp suất khí trong bồn kín tác động lên cảm biến gauge;
- đường lấy áp, wet leg hoặc seal của transmitter chênh áp tạo thêm cột áp;
- dải đo được cài không đúng với chiều cao thực tế.
Công thức P = ρgh cho thấy cùng một chiều cao nhưng chất lỏng có khối lượng riêng khác nhau sẽ tạo ra áp suất khác nhau. Vì vậy, cảm biến áp suất phải được quy đổi theo đúng môi chất và điều kiện vận hành.
Sai số của cảm biến tiếp xúc
Đối với phao, điện cực và đầu dò điện dung, sai số hoặc báo sai có thể xuất hiện khi:
- Cặn bám trên điện cực hoặc đầu dò;
- điện cực bị ăn mòn;
- chất lỏng có độ dẫn điện quá thấp;
- phao bị kẹt bởi cặn, dây cáp hoặc kết cấu trong bồn;
- hằng số điện môi của môi chất thay đổi;
- cảm biến tần số cao chưa được cài đủ hai trạng thái ngập và không ngập;
- lớp bám hoặc bọt có đặc tính điện quá gần với môi chất cần phát hiện;
- sóng nước làm phao dao động liên tục quanh điểm đóng cắt.
Việc kiểm tra cơ khí, vệ sinh đầu dò và cài độ trễ đóng/ngắt giúp hạn chế tín hiệu chập chờn ở các cảm biến báo điểm.
Ví dụ tính toán mức nước thực tế
Tính mức nước từ áp suất
Một cảm biến đo được áp suất cột nước là 29,43 kPa. Với khối lượng riêng của nước xấp xỉ 1.000 kg/m³:
h = 29.430 / (1.000 × 9,81) = 3 m
Như vậy, chiều cao cột nước phía trên màng cảm biến là khoảng 3 m.
Tính mức nước từ tín hiệu 4–20 mA
Một cảm biến có dải đo 0–10 m và dòng điện đo được là 14,4 mA:
h = [(14,4 − 4) / 16] × 10 = 6,5 m
Mức nước hiện tại là 6,5 m, tương đương 65% dải đo.
Tính mức bằng cảm biến chênh áp
Trong một bồn kín, transmitter đo được:
- Áp suất cổng High: 180 kPa;
- áp suất cổng Low: 150 kPa.
Chênh áp là:
ΔP = 180 − 150 = 30 kPa
Với nước có khối lượng riêng xấp xỉ 1.000 kg/m³:
h = 30.000 / (1.000 × 9,81) ≈ 3,06 m
Kết quả cho thấy chiều cao cột nước tương đương khoảng 3,06 m. Áp suất khí 150 kPa xuất hiện ở cả cổng High và cổng Low nên bị loại khỏi kết quả khi thực hiện phép tính PH − PL.
Câu hỏi thường gặp về nguyên lý cảm biến mức nước
Cảm biến mức nước 4–20 mA hoạt động như thế nào?
Cảm biến dùng radar, siêu âm, áp suất, điện dung hoặc vị trí phao để xác định mức nước. Bộ chuyển đổi bên trong sau đó biến kết quả đo thành dòng điện tuyến tính từ 4 đến 20 mA, trong đó 4 mA thường là mức thấp nhất và 20 mA là mức cao nhất.
Cảm biến ba que hoặc năm que có đo liên tục không?
Không. Mỗi điện cực đại diện cho một mốc cố định. Hệ ba que hoặc năm que chỉ tạo ra nhiều điểm báo mức rời rạc, không cung cấp giá trị liên tục trên toàn chiều cao bồn.
Cảm biến áp suất gauge có dùng cho bồn kín không?
Cảm biến gauge chỉ đo đúng mức khi áp suất khí phía trên ổn định hoặc được bù riêng. Với bồn kín có áp suất thay đổi, áp suất phần khí sẽ cộng vào áp suất cột nước và gây sai số. Trường hợp này thường cần transmitter chênh áp hoặc một phương pháp đo không bị ảnh hưởng bởi áp suất phần khí.
Cảm biến thủy tĩnh khác cảm biến áp suất lắp đáy thế nào?
Cả hai đều suy ra mức từ áp suất cột chất lỏng. Cảm biến thủy tĩnh được thả chìm trong nước và thường thông hơi qua cáp. Cảm biến áp suất gauge được lắp cố định vào đáy hoặc thành dưới của bồn qua ren hoặc mặt bích.
Radar và siêu âm có cùng nguyên lý không?
Không. Radar sử dụng sóng điện từ, còn siêu âm sử dụng sóng âm. Điểm chung là cả hai đều đo khoảng cách từ cảm biến đến bề mặt nước mà không cần tiếp xúc trực tiếp với nước.
Radar dẫn sóng khác radar không tiếp xúc như thế nào?
Radar không tiếp xúc phát sóng điện từ qua khoảng không từ anten đến mặt nước. Radar dẫn sóng truyền xung điện từ dọc theo que, dây cáp hoặc đầu dò đồng trục tiếp xúc với môi chất. Cả hai đều phân tích tín hiệu phản xạ để xác định khoảng cách. Radar dẫn sóng TDR thường đo thời gian truyền xung, trong khi radar không tiếp xúc có thể sử dụng xung hoặc FMCW tùy thiết kế.
GRLM-70 có phải là cảm biến đo mức liên tục không?
Có. GRLM-70 của Dinel là radar dẫn sóng TDR đo mức liên tục. Thiết bị đo thời gian xung điện từ truyền dọc đầu dò và phản xạ từ bề mặt môi chất, sau đó xuất giá trị mức qua 4–20 mA/HART hoặc RS485 Modbus RTU tùy phiên bản.
Tín hiệu 4–20 mA có phải là một nguyên lý đo mức không?
Không. 4–20 mA là tín hiệu dùng để truyền kết quả đo. Phần mức có thể được xác định bằng radar, siêu âm, áp suất, điện dung hoặc phao trước khi chuyển thành dòng điện 4–20 mA.
Vì sao cảm biến siêu âm phải chia thời gian cho 2?
Vì thời gian cảm biến ghi nhận gồm cả quãng đường sóng đi từ đầu dò đến mặt nước và quãng đường phản xạ quay trở lại. Khoảng cách một chiều bằng vận tốc truyền âm nhân tổng thời gian rồi chia cho 2.
RFLS-24N và RFLS-35N có đo mức liên tục không?
Không. RFLS-24N và RFLS-35N là cảm biến tần số cao báo mức giới hạn. Thiết bị phát hiện môi chất tại vị trí lắp rồi chuyển trạng thái đầu ra; nó không đo giá trị mức liên tục theo mét hoặc phần trăm trên toàn chiều cao bồn.
Cảm biến tần số cao khác cảm biến điện dung như thế nào?
Cả hai đều phản ứng với sự thay đổi đặc tính điện của môi chất. Tuy nhiên, cảm biến tần số cao kích thích điện cực và xử lý đáp ứng ở dải tần cao, cho phép cài theo môi chất và giảm ảnh hưởng của bọt hoặc lớp bám tốt hơn trong các ứng dụng phù hợp. Cảm biến điện dung báo điểm thông thường chủ yếu so sánh giá trị điện dung với một ngưỡng đóng/ngắt.
Cảm biến mức nước được chia thành hai nhóm chính: báo mức điểm và đo mức liên tục. Báo mức điểm thường sử dụng phao, điện cực, điện dung hoặc cảm biến tần số cao để tạo tín hiệu có nước/không có nước. Đo liên tục có thể sử dụng siêu âm, radar không tiếp xúc, radar dẫn sóng, áp suất cột chất lỏng, chênh áp, điện dung hoặc vị trí phao để xác định mức trên toàn dải.
Relay, PNP và NPN thường dùng cho tín hiệu ON/OFF. Trong khi đó, 4–20 mA, 0–10 V và Modbus RTU dùng để truyền giá trị mức liên tục đến PLC, bộ hiển thị hoặc SCADA. Đây là phương thức truyền kết quả, không phải nguyên lý đo.
Nếu cần so sánh ưu nhược điểm và lựa chọn thiết bị theo từng ứng dụng, xem bài cảm biến đo mức nước.
Bài viết được biên soạn và kiểm duyệt bởi
Kỹ sư Cơ – Điện tử
Nguyễn Minh Hòa
“với hơn 15 năm kinh nghiệm trong lĩnh vực đo lường, cảm biến và tự động hóa công nghiệp, nhằm bảo đảm thông tin chính xác, dễ hiểu và có giá trị ứng dụng thực tế”

BÀI VIẾT LIÊN QUAN