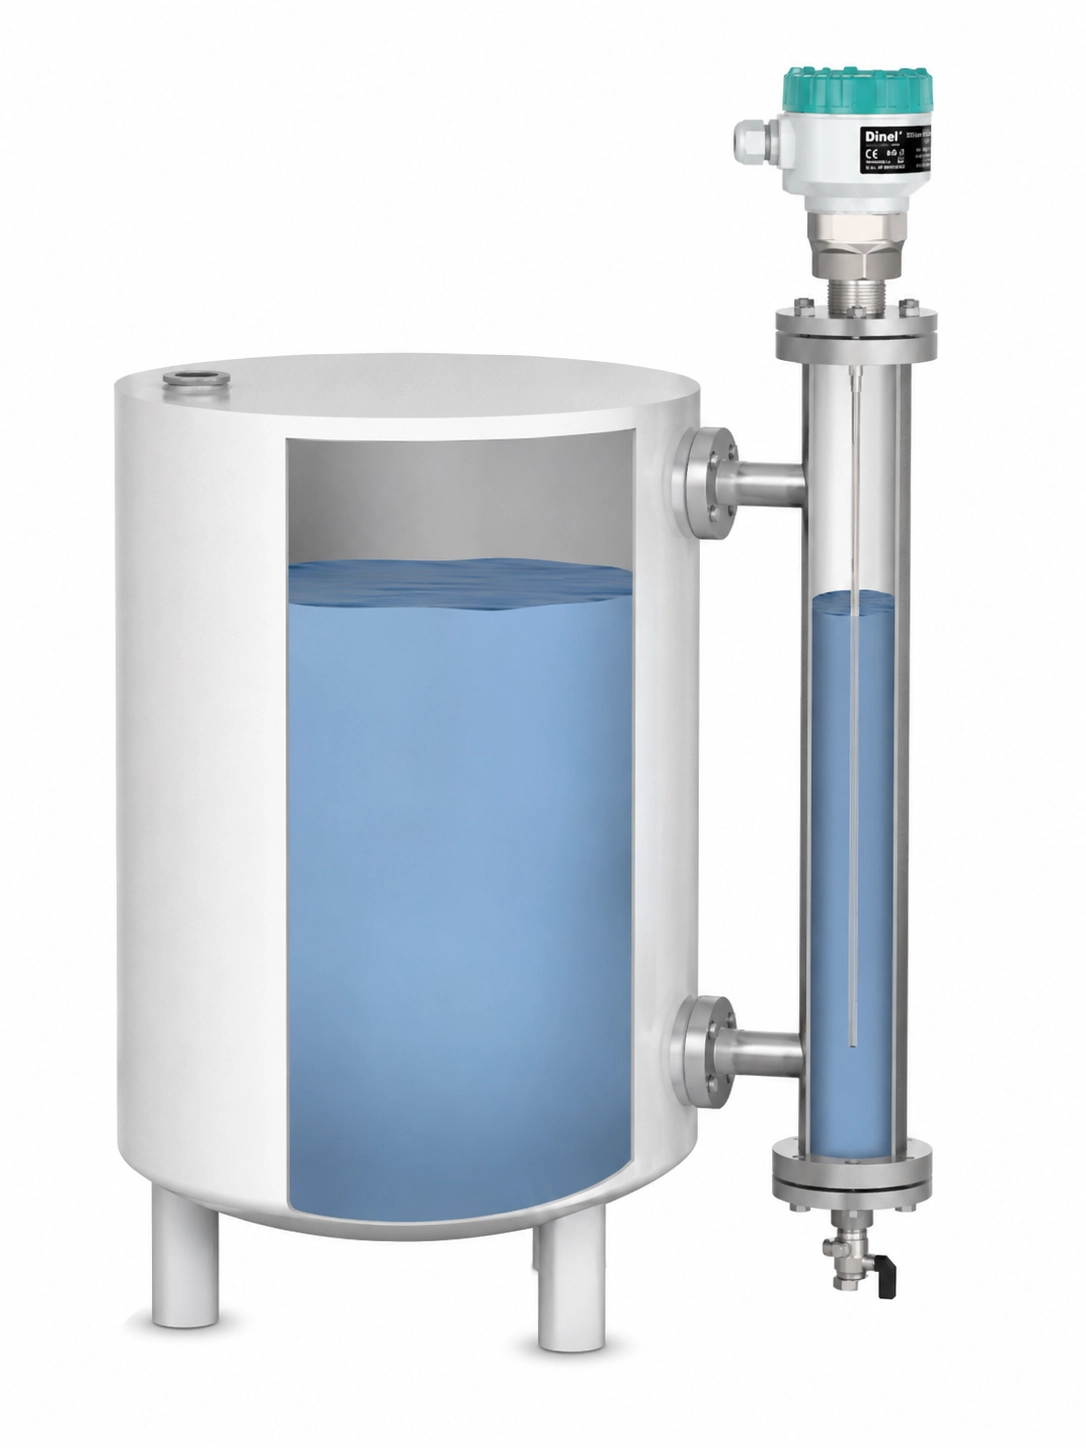
Cảm Biến Siêu Âm Đo Mức Nước: Bể, Hồ, Kênh, Mương, Sông, Hố Thu, Giếng Hở

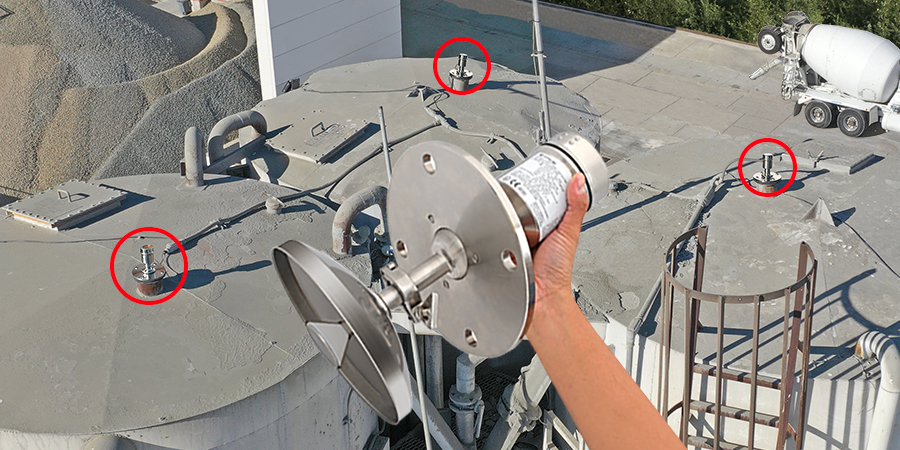
Cảm biến siêu âm đo mức nước sông

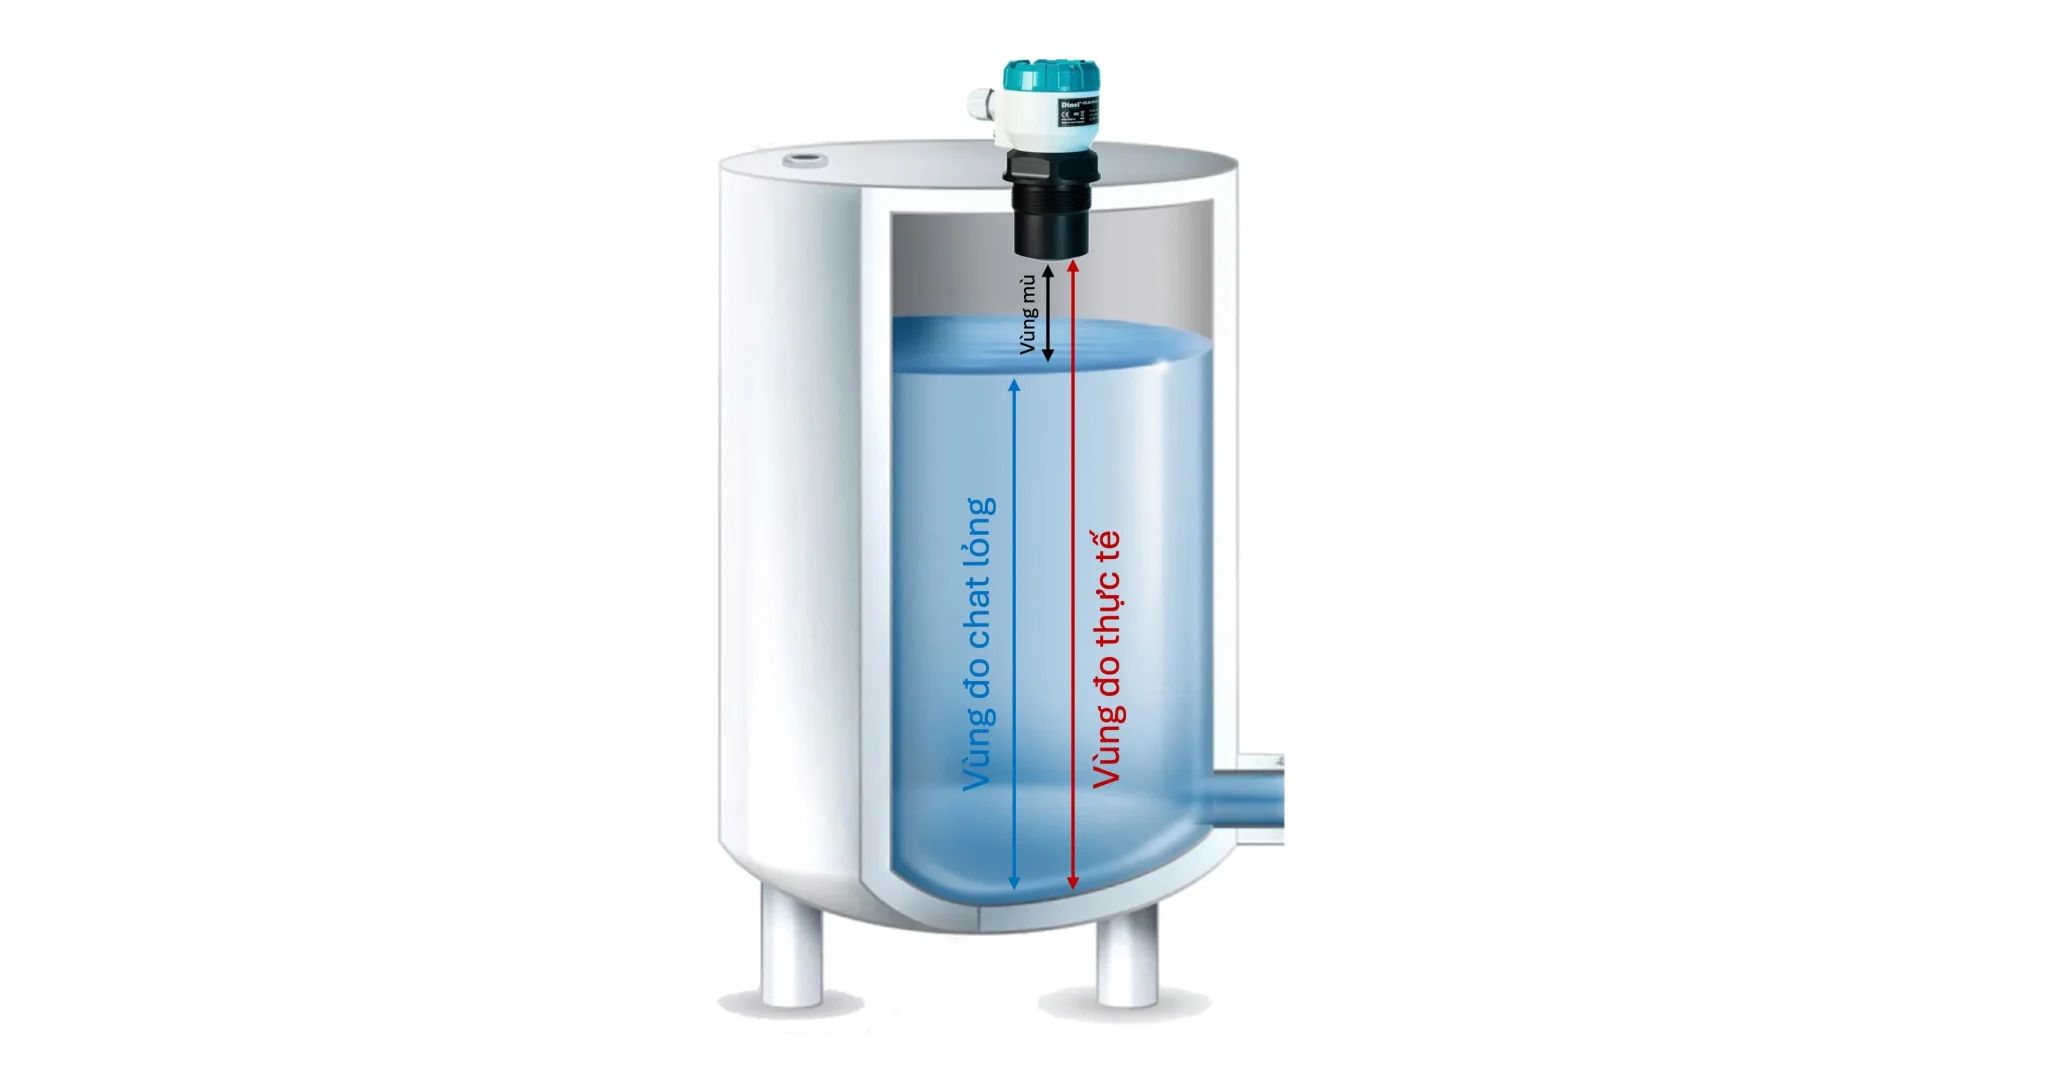
Cảm biến siêu âm đo mức nước phù hợp nhất cho bể chứa, hố thu, hồ, kênh, mương và các vị trí cần đo không tiếp xúc trong khoảng ngắn đến trung bình. Khi chọn cảm biến, cần tính theo khoảng cách thực tế từ mặt phát đến mức nước thấp nhất, không chỉ dựa vào chiều sâu bể. Với khoảng đo lớn, đặc biệt từ khoảng 10–12 m trở lên, nên bắt đầu so sánh thêm cảm biến radar thay vì chỉ tăng dải đo siêu âm.

Siêu âm có ưu điểm lớn là đầu dò không tiếp xúc trực tiếp với nước, dễ lắp đặt và phù hợp với nhiều ứng dụng dân dụng lẫn công nghiệp. Tuy nhiên, độ ổn định của phép đo còn phụ thuộc vào vùng chết, vật cản, bọt, sóng, chiều rộng khu vực đo và vị trí lắp thực tế.

Nếu cần tìm hiểu đầy đủ về nguyên lý, vùng chết, tín hiệu ngõ ra và các loại cảm biến siêu âm, xem thêm bài cảm biến siêu âm.

Ứng dụng cảm biến siêu âm đo mức nước
Ứng dụng Khoảng đo thường gặp khi khảo sát Mức độ phù hợp Điểm cần chú ý
Bể chứa nước 1–6 m Rất phù hợp vùng chết, vật cản
Hố thu/hố bơm 1–6 m Rất phù hợp bọt, dòng nước vào
Hồ chứa 3–12 m Phù hợp sóng, vị trí lắp
Sông 3–12 m Phù hợp mốc cao độ, biên độ mực nước
Kênh/mương 1–6 m Phù hợp chiều rộng, phản xạ thành
Giếng hở 3–10 m Cần khảo sát đường kính giếng
Khoảng đo lớn >10–12 m Nên so sánh radar kích thước đầu dò, tốc độ đáp ứng

Các khoảng trên chỉ dùng để định hướng lựa chọn ban đầu, không phải giới hạn của công nghệ hoặc của từng model cảm biến.

Cách chọn cảm biến siêu âm cho bể chứa nước
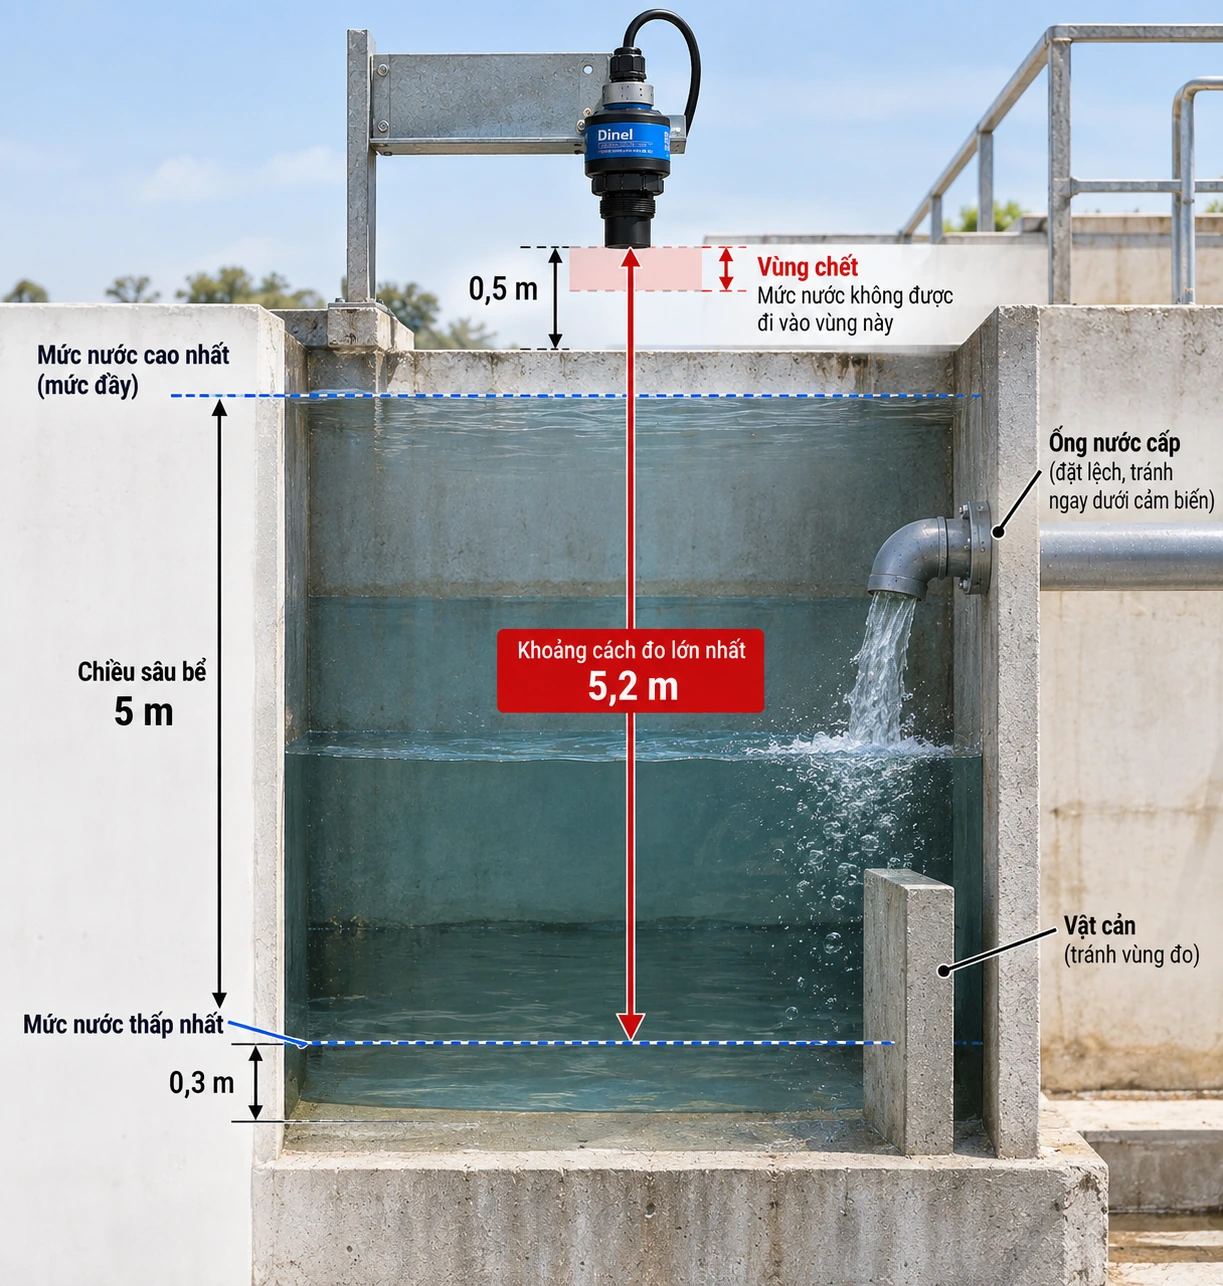
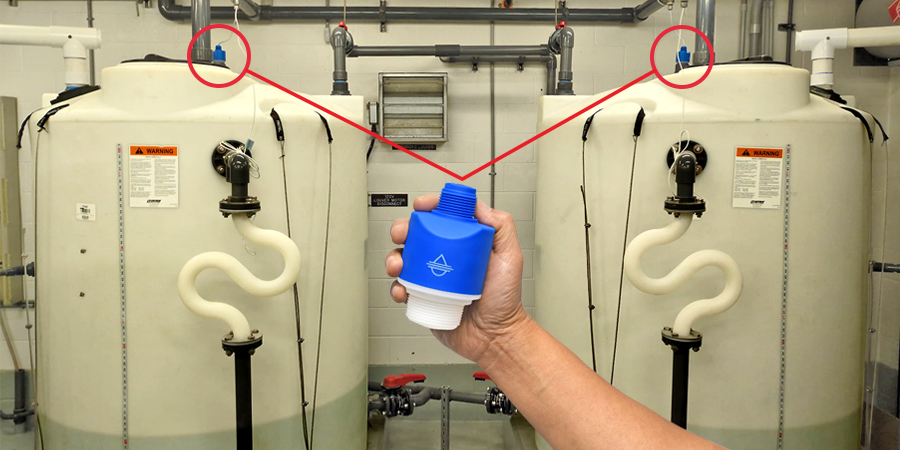
Cảm biến siêu âm cho bể chứa nước

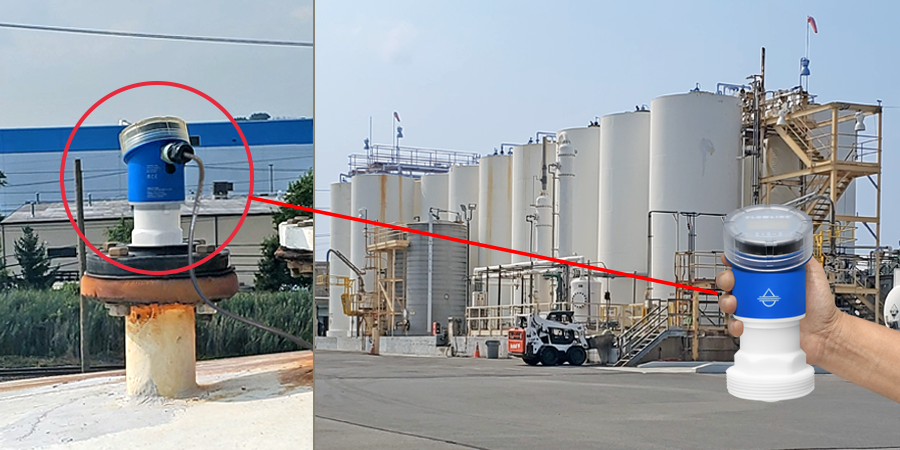
Bể chứa nước là một trong những ứng dụng phù hợp nhất với cảm biến siêu âm đo mức nước vì mặt nước thường tương đối ổn định và khoảng cách đo không quá lớn.

Tuy nhiên, khi chọn cảm biến cần biết ít nhất:

  • chiều sâu bể;
  • vị trí lắp cảm biến;
  • khoảng cách từ cảm biến đến mức nước thấp nhất;
  • khoảng cách đến mức nước cao nhất;
  • vùng chết của cảm biến;
  • các vật cản bên trong;
  • vị trí nước cấp vào;
  • khoảng cách từ đầu dò đến thành bể.

Không chọn cảm biến chỉ theo chiều sâu của bể. Dải đo phải lớn hơn khoảng cách từ mặt phát cảm biến đến mức nước thấp nhất.

Đây là nguyên tắc quan trọng hơn việc chỉ nhìn vào chiều sâu danh nghĩa của bể.

Ví dụ:

Bể sâu 5 m không có nghĩa mặc định phải chọn cảm biến 6 m.

Nếu cảm biến được lắp cao hơn miệng bể, khoảng cách thực tế từ đầu dò đến mặt nước thấp nhất sẽ lớn hơn 5 m. Đồng thời cũng phải kiểm tra khoảng cách từ đầu dò đến mức nước cao nhất để đảm bảo mặt nước không đi vào vùng chết của cảm biến.

Ví dụ chọn cảm biến cho bể sâu 5 m

Giả sử:

  • bể sâu: 5 m;
  • cảm biến lắp cao hơn mức đầy: 0,5 m;
  • mức nước thấp nhất cách đáy: 0,3 m.

Khoảng cách lớn nhất từ đầu cảm biến đến mặt nước là:

0,5 + 5 − 0,3 = 5,2 m

Như vậy, về mặt khoảng cách, một cảm biến có dải khoảng 6 m có thể phù hợp.

Tuy nhiên vẫn cần kiểm tra:

  • vùng chết;
  • vị trí nước cấp;
  • thành bể;
  • vật cản;
  • điều kiện mặt nước.

Đây là lý do không nên chọn cảm biến chỉ dựa trên chiều sâu ghi trên bản vẽ của bể. Với các bể nước trong khoảng 1–6 m, siêu âm thường là một lựa chọn rất hợp lý nếu khu vực phía dưới đầu dò đủ thông thoáng.

Cách chọn cảm biến siêu âm cho hố thu, hồ chứa nước thải, hố bơm

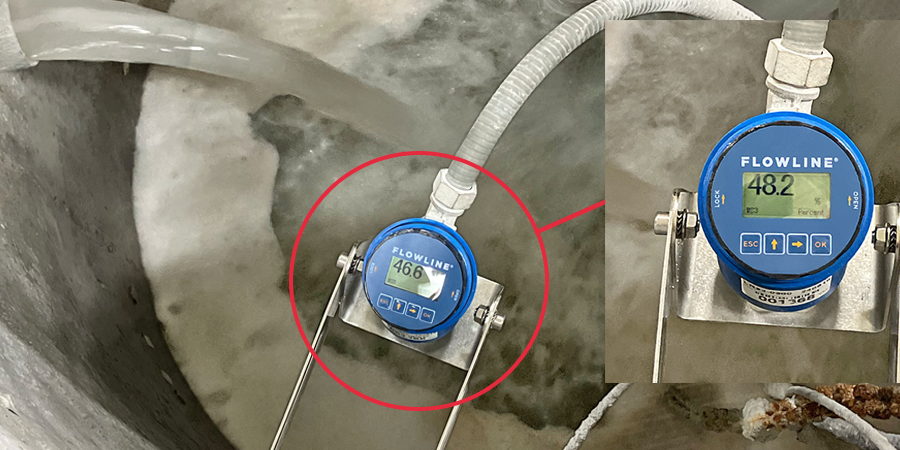
Cảm biến siêu âm cho hố thu, hồ chứa nước thải, hố bơm

Hố thu, hố gom nước hoặc hố bơm nước thải là nhóm ứng dụng rất phù hợp với cảm biến siêu âm đo mức nước. Ưu điểm lớn là đầu dò nằm phía trên, không tiếp xúc với nước và có thể đo liên tục để phục vụ điều khiển bơm.

Các thông tin cần khảo sát gồm:

  • chiều sâu hố;
  • mức nước thấp nhất;
  • mức nước cao nhất;
  • vị trí dòng nước chảy vào;
  • bọt trên mặt nước;
  • độ dao động mặt nước;
  • đường ống bên trong;
  • phao cơ;
  • thang hoặc kết cấu kim loại;
  • vị trí dự kiến đặt cảm biến.

Tránh đặt đầu dò ngay trên dòng nước đổ xuống

Nếu nước cấp chảy trực tiếp bên dưới đầu cảm biến, sóng siêu âm có thể gặp:

  • dòng nước đang rơi;
  • bọt;
  • mặt nước dao động mạnh.

Điều này làm tín hiệu phản xạ kém ổn định hơn. Vì vậy nên chọn vị trí có mặt nước tương đối đại diện và ít nhiễu nhất, thay vì chỉ chọn vị trí thuận tiện cho việc khoan lỗ hoặc đi dây.

Khi cần điều khiển bơm

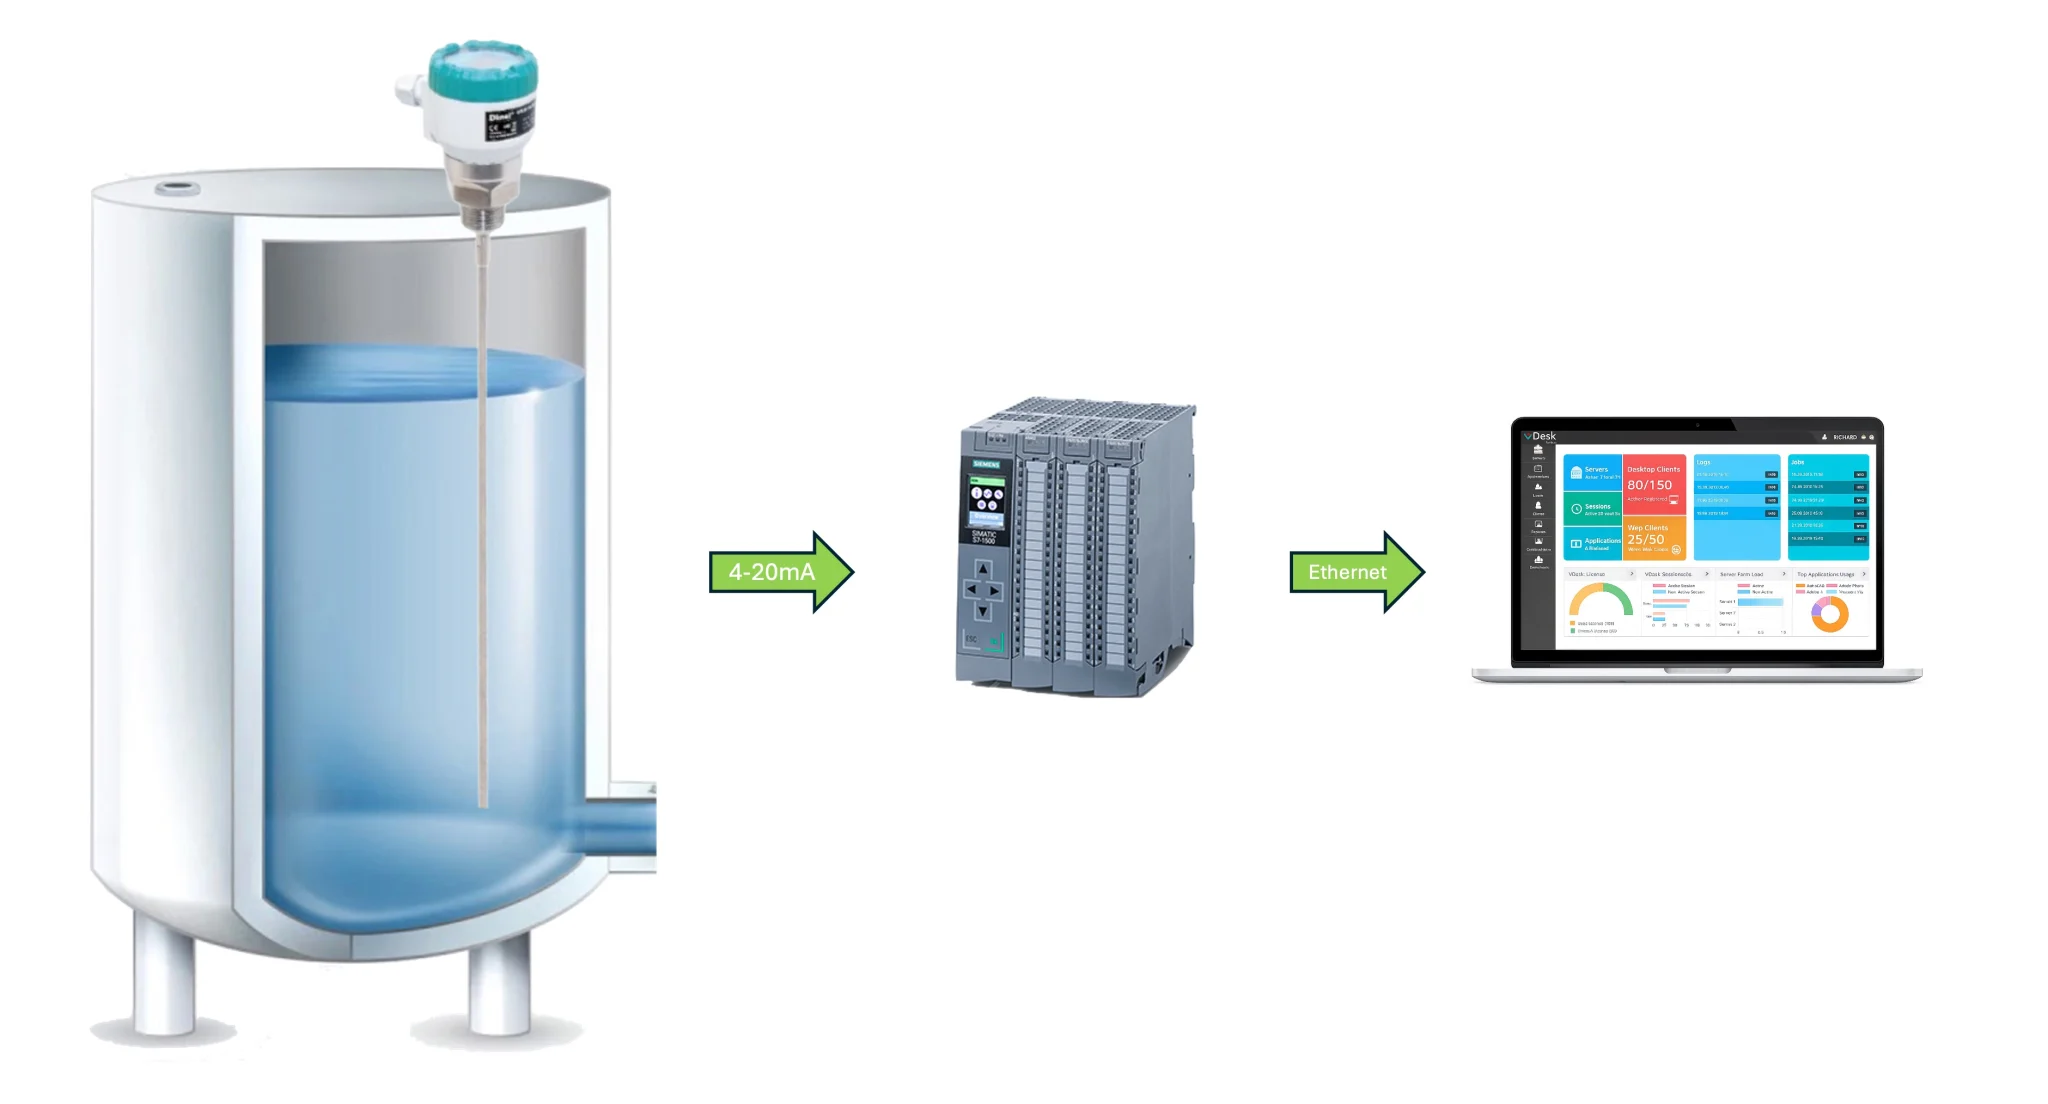
Một cấu trúc thường gặp là: Cảm biến siêu âm → bộ điều khiển → relay → contactor/VFD → bơm

Cảm biến đo mức liên tục, sau đó hệ thống có thể thiết lập:

  • mức thấp;
  • mức chạy bơm;
  • mức dừng bơm;
  • mức cao;
  • mức cảnh báo tràn.

So với phao mức cố định, đo mực nước bằng cảm biến siêu âm cho phép người vận hành biết toàn bộ giá trị mức nước chứ không chỉ trạng thái ON/OFF.

Cách chọn cảm biến siêu âm cho hồ chứa nước

Hồ chứa khác với bể ở chỗ khu vực đo thường rộng hơn, lắp ngoài trời và mặt nước có thể chịu ảnh hưởng của gió hoặc sóng.

Khi khảo sát hồ cần quan tâm:

  • khoảng cách từ vị trí lắp đến mực nước thấp nhất;
  • mực nước cao nhất;
  • độ dao động mặt nước;
  • vị trí nước vào;
  • cửa xả;
  • vật nổi;
  • độ cứng của kết cấu gá lắp.

Chọn vị trí có mặt nước đại diện

Không nên lắp đầu dò:

  • ngay sát cửa xả;
  • ngay nơi nước đổ vào;
  • khu vực có xoáy;
  • vị trí thường xuyên có sóng mạnh;
  • nơi có nhiều vật nổi.

Mục tiêu là chọn điểm mà mặt nước phía dưới cảm biến đại diện tương đối chính xác cho mức nước toàn hồ. Với hồ có khoảng đo lớn, nên đánh giá thêm radar thay vì chỉ tăng dải siêu âm.

Cách đo mực nước sông bằng cảm biến siêu âm

Cảm biến siêu âm đo mức nước sông

Cảm biến siêu âm không trực tiếp đo độ sâu của sông. Nó đo khoảng cách từ vị trí lắp cảm biến đến mặt nước.

Đây là điểm rất quan trọng khi thiết kế hệ thống giám sát mực nước sông. Cảm biến có thể được lắp:

  • trên cầu;
  • trên giá đỡ;
  • trên kết cấu phía trên mặt sông.

Từ khoảng cách đo được, PLC, bộ hiển thị hoặc hệ thống giám sát sẽ quy đổi thành:

  • cao độ mực nước;
  • mức tương đối;
  • phần trăm;
  • hoặc giá trị cần theo dõi.

Phải xác định mốc tham chiếu

Ví dụ vị trí đầu cảm biến nằm tại một cao độ đã biết. Nếu cảm biến đo được khoảng cách từ đầu dò đến mặt nước, hệ thống có thể tính:

Cao độ mốc cảm biến − khoảng cách đo = cao độ mặt nước

Do đó khi khảo sát vị trí đo sông cần biết:

  • vị trí lắp trên cầu hoặc giá đỡ;
  • mực nước thấp nhất mùa khô;
  • mực nước cao nhất mùa mưa;
  • biên độ thay đổi;
  • vật nổi;
  • sóng;
  • độ rung của kết cấu;
  • mốc tham chiếu cao độ.

Dải đo cảm biến phải tính theo trường hợp mực nước thấp nhất, vì đây là lúc khoảng cách từ cảm biến đến mặt nước lớn nhất.

Cách chọn cảm biến siêu âm cho kênh và mương

Cảm biến siêu âm cho mương - kênh
Cảm biến siêu âm cho mương – kênh

Kênh và mương hở là ứng dụng khá phù hợp với cảm biến siêu âm nếu khu vực phía dưới đầu dò có đủ không gian cho sóng truyền tới mặt nước.

Các thông số cần kiểm tra gồm:

  • chiều rộng kênh;
  • chiều sâu;
  • vị trí đầu dò;
  • khoảng cách tới thành;
  • độ dốc;
  • dòng chảy;
  • kết cấu phía dưới;
  • khoảng cách tới mực nước thấp nhất.

Kênh hoặc mương quá hẹp có thể gây phản xạ thành. Không phải chỉ cần dải đo đủ là cảm biến sẽ đo tốt.

Sóng siêu âm phát ra có góc mở. Nếu đầu dò đặt quá gần thành kênh hoặc khu vực đo quá hẹp, sóng có thể phản xạ từ:

  • thành bê tông;
  • đường ống;
  • thanh giằng;
  • giá đỡ;
  • kết cấu kim loại.

Những tín hiệu phản xạ này có thể ảnh hưởng tới việc xác định đúng mặt nước. Vì vậy trước khi chọn cảm biến cần kiểm tra cả khoảng cách đo lẫn không gian truyền sóng.

Cảm biến siêu âm có dùng được cho giếng hở không?
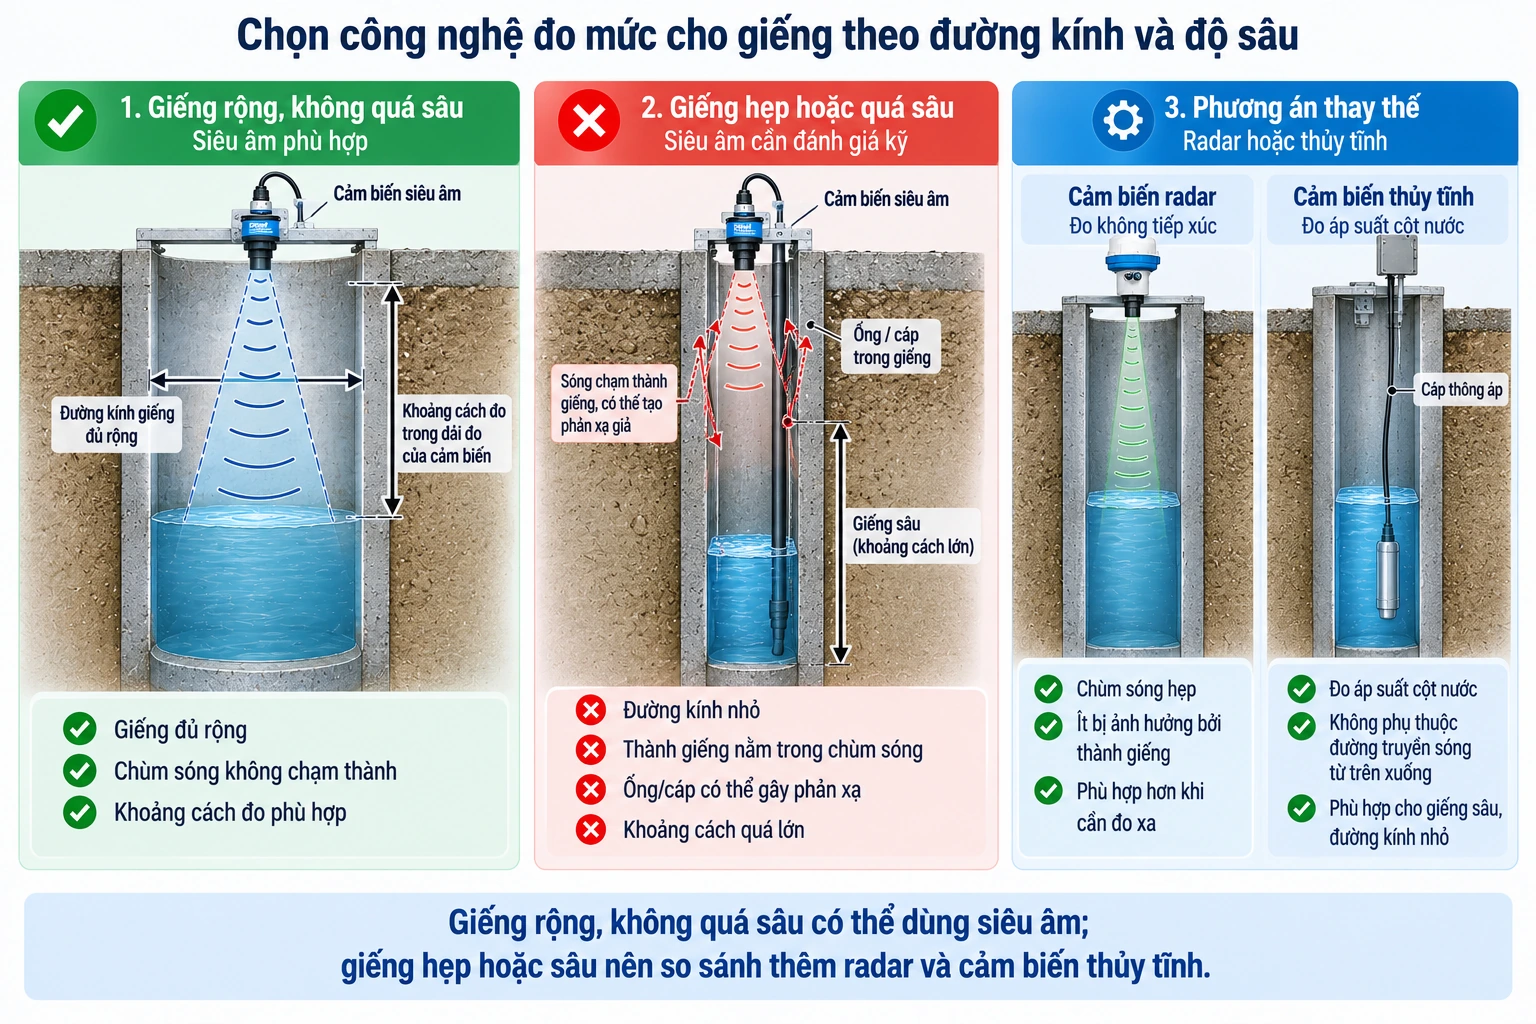
Chọn công nghệ đo mức cho giếng hở

Có thể dùng, nhưng không phải mọi giếng đều phù hợp.

Có thể sử dụng tốt khi

  • giếng có đường kính đủ lớn;
  • mặt nước nằm trong dải đo;
  • không có nhiều kết cấu bên trong;
  • khoảng cách đo không quá lớn;
  • đầu dò có thể hướng thẳng xuống mặt nước.

Cần đánh giá kỹ khi

  • giếng rất sâu;
  • đường kính nhỏ;
  • thành giếng gần chùm sóng;
  • có nhiều đường ống hoặc dây cáp;
  • khoảng cách tới mặt nước lớn.

Giếng sâu không phải lúc nào siêu âm cũng là lựa chọn tốt nhất

Với giếng sâu hoặc giếng có đường kính nhỏ, nên so sánh thêm:

  • cảm biến áp suất thủy tĩnh;
  • cảm biến radar.

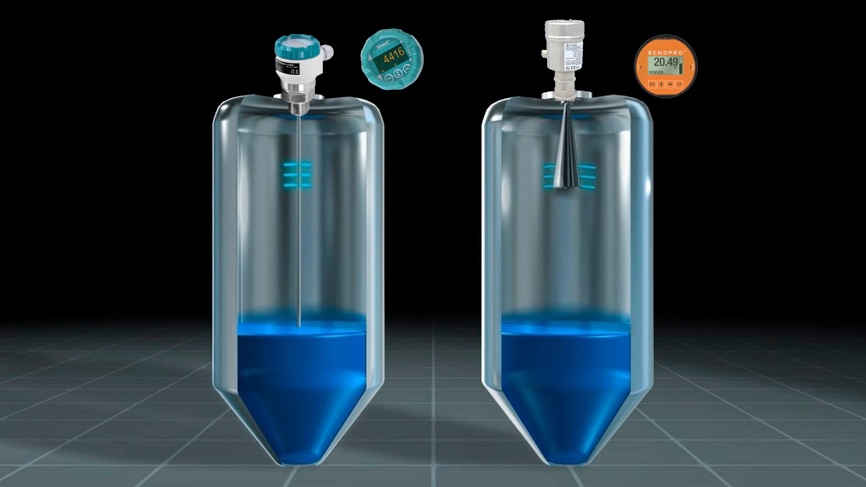
Cảm biến thủy tĩnh đo trực tiếp áp suất cột nước nên không cần truyền sóng từ trên xuống. Radar lại có lợi thế khi muốn giữ phương pháp đo không tiếp xúc nhưng khoảng cách lớn hoặc không gian đo không thuận lợi cho siêu âm. Vì vậy, với giếng sâu không nên mặc định chọn siêu âm chỉ vì muốn cảm biến không tiếp xúc với nước.

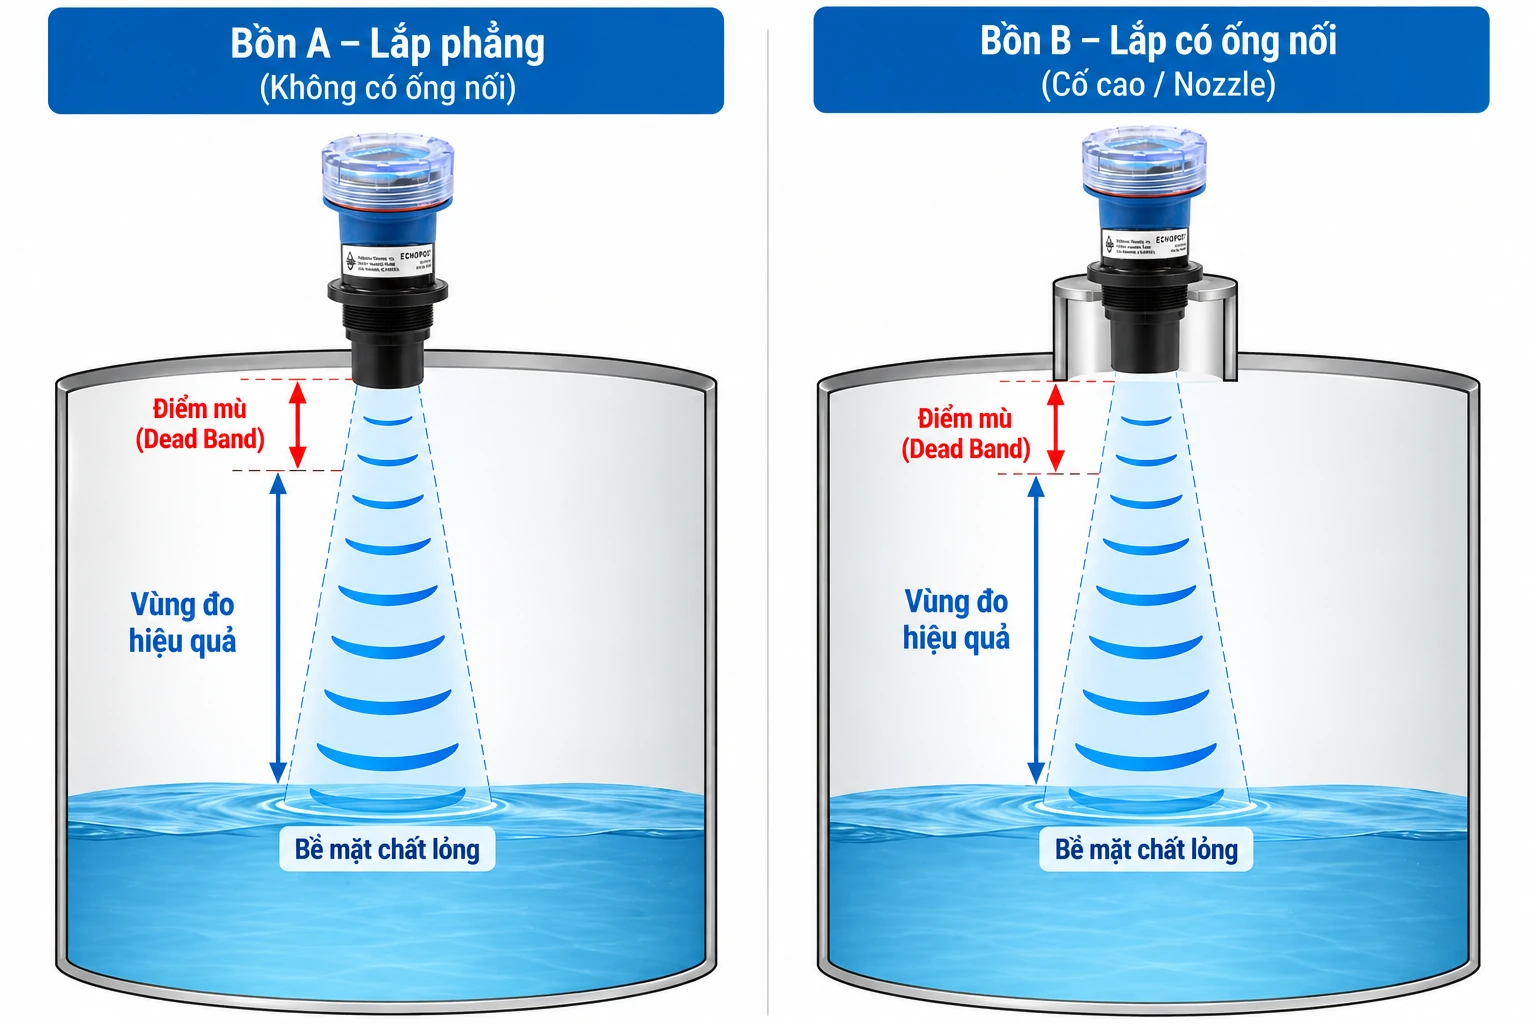
Bồn có cổ lắp cảm biến cần chú ý điều gì?
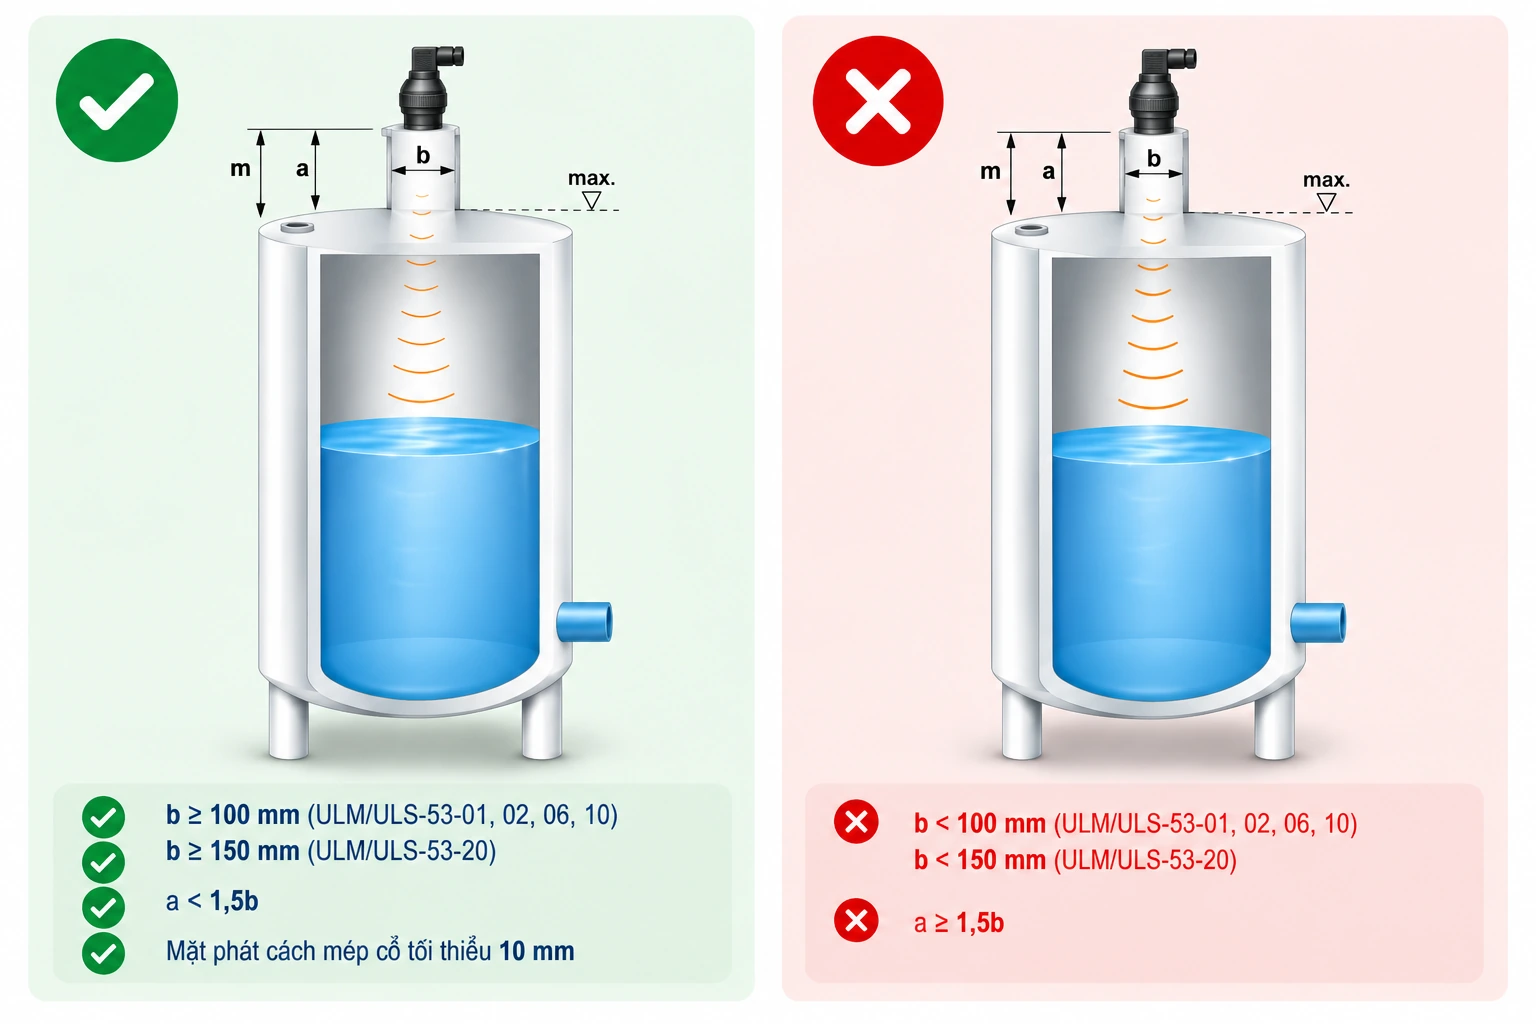
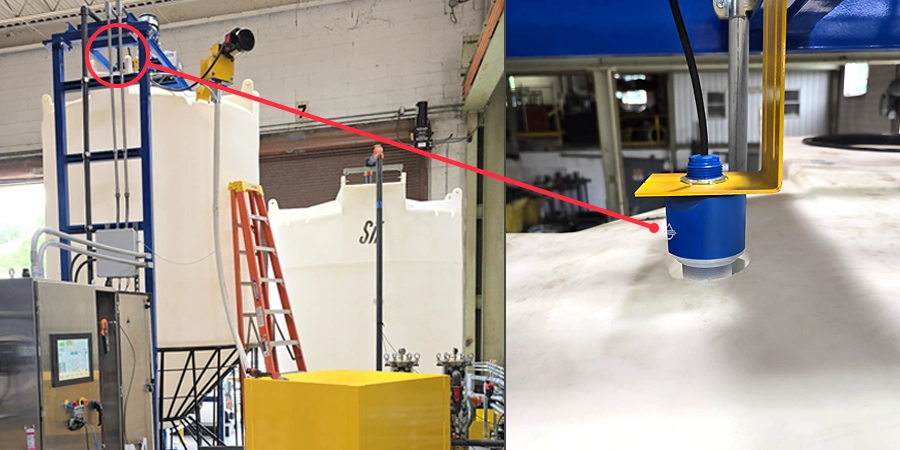
Cảm biến siêu âm cho bồn có cổ dài

Bồn có cổ lắp cảm biến là trường hợp khác với bể hở thông thường. Ở đây, vấn đề quan trọng không chỉ là dải đo mà còn là hình học của vị trí lắp.

Cần kiểm tra:

  • đường kính cổ bồn;
  • chiều dài cổ;
  • vị trí mặt phát cảm biến;
  • thanh giằng bên trong;
  • thành bồn;
  • đường nước cấp;
  • hơi hoặc ngưng tụ;
  • mức nước cao nhất.

Cổ bồn quá dài hoặc quá hẹp có thể ảnh hưởng phép đo

Nếu đầu phát nằm sâu trong một cổ bồn dài và hẹp, sóng có thể phản xạ từ thành cổ trước khi đi xuống mặt nước. Do đó không nên mặc định rằng chỉ cần ren hoặc mặt bích lắp vừa là cảm biến sẽ hoạt động tốt.

Cần kiểm tra hướng dẫn của nhà sản xuất về:

  • đường kính cổ tối thiểu;
  • chiều dài cổ cho phép;
  • vị trí mặt phát;
  • góc mở của đầu dò.

Hai bồn cùng chiều cao 5 m nhưng có cấu trúc cổ khác nhau có thể cần cách lắp hoàn toàn khác nhau.

Chọn dải đo cảm biến siêu âm bao nhiêu mét?

Dải đo cảm biến siêu âm đo mực nước phải lớn hơn khoảng cách từ mặt phát đến mức nước thấp nhất, đồng thời mức nước cao nhất phải nằm ngoài vùng chết của cảm biến.

Đây là nguyên tắc chính khi chọn dải đo.

Không nên chọn chỉ dựa trên:

  • chiều sâu bể;
  • chiều cao bồn;
  • hoặc con số danh nghĩa trên bản vẽ.

Dải đo tham khảo của Dinel

Với các dòng cảm biến siêu âm Dinel như ULM-53 hoặc ULM-70N, có thể gặp các phiên bản khoảng:

  • 1 m;
  • 2 m;
  • 6 m;
  • 8–10 m;
  • khoảng 20 m tùy dòng và cấu hình.

Kinh nghiệm lựa chọn tại HUPHACO

Theo kinh nghiệm lựa chọn các dòng Dinel ULM-53/ULM-70N tại HUPHACO, các phiên bản dải ngắn và trung bình như 1–6 m có kích thước đầu dò khá thuận lợi cho việc lắp đặt. Khi tăng lên các dải rất xa, phần đầu phát có xu hướng lớn hơn đáng kể. Điều này không có nghĩa cảm biến không đo được, nhưng lúc đó cần xem xét thêm:

  • kích thước đầu dò;
  • trọng lượng;
  • kết cấu gá lắp;
  • tốc độ đáp ứng;
  • lựa chọn radar tương đương.

Đây là lý do trong các ứng dụng đo xa, HUPHACO thường không chỉ nhìn vào thông số “dải đo tối đa” mà còn so sánh toàn bộ điều kiện lắp đặt.

Dải đo tham khảo của Flowline

Một số dòng siêu âm của Flowline tập trung vào các dải như:

  • 1,5 m;
  • 3 m;
  • 6 m;
  • 12 m.

Cách phân dải này cũng cho thấy siêu âm được sử dụng rất mạnh trong vùng khoảng cách ngắn và trung bình. Trong thực tế, đây cũng là vùng mà siêu âm có lợi thế rõ nhất về kích thước, chi phí và sự đơn giản khi lắp đặt.

Tại sao siêu âm thường tối ưu trong khoảng đo ngắn đến trung bình?

Không nên hiểu một con số như 10 m hay 12 m là giới hạn vật lý của công nghệ siêu âm. Có những cảm biến có thể đo xa hơn. Tuy nhiên, khi khoảng cách tăng lên, một số yếu tố bắt đầu trở nên quan trọng hơn.

Kích thước đầu phát có thể tăng

Để đo xa, cảm biến cần phát đủ năng lượng âm để sóng:

đi tới mặt nước → phản xạ → quay lại đầu thu.

Ở một số dòng sản phẩm, phiên bản đo xa có đầu phát lớn hơn đáng kể so với phiên bản dải ngắn.

Điều này ảnh hưởng trực tiếp đến:

  • kích thước lỗ lắp;
  • trọng lượng;
  • giá đỡ;
  • khoảng không phía trên bồn.

Khoảng cách càng lớn, thời gian truyền sóng càng dài

Sóng siêu âm phải truyền từ cảm biến tới mặt nước rồi phản xạ ngược về. Khoảng cách tăng thì quãng đường truyền tăng theo. Do đó ở các ứng dụng cần cập nhật nhanh hoặc khoảng đo rất lớn, radar có thể bắt đầu có ưu thế hơn.

Radar ngày càng thuận lợi khi đo xa

Radar có thể mang lại một số lợi thế:

  • đầu đo nhỏ gọn;
  • tốc độ phản hồi nhanh;
  • dải đo lớn;
  • thuận lợi trong nhiều ứng dụng khoảng cách xa.

Khoảng lựa chọn thực tế

Một cách định hướng ban đầu có thể sử dụng là:

1–6 m: siêu âm rất phù hợp.
6–10/12 m: siêu âm vẫn là lựa chọn tốt nếu điều kiện lắp thuận lợi.
Khoảng đo lớn hơn: nên bắt đầu so sánh thêm radar.

Đây là kinh nghiệm lựa chọn thực tế chứ không phải giới hạn cứng của cảm biến siêu âm.

Khi nào nên chọn radar thay cho cảm biến siêu âm?

Radar nên được đưa vào so sánh khi:

  • khoảng cách đo lớn;
  • cần tốc độ cập nhật nhanh;
  • đầu dò siêu âm trở nên quá lớn;
  • khu vực có nhiều hơi hoặc ngưng tụ;
  • môi trường không thuận lợi cho truyền sóng âm;
  • cần dải đo vượt quá các model siêu âm phổ biến;
  • vị trí lắp yêu cầu đầu cảm biến nhỏ gọn.

Ngược lại, với:

  • bể nước vài mét;
  • hố thu;
  • bể xử lý;
  • kênh hoặc mương rộng;
  • hồ có vị trí lắp tốt,

Cảm biến siêu âm vẫn là một giải pháp rất hiệu quả. Nếu chưa xác định nên dùng siêu âm, radar, thủy tĩnh hay công nghệ khác, nên xem thêm nhóm giải pháp cảm biến đo mực nước để lựa chọn theo từng điều kiện ứng dụng.

Bảng chọn nhanh cảm biến siêu âm đo mức nước theo ứng dụng

Ứng dụng Dải thường gặp Yếu tố ưu tiên
Bể nhỏ 1–3 m vùng chết
Bể/hố thu 3–6 m vật cản, bọt
Bể lớn 6–10 m dải đo, vị trí lắp
Hồ 3–12 m sóng, ngoài trời
Sông 3–12 m mốc tham chiếu
Kênh/mương 1–6 m chiều rộng, phản xạ thành
Giếng hở 3–10 m đường kính giếng
Khoảng đo lớn — so sánh radar

Các giá trị trên chỉ dùng để khảo sát ban đầu. Dải đo thực tế phụ thuộc model và điều kiện lắp đặt cụ thể.

Thông tin cần gửi để chọn đúng cảm biến siêu âm đo mức nước

Để chọn đúng cảm biến siêu âm đo mức nước, nên cung cấp:

  1. Ứng dụng: bể, hồ, sông, kênh, mương, hố thu hay giếng.
  2. Khoảng cách từ vị trí lắp đến mức nước thấp nhất.
  3. Khoảng cách từ vị trí lắp đến mức nước cao nhất.
  4. Hình ảnh khu vực lắp.
  5. Có bọt, sóng hoặc dòng chảy mạnh không.
  6. Có vật cản trong khu vực đo không.
  7. Lắp trong nhà hay ngoài trời.
  8. Có cần hiển thị mức tại chỗ không.
  9. Có đưa tín hiệu về PLC/SCADA không.
  10. Có cần điều khiển bơm hoặc cảnh báo không.

Từ các thông tin trên có thể xác định:

  • dải đo phù hợp;
  • kiểu đầu dò;
  • vị trí lắp;
  • yêu cầu ngõ ra;
  • và liệu siêu âm hay radar hợp lý hơn.

Cảm biến siêu âm phù hợp nhất khi chọn đúng theo ứng dụng

Cảm biến siêu âm là một giải pháp đo mức nước không tiếp xúc rất hiệu quả cho bể, hố thu, hồ, sông, kênh, mương và một số loại giếng hở. Điểm quan trọng nhất không phải là chọn cảm biến có dải đo càng lớn càng tốt. Cần chọn dựa trên:

  • khoảng cách thực tế từ đầu dò tới mặt nước;
  • vùng chết;
  • không gian truyền sóng;
  • vật cản;
  • bọt và sóng;
  • cấu trúc vị trí lắp;
  • tốc độ đáp ứng cần thiết.

Với khoảng đo ngắn và trung bình, siêu âm thường có lợi thế rõ về sự đơn giản và hiệu quả. Khi khoảng cách tăng lớn, thay vì chỉ chọn một model siêu âm có dải xa hơn, nên so sánh thêm radar để tìm phương án phù hợp nhất cho toàn bộ hệ thống.

Bài viết được thực hiện bởi:

Kỹ sư Cơ – Điện Tử

Hotline 0937.27.55.66

Mail sales@huphaco.vn

Nguyễn Minh Hòa hiện là Founder của Huphaco với hơn 15 năm kinh nghiệm trong lĩnh vực đo lường và điều khiển.

Cảm Biến Siêu Âm – Nguyên Lý, Loại, Tín Hiệu & Ứng Dụng

Nguyên lý cảm biến siêu âm | Đo mức - đo khoảng cách

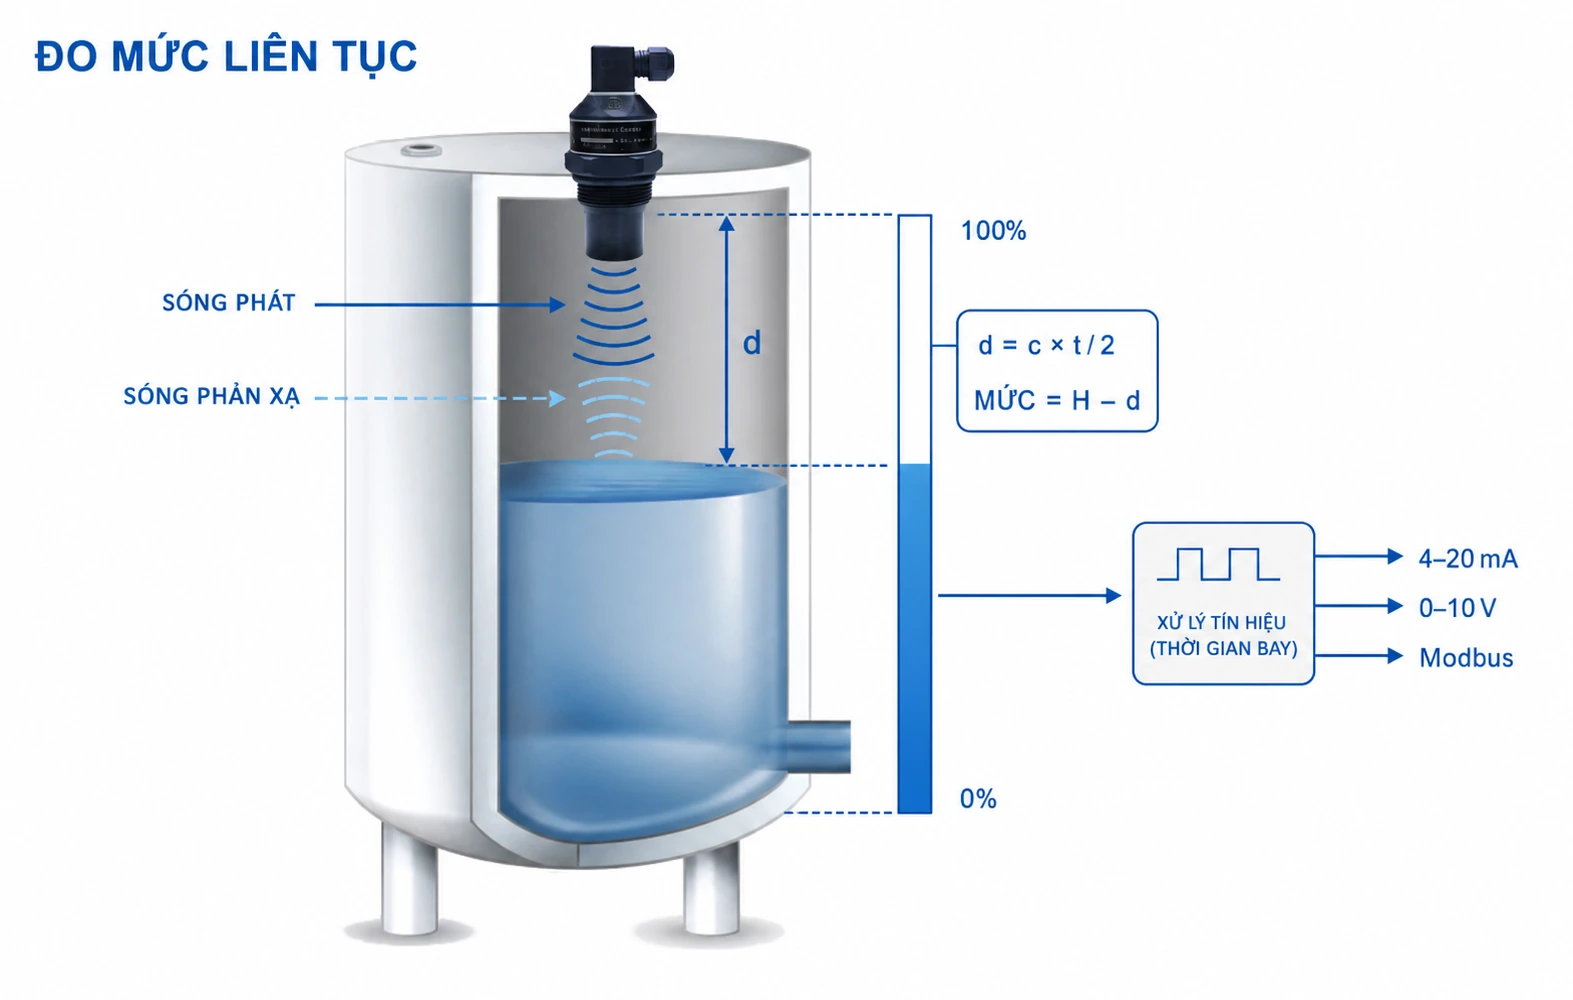
Cảm biến siêu âm là thiết bị sử dụng sóng âm tần số cao để xác định khoảng cách tới vật thể, đo mức chất lỏng hoặc phát hiện sự hiện diện của vật mà không cần tiếp xúc trực tiếp.

Cảm biến phát một xung siêu âm về phía đối tượng, nhận tín hiệu phản xạ trở lại và tính khoảng cách dựa trên thời gian truyền của sóng.

Trong công nghiệp, cảm biến siêu âm có nhiều dạng tín hiệu như 4–20mA, 0–10V, RS485 Modbus, HART, PNP/NPN hoặc relay. Một số loại có màn hình để cài đặt trực tiếp, trong khi các model không màn hình có thể cấu hình bằng nút nhấn, teach-in, bút từ hoặc thiết bị lập trình.

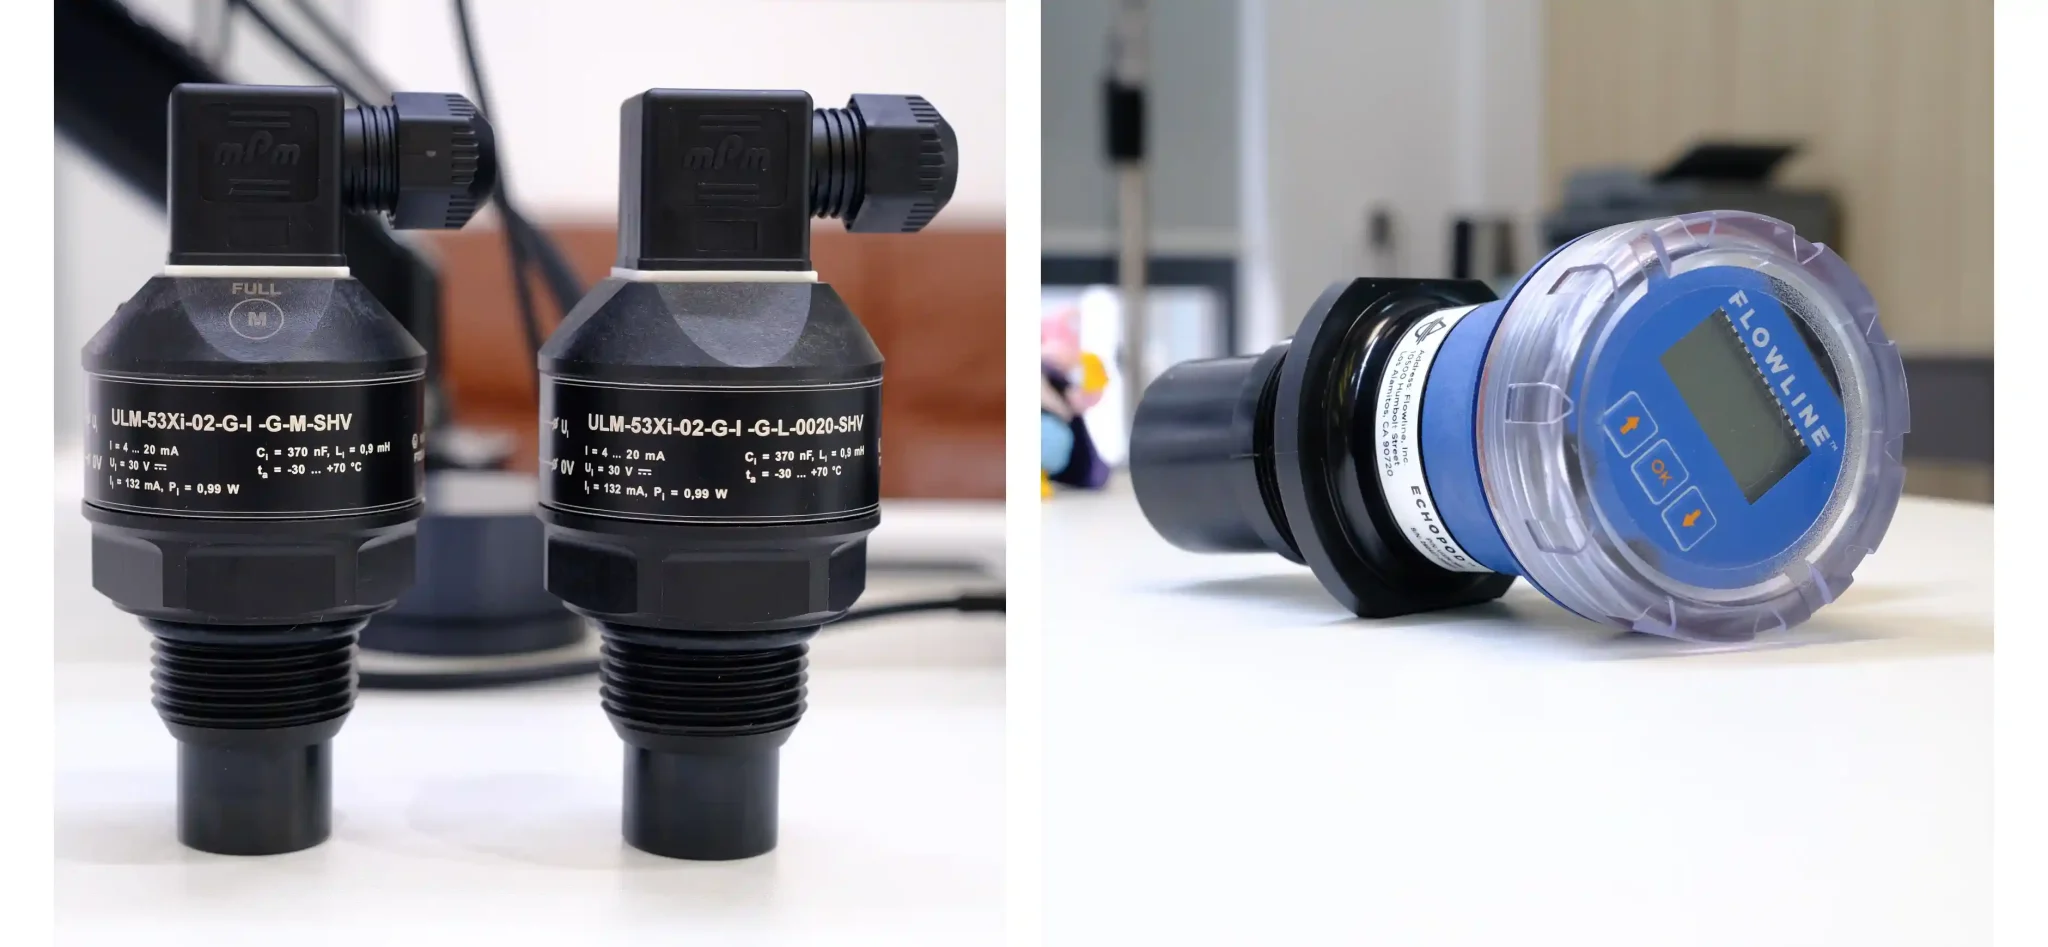
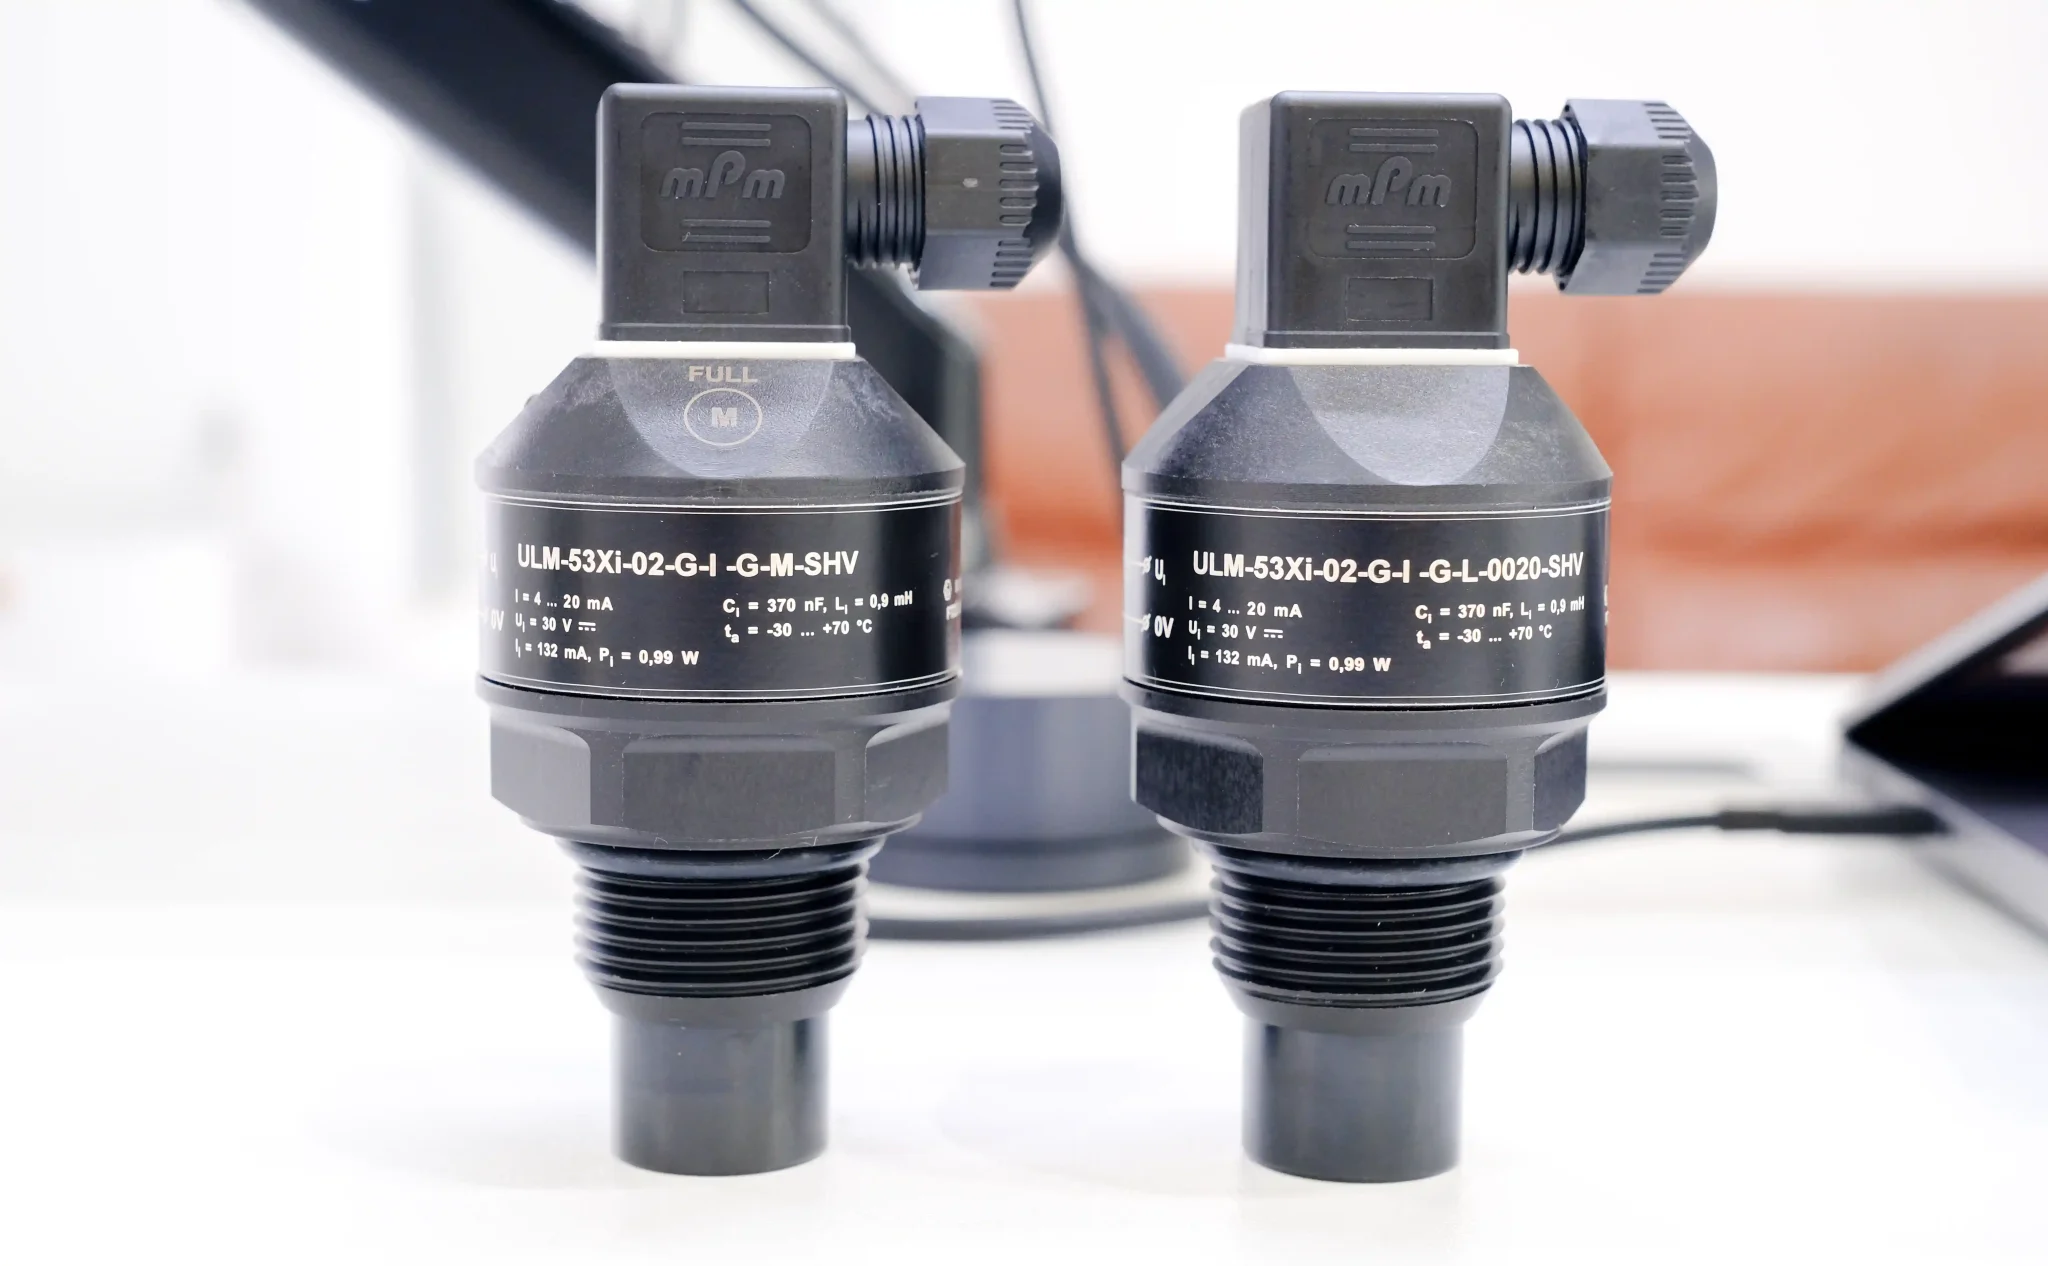
Cảm biến siêu âm công nghiệp chuẩn phòng nổ ATEX Ex-ia | ULM-53Xi-02

Khi lựa chọn cảm biến, ngoài khoảng đo còn phải quan tâm đến điểm mù, góc phát sóng, môi trường đo, tốc độ cập nhật và loại tín hiệu đưa về PLC.

Nội Dung Chính

Cảm biến siêu âm là gì?

Một số cảm biến siêu âm công nghiệp | Không hiển thị - có hiển thị
Một số cảm biến siêu âm công nghiệp | Không hiển thị – có hiển thị

Cảm biến siêu âm – ultrasonic sensor – là cảm biến sử dụng sóng âm có tần số cao hơn vùng nghe của con người để phát hiện vật thể hoặc đo khoảng cách.

Điểm đặc trưng của công nghệ này là đo không tiếp xúc. Cảm biến không cần chạm trực tiếp vào chất lỏng hay vật thể cần đo.

Một hệ thống siêu âm cơ bản thực hiện ba bước:

  1. Phát một xung siêu âm.
  2. Nhận sóng phản xạ từ vật thể hoặc bề mặt chất lỏng.
  3. Tính khoảng cách dựa vào thời gian sóng đi và quay về.

Nhờ nguyên lý này, cảm biến siêu âm được sử dụng trong đo mức, đo khoảng cách, phát hiện vật thể và nhiều ứng dụng tự động hóa.

Nguyên lý hoạt động của cảm biến siêu âm

Nguyên lý cảm biến siêu âm | Đo mức - đo khoảng cách
Nguyên lý cảm biến siêu âm | Đo mức – đo khoảng cách

Nguyên lý của cảm biến siêu âm dựa trên thời gian bay của sóng – Time of Flight.

Đầu dò phát một xung siêu âm về phía vật cần đo. Khi gặp bề mặt, một phần năng lượng âm thanh phản xạ trở lại cảm biến.

Khoảng cách được tính theo công thức:

d = (v × t) / 2

Trong đó:

  • d: khoảng cách từ cảm biến đến vật
  • v: vận tốc truyền âm
  • t: tổng thời gian sóng đi và quay trở lại

Công thức phải chia cho 2 vì thời gian đo được bao gồm cả hành trình cảm biến → vật thể → cảm biến.

Cảm biến siêu âm đo khoảng cách như thế nào?

Cảm biến siêu âm đo khoảng cách và mức nước

Giả sử cảm biến được lắp phía trên một bồn.

Khi khoảng cách từ cảm biến đến bề mặt chất lỏng giảm, có thể hiểu mức chất lỏng trong bồn đang tăng lên.

Ngược lại, khoảng cách tăng nghĩa là mức chất lỏng giảm.

Đây là lý do cùng một nguyên lý ultrasonic có thể được sử dụng để:

  • đo khoảng cách;
  • đo mức;
  • xác định vị trí;
  • phát hiện vật theo khoảng cách.

Ví dụ tính thời gian truyền sóng

Giả sử vật nằm cách cảm biến 5 m.

Sóng phải đi:

5 m + 5 m = 10 m

Nếu lấy vận tốc âm thanh khoảng 343 m/s, thời gian lý thuyết là:

t = 10 / 343 ≈ 0,029 giây

Tức khoảng 29 ms.

Nhưng điều này không có nghĩa cảm biến công nghiệp bắt buộc phải cập nhật kết quả sau 29 ms.

Tại sao cảm biến siêu âm phải mất 1–2 giây mới cập nhật?

Tốc độ truyền của sóng siêu âm và thời gian đáp ứng của cảm biến là hai khái niệm khác nhau.

Sóng có thể đi và quay lại rất nhanh, nhưng cảm biến còn phải xử lý tín hiệu trước khi xuất một giá trị ổn định ra 4–20mA, Modbus hoặc màn hình.

Ringing của đầu dò

Sau khi phát một xung có năng lượng tương đối lớn, đầu dò siêu âm không thể chuyển ngay lập tức sang trạng thái nhận tín hiệu hoàn hảo.

Đầu dò cần một khoảng thời gian để dao động dư giảm xuống.

Hiện tượng này thường được gọi là ringing.

Đây cũng là một trong những nguyên nhân hình thành vùng không đo được ngay sát đầu cảm biến.

Xử lý echo

Trong thực tế, cảm biến có thể nhận được nhiều tín hiệu phản xạ cùng lúc.

Ví dụ trong một bồn có:

  • thành bồn;
  • thanh giằng;
  • ống;
  • cánh khuấy;
  • bề mặt chất lỏng.

Cảm biến phải xác định đâu là echo thực sự cần đo và đâu là echo phản xạ từ vật cản.

Lọc nhiễu và damping

Nếu xuất ngay mỗi giá trị vừa đo được, tín hiệu có thể dao động mạnh.

Vì vậy cảm biến công nghiệp thường sử dụng:

  • averaging;
  • filtering;
  • damping;
  • thuật toán xử lý echo.

Kết quả là tín hiệu ổn định hơn nhưng thời gian đáp ứng cũng dài hơn.

Bù nhiệt độ

Vận tốc âm thanh thay đổi theo nhiệt độ.

Cảm biến công nghiệp thường có chức năng bù nhiệt để hạn chế sai số do sự thay đổi nhiệt độ môi trường.

Quá trình đo, kiểm tra và hiệu chỉnh này cũng là một phần trong chu kỳ cập nhật.

Vì vậy một cảm biến cập nhật sau khoảng 1–2 giây chưa chắc là “chậm”. Điều quan trọng là response time có phù hợp với quá trình cần đo hay không.

Cảm biến siêu âm có những loại nào?

Có thể chia cảm biến siêu âm thành ba nhóm phổ biến: đo liên tục, switching và module siêu âm dùng cho điện tử/Arduino.

Cảm biến siêu âm đo liên tục

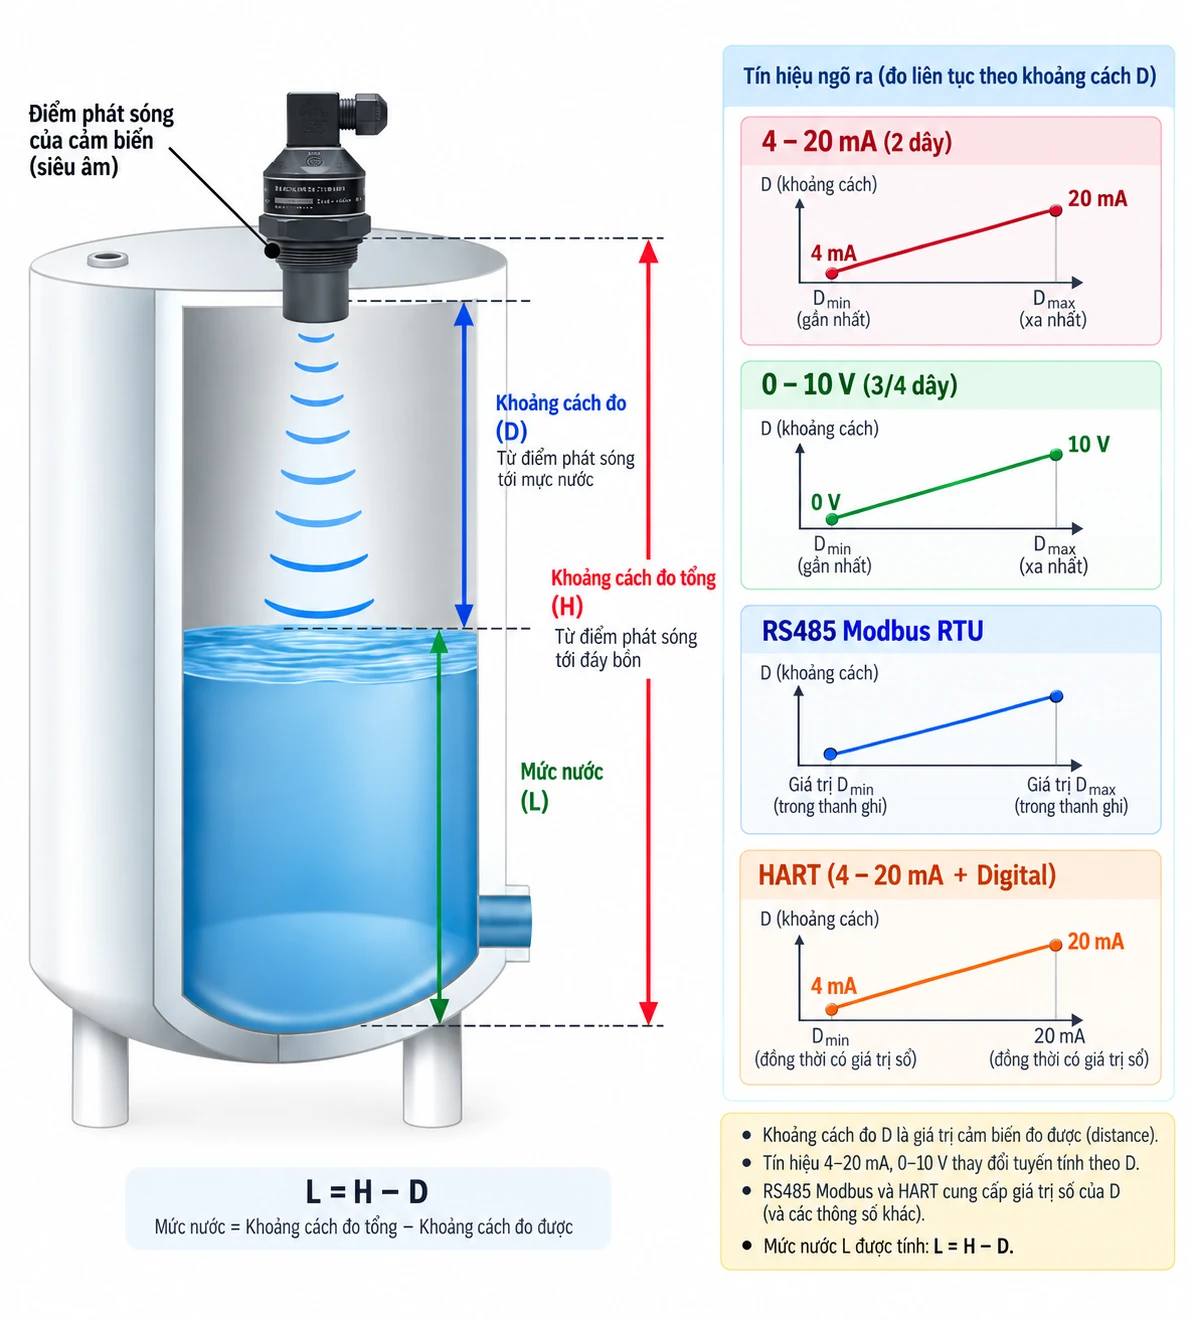
Cảm biến siêu âm tín hiệu 4-20mA | 0-10V | Modbus RTU RS485 | HART

Loại này trả về một giá trị khoảng cách hoặc mức liên tục.

Ví dụ:

  • 820 mm
  • 1.250 mm
  • 3.600 mm

Tín hiệu thường gặp:

  • 4–20mA;
  • 0–10V;
  • RS485 Modbus;
  • HART.

Đây là nhóm thường dùng trong đo lường và tự động hóa công nghiệp.

Cảm biến siêu âm switching

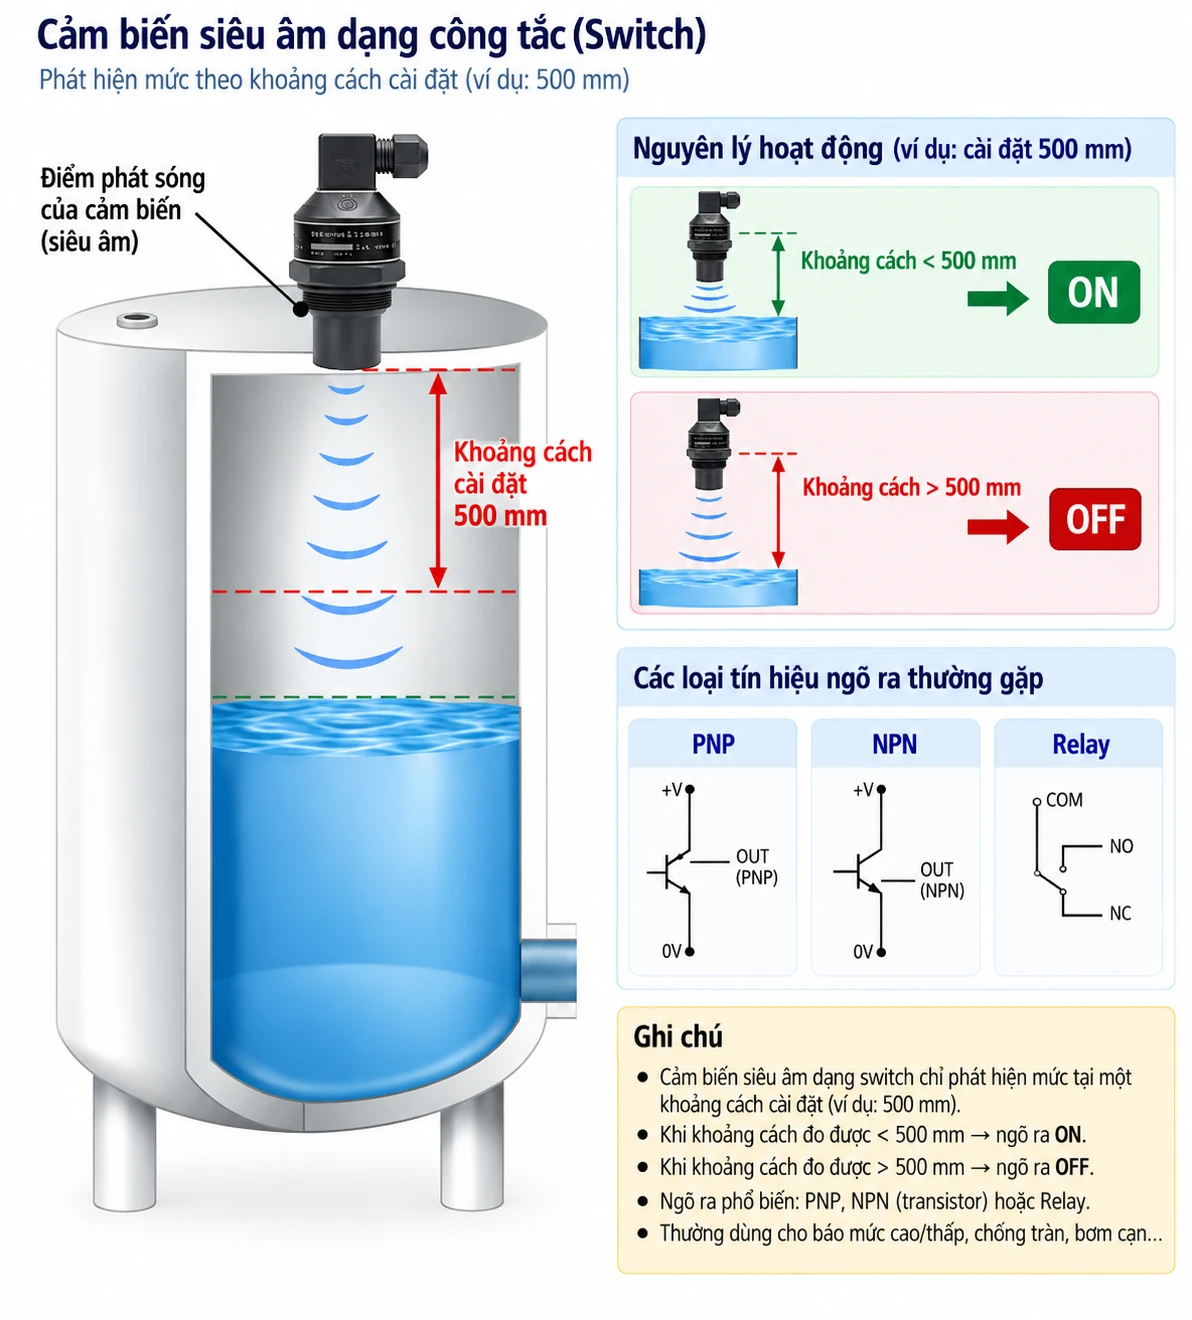
Cảm biến siêu âm ngõ ra Switch | PNP - NPN - Relay
Cảm biến siêu âm ngõ ra Switch | PNP – NPN – Relay

Loại switching không nhất thiết trả về giá trị khoảng cách liên tục.

Thay vào đó, người dùng đặt một ngưỡng.

Ví dụ:

  • khoảng cách < 500 mm → ON
  • khoảng cách > 500 mm → OFF

Tín hiệu thường là:

  • PNP;
  • NPN;
  • relay.

Loại này thích hợp cho phát hiện vật thể hoặc báo mức.

Cảm biến Arduino / HC-SR04

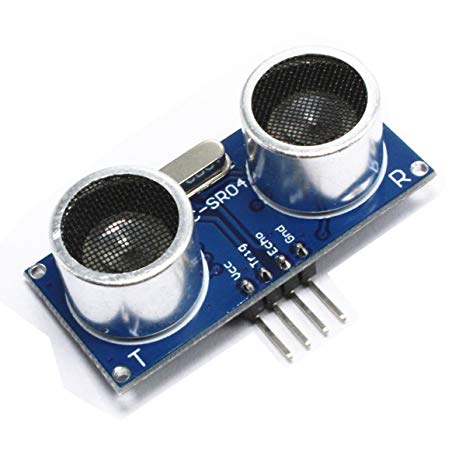
Module cảm biến siêu âm HC-SR04

HC-SR04 và các module tương tự thường dùng chân Trigger/Echo để vi điều khiển tính khoảng cách.

Ưu điểm là:

  • giá thấp;
  • dễ thử nghiệm;
  • phù hợp Arduino và học tập.

Nhưng không nên đánh đồng module hobby với cảm biến siêu âm công nghiệp dùng cho PLC và hệ thống vận hành liên tục.

Cảm biến siêu âm công nghiệp khác HC-SR04 như thế nào?

Cả hai đều có thể sử dụng nguyên lý phát và nhận sóng siêu âm nhưng mục đích thiết kế rất khác nhau.

Tiêu chí Cảm biến công nghiệp HC-SR04 / module phổ thông
Mục đích Máy móc, nhà máy, đo lường Học tập, Arduino
Tín hiệu 4–20mA, 0–10V, Modbus, HART, PNP/NPN Trigger/Echo
Kết nối PLC Thuận tiện Cần xử lý thêm
Chống nhiễu Thiết kế cho môi trường công nghiệp Hạn chế
Bảo vệ môi trường Có nhiều cấp bảo vệ tùy model Chủ yếu môi trường trong nhà
Cài đặt Teach-in, display, HART, programmer… Lập trình từ vi điều khiển
Vận hành Có thể dùng liên tục Chủ yếu ứng dụng đơn giản

Vì vậy khi tìm “ultrasonic sensor”, cần xác định rõ mục tiêu là cảm biến công nghiệp hay module điện tử.

Cảm biến siêu âm có những tín hiệu ngõ ra nào?

Tín hiệu ngõ ra quyết định cách cảm biến kết nối với PLC, bộ hiển thị hoặc hệ thống điều khiển.

Cảm biến siêu âm 4–20mA

4–20mA là một trong những tín hiệu phổ biến nhất trong đo lường công nghiệp.

Ví dụ một cảm biến được scale:

  • 4 mA = 0 m
  • 20 mA = 10 m

PLC đọc dòng điện analog và quy đổi thành giá trị kỹ thuật tương ứng.

4–20mA thích hợp khi:

  • cần truyền tín hiệu khoảng cách tương đối xa;
  • môi trường công nghiệp có nhiễu;
  • PLC có analog input 4–20mA;
  • cần tín hiệu đo liên tục.

Cảm biến siêu âm 0–10V

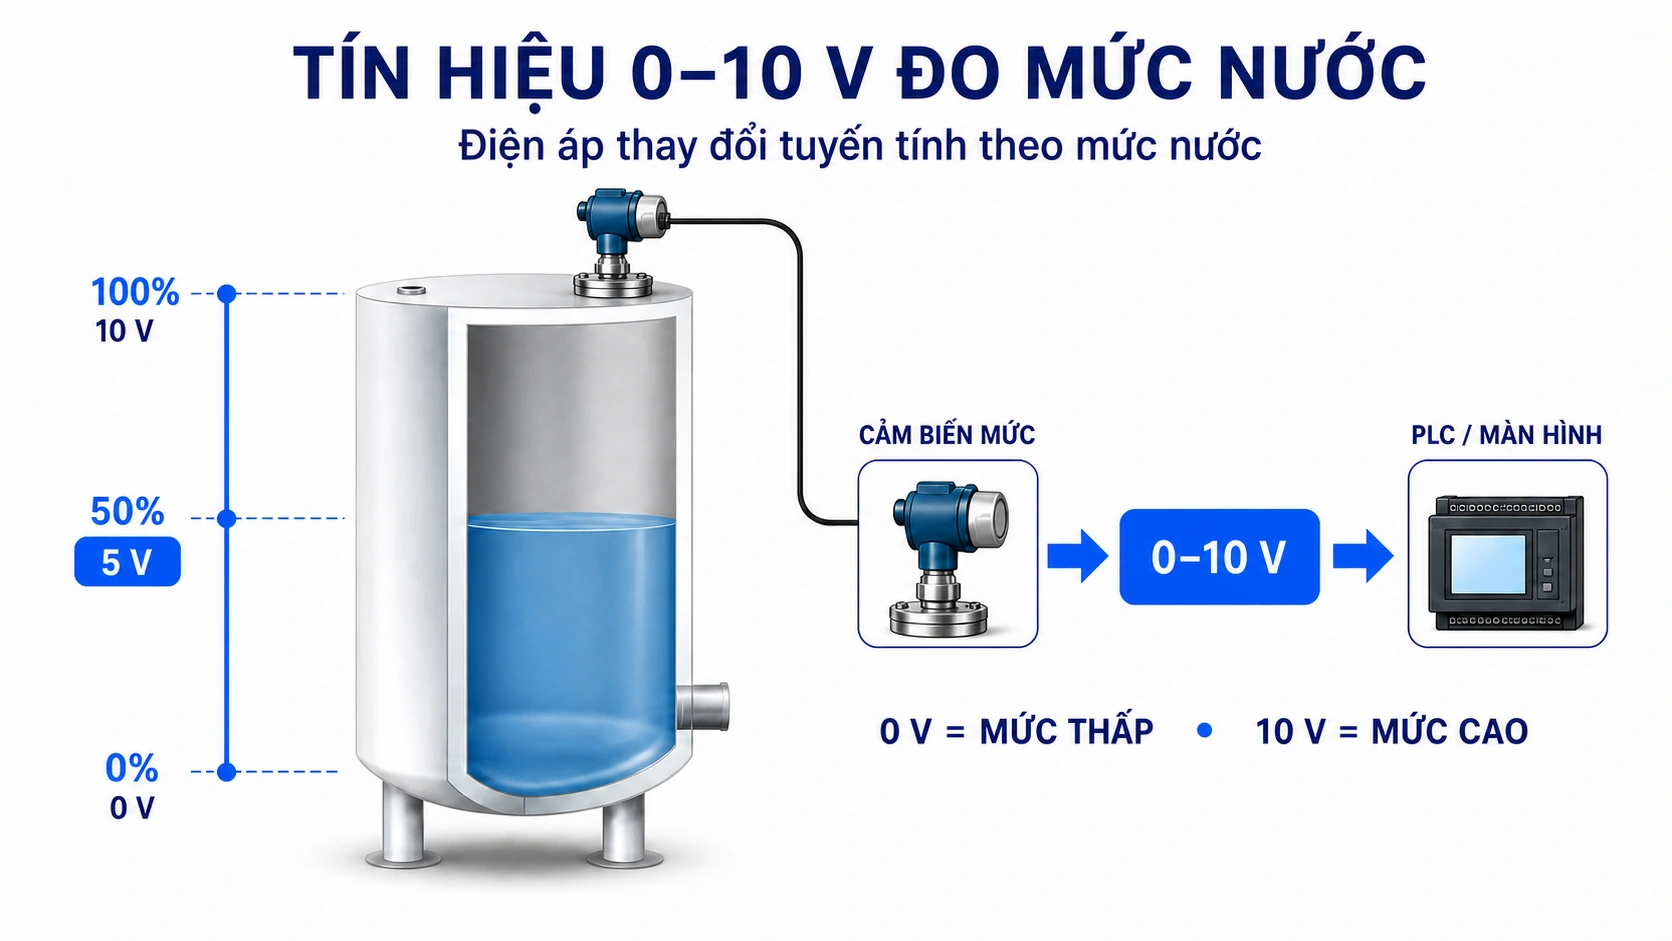
Nguyên lý tương tự 4–20mA nhưng giá trị được biểu diễn bằng điện áp.

Ví dụ:

  • 0 V = 0 m
  • 10 V = 5 m

0–10V thường phù hợp với hệ thống có voltage input hoặc khoảng truyền tín hiệu không quá xa.

RS485 Modbus

Cảm biến có RS485 Modbus truyền dữ liệu dưới dạng số.

PLC, HMI, gateway hoặc SCADA có thể đọc trực tiếp các thanh ghi của thiết bị.

Ngoài giá trị đo chính, tùy thiết bị có thể đọc thêm:

  • trạng thái cảm biến;
  • alarm;
  • diagnostic;
  • thông số cấu hình.

HART

HART không nên hiểu đơn giản là một ngõ ra analog riêng.

Trong các thiết bị hỗ trợ HART, thông tin digital có thể được truyền chồng trên loop 4–20mA.

Nhờ đó người vận hành có thể cấu hình hoặc đọc diagnostic mà vẫn giữ tín hiệu analog 4–20mA.

PNP/NPN hoặc relay

PNP, NPN và relay thường dùng cho cảm biến dạng switching.

Ví dụ:

Có vật trong 300 mm → Output ON.

Đây là cách sử dụng khác với transmitter 4–20mA trả về khoảng cách liên tục.

Cảm biến siêu âm có màn hình và không màn hình khác nhau thế nào?

Cảm biến siêu âm UG06 với màn hình hiển thị LCD | Flowline - USA
Cảm biến siêu âm UG06 với màn hình hiển thị LCD | Flowline – USA

Có màn hình hay không không làm thay đổi nguyên lý đo siêu âm. Khác biệt chính nằm ở cách cài đặt và quan sát thiết bị.

Cảm biến có màn hình thường thuận tiện khi commissioning vì kỹ sư có thể xem ngay:

  • giá trị đang đo;
  • đơn vị;
  • trạng thái output;
  • thông số cài đặt;
  • một số diagnostic.

Loại không màn hình có thể sử dụng:

  • nút nhấn;
  • teach-in;
  • bút từ;
  • thiết bị lập trình;
  • giao tiếp digital.

Nếu cảm biến chỉ được cài đặt một lần và ít thay đổi, màn hình không phải lúc nào cũng cần thiết.

Cảm biến siêu âm được cài đặt như thế nào?

Phương pháp cài đặt phụ thuộc vào từng model.

Loại không màn hình

Một số cảm biến không tích hợp display cho phép người dùng thiết lập bằng:

  • nút nhấn;
  • teach-in;
  • bút từ;
  • programmer.

Ví dụ, kỹ sư có thể định nghĩa vị trí tương ứng với đầu và cuối thang đo để cảm biến tự scale tín hiệu 4–20mA. Xem thêm hướng dẫn cài đặt cảm biến siêu âm ULM-53 – không hiển thị của Dinel.

Loại có màn hình

Cảm biến có màn hình thường cho phép truy cập menu trực tiếp.

Các thông số thường cần quan tâm gồm:

  • đơn vị đo;
  • minimum range;
  • maximum range;
  • damping;
  • loại output;
  • scaling;
  • filter;
  • xử lý echo.

Cấu trúc menu cụ thể phải theo manual của từng model.

Cấu hình qua HART

Với thiết bị hỗ trợ HART, một số tham số có thể được cài đặt từ xa như:

  • range;
  • damping;
  • process variable;
  • diagnostic.

Khả năng thực tế phụ thuộc từng model và phiên bản.

Điểm mù của cảm biến siêu âm là gì?

Điểm mù của cảm biến siêu âm

Điểm mù – dead zone – là vùng ngay trước đầu cảm biến mà thiết bị không thể đo chính xác hoặc không đảm bảo phép đo.

Sau khi phát sóng, đầu dò cần thời gian phục hồi trước khi có thể nhận echo yếu một cách đáng tin cậy.

Nếu vật thể nằm quá gần, echo quay trở lại trong lúc đầu dò chưa sẵn sàng tiếp nhận.

Ví dụ:

Nếu dead zone của một cảm biến là 250 mm thì không nên bố trí bề mặt cần đo chỉ cách đầu dò 100 mm.

Đây là thông số rất quan trọng nhưng thường bị bỏ qua khi lựa chọn cảm biến.

Khoảng đo và điểm mù có liên quan thế nào?

Khoảng đo lớn không đồng nghĩa cảm biến có thể đo từ 0 m.

Một cảm biến được quảng cáo “đo 10 m” vẫn có thể có một vùng mù ở phía đầu cảm biến.

Do đó phải kiểm tra đồng thời:

Khoảng cách nhỏ nhất ≤ khoảng cách thực tế ≤ khoảng cách lớn nhất

Trong đó khoảng cách nhỏ nhất phải nằm ngoài dead zone.

Khi thiết kế bồn, không nên chỉ lấy chiều cao bồn để chọn range mà bỏ qua khoảng cách thực tế từ đầu cảm biến đến mức cao nhất của vật liệu.

Vì sao cảm biến dải xa thường có điểm mù lớn hơn?

Để đo xa hơn, đầu dò thường cần phát đủ năng lượng để echo quay lại vẫn có thể được nhận biết.

Điều này có thể liên quan tới:

  • công suất phát;
  • ringing của transducer;
  • thời gian phục hồi receiver;
  • beam geometry;
  • thuật toán xử lý echo.

Vì vậy không nên mặc định chọn cảm biến có dải đo lớn nhất.

Nếu ứng dụng chỉ cần đo 0,5–3 m, một sensor được thiết kế phù hợp cho dải này có thể hợp lý hơn một sensor 20 m.

Góc phát sóng của cảm biến siêu âm

Góc phát sóng cảm biến siêu âm

Sóng của cảm biến siêu âm tạo thành một vùng phát – beam, không phải một tia cực nhỏ giống laser.

Nếu trong beam có vật cản như:

  • thành bồn;
  • ống;
  • thanh giằng;
  • cánh khuấy;
  • kết cấu cơ khí;

cảm biến có thể nhận echo từ các vật này.

Do đó vị trí lắp đặt ảnh hưởng trực tiếp đến độ tin cậy của phép đo.

Không nên chỉ nhìn khoảng cách từ cảm biến tới mục tiêu mà phải xem toàn bộ đường truyền của sóng.

Nhiệt độ ảnh hưởng thế nào tới cảm biến siêu âm?

Vận tốc âm thanh trong không khí thay đổi theo nhiệt độ.

Một công thức gần đúng thường dùng là:

v ≈ 331 + 0,6T

Trong đó:

  • v: vận tốc âm thanh, m/s
  • T: nhiệt độ không khí, °C

Ví dụ ở nhiệt độ cao hơn, vận tốc âm thanh cũng thay đổi.

Nếu không bù, sự thay đổi này có thể gây sai số khoảng cách.

Vì vậy cảm biến siêu âm công nghiệp thường tích hợp temperature compensation để giảm ảnh hưởng của nhiệt độ. Do cảm biến siêu âm đo thời gian truyền sóng trong môi trường khí, thay đổi nhiệt độ của lớp không khí giữa cảm biến và vật đo cũng có thể ảnh hưởng đến kết quả, không chỉ nhiệt độ của chính cảm biến.

Những yếu tố làm cảm biến siêu âm đo sai

Một số điều kiện có thể làm echo yếu, sai hoặc không ổn định:

  • bọt dày trên bề mặt chất lỏng;
  • hơi hoặc vapor mạnh;
  • vật cản trong beam;
  • bề mặt nghiêng làm sóng phản xạ lệch hướng;
  • vật liệu hấp thụ âm;
  • gió mạnh;
  • biến thiên nhiệt độ lớn;
  • bụi dày trong một số ứng dụng;
  • vật nằm trong dead zone.

Do đó không nên chọn ultrasonic chỉ dựa trên thông số khoảng đo.

Môi trường thực tế đôi khi quan trọng hơn range danh nghĩa.

Cảm biến siêu âm đo khoảng cách là gì?

Cảm biến siêu âm đo khoảng cách 4-20mA

Cảm biến siêu âm đo khoảng cách sử dụng thời gian truyền và phản xạ của sóng để xác định khoảng cách từ đầu cảm biến tới vật hoặc bề mặt cần đo.

Có hai cách sử dụng phổ biến.

Đo khoảng cách liên tục

Cảm biến liên tục trả về các giá trị như:

  • 785 mm
  • 920 mm
  • 1.250 mm

Tín hiệu có thể được đưa về PLC bằng 4–20mA, 0–10V hoặc Modbus.

Phát hiện vật theo khoảng cách

Người dùng đặt một threshold.

Ví dụ:

  • <500 mm → ON
  • ≥500 mm → OFF

Do đó “cảm biến siêu âm đo khoảng cách” không đồng nghĩa với cảm biến ON/OFF.

Cần phân biệt transmitter đo liên tục và proximity/switching sensor.

Ứng dụng cảm biến siêu âm

Ứng dụng Siêu âm phù hợp? Cần lưu ý
Nước sạch Rất phù hợp Dead zone, vật cản
Nước thải Phù hợp Bọt
Hóa chất Tùy ứng dụng Vapor, nhiệt độ
Băng tải Phù hợp Response time
Silo hạt Có thể Bụi, mặt nghiêng
Chân không Không Sóng âm không truyền

Cảm biến siêu âm đo mức nước

Cảm biến siêu âm được sử dụng phổ biến để đo mức nước liên tục trong bồn, bể, hồ và các hệ thống xử lý nước mà không cần tiếp xúc trực tiếp với chất lỏng. Cảm biến được lắp phía trên bề mặt nước, phát sóng siêu âm xuống dưới và tính khoảng cách dựa trên thời gian tín hiệu phản xạ quay trở lại.

Từ khoảng cách đo được, bộ xử lý có thể quy đổi thành chiều cao mức nước và truyền giá trị về PLC, HMI hoặc bộ hiển thị thông qua tín hiệu 4–20mA, 0–10V hoặc RS485 Modbus.

Tuy nhiên, siêu âm chỉ là một trong nhiều công nghệ dùng để đo mức nước. Tùy bồn hở, bồn kín, chiều cao đo, hơi nước, bọt hoặc yêu cầu độ chính xác, có thể sử dụng radar, cảm biến áp suất thủy tĩnh, cảm biến chênh áp hoặc các loại báo mức khác. Xem thêm bài cảm biến đo mức nước để so sánh đầy đủ các công nghệ và chọn phương pháp phù hợp cho từng ứng dụng.

Đo hóa chất

Ưu điểm của ultrasonic là đầu cảm biến không nhất thiết tiếp xúc trực tiếp với hóa chất.

Tuy nhiên cần xem xét:

  • hơi hóa chất;
  • foam;
  • nhiệt độ;
  • môi trường phía trên bề mặt.

Trong điều kiện vapor hoặc foam mạnh, radar có thể là phương án cần được cân nhắc.

Đo nước thải

Công nghệ không tiếp xúc giúp hạn chế tình trạng đầu cảm biến bị bám trực tiếp bởi chất lỏng.

Ứng dụng thường gặp gồm:

  • bể nước thải;
  • hố gom;
  • bể xử lý.

Tuy nhiên bọt dày vẫn có thể ảnh hưởng đến echo.

Cảm biến siêu âm đo khoảng cách

Trong máy móc, ultrasonic có thể dùng để xác định:

  • vị trí;
  • chiều cao;
  • khoảng cách tới sản phẩm;
  • khoảng cách tới cơ cấu chuyển động.

Phát hiện vật thể

Cảm biến có thể phát hiện:

  • chai;
  • hộp;
  • pallet;
  • sản phẩm trên băng tải;
  • vật thể có màu sắc hoặc độ trong suốt khó xử lý bằng một số nguyên lý quang.

Đo vật liệu rắn

Ultrasonic cũng có thể được sử dụng với vật liệu rắn trong một số điều kiện.

Tuy nhiên phải xem xét:

  • góc của bề mặt vật liệu;
  • độ hấp thụ âm;
  • bụi;
  • hình dạng đống vật liệu;
  • độ mạnh của tín hiệu phản xạ.

Khi nào nên dùng cảm biến siêu âm?

Cảm biến siêu âm thường là lựa chọn phù hợp khi:

  • cần đo không tiếp xúc;
  • mục tiêu phản xạ sóng âm tốt;
  • môi trường không có quá nhiều bọt hoặc hơi;
  • khoảng đo nằm ngoài dead zone;
  • cần tín hiệu 4–20mA hoặc Modbus về PLC;
  • tốc độ đáp ứng của sensor phù hợp với quá trình;
  • chưa cần sử dụng công nghệ radar.

Đây là công nghệ khá linh hoạt cho cả đo mức và đo khoảng cách.

Khi nào không nên dùng cảm biến siêu âm?

Không nên mặc định sử dụng ultrasonic cho mọi ứng dụng.

Cần cân nhắc công nghệ khác nếu:

  • bề mặt có bọt rất dày;
  • môi trường có vapor mạnh;
  • có nhiều vật cản trong beam;
  • vật phản xạ âm kém;
  • khoảng cách nằm trong dead zone;
  • cần response cực nhanh;
  • điều kiện nhiệt độ hoặc process vượt giới hạn cảm biến;
  • ứng dụng hoạt động trong chân không.

Trong chân không, sóng âm không có môi trường truyền như trong không khí nên ultrasonic không phải lựa chọn thích hợp.

Cảm biến siêu âm và radar khác nhau thế nào?

Cả radar và siêu âm đều có thể đo không tiếp xúc nhưng nguyên lý khác nhau.

Tiêu chí Siêu âm Radar
Nguyên lý Sóng âm Sóng điện từ
Không tiếp xúc Có Có
Phụ thuộc môi trường truyền âm Có Ít hơn
Ảnh hưởng bởi nhiệt độ Cần bù vận tốc âm Thường ít nhạy hơn về nguyên lý truyền
Hơi/vapor Có thể ảnh hưởng Thường có lợi thế hơn
Foam Có thể gây mất echo Tùy loại foam và radar
Chân không Không phù hợp Có thể sử dụng tùy thiết bị
Chi phí Thường kinh tế ở nhiều ứng dụng Thường cao hơn tùy công nghệ/model

Không có công nghệ nào tốt hơn tuyệt đối.

Việc lựa chọn phải dựa trên môi trường, khoảng đo, độ chính xác, tốc độ đáp ứng và ngân sách. Xem thêm: cảm biến radar là gì, nguyên lý, ứng dụng & cách chọn.

Cách chọn cảm biến siêu âm

Trước khi chọn model, nên trả lời các câu hỏi sau.

Cần đo liên tục hay chỉ ON/OFF?

Nếu cần biết giá trị chính xác liên tục, chọn transmitter có:

  • 4–20mA;
  • 0–10V;
  • Modbus;
  • HART.

Nếu chỉ cần biết có/không hoặc đầy/cạn, switching sensor có thể đơn giản hơn.

Khoảng cách nhỏ nhất và lớn nhất là bao nhiêu?

Không chỉ lấy chiều cao bồn.

Cần xác định khoảng cách thực tế từ đầu cảm biến tới:

  • vị trí gần nhất;
  • vị trí xa nhất.

Tốc độ phản hồi cần bao nhiêu?

Nếu ứng dụng:

  • tank level → 1–2s thường không vấn đề;
  • conveyor / counting / position → 1–2s có thể quá chậm.

Khi tốc độ lấy mẫu là một điều đáng lo ngại thì cảm biến đo mức radar sẽ là giải pháp đáng để cân nhắc.

Dead zone bao nhiêu?

Khoảng cách gần nhất phải lớn hơn vùng mù của model được chọn.

Chọn 4–20mA, 0–10V hay Modbus?

4–20mA: phù hợp hệ thống đo lường công nghiệp và truyền tín hiệu xa.

0–10V: phù hợp thiết bị nhận tín hiệu voltage.

Modbus: thích hợp khi muốn lấy dữ liệu digital và nhiều thông số qua cùng một đường truyền.

HART: hữu ích khi cần cấu hình và diagnostic trên loop 4–20mA.

Có cần màn hình không?

Nếu cần commissioning và kiểm tra trực tiếp ngoài hiện trường, display rất thuận tiện.

Nếu cảm biến được cấu hình một lần và ít thay đổi thì phiên bản không màn hình có thể đủ.

Kiểm tra môi trường

Cuối cùng cần kiểm tra:

  • nhiệt độ;
  • cấp bảo vệ IP;
  • hóa chất;
  • vapor;
  • foam;
  • áp suất;
  • vật cản;
  • yêu cầu lắp đặt.

Có nên chọn cảm biến có màn hình?

Không có câu trả lời chung cho mọi ứng dụng.

Loại không màn hình phù hợp khi:

  • setup đơn giản;
  • ít thay đổi;
  • đã có HMI/PLC hiển thị;
  • muốn tối ưu chi phí.

Loại có màn hình thuận tiện khi:

  • cần commissioning tại hiện trường;
  • muốn xem ngay giá trị đo;
  • thường xuyên troubleshooting;
  • cần thay đổi thông số tại thiết bị.

Màn hình chủ yếu cải thiện khả năng thao tác và quan sát, không tự động khiến nguyên lý đo chính xác hơn.

Thiết bị này dành cho ai?

Cảm biến siêu âm công nghiệp phù hợp với:

  • kỹ sư tự động hóa;
  • kỹ sư điện – điều khiển;
  • kỹ sư bảo trì;
  • nhà chế tạo máy;
  • system integrator;
  • đơn vị xử lý nước;
  • người cần đo mức hoặc khoảng cách không tiếp xúc.

Đặc biệt phù hợp với hệ thống cần đưa tín hiệu trực tiếp về PLC, HMI hoặc SCADA.

Tại sao cảm biến siêu âm công nghiệp giá cao hơn hàng phổ thông?

Giá cảm biến công nghiệp không chỉ nằm ở phần tử phát và nhận sóng.

Một thiết bị công nghiệp còn có thể bao gồm:

  • housing phù hợp môi trường nhà máy;
  • cấp bảo vệ IP;
  • thiết kế chống nhiễu EMC;
  • mạch xử lý echo;
  • temperature compensation;
  • filtering và damping;
  • tín hiệu 4–20mA hoặc digital công nghiệp;
  • khả năng diagnostic;
  • dải nhiệt vận hành rộng hơn;
  • thiết kế cho vận hành liên tục.

Vì vậy không nên so sánh trực tiếp một ultrasonic transmitter dùng trong nhà máy với module HC-SR04 chỉ dựa trên nguyên lý đo.

Khi nào không cần mua cảm biến siêu âm công nghiệp?

Không phải ứng dụng nào cũng cần transmitter công nghiệp.

Nếu chỉ làm mô hình Arduino trong nhà, khoảng cách ngắn và môi trường ổn định, một module như HC-SR04 có thể đủ.

Nếu chỉ cần báo:

  • bồn đầy;
  • bồn cạn;
  • có vật;
  • không có vật;

thì một level switch hoặc proximity sensor đơn giản có thể kinh tế hơn transmitter đo liên tục.

Chỉ nên chọn thiết bị theo đúng yêu cầu thực tế thay vì mặc định sử dụng loại nhiều chức năng nhất.

Một số cảm biến siêu âm công nghiệp

Model Kiểu Cài đặt Ứng dụng chính
ULM-53N Continuous Bút từ/nút tùy phiên bản Đo mức, khoảng cách
ULM-70N Continuous + display Menu trên màn hình Commissioning trực tiếp
ULS-53N Switching Theo model Báo mức ON/OFF

ULM-53N

ULM-53N thuộc nhóm cảm biến siêu âm công nghiệp có thể được sử dụng cho các ứng dụng đo không tiếp xúc.

Tùy phiên bản, cần kiểm tra datasheet để xác định chính xác:

  • khoảng đo;
  • dead zone;
  • output;
  • nguồn cấp;
  • phương pháp cấu hình;
  • vật liệu process connection.

Khi chọn model không nên chỉ dựa vào khoảng đo tối đa.

ULM-70N

ULM-70N là dòng cảm biến siêu âm có giao diện hiển thị trên một số phiên bản, thuận tiện cho việc commissioning và quan sát giá trị trực tiếp.

Tùy phiên bản có thể có các lựa chọn truyền tín hiệu và chức năng khác nhau.

Khoảng đo, điểm mù, tín hiệu và điều kiện làm việc cần được xác nhận theo datasheet của đúng mã sản phẩm trước khi đặt hàng.

ULS-53N

Nếu ứng dụng chỉ cần chức năng switching, ultrasonic level switch có thể phù hợp hơn transmitter liên tục.

Điểm quan trọng là phải phân biệt rõ:

switching output ≠ continuous measurement.

Nếu hệ thống cần truyền giá trị mức liên tục về PLC thì phải chọn đúng dòng transmitter phù hợp.

Cảm biến mức nước 4-20mA | Siêu Âm – Radar – Điện Dung – Thủy Tĩnh

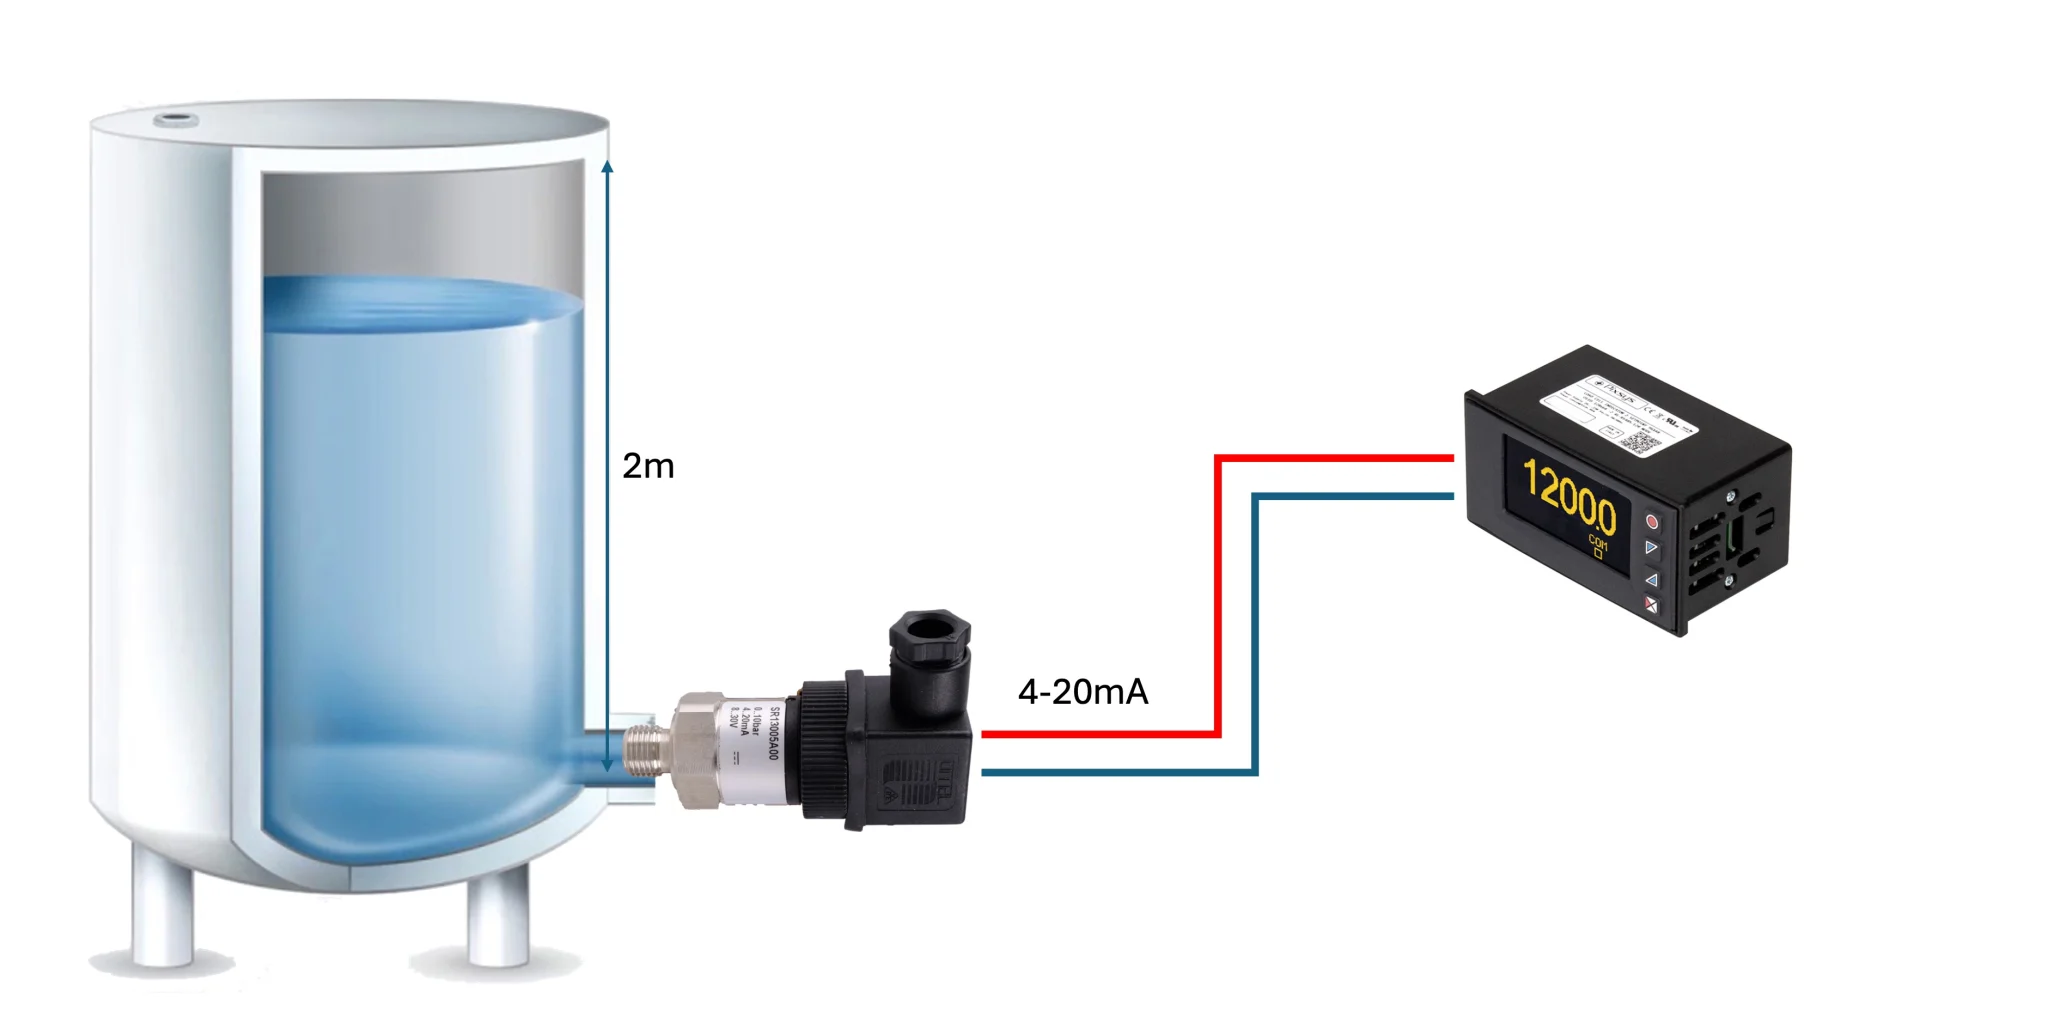
Kết nối cảm biến mức nước 4-20mA với bộ hiển thị mức nước

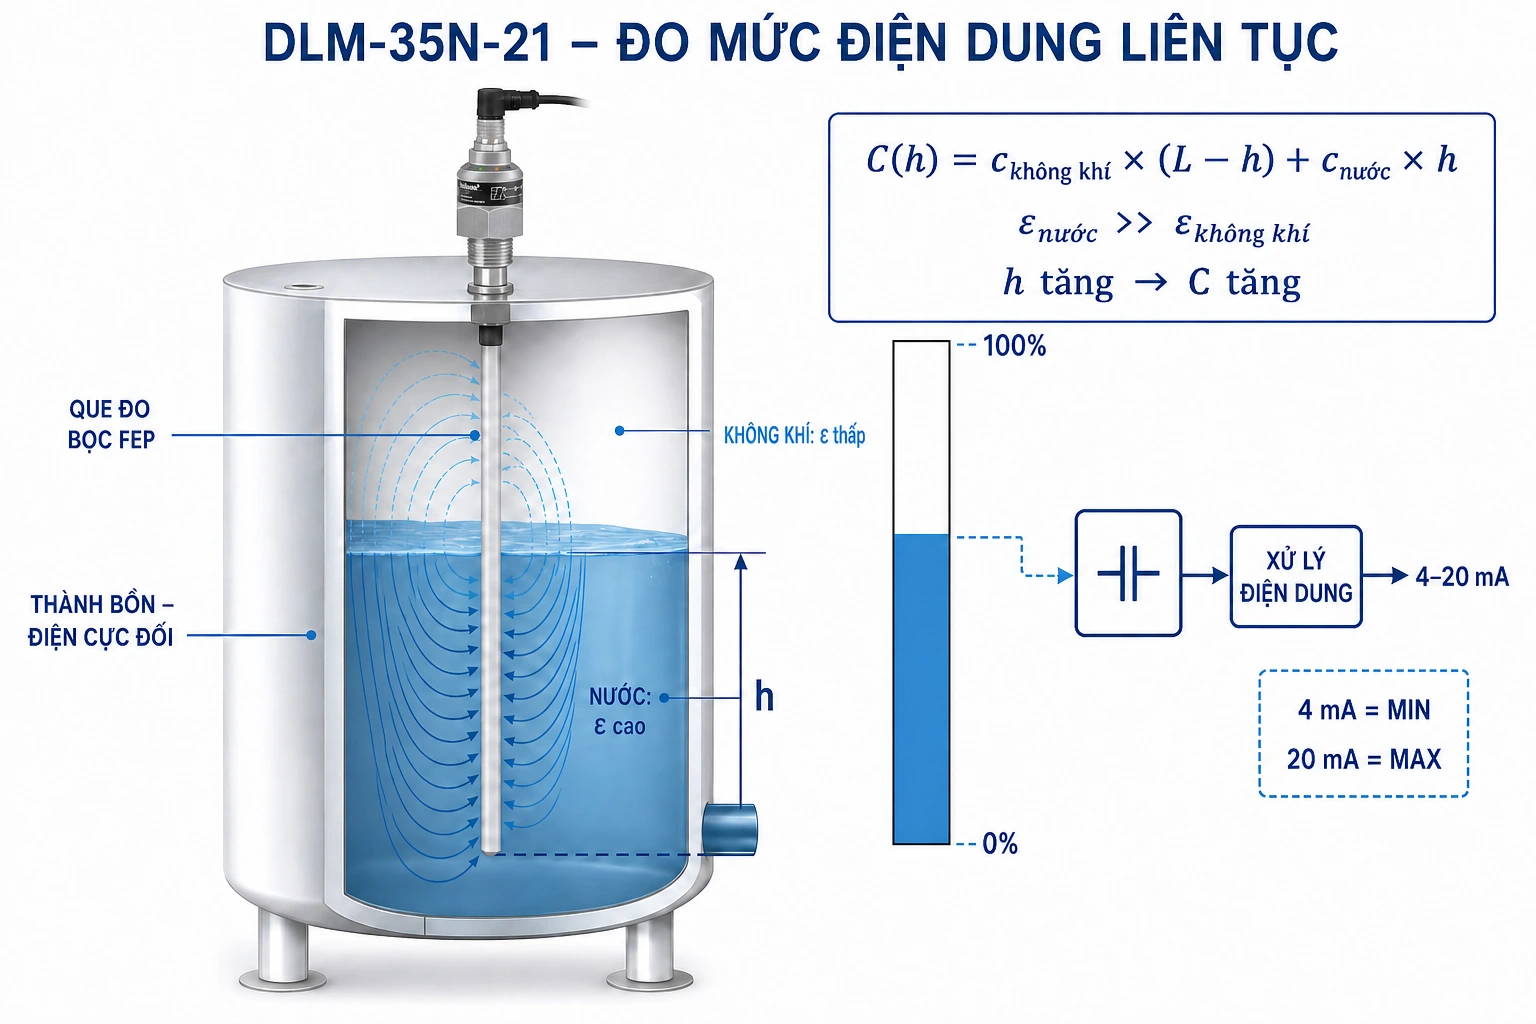
Cảm biến mức nước 4-20mA được dùng khi hệ thống cần biết chính xác lượng nước đang có trong bồn, bể, giếng hoặc hồ tại mọi thời điểm. Khác với cảm biến báo đầy – báo cạn chỉ phát hiện một vị trí, cảm biến đo mức nước liên tục tạo ra giá trị thay đổi từ 0–100% và truyền về PLC, bộ hiển thị hoặc SCADA.

Cảm biến đo mức 4-20mA là các dạng: Siêu Âm – Radar – Điện Dung – Thủy Tĩnh – Chênh Áp – Áp Suất hoặc vài loại đặc biệt khác. Kết quả có thể hiển thị theo mét, milimét, phần trăm, lít hoặc m³. Tín hiệu 4-20mA là chuẩn tín hiệu analog dòng điện dùng để biểu diễn giá trị mức đo. HART bổ sung dữ liệu số trên cùng vòng dòng, còn Modbus là giao thức truyền thông số.

Cảm biến mức nước 4-20mA | Siêu Âm ULM-70N

Công nghệ đo có thể là thủy tĩnh, siêu âm, radar, điện dung hoặc chênh áp. Muốn chọn đúng trong số các loại cảm biến đo mức nước, cần xác định dải đo, bồn hở hay kín, bọt, hơi, nhiệt độ, áp suất, vị trí lắp và loại ngõ vào của PLC.

Xác nhận nhanh các kiểu đo mức nước:

  • Bồn hở, nước sạch: siêu âm hoặc radar.
  • Giếng sâu, bể ngầm: cảm biến thủy tĩnh.
  • Bồn kín có áp suất: radar hoặc chênh áp.
  • Bồn có cánh khuấy: radar hoặc ống bypass; đầu dò tiếp xúc phải tránh vùng quét của cánh khuấy.

Nội Dung Chính

Cảm biến mức nước 4-20mA là gì?

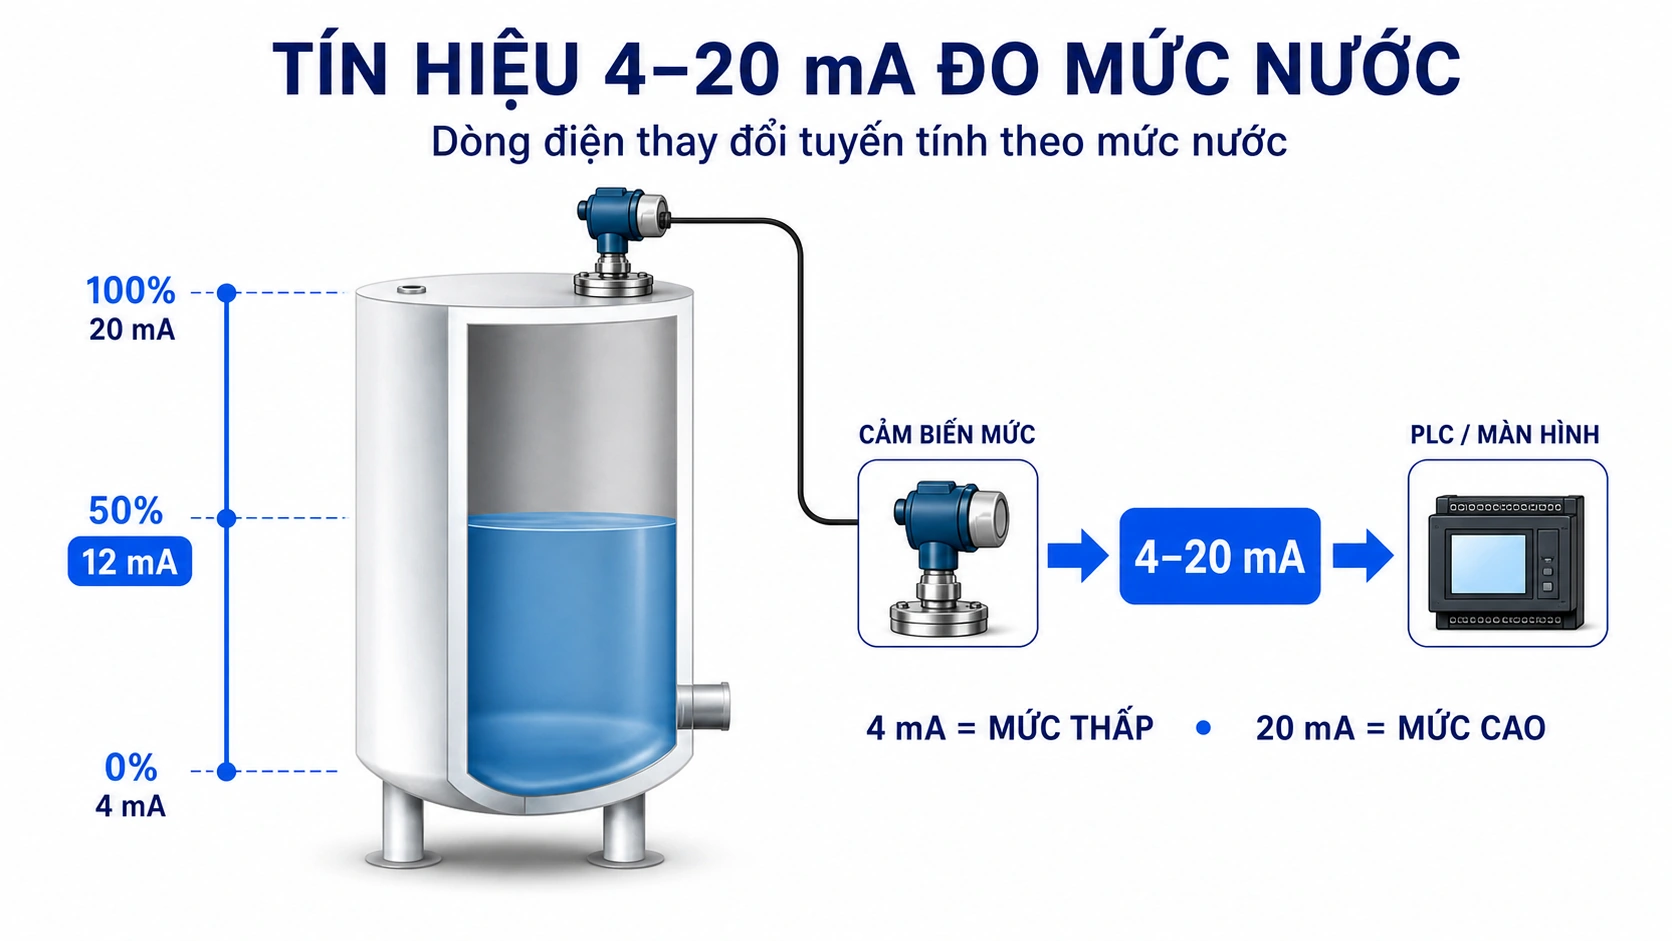
Cảm biến mức nước 4-20mA đo mức liên tục và chuyển kết quả thành dòng điện 4-20mA. Thông thường, 4mA là mức thấp nhất, 20mA là mức cao nhất và các giá trị giữa dải thay đổi tuyến tính.

PLC hoặc bộ hiển thị quy đổi tín hiệu thành mét, phần trăm hoặc thể tích. Muốn hiển thị lít hay m³, hệ thống cần biết hình dạng và kích thước bồn.

Một vòng đo cơ bản gồm cảm biến, nguồn cấp và thiết bị nhận tín hiệu. PLC, bộ hiển thị, relay, contactor hoặc SCADA được bổ sung tùy chức năng điều khiển và giám sát. Cần phân biệt đầu ra với nguyên lý cảm biến mức nước: nhiều công nghệ vẫn có thể cung cấp cùng ngõ ra 4-20mA.

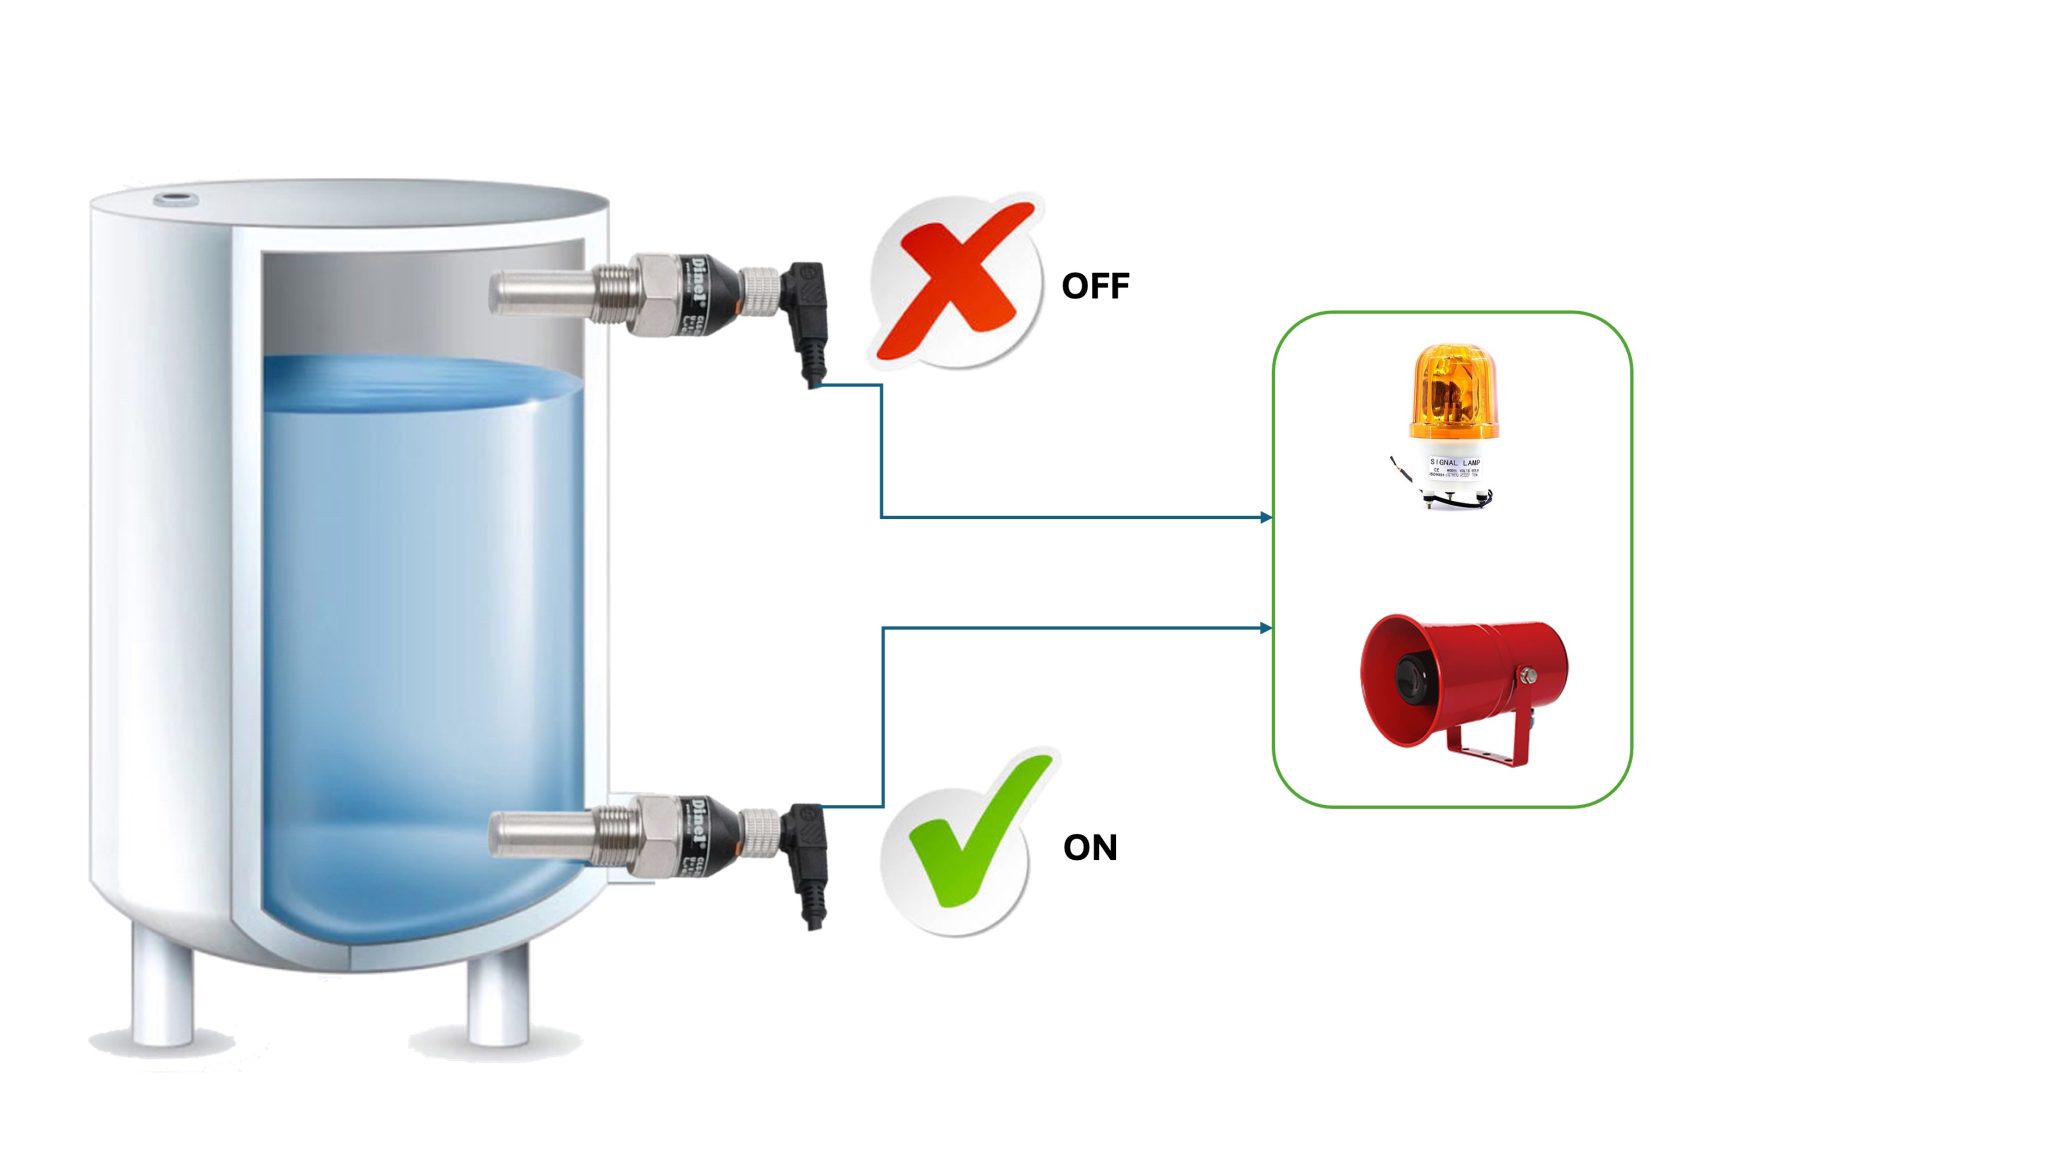
Đo liên tục khác báo đầy – báo cạn như thế nào?

Tiêu chí Đo mức liên tục Báo đầy – báo cạn
Kết quả Giá trị toàn dải 0–100% Trạng thái ON/OFF
Tín hiệu 4-20mA, 0-10V, HART, Modbus Relay, PNP, NPN
Chức năng Hiển thị, lưu dữ liệu, điều khiển nhiều ngưỡng Chống tràn, chống cạn
Thiết bị nhận PLC, bộ hiển thị, SCADA Relay, contactor, PLC

Nếu chỉ cần chạy hoặc dừng bơm tại hai điểm, có thể dùng cảm biến ON/OFF. Hiển thị mức và điều khiển nhiều ngưỡng cần cảm biến liên tục.

Tín hiệu 4-20mA thể hiện mức nước như thế nào?

Trong vòng dòng tiêu chuẩn, 4mA thường là 0% và 20mA là 100%. PLC scale dòng điện về đơn vị kỹ thuật; với dải 0–10m, 12mA tương ứng 5m.

4mA không phải mất tín hiệu. Dải có điểm bắt đầu khác 0 giúp nhận biết một số lỗi như đứt dây hoặc mất nguồn. Ngưỡng chẩn đoán phụ thuộc từng thiết bị.

Radar và siêu âm lắp trên đỉnh đo khoảng cách, vốn giảm khi mức tăng. Vì vậy phải cài đúng chiều 4-20mA hoặc 20–4mA. Xem thêm tín hiệu 4-20mA là gì.

Ví dụ dải đo mức nước 0–10m

Tín hiệu Phần trăm Mức nước
4mA 0% 0m
6mA 12,5% 1,25m
8mA 25% 2,5m
10mA 37,5% 3,75m
12mA 50% 5m
14mA 62,5% 6,25m
16mA 75% 7,5m
18mA 87,5% 8,75m
20mA 100% 10m

Bảng chỉ đúng khi cảm biến được cài tuyến tính 0–10m tương ứng 4-20mA. Nếu thay đổi dải hoặc đảo chiều tín hiệu, kết quả phải tính lại.

Công thức quy đổi 4-20mA sang mét nước

Giá trị đo = LRV + (I − 4) ÷ 16 × (URV − LRV)

Trong đó:

  • I là dòng điện đo được.
  • LRV là giá trị tại 4mA.
  • URV là giá trị tại 20mA.

Công thức cho dải bắt đầu từ 0:

Mức nước = (Giá trị mA − 4) ÷ 16 × dải đo

Giá trị mA là dòng PLC đọc; 16 là độ rộng vòng dòng; dải đo là mức cao nhất đã cài.

Ví dụ 1: Cảm biến dải 0–10m phát 14,4mA:

(14,4 − 4) ÷ 16 × 10 = 6,5m

Ví dụ 2: Cảm biến dải 0–5m phát 10,4mA:

(10,4 − 4) ÷ 16 × 5 = 2m

Nếu dải không bắt đầu từ 0, phải cộng giá trị thấp nhất. Khi lập trình cần kiểm tra đơn vị và giá trị analog thô. Tham khảo cách quy đổi 4-20mA.

Vì sao cảm biến mức nước thường dùng tín hiệu 4-20mA?

Ưu điểm Giới hạn cần kiểm tra
Phổ biến trong nhà máy, dễ kết nối analog input PLC phải có đúng loại ngõ vào
Dùng được với transmitter hai dây Cần đủ điện áp cho toàn vòng dòng
Có thể nhận biết một số trạng thái bất thường Ngưỡng lỗi phụ thuộc thiết bị
Tín hiệu ổn định khi thiết kế đúng Vẫn bị ảnh hưởng bởi tải, cáp và nhiễu

Cảm biến analog phù hợp khi cần một giá trị liên tục. Khoảng cách truyền phụ thuộc nguồn, điện trở dây, tổng tải và nhiễu; không có một khoảng cách cố định cho mọi hệ thống.

Nên chọn 4-20mA, 0-10V, HART hay Modbus?

Tín hiệu Đặc điểm Khi nên dùng
4-20mA Một giá trị analog, phổ biến và dễ kiểm tra Truyền mức về PLC hoặc bộ hiển thị
0-10V Mạch đơn giản nhưng nhạy hơn với sụt áp, nhiễu Khoảng cách gần, môi trường ít nhiễu
4-20mA/HART HART hoạt động cùng vòng dòng, hỗ trợ cấu hình và chẩn đoán Nhà máy cần quản lý thiết bị đo
Modbus RTU Dữ liệu số theo thanh ghi, đọc được nhiều thông số PLC, datalogger, SCADA, mạng nhiều cảm biến
Relay Chỉ đóng hoặc mở Báo điểm, không phải tín hiệu đo liên tục

Cảm biến HART giữ 4-20mA và bổ sung cấu hình, chẩn đoán. Modbus có nhiều dữ liệu hơn nhưng phải thiết lập địa chỉ, baud rate, parity, thanh ghi và topology.

Trước khi đặt hàng, kiểm tra PLC dùng analog input hay RS485, số thiết bị và khoảng cách truyền.

Các loại cảm biến mức nước có ngõ ra 4-20mA

Các công nghệ sau đều có ngõ ra liên tục nhưng điều kiện sử dụng khác nhau.

Cảm biến thủy tĩnh 4-20mA

Cảm biến áp suất thủy tĩnh 4-20mA sau 6 năm vẫn hoạt động tốt

Cảm biến đo mức thủy tĩnh thả gần đáy để đo áp suất cột nước, phù hợp giếng, hồ và bể sâu. Bọt không ảnh hưởng trực tiếp nhưng đầu dò tiếp xúc với nước. Cần kiểm tra vật liệu, cặn, dải mH₂O, chiều dài cáp và bảo vệ cáp thông hơi khỏi ẩm.

Cảm biến siêu âm 4-20mA

Cảm biến siêu âm 4-20mA | Chuẩn Atex phòng nổ

Đo mức nước bằng cảm biến siêu âm phù hợp bồn hở, nước sạch và bể ít hơi. Cần đủ vùng mù; hơi, bọt, ngưng tụ, nhiệt độ và vật cản có thể ảnh hưởng tín hiệu. Vùng phát sóng phải thông thoáng.

Cảm biến đo mức radar 4-20mA

Cảm biến đo mức radar 4-20mA | LR81 đo 0-30m chất lỏng

Cảm biến đo mức radar gồm loại không tiếp xúc và dẫn sóng, phù hợp nơi có hơi hoặc khoảng đo xa. Cần kiểm tra góc phát, cổ bồn, vật cản, dòng nạp và khả năng phản xạ. Radar dẫn sóng còn phải xem xét cặn bám.

Cảm biến điện dung 4-20mA

Cảm biến điện dung 4-20mA đo mức dầu nóng nhiệt độ cao

Cảm biến đo mức nước bằng điện dung dùng đầu dò tiếp xúc cho bồn thấp hoặc không gian nhỏ. Đầu dò phải đúng chiều dài và được hiệu chỉnh. Cặn bám hoặc thay đổi điện môi có thể gây sai lệch.

Cảm biến áp suất và chênh áp 4-20mA

Cảm biến chênh áp 4-20mA | Dùng để đo mức bồn có áp suất cao

Đo mức nước bằng cảm biến áp suất dùng gauge lắp đáy cho bồn hở và chênh áp cho bồn kín. Không dùng gauge đơn khi áp suất khí thay đổi. Kết quả còn phụ thuộc khối lượng riêng.

Bảng chọn cảm biến mức nước 4-20mA theo ứng dụng

Ứng dụng Công nghệ ưu tiên Tín hiệu đề xuất Nội dung cần lưu ý
Bồn nước sạch hở Siêu âm hoặc radar 4-20mA Vùng mù, chiều cao, vị trí lắp
Bể nước thải có bọt Radar hoặc thủy tĩnh 4-20mA/HART Bọt, cặn, ăn mòn, vệ sinh
Giếng khoan Thủy tĩnh 4-20mA Dải mH₂O, chiều dài cáp, đường kính đầu dò
Hồ, sông, thủy điện Radar hoặc thủy tĩnh 4-20mA/Modbus Dao động, chống sét, khoảng cách truyền
Bồn kín có áp suất Chênh áp hoặc radar phù hợp 4-20mA/HART Áp suất phía trên mặt nước
Bồn có cánh khuấy Ưu tiên radar không tiếp xúc nếu đủ không gian. Radar dẫn sóng hoặc điện dung chỉ sử dụng khi đầu dò nằm ngoài vùng hoạt động của cánh khuấy hoặc được lắp trong ống bypass. 4-20mA Vật cản, dòng nạp, dao động
Bồn thấp dưới 2m Điện dung, siêu âm hoặc áp suất 4-20mA Vùng mù, không gian lắp, độ chính xác
Nhiều cảm biến Modbus hoặc bộ chuyển đổi RS485 Modbus Địa chỉ, tốc độ truyền, topology

Bảng chỉ sàng lọc ban đầu; model phải được xác nhận theo điều kiện thực tế.

Cách chọn dải đo cảm biến mức nước

Xác định mức thấp, mức cao, chiều cao bồn, khoảng cách lắp và vùng mù. Chọn dải gần khoảng sử dụng nhưng có dự phòng phù hợp.

Chiều cao sử dụng Dải cảm biến tham khảo Điều cần kiểm tra
Đến 1m 0–1m hoặc dải gần nhất Điểm mù, độ chính xác
Đến 2m 0–2m hoặc dải kế tiếp Khoảng cách lắp trên đỉnh
Đến 5m 0–5m Mức thấp, mức cao thực tế
Đến 10m 0–10m Dự phòng và vùng không đo

Ví dụ chọn dải đo

Cảm biến mức nước 4-20mA | Siêu âm ULM-53N
  • Bồn cao 2m nhưng đầu siêu âm cách mức đầy 0,3m: phải tính cả vùng mù, không chỉ chọn theo chiều cao bồn.
  • Bể sâu 6m: có thể cần dải kế tiếp lớn hơn 6m, tùy vị trí lắp và dự phòng.
  • Giếng sâu 30m nhưng mực nước chỉ biến thiên 12m: chọn cảm biến thủy tĩnh theo cột nước tác động và vị trí thả, không mặc định theo toàn bộ độ sâu giếng.

Tôi từng lắp cảm biến siêu âm cho bể nước sạch 25 m³ có chiều cao bể 2 m. Tuy nhiên, do cổ lắp cảm biến cao 300 mm, khoảng cách thực tế từ mặt cảm biến đến đáy bể là 2,3 m. Vì vậy, phải chọn cảm biến theo toàn bộ khoảng cách từ mặt cảm biến đến đáy. Với trường hợp này, có thể chọn cảm biến có khoảng đo tối đa 6 m và cấu hình dải đo 0–2,3 m tương ứng 4-20mA. Dải đo trên cảm biến, bộ hiển thị và PLC phải được cấu hình đồng nhất.

Cảm biến 4-20mA hai dây, ba dây và bốn dây

Loại Cấp nguồn và tín hiệu Lưu ý
Hai dây Nguồn và tín hiệu dùng chung vòng dòng Phổ biến với transmitter công nghiệp
Ba dây Dây nguồn dương, nguồn âm và tín hiệu Phải kiểm tra điểm chung nguồn
Bốn dây Nguồn và tín hiệu tách riêng Phù hợp thiết bị cần nguồn độc lập

Cảm biến hai dây vẫn cần nguồn và thiết bị nhận phù hợp. Loại ba hoặc bốn dây phải đấu theo sơ đồ của model, không suy luận theo màu dây.

Kết nối cảm biến mức nước 4-20mA với PLC

Kết nối cảm biến mức nước 4-20mA với PLC

Sơ đồ chức năng kết nối cảm biến 4-20mA:

Nguồn 24Vdc => cảm biến => PLC

Trước khi đấu PLC, kiểm tra input active hay passive. Input passive thường cần nguồn 24VDC ngoài. Phải đúng cực tính và đủ điện áp sau sụt áp trên toàn vòng dòng.

Cáp tín hiệu nên tách dây động lực, dùng chống nhiễu và nối đất đúng thiết kế. Đường cáp ngoài trời cần chống sét.

Scale tín hiệu trong PLC

PLC nhận giá trị analog thô rồi đổi về mA và đơn vị kỹ thuật. Với dải 0–10m, 4mA là 0m và 20mA là 10m. Giá trị thô khác nhau theo module nên phải tra tài liệu. Khi sai tỷ lệ, kiểm tra hai điểm scale, đơn vị và chiều đo.

Kết nối cảm biến mức nước 4-20mA với bộ hiển thị mức nước

Kết nối cảm biến mức nước 4-20mA với bộ hiển thị mức nước

Bộ hiển thị mức nước scale 4-20mA thành mét, phần trăm hoặc thể tích và có thể tích hợp relay.

Một số bộ hiển thị mực nước như STR551 hay S311A có chức năng tự phát nguồn như một bộ nguồn 24Vdc cho cảm biến. Chức năng cấp nguồn cảm biến tích hợp giúp không cần lắp thêm bộ nguồn 24VDC rời và đơn giản hóa đấu nối.
Tùy phiên bản, STR551 hoặc S311A có thể tích hợp nguồn cấp cảm biến, ngõ ra relay và tín hiệu analog truyền lại. Cần kiểm tra đúng mã hàng và datasheet trước khi đấu nối.

Có thể truyền mức nước về SCADA hoặc Internet không?

Có. PLC, datalogger hoặc bộ chuyển đổi có thể đưa 4-20mA sang Modbus, Ethernet hoặc 4G để SCADA hiển thị, cảnh báo và lưu dữ liệu.

Cảm biến chỉ tạo giá trị mức; truyền Internet phụ thuộc gateway, modem, giao thức và nguồn. Điểm ngoài trời cần chống sét và phương án khi mất kết nối.

Những lỗi thường gặp với tín hiệu 4-20mA

Hiện tượng Nguyên nhân có thể Hướng kiểm tra
PLC đọc 0mA Mất nguồn, đứt dây, đảo cực Đo nguồn và kiểm tra vòng dòng
Luôn đọc 4mA Mức thấp hoặc chưa cấu hình Kiểm tra mức và dải cài đặt
Vượt 20mA Vượt dải hoặc báo lỗi Kiểm tra tài liệu chẩn đoán
Giá trị dao động Nhiễu, mặt nước động, vị trí sai Tách cáp, kiểm tra đất và vị trí
Tín hiệu truyền về bị sai Dải scale LRV–URV không khớp khoảng đo thực tế Kiểm tra và cấu hình lại LRV, URV trên cảm biến và chương trình PLC.
Sai tỷ lệ PLC scale sai Kiểm tra điểm thấp, cao và đơn vị
Không đọc được dòng Sai active/passive Kiểm tra input và nguồn vòng dòng
Giảm khi nối thêm thiết bị Tải cao hoặc nguồn thiếu Tính lại toàn bộ tải
Hiển thị ngược Đảo 4-20mA/20-4mA Kiểm tra cấu hình đầu ra

Khi có lỗi, kiểm tra nguồn, cực tính, cấu hình, module PLC, tải, cáp và vị trí trước khi thay cảm biến. Một lỗi thường gặp là giá trị hiển thị trên PLC hoặc DCS không khớp với mức nước thực tế. Theo kinh nghiệm lắp đặt, có hai nguyên nhân chính:

  • Giá trị hiển thị trực tiếp trên cảm biến đúng, nhưng dải LRV–URV được cài trên PLC hoặc bộ hiển thị không khớp với dải đã cấu hình trên cảm biến.
  • Cáp tín hiệu đi gần biến tần, động cơ hoặc dây động lực có thể bị nhiễu. Khi đo ngay tại cảm biến, tín hiệu vẫn đúng nhưng giá trị nhận tại PLC hoặc DCS có thể sai lệch hoặc mất ổn định.

Các model cảm biến mức nước 4-20mA tham khảo

Model Công nghệ Dải đo tổng quát Ứng dụng chính
HLM-25S/HLM-25C Thủy tĩnh Chọn theo cột nước và cáp Giếng, hồ, bể sâu
ULM-53N/ULM-70N Siêu âm Tùy phiên bản Bồn hở, bể xử lý
LR80/LR81/LR83/LR85 Radar không tiếp xúc Bồn nhỏ đến khoảng đo xa Nước sạch, nước thải, hồ
GRLM-70N Radar dẫn sóng Theo phiên bản đầu dò Bồn kín, bồn hẹp
CLM-36N/DLM-35N Điện dung Theo chiều dài đầu dò Bồn thấp, không gian nhỏ

Mỗi model có nhiều phiên bản; cần xác nhận mã hàng bằng datasheet.

Giá cảm biến mức nước 4-20mA phụ thuộc vào yếu tố nào?

Giá phụ thuộc công nghệ, dải đo, độ chính xác, vật liệu, nhiệt độ, áp suất, màn hình, HART/Modbus, IP, chống nổ, chiều dài cáp và phụ kiện.

Yêu cầu báo giá cần kèm thông tin bồn, vị trí lắp và tín hiệu PLC.

Thông tin cần cung cấp khi yêu cầu báo giá

  • Loại nước và tình trạng cặn.
  • Mức thấp nhất, mức cao nhất, chiều cao bồn hoặc độ sâu giếng.
  • Bồn hở hay kín; nhiệt độ và áp suất.
  • Tình trạng bọt, hơi, ngưng tụ, cánh khuấy và dòng nạp.
  • Vị trí lắp và không gian cơ khí.
  • Tín hiệu 4-20mA, HART hoặc Modbus.
  • Nguồn cấp, loại PLC và analog input active/passive.
  • Chiều dài cáp, vị trí ngoài trời và yêu cầu chống nổ nếu có.

Câu hỏi thường gặp

Cảm biến mức nước 4–20mA có phải cảm biến đo liên tục không?

Có, nếu dòng thay đổi tuyến tính theo toàn dải. Không nhầm với cảm biến relay ON/OFF.

4mA tương ứng mức đầy hay mức cạn?

Thông thường là mức thấp; một số model có thể cấu hình ngược.

Có thể đảo tín hiệu thành 20–4mA không?

Có nếu thiết bị hỗ trợ đầu ra nghịch và logic điều khiển yêu cầu.

Tín hiệu 4–20mA truyền được bao xa?

Khoảng cách phụ thuộc nguồn, tổng tải, điện trở cáp và nhiễu; cần tính cả vòng dòng.

Cảm biến có điều khiển bơm trực tiếp được không?

Không nên. Cần PLC, bộ điều khiển, relay trung gian hoặc contactor.

Một cảm biến có thể kết nối đồng thời PLC và màn hình không?

Có nếu thiết kế vòng dòng phù hợp hoặc dùng bộ chia, cách ly tín hiệu.

Cảm biến siêu âm hay thủy tĩnh tốt hơn?

Phụ thuộc bồn, bọt, cặn, vị trí lắp và khoảng đo; không có lựa chọn tốt nhất cho mọi ứng dụng.

Khi nào nên dùng radar?

Khi cần đo không tiếp xúc trong môi trường có hơi, khoảng đo xa hoặc điều kiện đo phức tạp.

Modbus có tốt hơn 4–20mA không?

Không phải mọi trường hợp. Modbus có nhiều dữ liệu hơn nhưng cấu hình phức tạp hơn.

Có thể hiển thị mức theo lít hoặc m³ không?

Có nếu PLC hoặc bộ hiển thị có dữ liệu hình dạng và kích thước bồn.

Làm sao phát hiện đứt dây cảm biến?

Theo dõi dòng ngoài dải làm việc và chức năng chẩn đoán của cảm biến, PLC hoặc bộ hiển thị.

Nên chọn dải đo lớn hơn chiều cao bồn bao nhiêu?

Chọn theo khoảng thực tế, vị trí lắp, vùng mù và dự phòng; không có một tỷ lệ cố định cho mọi bồn.

Cảm biến mức nước 4-20mA phù hợp với hệ thống cần đo liên tục từ 0–100% và truyền giá trị về PLC, bộ hiển thị hoặc SCADA. Tuy nhiên, 4-20mA chỉ là tín hiệu đầu ra; công nghệ cảm biến phải được chọn theo bồn, khoảng đo, hơi, bọt, nhiệt độ, áp suất và vị trí lắp.

Để chọn đúng cảm biến mức nước 4-20mA, quý khách vui lòng cung cấp chiều cao cần đo, loại bồn, nhiệt độ, áp suất, tình trạng hơi/bọt, vị trí lắp và tín hiệu PLC đang sử dụng. HUPHACO sẽ đối chiếu điều kiện thực tế để lựa chọn công nghệ, dải đo và model phù hợp.

Liên hệ HUPHACO nếu cần cảm biến mức nước 4-20mA, kiểm tra dải đo hoặc tư vấn phương án lắp đặt phù hợp.

Hotline: 0937.27.55.66

Website: www.huphaco.vn

Email: info@huphaco.vn

Chịu trách nhiệm nội dung:

Kỹ sư Cơ – Điện Tử

Nguyễn Minh Hòa

Tôi có hơn 15 năm kinh nghiệm trong lĩnh vực đo lường, cảm biến và tự động hóa công nghiệp. Nội dung được biên soạn dựa trên kiến thức kỹ thuật và kinh nghiệm ứng dụng thực tế.

Cảm Biến Đo Mức Thủy Tĩnh 4-20mA Cho Bồn Giếng Và Hồ

Cảm biến thả chìm cho giếng - bể ngầm - hồ - bồn chứa

Cảm biến đo mức thủy tĩnh đo chiều cao chất lỏng từ áp suất của cột chất lỏng và truyền kết quả liên tục về PLC, bộ hiển thị hoặc SCADA bằng tín hiệu 4-20mA. Phương pháp này phù hợp nhất với giếng, bể ngầm, hồ chứa và bồn hở khi tỷ trọng môi chất tương đối ổn định.

Điểm cần quyết định trước tiên không phải là chọn một model theo chiều cao bồn. Kỹ sư cần xác định bồn hở hay bồn có áp, đầu dò sẽ thả chìm hay lắp ren gần đáy, môi chất có cặn hay ăn mòn, và hệ thống cần độ chính xác đến mức nào. Bài viết này giúp chọn đúng kiến trúc đo, dải áp suất, vật liệu và tín hiệu trước khi yêu cầu báo giá.

Nếu chưa xác định nên dùng cảm biến thủy tĩnh, radar, siêu âm hay cảm biến báo mức, bạn có thể xem tổng quan các loại cảm biến đo mức nước để so sánh và chọn công nghệ phù hợp với từng loại bồn, hồ hoặc giếng.

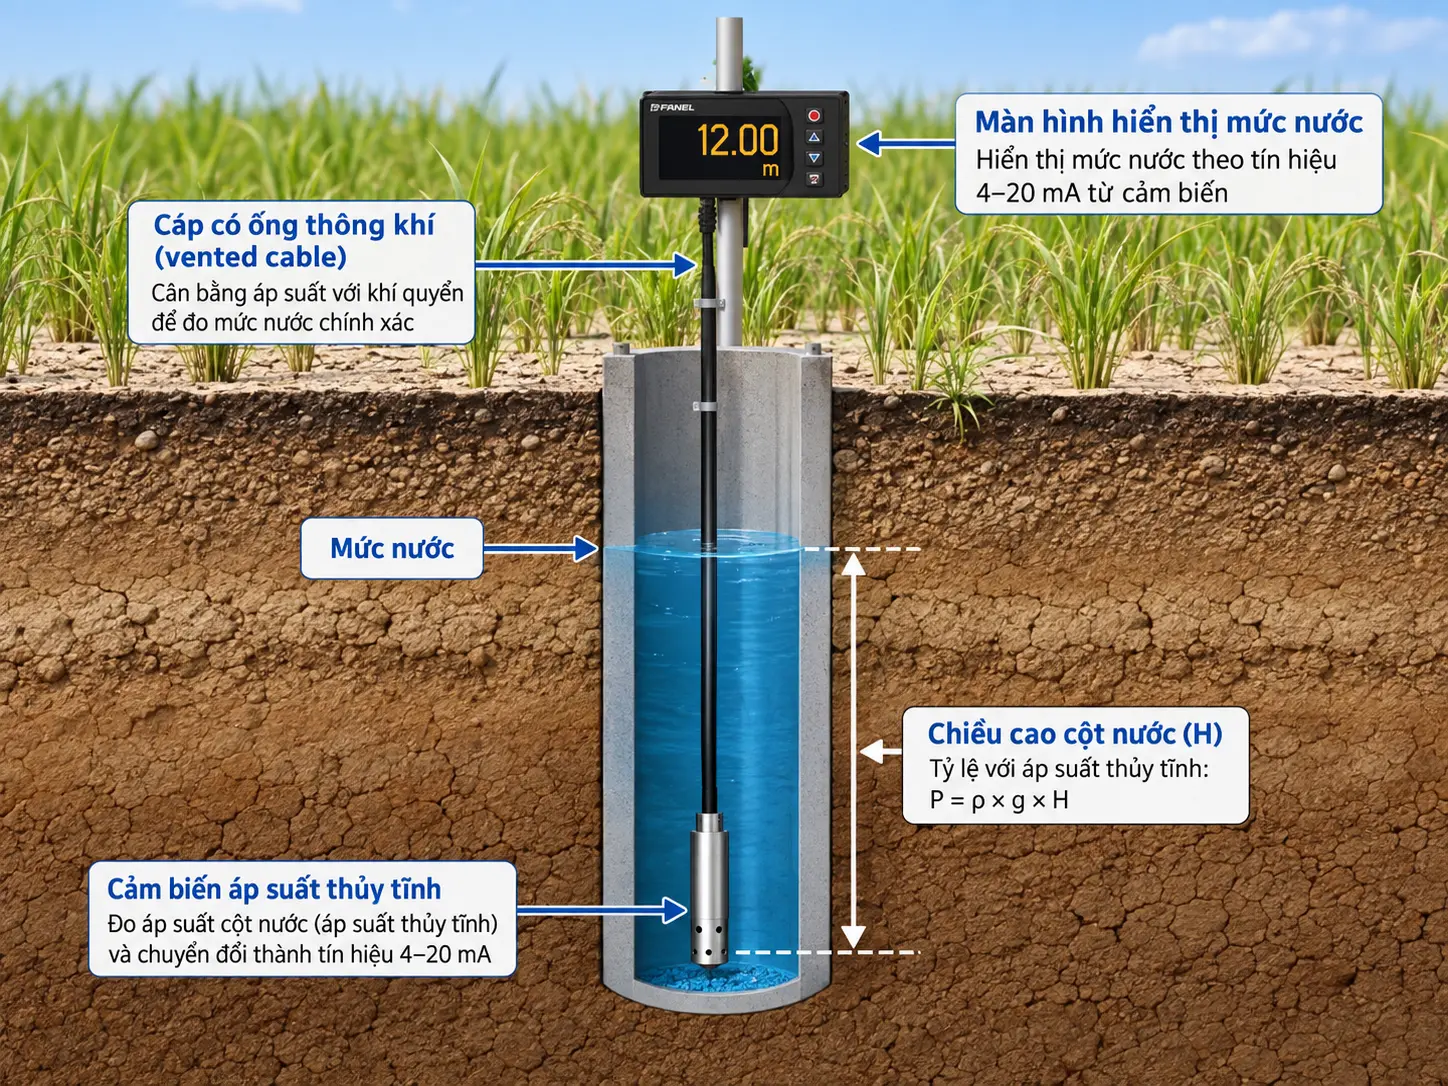
Ứng dụng cảm biến áp suất thủy tĩnh đo mức nước giếng

Nội Dung Chính

Chọn nhanh cảm biến đo mức thủy tĩnh theo ứng dụng

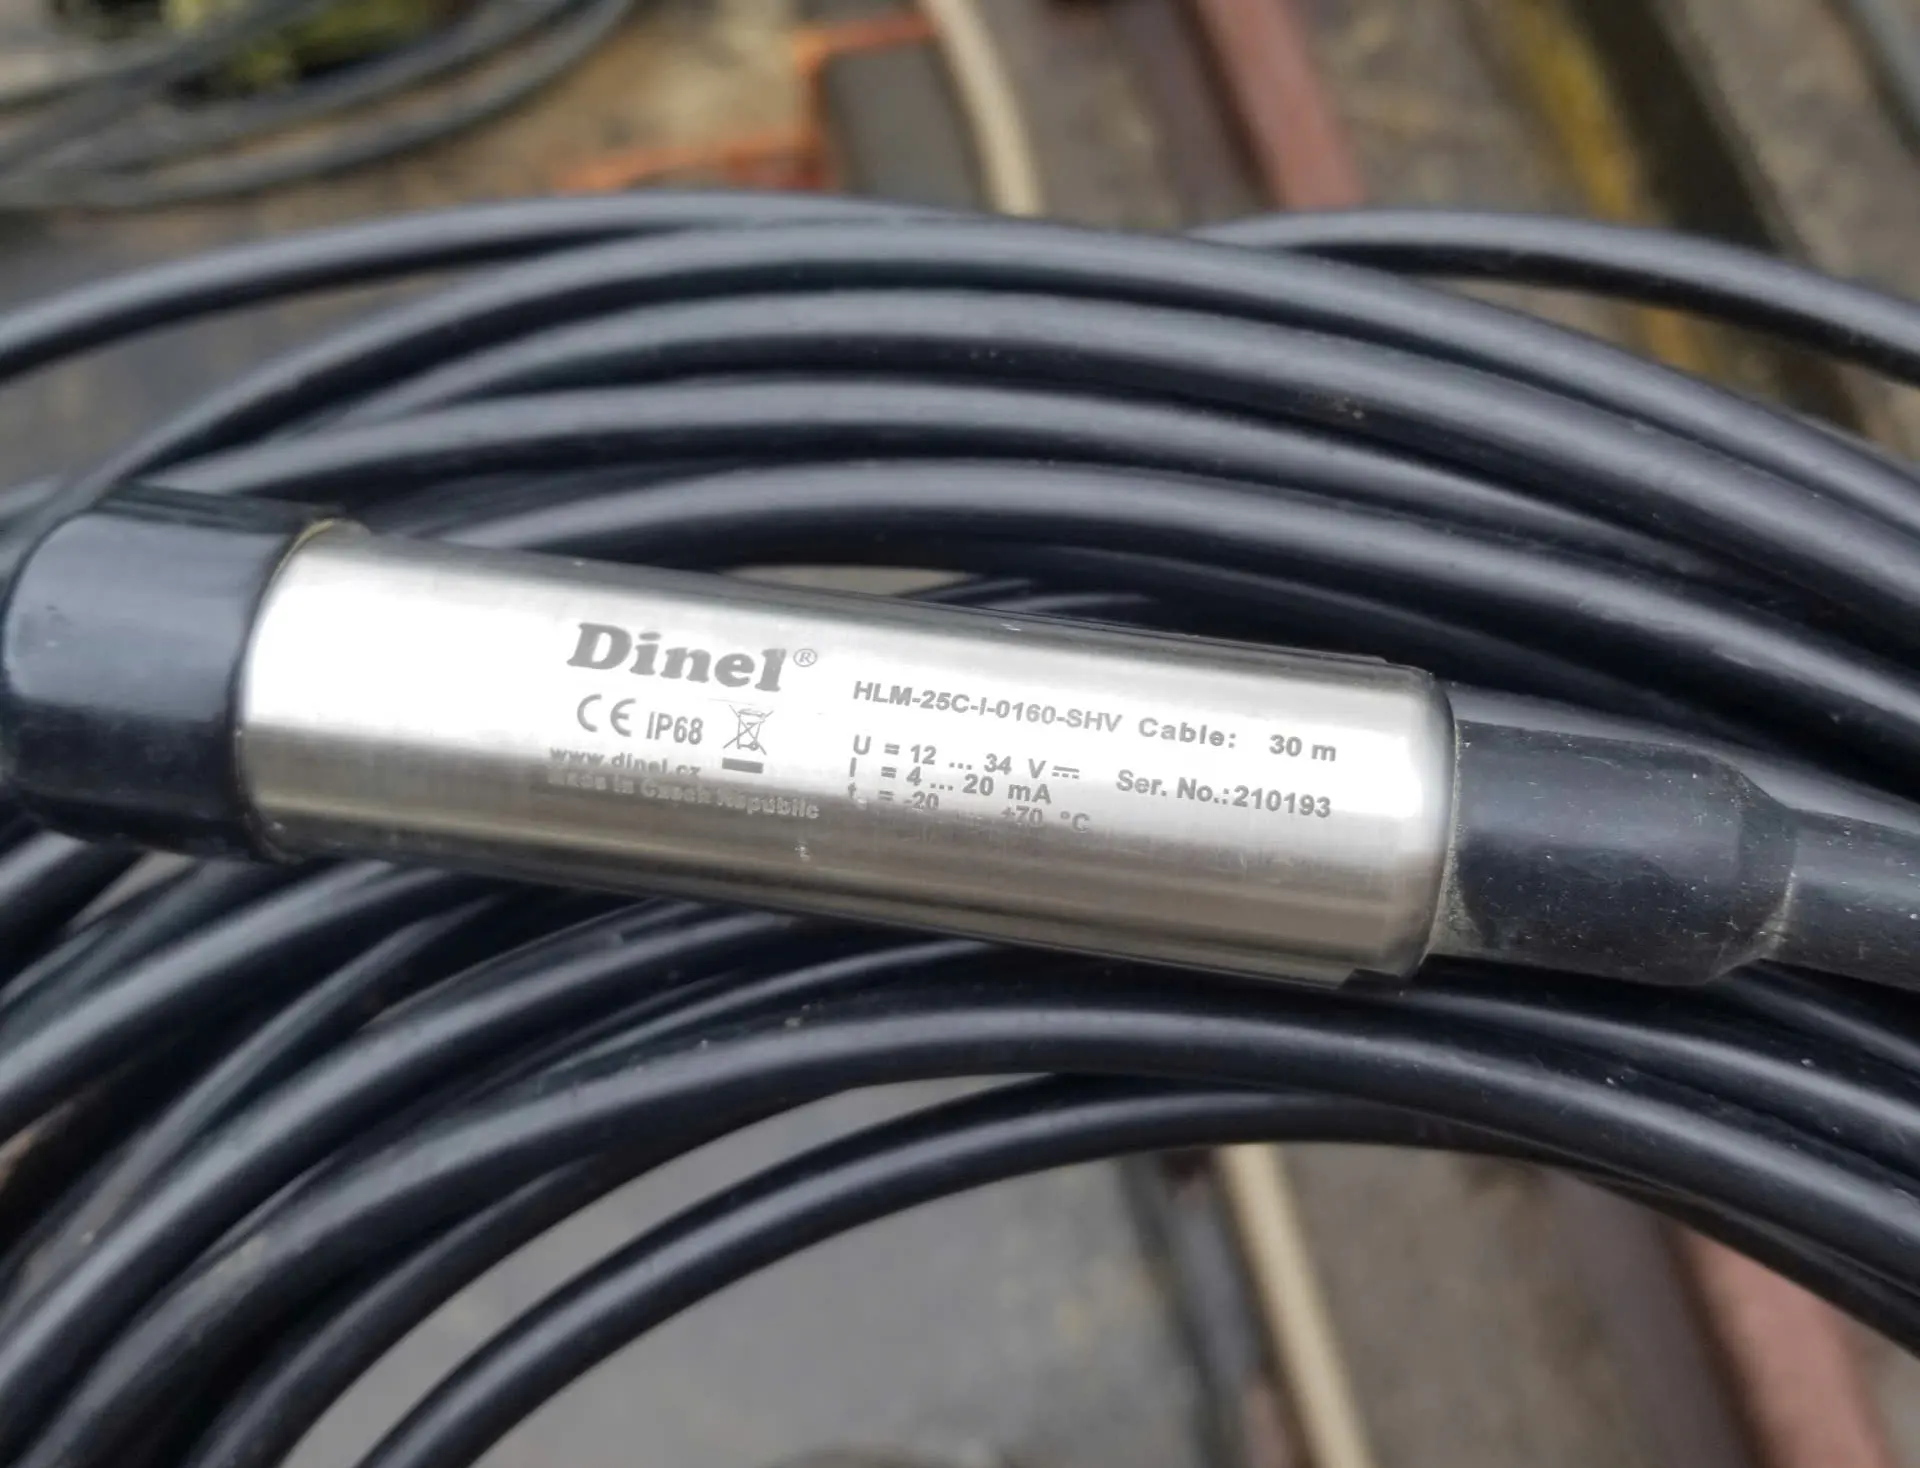
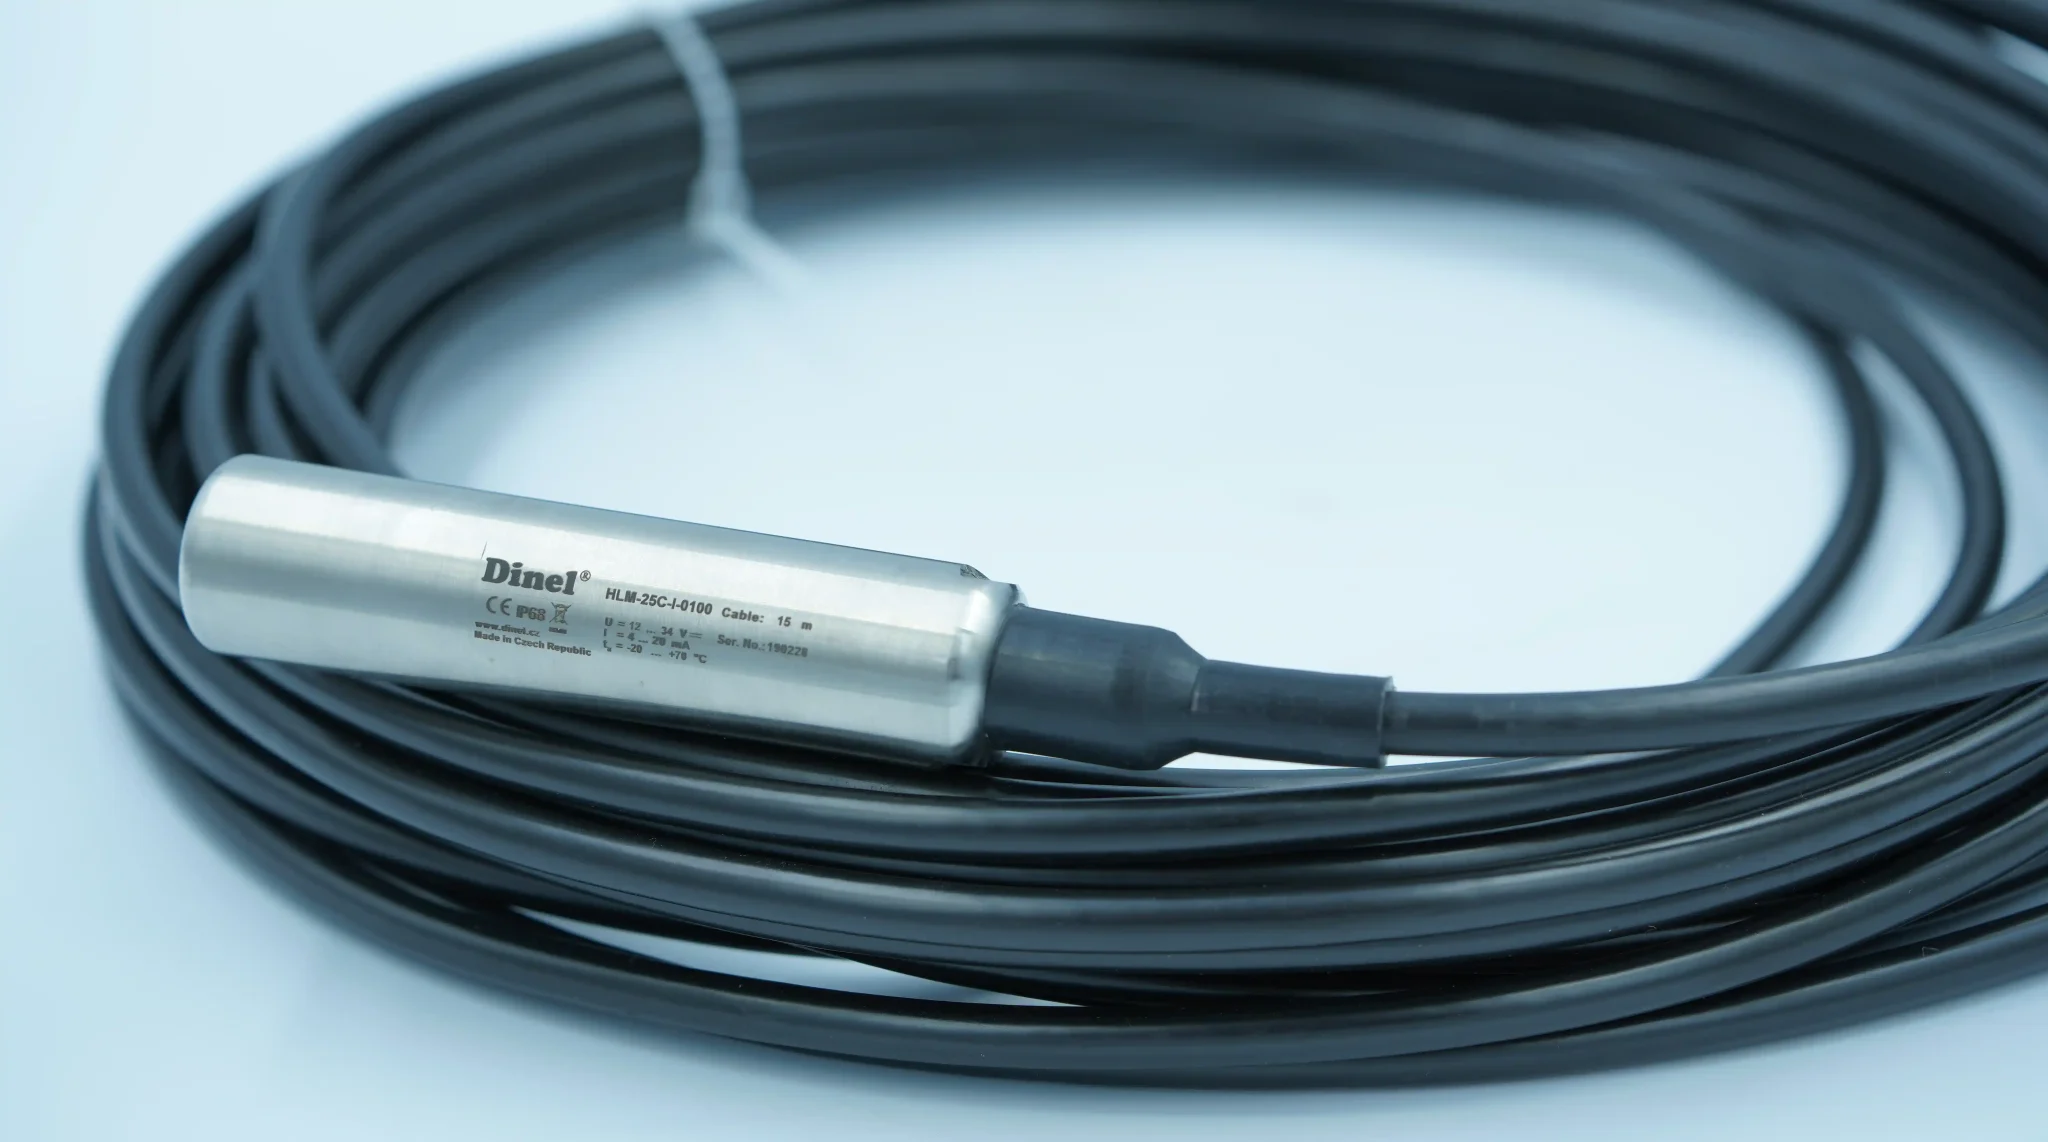
Cảm biến áp suất thủy tĩnh 0-10m dùng cho sông hồ | Dinel HLM-25C
Điều kiện thực tế Phương án nên xem Lý do
Giếng khoan hoặc giếng nước Đầu dò thủy tĩnh thả chìm Lắp từ trên, không cần tạo kết nối dưới đáy
Bể ngầm hoặc hố thu Đầu dò thả chìm Tiếp cận vị trí thấp bằng cáp và đo liên tục
Hồ, sông hoặc hồ thủy điện Đầu dò thả chìm có cố định Đo cột nước tại một điểm, truyền 4-20mA về xa
Bồn hở có ren gần đáy Cảm biến thủy tĩnh lắp ren Gọn, dễ tháo bảo trì từ bên ngoài
Bồn kín nhưng có ống thở Thủy tĩnh gauge hoặc radar Khoang khí gần áp suất khí quyển; vẫn phải kiểm tra dao động áp
Bồn kín có áp suất khí thay đổi Chênh áp hoặc radar phù hợp Một cảm biến áp suất đơn ở đáy không tách được áp suất khoang khí
Nước sạch, trung tính Màng inox phù hợp Cấu hình đơn giản nếu điều kiện hóa học nằm trong giới hạn hãng
Nước bẩn nhẹ hoặc có bùn Màng ceramic mặt mở Giảm nguy cơ tạp chất bám hoặc che kín bề mặt đo
Môi chất khác nước Tính lại theo tỷ trọng và vật liệu Cùng chiều cao nhưng áp suất thay đổi theo khối lượng riêng

Nếu chỉ có ba thông tin để sàng lọc ban đầu, hãy trả lời: bồn hở hay bồn có áp, có thể lắp gần đáy hay không, và tỷ trọng chất lỏng có ổn định không.

Cảm biến đo mức thủy tĩnh là gì

Cảm biến đo mức thủy tĩnh là thiết bị đo áp suất tại một điểm trong chất lỏng rồi quy đổi áp suất đó thành chiều cao mức. Đầu dò có thể được thả chìm gần đáy giếng hoặc bể, hoặc lắp trực tiếp vào thành bồn tại vị trí thấp.

Thiết bị không “nhìn” thấy bề mặt chất lỏng như radar hoặc siêu âm. Nó đo lực do cột chất lỏng phía trên tác động lên màng cảm biến. Vì vậy, kết quả phụ thuộc đồng thời vào chiều cao cột chất lỏng, khối lượng riêng, vị trí màng đo và áp suất tham chiếu.

Tín hiệu ngõ ra 4-20mA / 0-10V tương ứng với mức nước đo được. Tín hiệu được truyền về PLC hoặc hệ thống SCADA.

Nguyên lý đo mức bằng áp suất thủy tĩnh

Nguyên lý đo cảm biến áp suất thủy tĩnh

Áp suất thủy tĩnh tăng khi chiều cao hoặc khối lượng riêng của cột chất lỏng tăng. Quan hệ cơ bản là:

P = ρ × g × h

  • P là áp suất do cột chất lỏng tạo ra tại vị trí màng cảm biến.
  • ρ là khối lượng riêng của chất lỏng tại điều kiện vận hành.
  • g là gia tốc trọng trường.
  • h là chiều cao cột chất lỏng phía trên tâm màng đo.

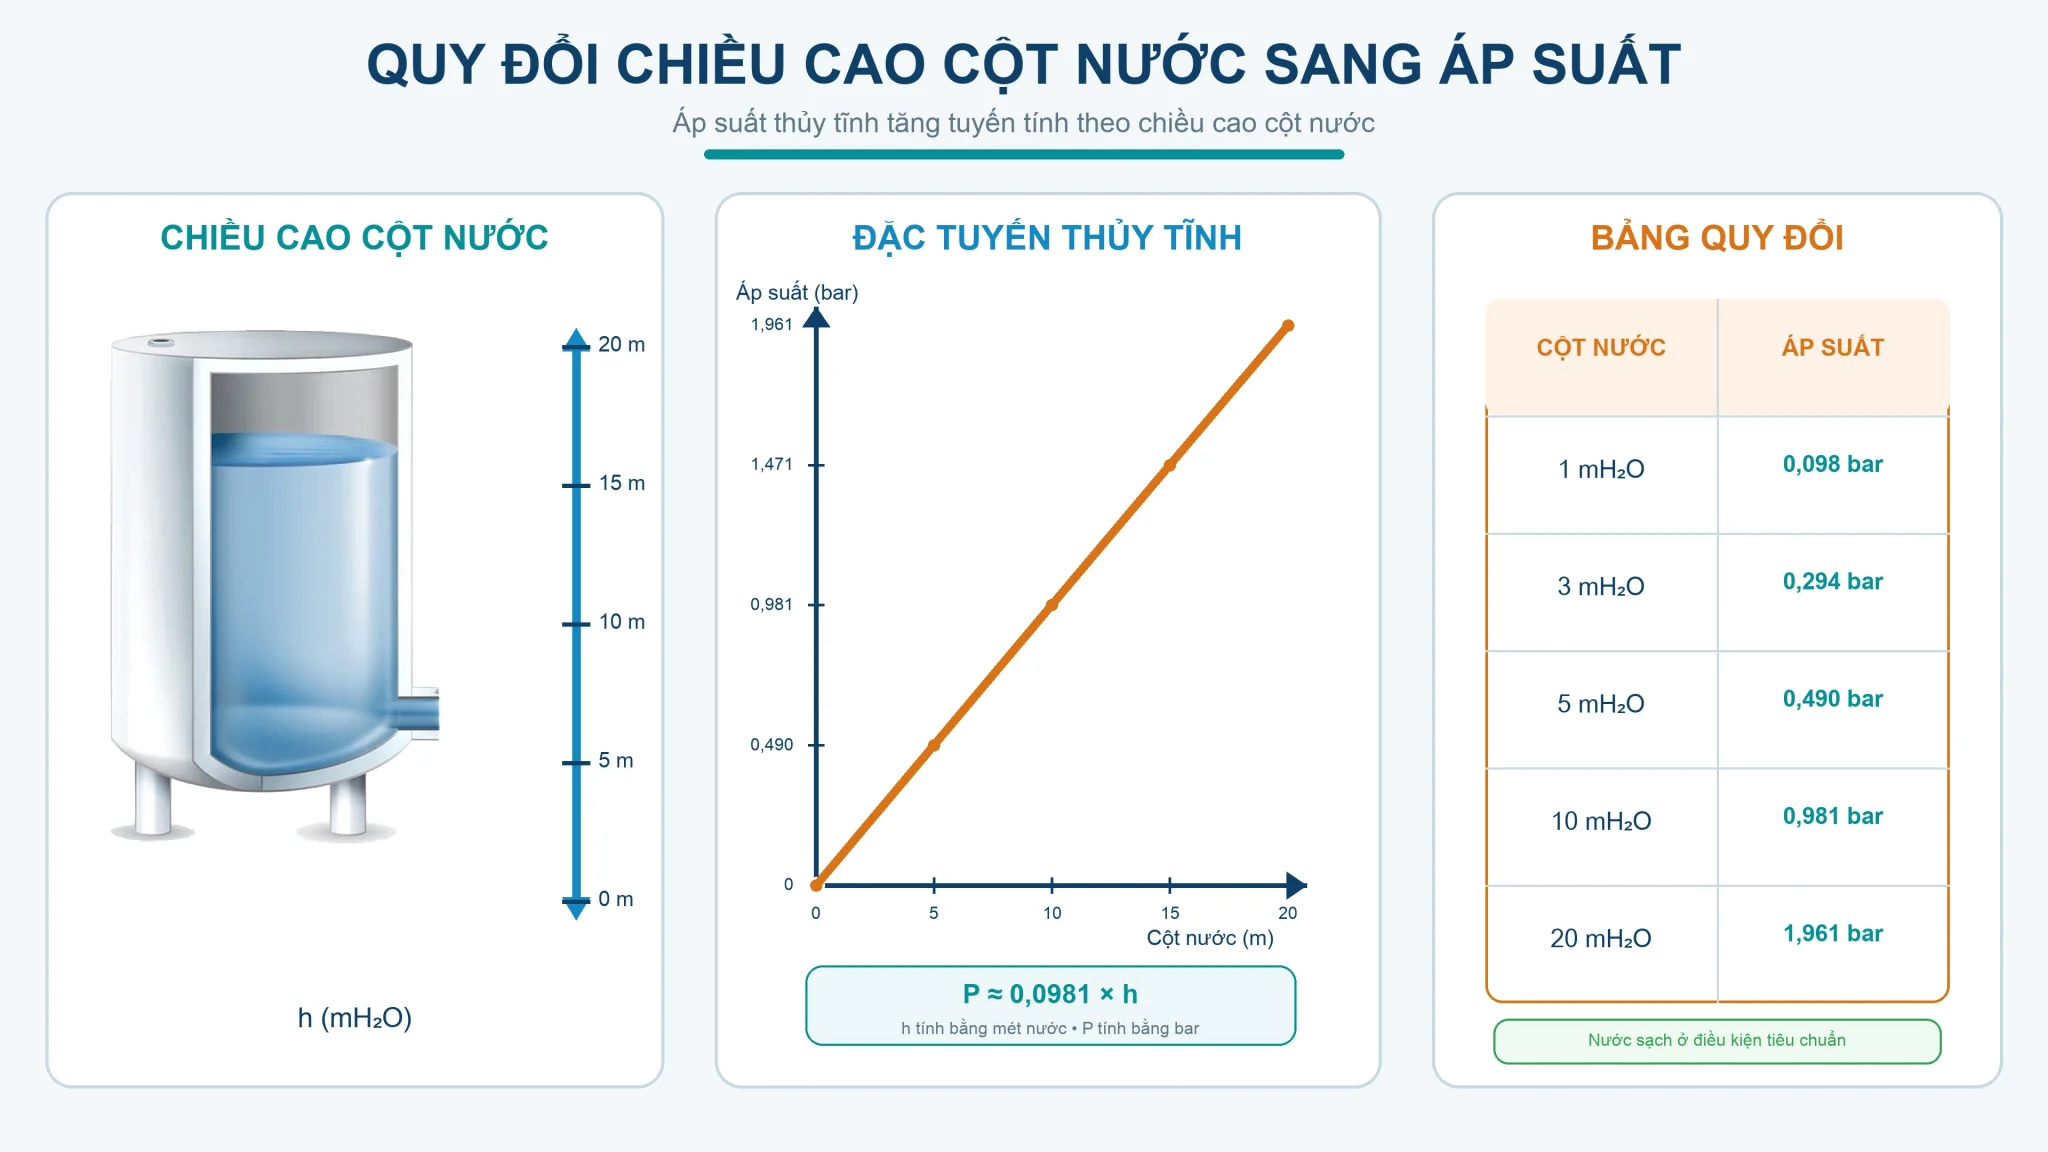
Với nước, 10 m cột nước tạo ra xấp xỉ 0,98 bar. Do đó bồn nước cao 10 m không cần cảm biến 10 bar; chọn dải lớn hơn quá nhiều làm thu hẹp phần tín hiệu hữu ích và tăng sai số tuyệt đối của toàn vòng đo.

Chiều cao cột nước Áp suất gần đúng
1 mH₂O 0,098 bar
3 mH₂O 0,294 bar
5 mH₂O 0,490 bar
10 mH₂O 0,981 bar
20 mH₂O 1,961 bar

Các giá trị trên dùng cho lựa chọn sơ bộ. Khi hiệu chuẩn cần dùng tỷ trọng thực, mốc zero và dải đo đã đặt của cảm biến.

Tuy nhiên, các cảm biến đo mức thủy tĩnh chuyên dụng như của Dinel: HLM-25C, HLM-25S, HLM-25N, HLM-16N đã được hiệu chỉnh quy đổi từ áp suất sang mét nước từ nhà sản xuất.

Cấu tạo cảm biến đo mức thủy tĩnh

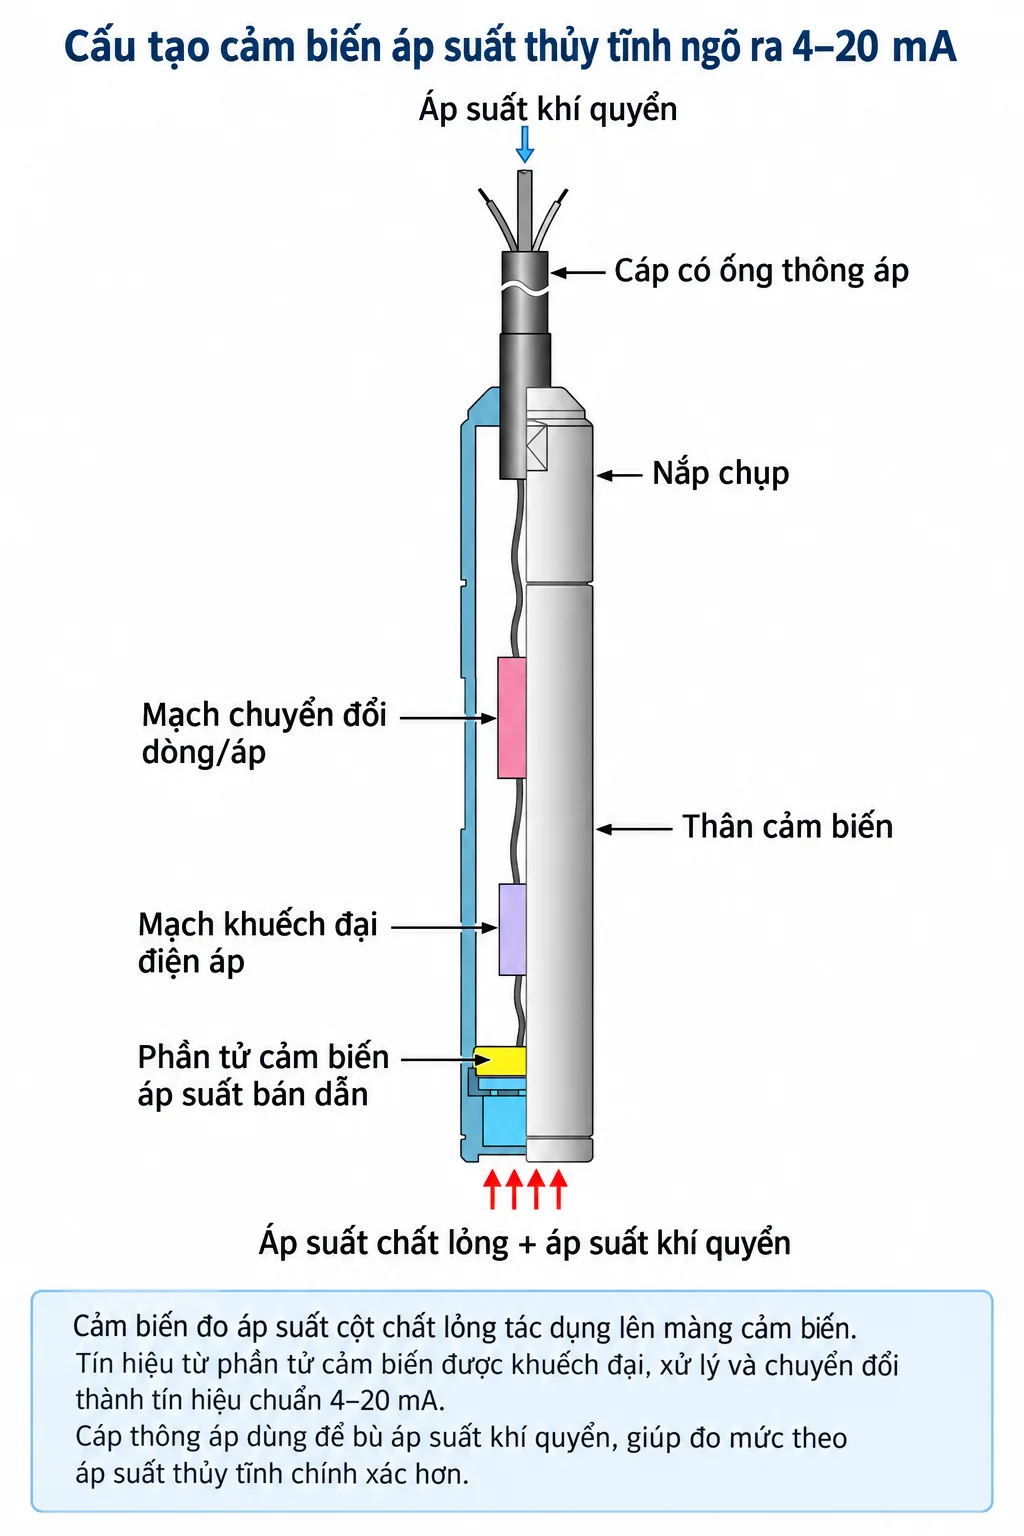
Cấu tạo cảm biến áp suất thủy tĩnh
Cấu tạo cảm biến đo mức thủy tĩnh

Cảm biến áp suất thủy tĩnh có cấu tạo khá đơn giản gồm:

  • Màng cảm biến áp suất.
  • Mạch chuyển đổi.
  • Thân đầu dò IP68.
  • Cáp tín hiệu.
  • Ống thông khí/mao dẫn.
  • Móc treo hoặc phụ kiện cố định.

Sơ đồ đấu dây 4–20 mA hai dây

Sơ đồ đấu dây cảm biến áp suất thủy tĩnh

Đối với phiên bản ngõ ra 4–20 mA hai dây, nguồn cấp và tín hiệu sử dụng chung một vòng dòng. Không nối trực tiếp hai dây cảm biến vào hai cực nguồn mà không có tải hoặc ngõ vào analog mắc nối tiếp. Sơ đồ đấu còn phụ thuộc Analog Input của PLC là loại active hay passive. Trường hợp ngõ vào analog của PLC là loại passive và cần nguồn 24 VDC bên ngoài, đấu vòng dòng như sau:

  • Nguồn 24Vdc ( + ) vào dây Dương ( + ) của cảm biến
  • Nguồn 24Vdc ( – ) vào AI ( – ) của PLC.
  • Dây Âm ( – ) của cảm biến về AI ( + ) của PLC.

Nếu ngõ vào analog là loại active và đã cấp nguồn cho vòng dòng, không cấp thêm nguồn 24 VDC bên ngoài; cần đấu theo sơ đồ của module PLC.

Lưu ý: không đấu nhầm dây bởi vì Dây âm ( – ) của cảm biến chính là tín hiệu 4-20mA truyền về.

Ba cách lắp cảm biến thủy tĩnh thường gặp

Đầu dò thả chìm cho giếng bể ngầm và hồ

Cảm biến thả chìm cho giếng - bể ngầm - hồ - bồn chứa
Cảm biến thả chìm cho giếng – bể ngầm – hồ – bồn chứa

Đầu dò được thả xuống gần đáy và treo bằng cáp chuyên dụng. Áp suất tác động lên màng được chuyển thành tín hiệu 4-20mA hoặc 0-10V tùy model. Cáp của phiên bản gauge thường có ống thông khí để đưa áp suất khí quyển tới mặt tham chiếu của cảm biến.

  • Phù hợp khi không thể hoặc không muốn khoan kết nối gần đáy bồn.
  • Cần chọn đúng chiều dài cáp, phương án treo và vị trí hộp nối.
  • Không đặt đầu dò trong lớp cặn đáy hoặc ngay vùng dòng nạp mạnh.
  • Đầu cáp có ống thông khí phải được giữ khô nhưng không bị bịt kín hoàn toàn.

Cảm biến lắp ren gần đáy bồn

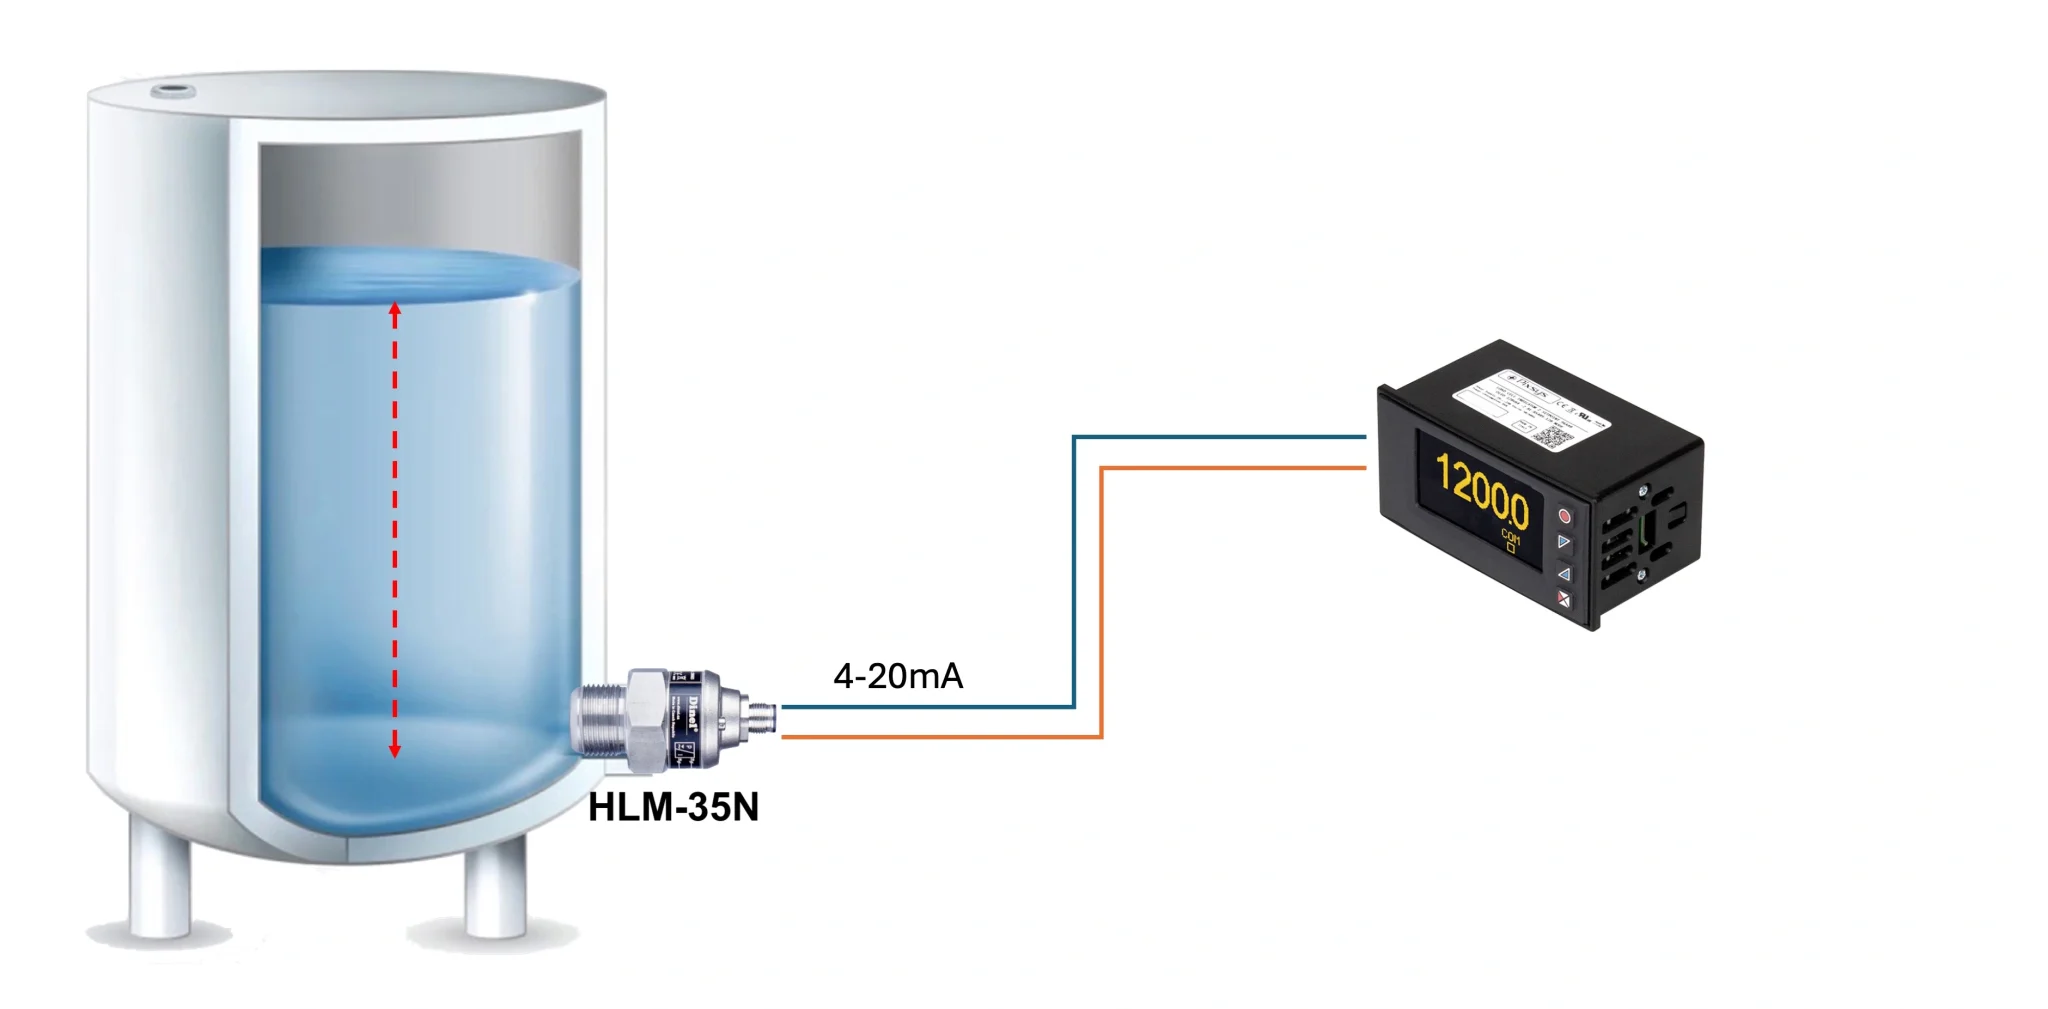
Cảm biến áp suất thủy tĩnh lắp đáy bồn

Khi bồn có sẵn kết nối ở thành thấp hoặc đường ống thông với đáy, cảm biến như HLM-35 có thể lắp ren trực tiếp. Thiết bị nằm bên ngoài nên thuận tiện đi dây và bảo trì, nhưng vị trí ren phải kín, chịu được điều kiện quá trình và không bị cặn tích tụ che màng đo.

HLM-35 phù hợp chủ yếu với bồn, bình và đường ống không áp. Tùy cấu hình, thiết bị có màng ceramic hoặc inox, bù áp bằng van hoặc mao dẫn và ngõ ra 4-20mA hoặc 0-10V.

Cảm biến chênh áp cho bồn kín có áp suất

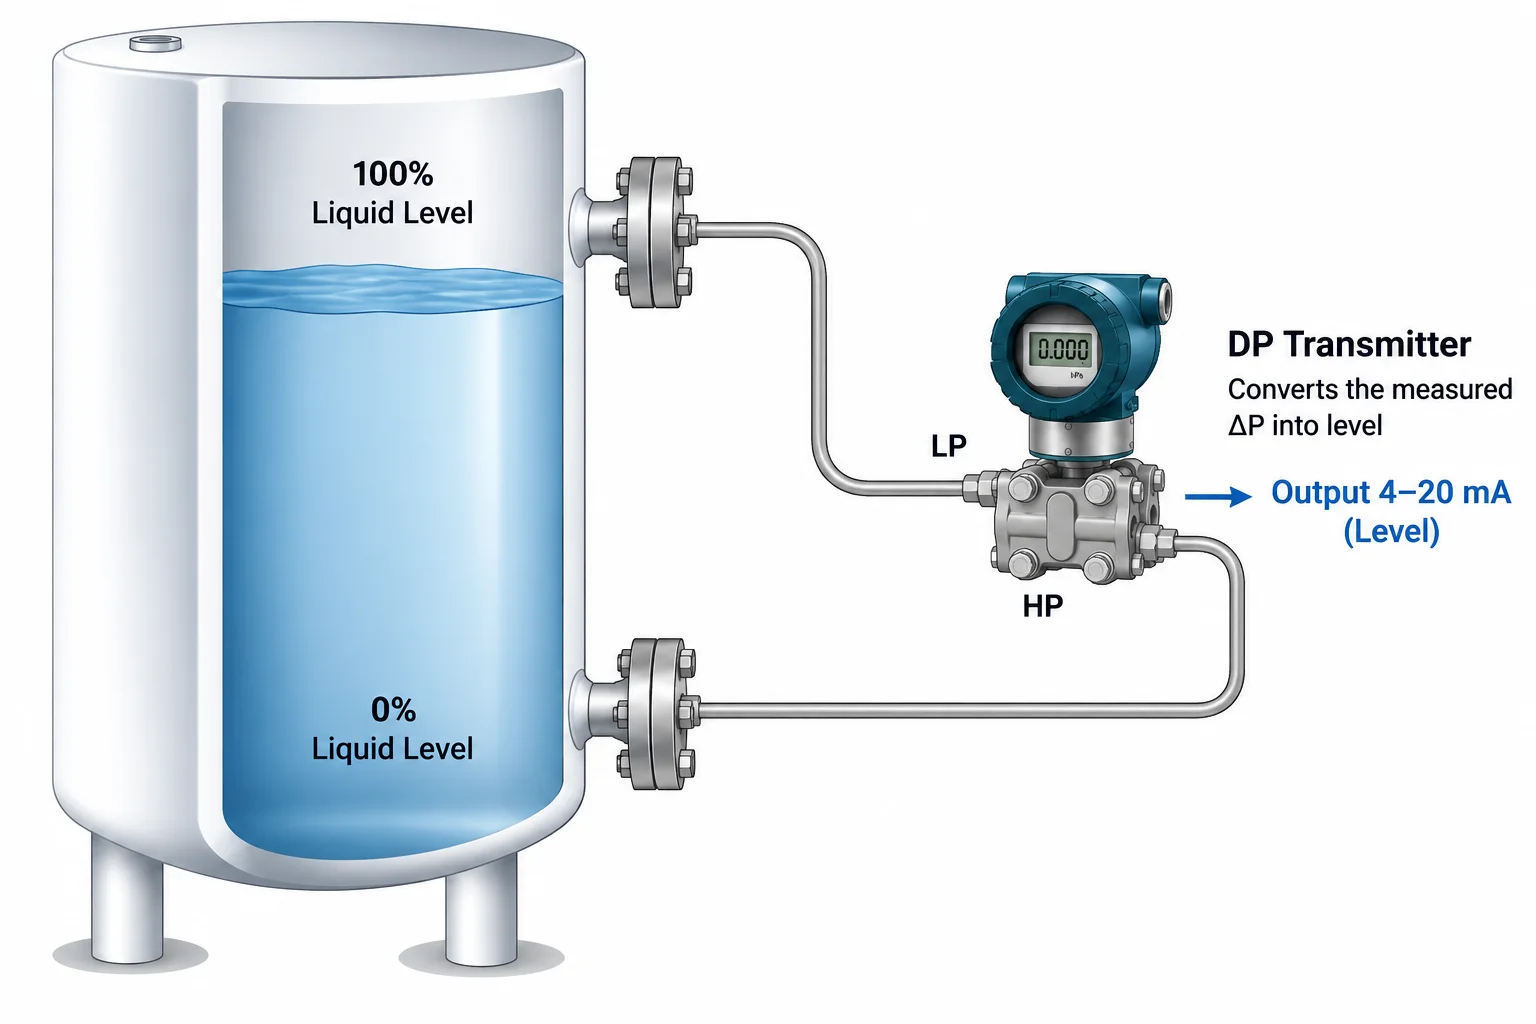
Cảm biến chênh áp đo mức cho bồn kín

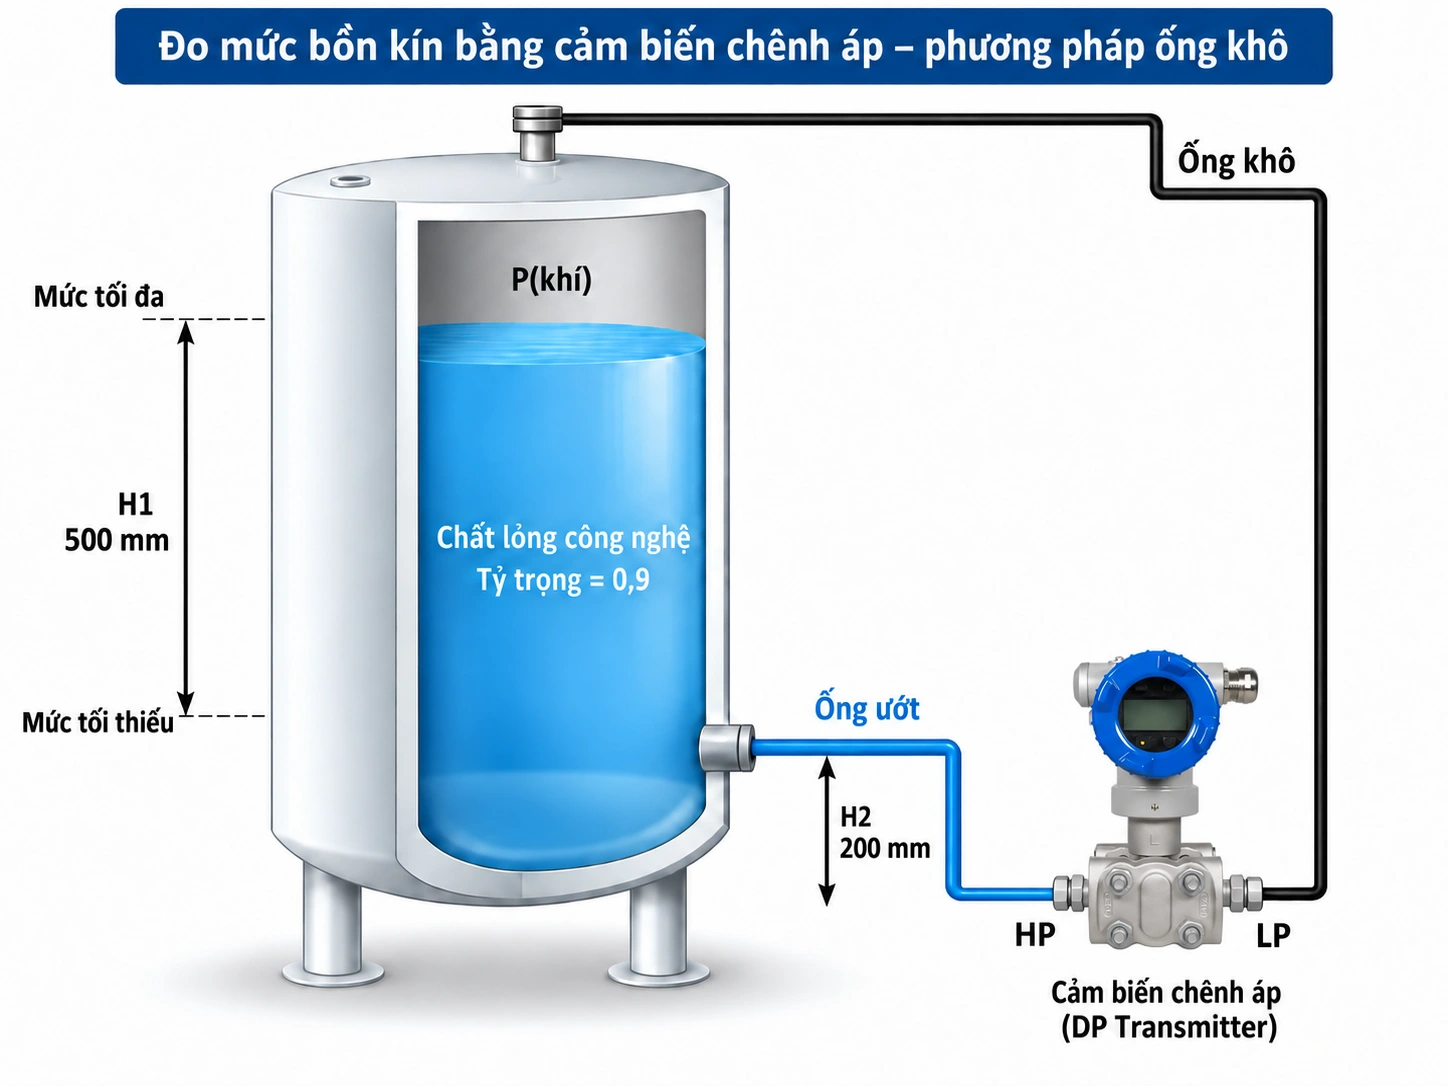
Nếu đo mức bồn kín bằng phương pháp áp suất, khi áp suất khoang khí thay đổi cần transmitter chênh áp hoặc giải pháp bù tương đương. Cổng HP nối gần đáy, cổng LP nối với khoang khí phía trên. Phần áp suất chung được triệt tiêu; chênh áp còn lại liên quan đến chiều cao cột chất lỏng.

Radar cũng có thể phù hợp cho bồn kín nếu giới hạn áp suất, nhiệt độ, anten, hơi, bọt và đặc tính phản xạ của môi chất đáp ứng. Vì vậy không nên mặc định chênh áp là lựa chọn duy nhất.

Cấu hình wet leg, dry leg, đường impulse và remote seal phải được tính theo trạng thái hơi, khả năng ngưng tụ, nhiệt độ và vị trí lấy áp. Phần này cần thiết kế riêng cho từng bồn, không nên chốt chỉ từ chiều cao mức.

Tín hiệu 4-20mA biểu diễn mức như thế nào

Quy đổi chiều cao cột nước sang tín hiệu 4-20mA cho cảm biến thủy tĩnh

Trong một dải đo tuyến tính, 4mA thường tương ứng mức thấp nhất đã hiệu chuẩn và 20mA tương ứng mức cao nhất. Đây không nhất thiết là đáy hình học và đỉnh hình học của bồn; hai điểm phải khớp với vị trí màng và cấu hình thực tế.

Mức trong dải 0-10 m Dòng điện
0 m 4 mA
2,5 m 8 mA
5 m 12 mA
7,5 m 16 mA
10 m 20 mA

Công thức scale cho dải 0-R mét là:

h = (I − 4) / 16 × R

Trong đó:

  • I: dòng điện đo được, đơn vị mA.
  • R: dải đo, đơn vị mét.
  • h: mức chất lỏng được quy đổi.

Ví dụ cảm biến dải 0-10 m xuất 13,6mA: mức quy đổi bằng (13,6 − 4) / 16 × 10 = 6 m. Chương trình PLC nên xử lý thêm dòng ngoài dải, cảnh báo đứt dây, zero thực tế, tỷ trọng và đơn vị kỹ thuật.

Cách chọn dải đo áp suất theo chiều cao mức

Dải đo phải dựa trên chiều cao cột chất lỏng lớn nhất phía trên tâm màng, không dựa trực tiếp vào thể tích bồn, chiều sâu toàn bộ của giếng hoặc chiều dài cáp.

  1. Xác định mức thấp nhất và cao nhất cần giám sát.
  2. Xác định cao độ tâm màng cảm biến so với đáy bồn.
  3. Ghi nhận tỷ trọng nhỏ nhất và lớn nhất của môi chất trong vận hành.
  4. Quy đổi chiều cao lớn nhất thành áp suất theo P = ρ × g × h.
  5. Chọn dải bao phủ giá trị lớn nhất với khoảng dự phòng hợp lý, nhưng không lớn quá mức.
  6. Kiểm tra quá áp, sai số toàn thang, bù nhiệt, tải vòng dòng và độ phân giải của PLC.

Ví dụ: giếng sâu 60 m nhưng cột nước lớn nhất phía trên đầu dò chỉ 18 m thì dải đo cần xét quanh 18-20 mH₂O, không mặc định chọn 60 mH₂O. Chiều dài cáp và dải đo là hai thông số khác nhau.

Tỷ trọng chất lỏng ảnh hưởng đến sai số mức

Cùng một chiều cao, chất lỏng có khối lượng riêng khác nhau tạo ra áp suất khác nhau. Một cột nước 10 m tạo khoảng 0,98 bar, trong khi dầu có tỷ trọng tương đối 0,8 chỉ tạo khoảng 0,78 bar ở cùng chiều cao.

Nếu PLC vẫn scale theo nước, mức dầu sẽ hiển thị thấp hơn thực tế. Khi tỷ trọng thay đổi theo nhiệt độ, nồng độ hoặc thành phần sản phẩm, sai số cũng thay đổi theo. Nếu biến thiên lớn và liên tục mà không có dữ liệu bù, radar hoặc phương pháp đo khác có thể phù hợp hơn thủy tĩnh.

Đối với hóa chất, không chọn thiết bị chỉ dựa trên việc màng là ceramic hay inox. Cần kiểm tra toàn bộ phần tiếp xúc gồm thân, màng, gioăng và cáp theo nồng độ và nhiệt độ vận hành.

Chọn HLM-16N HLM-25N HLM-25C HLM-25S hay HLM-35

Model Khác biệt chính Nên xem khi
HLM-16N Đầu dò khoảng 16 mm; dải tiêu chuẩn đến 100 mH₂O Giếng hoặc ống có đường kính lắp hạn chế
HLM-25N Đầu dò khoảng 25 mm; dải đến 200 mH₂O Giếng sâu hoặc cột nước vượt 100 m
HLM-25C Màng ceramic Al₂O₃ 96%; mặt đo mở; dải 1-100 mH₂O Nước sạch, bẩn nhẹ hoặc sludge phù hợp
HLM-25S Màng inox 316L; dải 1-100 mH₂O Nước không có tạp chất cơ học và điều kiện hóa học phù hợp
HLM-35 Lắp ren; màng ceramic hoặc inox; đến 100 mH₂O Bồn không áp có đầu nối ren tại thành hoặc gần đáy

Bảng chỉ dùng để sàng lọc. Trước khi đặt hàng phải xác nhận mã đầy đủ, dải đo, ngõ ra, chiều dài và vật liệu cáp, vật liệu màng, nhiệt độ, cấp bảo vệ, kết nối điện và độ tương thích hóa học.

Khi nào nên chọn từng model

HLM-16N đáng xem khi đường kính đầu dò là ràng buộc chính. Đầu dò nhỏ giúp đưa cảm biến qua ống hoặc lỗ giếng hẹp; dải đo và khả năng phù hợp với loại nước vẫn phải kiểm tra theo mã thực tế.

HLM-25N phù hợp hơn khi cần dải trên 100 mH₂O. Với độ sâu lớn, phải tính đồng thời chiều dài cáp, phụ kiện treo, chống sét lan truyền và tải cơ học tác động lên cáp.

HLM-25C dùng phần tử ceramic mặt mở, phù hợp hơn cho nước sạch, nước bẩn nhẹ hoặc sludge trong giới hạn hãng. Không hiểu “dùng cho sludge” là có thể chôn đầu dò trong bùn đặc, kết tinh hoặc đóng cứng.

HLM-25S dùng màng inox 316L cho nước không có tạp chất cơ học. Datasheet quy định thêm điều kiện về tính trung hòa và lượng chlorine, vì vậy cần đối chiếu nguồn nước thực tế trước khi chọn.

HLM-35 phù hợp khi bồn không áp có ren gần đáy và muốn thiết bị cố định bên ngoài. Với bồn có áp suất khoang khí thay đổi, cần đánh giá lại kiến trúc đo.

Tham khảo các loại cảm biến áp suất thủy tĩnh và đo mức

Tại sao cảm biến thả chìm cần ống mao dẫn

Ống mao dẫn trong cáp đưa áp suất khí quyển tới mặt tham chiếu của cảm biến gauge. Nhờ đó, thay đổi áp suất khí quyển không bị tính nhầm thành thay đổi mức nước.

  • Không bịt kín hoặc nhét keo vào đầu ống thông khí.
  • Đặt đầu cáp trong hộp nối khô, có giải pháp chống ẩm nhưng vẫn cho phép cân bằng áp.
  • Không gập, ép dập hoặc tự ý cắt ngắn cáp khi chưa có hướng dẫn hãng.
  • Nếu cần nối dài, dùng hộp nối và phụ kiện dành cho đầu dò thủy tĩnh; không nối dây trong vùng ngập nước.

Chiều dài cáp không chỉ là khoảng cách điện. Với đầu dò có ống mao dẫn, cáp là một phần của hệ tham chiếu áp suất và ảnh hưởng trực tiếp tới độ ổn định của phép đo.

Cách lắp cảm biến thủy tĩnh để tín hiệu ổn định

  1. Xác định tâm màng đo và mốc zero trước khi thả hoặc lắp ren.
  2. Treo đầu dò cao hơn lớp cặn dự kiến; không để cảm biến nằm trực tiếp trên đáy bể.
  3. Tránh vùng dòng nạp, cửa hút bơm, cánh khuấy và vị trí có áp suất động lớn.
  4. Dùng ống tĩnh hoặc phương án cố định khi mặt nước dao động mạnh, nhưng không tạo khoang kín làm sai áp suất.
  5. Đi cáp riêng khỏi nguồn nhiễu lớn; nối shield và tiếp địa theo hướng dẫn của nhà sản xuất và thiết kế tủ.
  6. Giữ đầu thông khí khô; dùng chống sét lan truyền khi đo giếng, hồ hoặc tuyến cáp ngoài trời dài.
  7. Sau lắp đặt, kiểm tra tối thiểu tại mức thấp, mức trung gian và mức cao; ghi lại dòng thực tế và giá trị PLC.

Lỗi thường gặp và cách kiểm tra

Triệu chứng Nguyên nhân có thể Cách kiểm tra
Mức trôi theo thời tiết Ống mao dẫn bị bịt hoặc có hơi ẩm Kiểm tra đầu thông khí, hộp nối và dấu hiệu ngưng tụ
Mức luôn thấp hơn thực tế Sai tỷ trọng hoặc zero đặt cao hơn đáy Đối chiếu density, vị trí màng và dải scale PLC
Tín hiệu dao động Dòng chảy, bơm, khuấy hoặc sóng Tạm dừng nguồn xáo trộn; thử vị trí khác hoặc ống tĩnh
Giá trị tăng bất thường Cặn hoặc áp suất động tác động lên màng Kéo đầu dò lên kiểm tra, vệ sinh và đổi vị trí
0 mA hoặc dòng rất thấp Mất nguồn, đứt dây, sai cực hoặc quá tải vòng dòng Đo nguồn tại cảm biến và dòng vòng theo từng đoạn
Bồn kín đổi áp thì mức đổi Dùng cảm biến áp suất một cổng So sánh áp suất khoang khí; đánh giá chênh áp hoặc radar
Sai số lớn ở toàn dải Chọn dải quá lớn hoặc scale sai Đối chiếu nameplate/datasheet với LRV, URV và chương trình PLC

Khi nào không nên dùng đo mức thủy tĩnh

Đo thủy tĩnh không phải phương án tối ưu khi điều kiện làm cho áp suất không còn đại diện ổn định cho chiều cao mức. Nên đánh giá radar, radar dẫn sóng, loadcell hoặc công nghệ khác khi:

  • Tỷ trọng thay đổi lớn và liên tục nhưng không có dữ liệu bù.
  • Không cho phép thiết bị tiếp xúc với môi chất.
  • Môi chất ăn mòn nhưng không có cấu hình vật liệu tương thích.
  • Bùn đặc, kết tinh hoặc đóng cứng có thể chôn và khóa màng cảm biến.
  • Bồn có nhiều lớp chất lỏng với tỷ trọng khác nhau.
  • Bồn kín có áp suất thay đổi nhưng không thể bố trí đo chênh áp phù hợp.
  • Yêu cầu bảo trì hoàn toàn từ bên ngoài và radar đáp ứng tốt hơn.

Nếu hệ thống chỉ cần báo đầy hoặc báo cạn tại một điểm, công tắc mức thường đơn giản và kinh tế hơn cảm biến đo liên tục 4-20mA.

Vì sao giá cảm biến thủy tĩnh chênh lệch

Giá không chỉ phụ thuộc vào số mét đo được. Hai cảm biến cùng dải 10 mH₂O có thể khác nhau đáng kể về độ ổn định, vật liệu, cáp, khả năng chịu quá áp, chống sét và tài liệu chứng nhận.

  • Vật liệu màng, thân, gioăng và cáp tiếp xúc với môi chất.
  • Độ chính xác toàn thang, độ lặp lại, ổn định dài hạn và bù nhiệt.
  • Chiều dài cáp, dải đo, tải cơ học và khả năng chịu quá áp.
  • Tín hiệu 4-20mA, 0-10V, HART hoặc chức năng chẩn đoán.
  • Cấp bảo vệ, chống sét lan truyền, chống cháy nổ và chứng chỉ.
  • Hiệu chuẩn, truy xuất tài liệu, thời gian giao hàng và hỗ trợ kỹ thuật.

Khi nào không cần mua loại cao cấp

Nếu chỉ đo bể nước sạch cao 3-5 m, bồn hở, không cần HART hoặc chứng chỉ đặc biệt và sai số khoảng 0,5% toàn thang đáp ứng vận hành, một đầu dò thủy tĩnh 4-20mA đúng dải thường đã đủ.

Transmitter công nghiệp cao cấp đáng cân nhắc khi sai số ảnh hưởng trực tiếp đến sản xuất, môi trường có nguy cơ cháy nổ, cần chẩn đoán từ xa, có yêu cầu SIL/ATEX, nhiệt độ và áp suất cao hoặc chi phí dừng hệ thống lớn. Nguyên tắc là trả tiền cho rủi ro được giải quyết, không phải cho danh sách tính năng không sử dụng.

Thông tin cần gửi để chọn đúng cảm biến

Thông tin Ví dụ cần cung cấp
Kiểu bồn Bể ngầm hở, giếng, hồ, bồn có ống thở hay bồn chịu áp
Mức cần đo Mức thấp nhất, cao nhất và vị trí màng so với đáy
Môi chất Tên chất lỏng, tỷ trọng, nồng độ, tạp chất và khả năng bám
Nhiệt độ và áp suất Giá trị bình thường, nhỏ nhất, lớn nhất và biến động
Cách lắp Thả từ trên, ren gần đáy, đường ống thông hoặc chênh áp
Tín hiệu 4-20mA, 0-10V, HART; loại Analog Input của PLC
Cáp và môi trường Chiều dài, đi ngoài trời, chống sét, vùng ngập hoặc hóa chất
Chứng chỉ Nước uống, ATEX, SIL, hiệu chuẩn hoặc truy xuất vật liệu – nếu cần thiết

Nguồn kỹ thuật tham khảo: Tài liệu và datasheet chính thức của Dinel cho HLM‑16N, HLM‑25N, HLM‑25C, HLM‑25S và HLM‑35

Câu hỏi thường gặp về cảm biến đo mức thủy tĩnh

Cảm biến thủy tĩnh có phải cảm biến áp suất không

Có. Thiết bị đo áp suất do cột chất lỏng tạo ra rồi quy đổi áp suất thành chiều cao mức theo quan hệ P = ρ × g × h.

Cảm biến áp suất thông thường có đo mức nước được không

Có, nếu dải áp suất thấp phù hợp, vật liệu tương thích, có kiểu tham chiếu đúng và được lắp tại vị trí đo được áp suất cột nước. Một cảm biến 0-10 bar thường không phù hợp cho bồn nước chỉ cao vài mét.

Một bar tương đương bao nhiêu mét nước

Một bar tương đương khoảng 10,2 mH₂O trong điều kiện tham chiếu. Trong lựa chọn nhanh, 10 m cột nước thường được xem xấp xỉ 0,98 bar.

Cảm biến thủy tĩnh có dùng cho dầu được không

Có thể, nếu vật liệu cảm biến và cáp tương thích. Hệ thống phải scale theo tỷ trọng dầu; cùng một chiều cao, dầu thường tạo áp suất thấp hơn nước.

Có được cắt ngắn dây cảm biến thả chìm không

Không nên tự ý cắt. Cáp có thể chứa ống mao dẫn và là một phần của hệ bù áp. Nếu cần thay đổi chiều dài, hãy làm theo hướng dẫn hãng hoặc dùng hộp nối chuyên dụng.

Bồn kín có dùng cảm biến thủy tĩnh được không

Có, nhưng phải xử lý áp suất khoang khí. Nếu áp suất này thay đổi, dùng transmitter chênh áp hoặc đánh giá radar thay vì chỉ đặt một cảm biến gauge ở đáy.

HLM-25C khác HLM-25S ở đâu

HLM-25C dùng phần tử ceramic mặt mở và phù hợp hơn với nước bẩn nhẹ hoặc sludge theo giới hạn hãng. HLM-25S dùng màng inox 316L và yêu cầu nước không có tạp chất cơ học cùng điều kiện hóa học phù hợp.

Tín hiệu dưới 4mA hoặc trên 20mA có luôn là lỗi không

Không nên kết luận ngay. Một số thiết bị dùng vùng dòng ngoài dải để báo under-range, over-range hoặc lỗi theo cấu hình. Cần kiểm tra datasheet và logic chẩn đoán của model cụ thể.

Liên hệ HUPHACO nếu cần chọn cảm biến đo mức thủy tĩnh, kiểm tra dải đo hoặc tư vấn phương án lắp đặt phù hợp.

📞 Hotline: 0937.27.55.66
🌐 Website: www.huphaco.vn
📧 Email: info@huphaco.vn

Chịu trách nhiệm nội dung:
Kỹ sư Cơ – Điện Tử
Nguyễn Minh Hòa

Cảm Biến Đo Mức Chất Lỏng: Cách Chọn Theo Môi Chất Và Bồn

So sánh cảm biến đo mức chất lỏng liên tục và báo mức ON-OFF

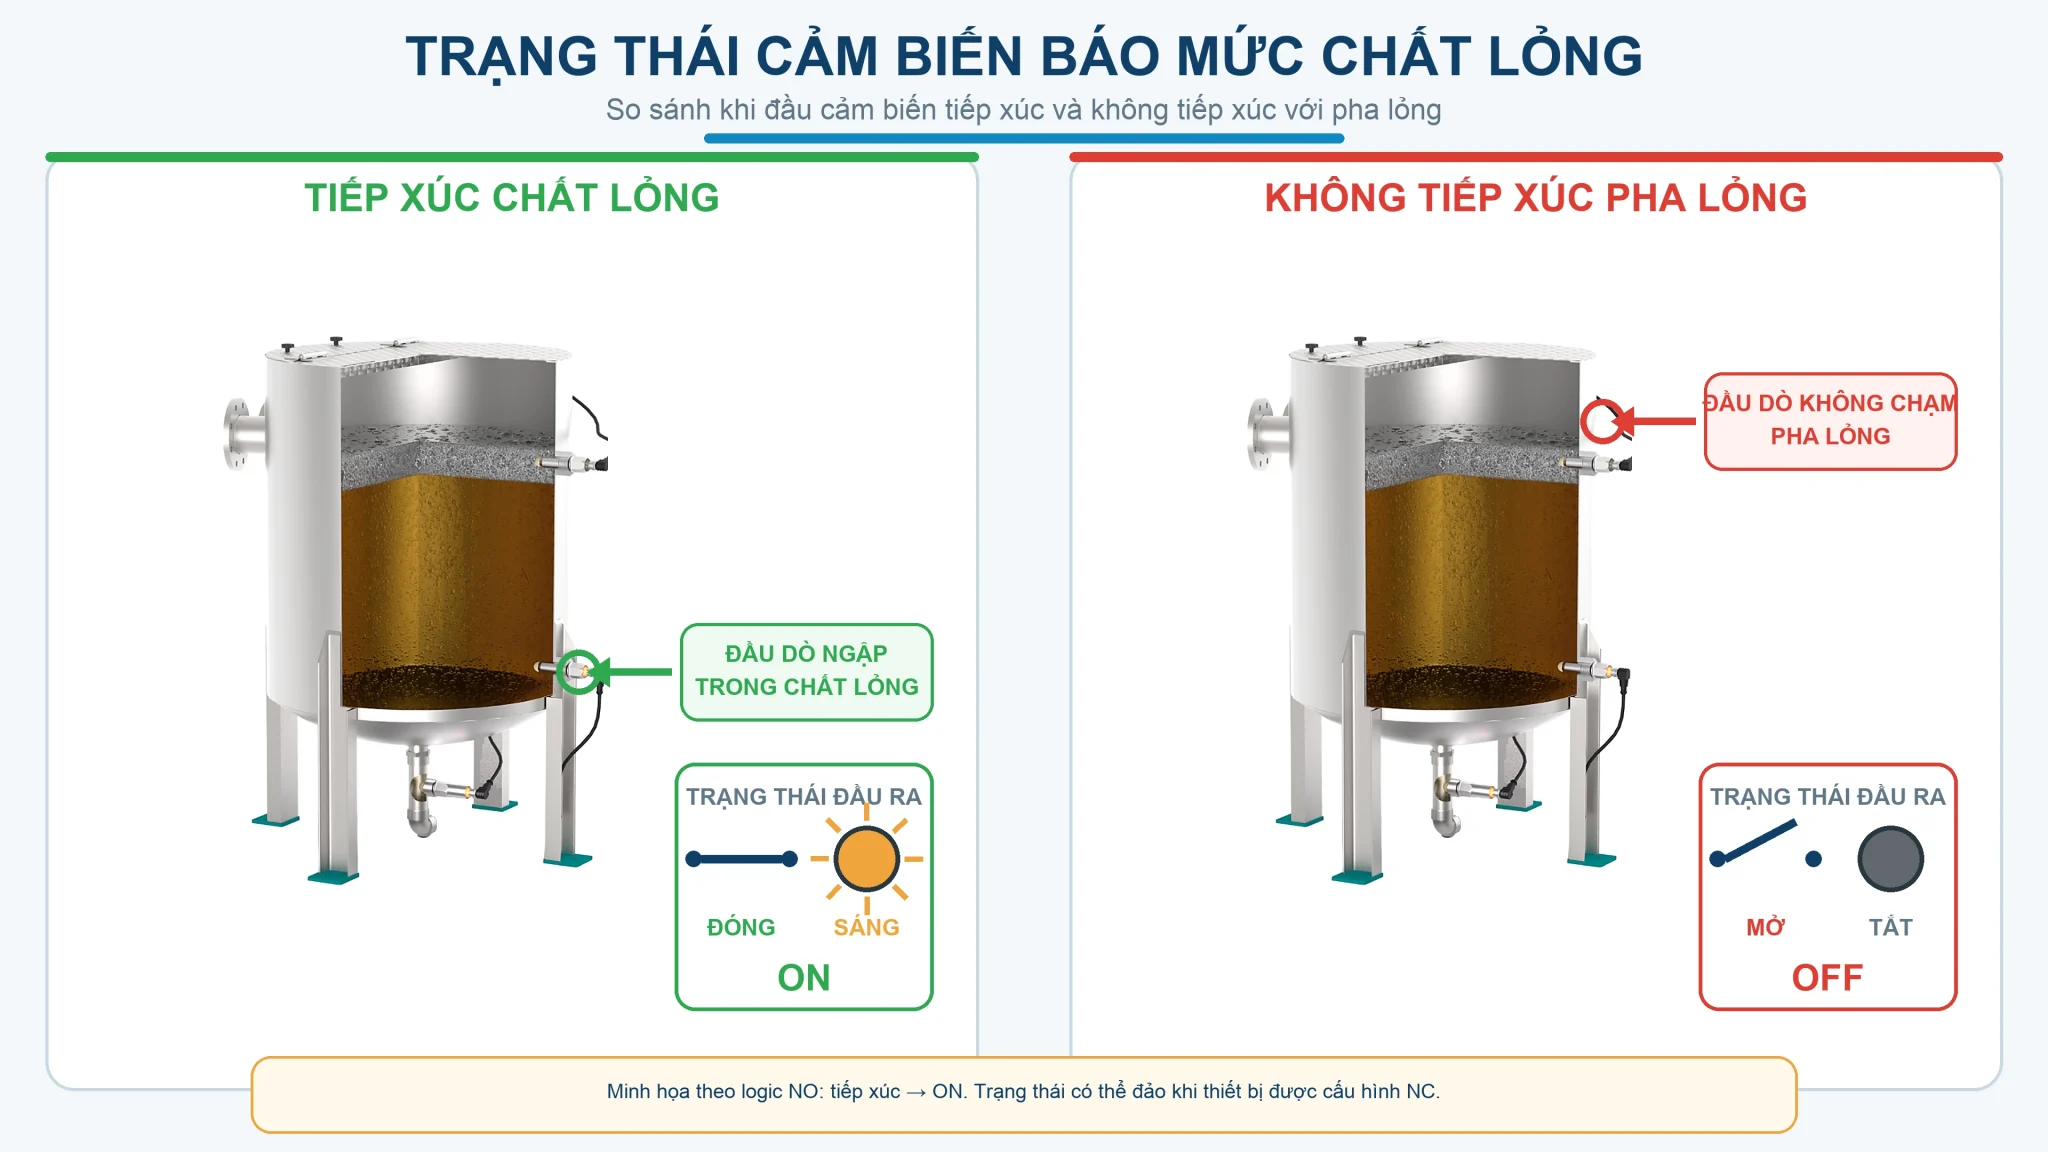
Cảm biến đo mức chất lỏng là thiết bị xác định chiều cao hoặc trạng thái mức của nước, dầu, hóa chất, dung môi và các chất lỏng khác trong bồn. Cảm biến có thể đo liên tục trên toàn dải hoặc chỉ phát hiện chất lỏng tại một vị trí cố định.

Với phép đo liên tục, kết quả thường được truyền bằng tín hiệu 4–20mA, HART hoặc Modbus để PLC, bộ hiển thị hay hệ thống SCADA giám sát mức. Từ giá trị chiều cao, hệ thống có thể quy đổi sang phần trăm hoặc thể tích nếu đã biết hình dạng bồn.

Với phép đo ON/OFF, cảm biến chỉ trả lời chất lỏng đã chạm tới vị trí cài đặt hay chưa. Tín hiệu này thường dùng để báo đầy, báo cạn, chống tràn hoặc điều khiển bơm.

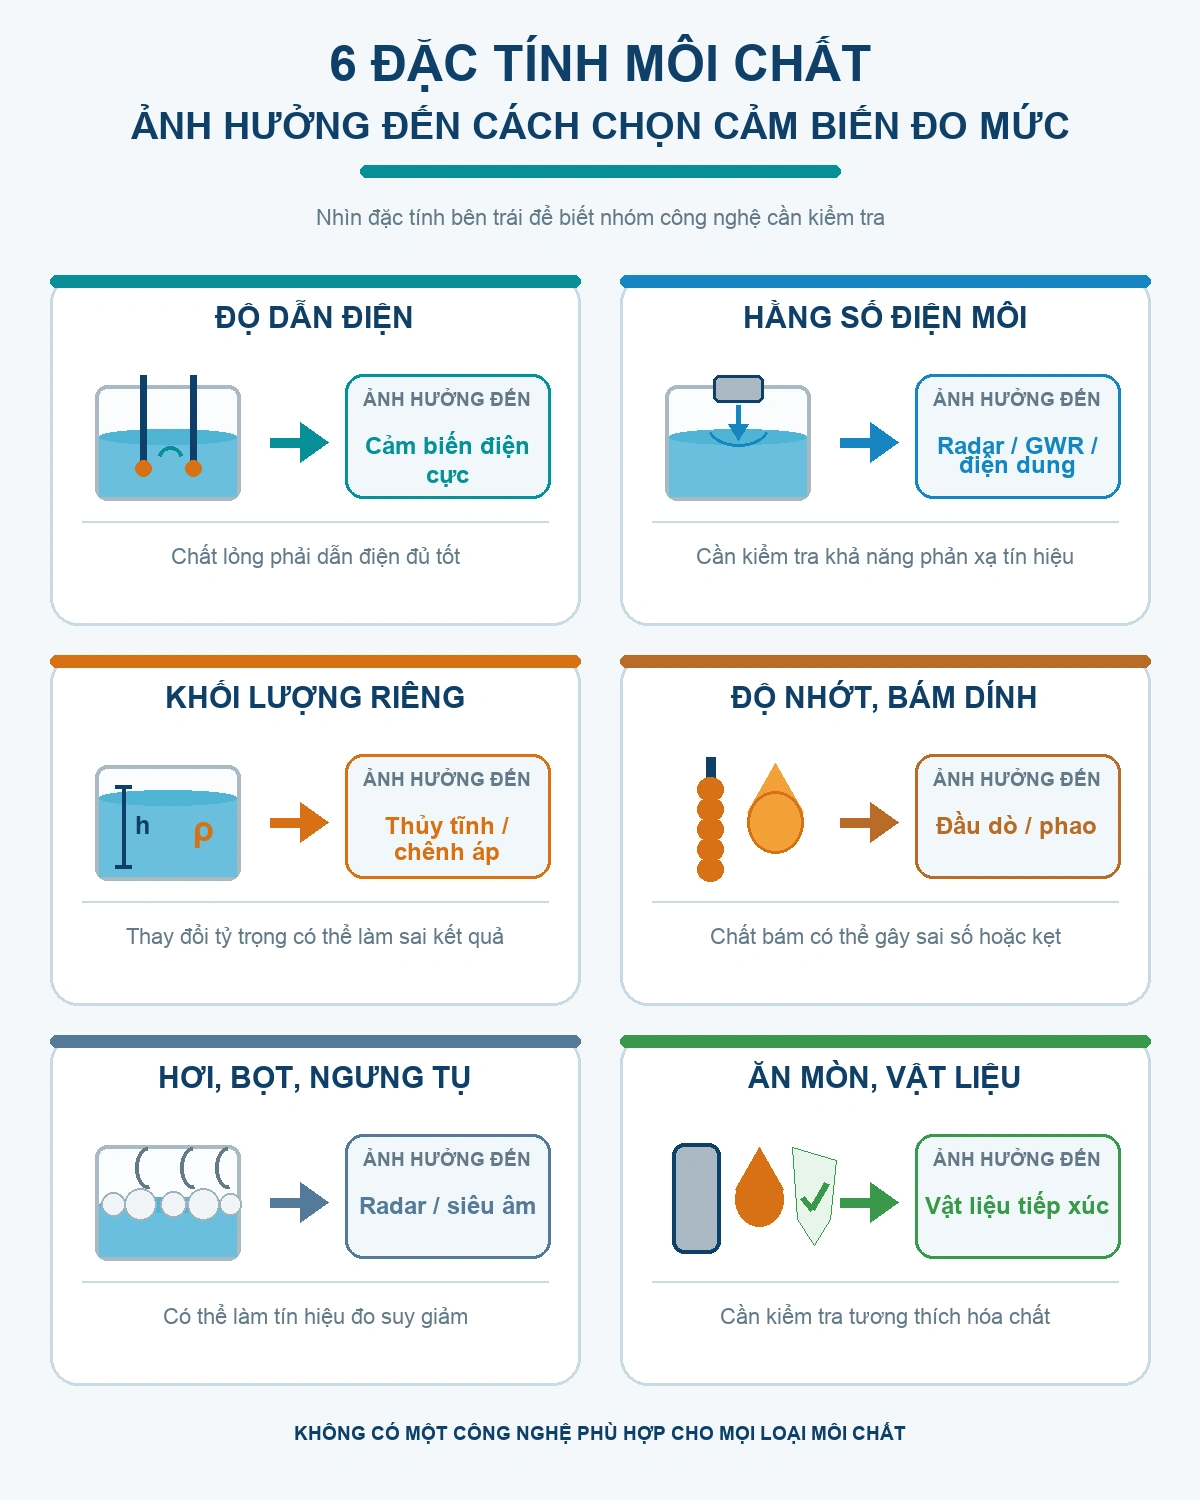
Không có một công nghệ phù hợp cho mọi ứng dụng. Muốn chọn đúng cảm biến phải đối chiếu đồng thời môi chất, đặc tính hóa lý, kết cấu bồn, nhiệt độ, áp suất, hơi, bọt, khả năng bám và tín hiệu đầu ra.

So sánh cảm biến đo mức chất lỏng liên tục và báo mức ON-OFF

Nội Dung Chính

Bảng chọn cảm biến đo mức chất lỏng theo môi chất

Tên môi chất là thông tin đầu tiên cần xác định, nhưng chưa đủ để chốt model. Cùng là dầu, axit hoặc dung môi nhưng nồng độ, nhiệt độ và tính chất hóa lý khác nhau có thể yêu cầu công nghệ và vật liệu khác nhau.

Môi chất Công nghệ nên xem xét Công nghệ cần thận trọng Điều kiện cần kiểm tra
Nước sạch Siêu âm, radar, thủy tĩnh Điện cực nếu độ dẫn quá thấp Chiều cao bồn, vị trí lắp
Nước thải Radar, thủy tĩnh chống bám Siêu âm nếu nhiều bọt hoặc khí Bọt, cặn, khí sinh ra, ăn mòn
Dầu nhẹ Radar, radar dẫn sóng Áp suất nếu khối lượng riêng thay đổi Hằng số điện môi, hơi, phòng nổ
Dầu nhớt Radar không tiếp xúc Radar dẫn sóng, điện dung hoặc phao nếu bám nhiều Độ nhớt, bám dính, nhiệt độ
Axit, kiềm Radar không tiếp xúc Đầu dò tiếp xúc không có lớp bảo vệ phù hợp Hóa chất, nồng độ, nhiệt độ, vật liệu
Dung môi Radar, radar dẫn sóng Thiết bị không có chứng nhận phù hợp Độ kín, phòng nổ, hằng số điện môi
Chất lỏng dẫn điện Điện cực khi chỉ cần ON/OFF — Độ dẫn điện tối thiểu
Chất lỏng không dẫn điện Radar, radar dẫn sóng, điện dung phù hợp Điện cực dẫn điện Hằng số điện môi
Chất lỏng có nhiều bọt Radar hoặc thủy tĩnh tùy loại bọt Siêu âm Độ dày, độ ẩm và khả năng hấp thụ sóng
Chất lỏng dễ kết tinh Radar không tiếp xúc Đầu dò tiếp xúc Vị trí kết tinh, chu kỳ vệ sinh
Chất lỏng dễ bám Radar không tiếp xúc Radar dẫn sóng, điện dung, phao Độ dày lớp bám, khả năng bù bám
Chất lỏng có khối lượng riêng thay đổi Radar, siêu âm Thủy tĩnh, áp suất, chênh áp Mức thay đổi nhiệt độ, thành phần

Bảng trên chỉ dùng để sàng lọc công nghệ. Cấu hình cuối cùng phải được kiểm tra theo datasheet của model, đặc biệt là dải đo, vùng chết, giới hạn nhiệt độ, áp suất, vật liệu tiếp xúc và chứng nhận an toàn.

Đối với nước sạch, nước thải, bể, hồ hoặc giếng, xem hướng dẫn chuyên sâu về cảm biến đo mức nước.

Các đặc tính quyết định lựa chọn cảm biến

Đặc tính môi chất quyết định cách chọn cảm biến đo mức

Không nên chọn cảm biến chỉ dựa trên tên chất lỏng. Sáu đặc tính dưới đây có thể làm thay đổi hoàn toàn phương án đo.

Độ dẫn điện

Độ dẫn điện quyết định khả năng sử dụng cảm biến điện cực. Nước máy, nước thải và nhiều dung dịch gốc nước có thể dẫn điện đủ để tạo tín hiệu ON/OFF.

Dầu, nhiên liệu và nhiều dung môi có độ dẫn thấp nên thường không phù hợp với điện cực dẫn điện. Ngay cả nước cũng không thể mặc định luôn đo được; nước tinh khiết hoặc nước khử ion có thể có độ dẫn quá thấp so với yêu cầu của bộ đánh giá.

Hằng số điện môi

Radar, radar dẫn sóng và điện dung đều chịu ảnh hưởng ở mức độ khác nhau bởi hằng số điện môi của môi chất.

Môi chất có hằng số điện môi thấp thường tạo tín hiệu phản xạ radar yếu hơn nước. Khả năng đo dầu hoặc dung môi vì vậy phụ thuộc độ nhạy, dải động, loại anten hoặc đầu dò và cách xử lý tín hiệu của từng model.

Không nên kết luận một cảm biến radar đo được mọi loại dầu chỉ dựa vào tần số hoạt động.

Khối lượng riêng

Cảm biến thủy tĩnh, cảm biến áp suất tương đối và cảm biến chênh áp suy ra mức từ áp suất do cột chất lỏng tạo ra. Quan hệ cơ bản là:

P = ρgh

Trong đó:

  • P là áp suất do cột chất lỏng tạo ra.
  • ρ là khối lượng riêng của chất lỏng.
  • g là gia tốc trọng trường.
  • h là chiều cao cột chất lỏng.

Nếu khối lượng riêng thay đổi theo nhiệt độ, nồng độ hoặc thành phần, kết quả quy đổi sang chiều cao cũng thay đổi. Radar và siêu âm đo khoảng cách nên không phụ thuộc trực tiếp vào khối lượng riêng theo cách này.

Độ nhớt và khả năng bám dính

Dầu nhớt, keo, nhựa, bùn và dung dịch kết tinh có thể bám lên que đo, dây cáp, phao hoặc màng cảm biến. Lớp bám có thể làm sai phép đo, tạo tín hiệu giả hoặc khiến cơ cấu cơ khí bị kẹt.

Radar không tiếp xúc thường được ưu tiên khi cần hạn chế đầu dò ngâm trong môi chất. Tuy nhiên, mặt anten vẫn có thể bị ngưng tụ hoặc đóng cặn nên vị trí lắp và chu kỳ vệ sinh vẫn phải được kiểm tra.

Hơi, bọt và ngưng tụ

Radar thường ít phụ thuộc vào nhiệt độ và thành phần không khí hơn siêu âm. Vì vậy, radar thường được xem xét trước khi bồn có nhiều hơi hoặc điều kiện không khí thay đổi.

Điều này không có nghĩa radar luôn đo tốt qua mọi loại bọt. Lớp bọt dày, khô hoặc hấp thụ sóng mạnh có thể làm suy giảm tín hiệu phản xạ. Khả năng đo phụ thuộc loại bọt, tần số, dải động và cấu hình của cảm biến.

Ngưng tụ trên anten cũng có thể ảnh hưởng phép đo. Cần kiểm tra vị trí lắp, kết cấu anten và khuyến nghị của nhà sản xuất.

Tính ăn mòn và yêu cầu vật liệu

Đối với axit, kiềm và dung môi, phải kiểm tra toàn bộ bộ phận có thể tiếp xúc với chất lỏng hoặc hơi hóa chất, gồm:

  • Anten hoặc đầu dò.
  • Màng cảm biến.
  • Gioăng làm kín.
  • Kết nối quá trình.
  • Lớp phủ cáp hoặc que đo.
  • Vật liệu thân tại khu vực tiếp xúc.

PTFE, PVDF, PFA, FEP, ceramic hoặc Hastelloy có thể phù hợp với một số ứng dụng, nhưng không có vật liệu nào dùng chung cho mọi hóa chất. Việc lựa chọn phải dựa trên tên hóa chất, nồng độ, nhiệt độ và áp suất thực tế.

Bảng chọn cảm biến theo điều kiện bồn

Trạng thái cảm biến tiếp xúc và không tiếp xúc chất lỏng

Cùng một môi chất nhưng đặt trong bồn hở, bồn kín có áp suất hoặc bồn có cánh khuấy sẽ cần phương án đo khác nhau.

Điều kiện bồn Công nghệ nên xem xét Công nghệ cần thận trọng Lưu ý lắp đặt
Bồn hở, ít hơi Radar, siêu âm, cảm biến áp suất tương đối — Tránh dòng chất lỏng đi vào
Bồn kín không tăng áp Radar, siêu âm, radar dẫn sóng — Kiểm tra ngưng tụ và kết cấu bên trong
Bồn kín có áp suất Radar, radar dẫn sóng, chênh áp Cảm biến áp suất tương đối đơn lẻ Thiết bị phải chịu được áp suất quá trình
Bồn có cánh khuấy Radar góc phát hẹp, radar dẫn sóng hoặc chênh áp Siêu âm nếu nhiều vật cản Tránh vùng hoạt động của cánh khuấy
Bồn có nhiều hơi Radar Siêu âm Kiểm tra ngưng tụ trên anten
Bồn có nhiều bọt Radar hoặc thủy tĩnh tùy loại bọt Siêu âm Đánh giá bọt thực tế trước khi chốt
Bồn cao, nhiều kết cấu Radar có góc phát hẹp, thường là dòng tần số cao như 80 GHz Siêu âm góc phát rộng Kiểm tra phản xạ giả
Bồn hẹp hoặc buồng bypass Radar dẫn sóng Radar không tiếp xúc nếu thiếu khoảng trống Kiểm tra chiều dài và kết cấu đầu dò
Bồn nhựa hoặc kính Radar, siêu âm, cảm biến xuyên thành — Xuyên thành thường chỉ báo ON/OFF
Bồn kim loại Radar, siêu âm, áp suất Cảm biến xuyên thành Kim loại che chắn trường điện
Bồn nhiệt độ cao Radar, radar dẫn sóng, chênh áp đúng cấu hình Thiết bị phổ thông Kiểm tra gioăng và kết nối
sông, giếng hoặc thủy điện Thủy tĩnh, radar, siêu âm — Kiểm tra cáp thông hơi và vị trí thả

Không nên lắp radar hoặc siêu âm ngay phía trên đường chất lỏng đi vào. Dòng nạp có thể tạo bọt, sóng và phản xạ giả khiến cảm biến nhận sai bề mặt.

Vị trí lắp cũng phải tránh cánh khuấy, thang, đường ống và thanh giằng. Với radar, cần đối chiếu góc phát thực tế của model; với radar dẫn sóng phải kiểm tra đầu dò có thể chạm thành bồn hoặc chịu lực kéo hay không.

Ứng dụng cho axit, dung môi, dầu và chất lỏng nhớt

Đo mức axit và kiềm

Radar không tiếp xúc thường được cân nhắc trước cho bồn axit hoặc kiềm vì giúp hạn chế đầu dò ngâm trực tiếp trong hóa chất. Tuy nhiên, anten, gioăng và kết nối quá trình vẫn có thể tiếp xúc với hơi hoặc chất ngưng tụ.

Trước khi chọn cần cung cấp:

  • Tên hóa chất.
  • Nồng độ.
  • Nhiệt độ bình thường và lớn nhất.
  • Áp suất trong bồn.
  • Khả năng tạo hơi hoặc kết tinh.
  • Vật liệu bồn và kết nối quá trình.

Nếu dùng radar dẫn sóng, điện dung hoặc áp suất, vật liệu của toàn bộ bộ phận tiếp xúc phải được đối chiếu với bảng tương thích hóa chất.

Đo mức dung môi dễ cháy

Bồn dung môi cần được đánh giá đồng thời về phép đo và an toàn khu vực lắp đặt. Radar, radar dẫn sóng hoặc chênh áp có thể được sử dụng tùy kết cấu bồn, nhưng thiết bị không được chọn chỉ dựa trên nguyên lý.

Cần xác định:

  • Phân vùng nguy hiểm.
  • Nhóm khí.
  • Cấp nhiệt độ.
  • Nhiệt độ tự cháy của môi chất.
  • Kiểu bảo vệ phòng nổ.
  • Yêu cầu về tiếp địa và cáp điện.
  • Bộ cách ly hoặc hàng rào an toàn đi kèm.

Một model có phiên bản phòng nổ không có nghĩa mọi mã trong cùng dòng sản phẩm đều phù hợp. Mã đặt hàng và chứng nhận phải được đối chiếu với yêu cầu của dự án.

Đo mức dầu

Radar không tiếp xúc, cảm biến siêu âm đo mức có thể đo nhiều loại dầu, nhưng dầu thường có hằng số điện môi thấp hơn nước nên tín hiệu phản xạ có thể yếu hơn.

Cảm biến điện dung với công nghệ mới như của Dinel dễ dàng đo được chất lỏng không dẫn điện như dầu Diesel, dầu ăn, dầu thủy lực, dầu làm mát … mà ít có hãng nào khác có công nghệ này.

Đối với dầu hoặc nhiên liệu dễ cháy, phải kiểm tra thêm phân vùng nguy hiểm, khả năng tích điện, độ kín và chứng nhận của thiết bị.

Đo mức dầu nhớt và chất lỏng dễ bám

Dầu nhớt, keo hoặc chất lỏng có độ nhớt cao có thể bám lên que đo, cáp, phao và màng cảm biến. Radar không tiếp xúc thường giúp giảm bộ phận cần vệ sinh nếu bồn có vị trí lắp phù hợp và môi chất tạo đủ tín hiệu phản xạ.

Nếu sử dụng radar dẫn sóng, điện dung hoặc phao, cần kiểm tra:

  • Độ dày lớp bám.
  • Khả năng bù bám của thiết bị.
  • Lực tác động lên que hoặc cáp.
  • Nhiệt độ khi chất lỏng nóng và nguội.
  • Chu kỳ vệ sinh.
  • Nguy cơ kết tinh sau khi dừng hệ thống.

Không nên chọn cảm biến chỉ dựa trên độ nhớt được ghi ở điều kiện phòng. Độ nhớt thực tế có thể thay đổi mạnh theo nhiệt độ vận hành.

Bảng tóm tắt nguyên lý công nghệ

Công nghệ Kết quả đo Tiếp xúc môi chất Nguyên lý Điểm mạnh Hạn chế cần kiểm tra
Radar không tiếp xúc Liên tục Không Đo thời gian truyền của sóng điện từ phản xạ từ bề mặt Ít phụ thuộc điều kiện không khí, có thể dùng cho bồn phức tạp Bọt, hằng số điện môi, phản xạ giả, ngưng tụ
Siêu âm Liên tục Không Đo thời gian truyền và phản hồi của sóng âm Dễ lắp, chi phí hợp lý Hơi, bọt, luồng khí, nhiệt độ không khí
Radar dẫn sóng/radar dẫn hướng (GWR) Liên tục Có Xung điện từ truyền dọc que hoặc cáp Phù hợp bồn hẹp và buồng bypass Bám dính, cánh khuấy, dòng chảy, lực kéo
Thủy tĩnh Liên tục Có Đo áp suất của cột chất lỏng Không bị ảnh hưởng trực tiếp bởi bọt mặt Khối lượng riêng, cặn, màng đo
Áp suất tương đối (gauge) Liên tục Có Đo áp suất tại đáy bồn hở Cấu hình đơn giản Không tự loại bỏ áp suất phần khí
Chênh áp Liên tục Có Đo chênh lệch áp suất đáy và phần khí Phù hợp bồn kín có áp suất Đường impulse, seal, khối lượng riêng
Điện dung dạng que Liên tục hoặc ON/OFF tùy model Có Đo sự thay đổi điện dung quanh đầu dò Dùng được cho nhiều môi chất Hằng số điện môi và lớp bám
Điện cực dẫn điện ON/OFF Có Phát hiện mạch điện hình thành qua chất lỏng Đơn giản, phù hợp dung dịch dẫn điện Không phù hợp chất lỏng không dẫn điện
Cảm biến tần số cao ON/OFF Có Phân tích thay đổi tín hiệu cao tần tại điện cực Có thể cài theo môi chất và xử lý bám trong ứng dụng phù hợp Phải hiệu chỉnh đúng môi chất
Phao ON/OFF hoặc liên tục tùy cấu tạo Có Chuyển đổi vị trí nổi của phao Đơn giản, dễ sử dụng Có thể bị kẹt hoặc bám
Cảm biến xuyên thành ON/OFF Không Phát hiện chất lỏng qua thành phi kim Lắp bên ngoài, không tiếp xúc chất lỏng Vật liệu, chiều dày và lớp bám trên thành

Bảng này dùng để so sánh nguyên lý, không thay thế datasheet. Hai cảm biến cùng dùng radar hoặc điện dung vẫn có thể khác nhau đáng kể về dải đo, vật liệu, vùng chết, độ chính xác và khả năng chịu nhiệt.

Nên đo liên tục hay chỉ cần ON/OFF?

Chọn đo liên tục khi cần biết mức hiện tại; chọn ON/OFF khi chỉ cần xác định chất lỏng đã chạm một vị trí cố định. Không nên mua cảm biến 4–20mA nếu yêu cầu duy nhất là ngắt bơm khi bồn đầy.

Tiêu chí Đo liên tục Báo mức ON/OFF
Kết quả Giá trị mức trên toàn dải Có hoặc không có chất lỏng tại điểm lắp
Tín hiệu 4–20mA, HART, Modbus Relay, PNP, NPN, NAMUR
Hiển thị phần trăm Có Không
Quy đổi thể tích Có, khi biết hình dạng bồn Không
Điều khiển nhiều ngưỡng Thực hiện qua PLC hoặc bộ điều khiển Cần nhiều cảm biến hoặc nhiều điện cực
Ứng dụng Giám sát tồn bồn, điều khiển, lưu dữ liệu Báo đầy, báo cạn, chống tràn
Chi phí hệ thống Thường cao hơn Thường thấp hơn

Ví dụ, bồn cao 5 m được cấu hình tín hiệu 4–20mA theo chiều cao:

  • 4mA tương ứng mức 0 m.
  • 12mA tương ứng khoảng 2,5 m.
  • 20mA tương ứng mức 5 m.

Công thức tuyến tính cơ bản:

Mức = (Dòng điện đo được − 4) ÷ 16 × dải đo

Công thức này chỉ áp dụng khi 4mA tương ứng mức thấp nhất, 20mA tương ứng mức cao nhất và tín hiệu được cấu hình tuyến tính theo chiều cao. Nếu cảm biến xuất theo khoảng cách từ đầu dò đến bề mặt hoặc sử dụng tín hiệu đảo, phải thay đổi cách quy đổi.

Với bồn trụ đứng có tiết diện không đổi, chiều cao có thể quy đổi tuyến tính sang thể tích. Bồn trụ nằm, bồn đáy côn hoặc bồn không đều cần bảng dung tích hoặc hàm tuyến tính hóa riêng.

Trong ứng dụng có hậu quả tràn nghiêm trọng, nên cân nhắc dùng đồng thời:

  • Cảm biến liên tục cho điều khiển bình thường.
  • Công tắc mức cao-cao độc lập cho chức năng chống tràn.

Sản phẩm cảm biến đo mức chất lỏng tham khảo

Các sản phẩm dưới đây đại diện cho những nhu cầu đo khác nhau. Model cuối cùng chỉ nên được chọn sau khi kiểm tra đầy đủ môi chất, kích thước bồn và điều kiện vận hành.

Nhu cầu Sản phẩm tham khảo Công nghệ Điểm cần kiểm tra
Đo liên tục trong bồn hẹp hoặc bypass GRLM-70 Dinel Radar dẫn sóng TDR Loại que/cáp, chiều dài, vật liệu, vùng chết, lực kéo
Đo không tiếp xúc trong bồn hoặc silo Flowline LR80, LR81, LR83, LR85 Radar 80 GHz Dải đo, góc phát, kết nối, môi chất
Báo mức qua thành bồn nhựa hoặc kính GPLS-25 Dinel Báo mức xuyên thành Vật liệu, chiều dày và độ cong thành bồn
Báo mức dung dịch dẫn điện CNP-18 Dinel Điện cực ON/OFF Độ dẫn điện, chiều dài điện cực, bộ đánh giá đi kèm
Báo mức có bám hoặc bọt trong điều kiện phù hợp RFLS-24N, RFLS-35N Dinel Cảm biến tần số cao Loại điện cực, môi chất, chế độ cài đặt
Đo mức bể, giếng, hồ HLM-25S Dinel Áp suất thủy tĩnh Dải áp suất, khối lượng riêng, cáp thông hơi

Radar dẫn sóng GRLM-70 Dinel

Cảm biến radar tiếp xúc GRLM-70M-24 d0p mức NH3 lỏng

GRLM-70 dùng radar dẫn sóng TDR để đo mức liên tục. Sản phẩm có các phiên bản đầu dò que, cáp và đồng trục; ngõ ra 4–20mA/HART hoặc RS-485 Modbus RTU tùy phiên bản.

Thiết bị phù hợp với bồn hẹp, buồng bypass hoặc ứng dụng cần sóng được dẫn tập trung theo đầu dò. Không nên chọn nếu đầu dò có nguy cơ bám nặng, va chạm cánh khuấy hoặc chịu lực kéo vượt giới hạn.

Xem cảm biến radar dẫn sóng GRLM-70.

Radar không tiếp xúc 80 GHz

Cảm biến đo mức radar không tiếp xúc LR83 cho môi trường bọt

Radar tần số cao thường có lợi thế về góc phát hẹp, giúp định hướng chùm sóng tốt hơn trong bồn có nhiều kết cấu. Tuy nhiên, tần số 80 GHz không tự động bảo đảm thiết bị phù hợp với mọi bồn.

Cần kiểm tra dải đo, góc phát thực tế, hằng số điện môi, bọt, ngưng tụ, kết nối quá trình và khả năng loại trừ phản xạ giả.

Xem các dòng cảm biến radar 80 GHz.

Cảm biến mực nước không tiếp xúc

Cảm biến mức nước không tiếp xúc báo mức ra tín hiệu ON-OFF

Cảm biến mực nước dùng để báo mức giới hạn qua thành ống hoặc bồn bằng nhựa, kính và vật liệu phi kim phù hợp. Cảm biến lắp bên ngoài nên không tiếp xúc trực tiếp với chất lỏng nhất là đối với môi trường hóa ch

Đây là cảm biến ON/OFF, không đo liên tục theo mét hoặc phần trăm. Trước khi chọn phải kiểm tra vật liệu, chiều dày, độ cong của thành bồn và đặc tính môi chất.

Xem cảm biến báo mức xuyên thành GPLS-25.

Điện cực báo mức hay còn gọi là cảm biến mực nước 3 que

CNP-18 phù hợp với nước và dung dịch có độ dẫn điện đủ lớn. Đầu dò được dùng để phát hiện mức cao, mức thấp hoặc tạo nhiều điểm điều khiển khi kết hợp với bộ đánh giá phù hợp.

CNP-18 không phải cảm biến đo mức liên tục 4–20mA. Không nên dùng cho dầu, nhiên liệu hoặc dung môi không dẫn điện nếu chưa có xác nhận kỹ thuật.

Xem đầu dò báo mức CNP-18.

Cảm biến áp suất thủy tĩnh – cảm biến thả chìm

Cảm biến áp suất thủy tĩnh - cảm biến thả chìm
Cảm biến áp suất thủy tĩnh – cảm biến thả chìm

Cảm biến áp suất thủy tĩnh còn được gọi là cảm biến thả chìm theo đúng cách sử dụng của nó như: HLM-25S, HLM-25C, HLM-25N, HLM-16N đo mức từ áp suất cột chất lỏng và phù hợp với sông, giếng, cửa đập hoặc vị trí cần thả đầu dò xuống nước.

Trước khi chọn phải xác định chiều cao cột chất lỏng, khối lượng riêng, vật liệu màng, chiều dài cáp và cách bảo vệ cáp thông hơi.

Xem cảm biến thủy tĩnh HLM-25S.

Checklist chọn cảm biến và câu hỏi thường gặp

Checklist thông tin cần cung cấp

Trước khi yêu cầu chọn model hoặc báo giá, nên chuẩn bị các thông tin sau:

Nhóm thông tin Nội dung cần cung cấp
Môi chất Tên chất lỏng, thành phần và nồng độ
Đặc tính Độ dẫn điện, hằng số điện môi, khối lượng riêng, độ nhớt
Khả năng bám Bám dính, kết tinh, đóng cặn hoặc tạo màng
Nhu cầu đo Liên tục hay ON/OFF
Kích thước Chiều cao bồn, mức thấp nhất và cao nhất
Loại bồn Hở, kín, có áp suất hoặc chân không
Điều kiện bề mặt Hơi, bọt, sóng và ngưng tụ
Nhiệt độ Nhiệt độ bình thường và lớn nhất
Áp suất Áp suất bình thường và lớn nhất
Kết cấu bên trong Cánh khuấy, đường ống, thang, thanh giằng
Vị trí nạp Vị trí và hướng dòng chất lỏng đi vào
Vị trí lắp Đỉnh, bên hông, đáy hoặc thả chìm
Tín hiệu 4–20mA, HART, Modbus, relay, PNP, NPN hoặc NAMUR
Nguồn cấp 24VDC, 230VAC hoặc nguồn khác
Khu vực lắp Thông thường hoặc có yêu cầu phòng nổ
Tài liệu Bản vẽ bồn, ảnh hiện trường và yêu cầu kỹ thuật

Gửi đủ các thông tin trên giúp kỹ sư loại trừ sớm những công nghệ không phù hợp và kiểm tra model theo đúng datasheet.

Cảm biến nào phù hợp với chất lỏng không dẫn điện?

Radar, radar dẫn sóng, siêu âm hoặc cảm biến điện dung phù hợp có thể dùng cho chất lỏng không dẫn điện. Điện cực dẫn điện thường không phù hợp với dầu và dung môi có độ dẫn quá thấp.

Có thể dùng chung một cảm biến cho nhiều loại chất lỏng không?

Có thể nếu tất cả môi chất đều nằm trong giới hạn kỹ thuật của cảm biến. Khi thay đổi chất lỏng phải kiểm tra lại vật liệu, hằng số điện môi, khối lượng riêng, nhiệt độ và cấu hình hiệu chỉnh.

Radar có đo được dầu có hằng số điện môi thấp không?

Có thể, nhưng phải kiểm tra độ nhạy và giới hạn của từng model. Tín hiệu phản xạ từ dầu có thể yếu hơn nước; kết quả còn phụ thuộc dải động, anten, khoảng đo, vị trí lắp và điều kiện bề mặt.

Bồn kín có áp suất nên dùng cảm biến nào?

Radar, radar dẫn sóng hoặc chênh áp thường được xem xét cho bồn kín có áp suất. Cảm biến và kết nối quá trình phải chịu được áp suất, nhiệt độ và môi chất thực tế. Không nên dùng cảm biến áp suất tương đối đơn lẻ để suy ra mức nếu áp suất phần khí thay đổi.

Khi nào cần cảm biến có chứng nhận phòng nổ?

Cần chứng nhận phù hợp khi thiết bị được lắp tại khu vực có nguy cơ xuất hiện khí, hơi hoặc bụi dễ cháy. Phải đối chiếu phân vùng nguy hiểm, nhóm khí, cấp nhiệt độ, kiểu bảo vệ và toàn bộ phương án đấu nối.

Có cần công tắc chống tràn khi đã có cảm biến 4–20mA?

Nên cân nhắc công tắc mức cao-cao độc lập nếu tràn bồn có thể gây mất an toàn, ô nhiễm hoặc thiệt hại lớn. Cảm biến liên tục phục vụ điều khiển bình thường; công tắc mức độc lập tạo thêm lớp bảo vệ khi cảm biến, PLC hoặc vòng tín hiệu gặp lỗi.

Bước tiếp theo để chọn đúng cảm biến

Gửi cho HUPHACO tên môi chất, nồng độ, bản vẽ hoặc kích thước bồn, nhiệt độ, áp suất, tình trạng hơi, bọt, cặn, vị trí lắp và tín hiệu cần sử dụng.
Kỹ sư sẽ kiểm tra nguyên lý đo, dải đo, vùng chết, vật liệu, kết nối quá trình và khả năng tích hợp PLC trước khi đề xuất model. Nếu nhu cầu chỉ là báo đầy hoặc báo cạn, HUPHACO cũng sẽ kiểm tra phương án ON/OFF để tránh đầu tư cảm biến liên tục không cần thiết.

Liên hệ HUPHACO nếu cần chọn cảm biến đo mức chất lỏng, kiểm tra dải đo hoặc tư vấn phương án lắp đặt phù hợp.

📞 Hotline: 0937.27.55.66
🌐 Website: www.huphaco.vn
📧 Email: info@huphaco.vn

Chịu trách nhiệm nội dung:

Kỹ sư Cơ – Điện Tử

Nguyễn Minh Hòa


Nguyên Lý Cảm Biến Mức Nước: Đo Điểm & Liên Tục

Nguyên lý các loại cảm biến mức nước ON-OFF và liên tục

Nguyên lý cảm biến mức nước dựa trên việc nhận biết sự thay đổi của mực nước và chuyển đổi kết quả đo thành tín hiệu điện. Tùy yêu cầu giám sát, cảm biến có thể chỉ phát hiện nước tại một vị trí cố định hoặc đo liên tục toàn bộ chiều cao cột nước.

Nói một cách đơn giản, tất cả cảm biến mức nước đều thực hiện theo chuỗi sau:

Mực nước thay đổi → tác động lên phần tử cảm biến → cảm biến đo khoảng cách, áp suất, điện dung hoặc vị trí phao → mạch điện xử lý kết quả → xuất tín hiệu relay, transistor, 4–20 mA, 0–10 V hoặc Modbus RTU.

Điểm quan trọng là nguyên lý đo và tín hiệu đầu ra không phải là một. Radar, siêu âm, áp suất hay điện dung là phương pháp dùng để xác định mức nước. Trong khi đó, relay, 4–20 mA, 0–10 V và Modbus RTU chỉ là cách truyền kết quả đo tới PLC, bộ hiển thị hoặc hệ thống SCADA.

Nguyên lý các loại cảm biến mức nước ON-OFF và liên tục
Tình huống Nguyên lý phù hợp Lý do
Báo đầy/cạn Phao, điện cực, tần số cao Chỉ cần trạng thái ON/OFF
Bồn hở Siêu âm, radar, áp suất Đo mức liên tục
Bồn kín có áp suất Radar hoặc chênh áp Loại ảnh hưởng áp suất khí
Nước có bọt/hơi Radar Ít bị ảnh hưởng hơn siêu âm
Giếng/hồ sâu Thủy tĩnh Lắp đặt đơn giản, đo liên tục

Nội Dung Chính

Cảm biến mức nước hoạt động như thế nào?

Cảm biến mức nước hoạt động bằng cách nhận biết một đại lượng thay đổi theo mực nước, sau đó chuyển đại lượng đó thành tín hiệu điện có thể đọc và xử lý. Đại lượng được đo có thể là vị trí của phao, độ dẫn điện, điện dung, khoảng cách từ đầu dò đến mặt nước hoặc áp suất của cột chất lỏng.

Theo dạng kết quả đầu ra, cảm biến mức nước được chia thành hai nhóm chính:

Tiêu chí Đo mức điểm Đo mức liên tục
Kết quả Có hoặc không có nước tại vị trí đặt cảm biến Giá trị mức trên toàn dải đo
Tín hiệu thường dùng Relay, PNP, NPN 4–20 mA, 0–10 V, Modbus RTU
Ví dụ kết quả Báo đầy, báo cạn Bồn đang ở mức 35%, 60% hoặc 100%
Công nghệ Phao, điện cực, điện dung, tần số cao Radar, radar dẫn sóng, siêu âm, áp suất, phao, điện dung

Đo điểm chỉ trả lời câu hỏi: nước đã chạm tới vị trí này hay chưa? Đo liên tục trả lời câu hỏi: mức nước hiện tại đang cao bao nhiêu?

Một công nghệ như phao hoặc điện dung có thể được chế tạo thành cảm biến báo điểm hoặc cảm biến đo liên tục. Sự khác nhau nằm ở cấu tạo đầu dò và cách mạch điện xử lý tín hiệu, không chỉ nằm ở tên nguyên lý.

Nếu bạn cần lựa chọn thiết bị cho bồn, hồ, giếng hoặc hệ thống điều khiển bơm, hãy xem phần so sánh các loại cảm biến đo mực nước theo nguyên lý, môi trường sử dụng và phương pháp lắp đặt.

Phương pháp Đại lượng được đo Tiếp xúc nước Kết quả
Phao Vị trí phao Có ON/OFF hoặc liên tục
Điện cực Độ dẫn điện Có ON/OFF
Điện dung Sự thay đổi điện dung Tùy loại ON/OFF hoặc liên tục
Siêu âm Thời gian truyền sóng âm Không Mức liên tục
Radar Sóng điện từ phản xạ Không Mức liên tục
Radar dẫn sóng Thời gian phản xạ dọc đầu dò Có Mức liên tục
Áp suất thủy tĩnh Áp suất cột nước Có Mức liên tục
Chênh áp Chênh lệch áp suất HP–LP Có Mức liên tục

Nguyên lý cảm biến mức nước dạng điểm

Cảm biến báo mức nước dạng điểm chỉ phát hiện nước đã đạt tới một vị trí xác định trước hay chưa. Khi trạng thái tại điểm đo thay đổi, cảm biến chuyển đầu ra từ ON sang OFF hoặc ngược lại để báo đầy, báo cạn, chống tràn hay điều khiển bơm.

Nguyên lý phao báo mức nước

Nguyên lý cảm biến phao báo đầy - báo cạn
Nguyên lý cảm biến phao báo đầy – báo cạn

Phao báo mức hoạt động dựa trên lực nổi. Khi mực nước tăng hoặc giảm, phao di chuyển theo bề mặt nước và làm tiếp điểm điện thay đổi trạng thái.

Đối với phao từ, bên trong phao có một nam châm. Khi phao đi đến vị trí đóng cắt, từ trường của nam châm tác động lên reed switch nằm trong thân cảm biến. Tiếp điểm sau đó chuyển từ thường mở sang đóng hoặc từ thường đóng sang mở.

Quá trình hoạt động có thể tóm tắt như sau:

Nước dâng → phao nổi lên → nam châm tác động reed switch → tiếp điểm NO/NC đổi trạng thái → relay, PLC hoặc bơm nhận tín hiệu.

Một hệ thống có thể dùng một phao để báo đầy hoặc báo cạn. Nếu cần điều khiển bơm giữa hai vị trí MIN và MAX, có thể lắp hai phao tại hai độ cao khác nhau.

Phao báo mức điểm chỉ tạo trạng thái ON/OFF. Nó không cung cấp giá trị mức liên tục như 35%, 60% hay 4,2 m nước.

Nguyên lý cảm biến điện dung báo mức

Nguyên lý cảm biến điện dung đo ON-OFF | Báo đầy - báo cạn
Nguyên lý cảm biến điện dung đo ON-OFF | Báo đầy – báo cạn

Cảm biến điện dung báo mức phát hiện nước dựa trên sự thay đổi điện dung tại đầu cảm biến. Đầu dò và môi trường xung quanh tạo thành một hệ điện dung. Khi nước đi vào vùng cảm nhận, hằng số điện môi thay đổi làm điện dung của hệ thống thay đổi theo.

Mạch điện bên trong cảm biến so sánh giá trị điện dung đo được với một ngưỡng đã cài đặt. Khi giá trị vượt qua ngưỡng, ngõ ra PNP, NPN hoặc relay sẽ chuyển trạng thái.

Trình tự hoạt động gồm:

  1. Đầu cảm biến chưa tiếp xúc với nước và ghi nhận một giá trị điện dung ban đầu.
  2. Nước đi vào vùng cảm nhận làm hằng số điện môi thay đổi.
  3. Điện dung tăng hoặc giảm tùy theo cấu tạo đầu dò.
  4. Mạch xử lý so sánh kết quả với ngưỡng cài đặt.
  5. Cảm biến xuất tín hiệu báo có nước hoặc không có nước.

Với bồn nhựa hoặc kính có thành đủ mỏng, một số cảm biến điện dung có thể lắp bên ngoài để phát hiện nước xuyên qua thành bồn mà không tiếp xúc trực tiếp với chất lỏng.

Nguyên lý điện cực báo mức nước

Nguyên lý cảm biến mực nước 3 que | Cảm biến điện cực

Cảm biến điện cực hoạt động dựa trên độ dẫn điện của nước. Một điện cực chung và một hoặc nhiều điện cực báo mức được đặt tại các độ cao xác định trong bồn.

Khi nước đồng thời chạm điện cực chung và điện cực báo mức, một dòng điện nhỏ có thể truyền qua nước. Bộ điều khiển phát hiện dòng dẫn này rồi đóng hoặc ngắt relay. Khi mực nước hạ xuống và không còn nối điện giữa hai điện cực, relay trở về trạng thái còn lại.

Phương pháp điện cực phù hợp với nước và các chất lỏng có khả năng dẫn điện. Nó không phù hợp với dầu, dung môi không dẫn điện hoặc chất lỏng có độ dẫn quá thấp.

Hệ thống ba que hoặc năm que có thể tạo ra nhiều mốc báo mức khác nhau. Tuy nhiên, mỗi que vẫn chỉ đại diện cho một vị trí cố định. Vì vậy, đây là phép đo nhiều điểm rời rạc, không phải phép đo liên tục thực sự.

Nguyên lý cảm biến tần số cao báo mức nước

Nguyên lý cảm biến tần số cao báo mức đầy - báo cạn
Nguyên lý cảm biến tần số cao báo mức đầy – báo cạn

Cảm biến tần số cao báo mức hoạt động bằng cách kích thích điện cực ở dải tần số cao và theo dõi sự thay đổi của trường điện tại vùng cảm nhận. Khi nước hoặc môi chất đi vào vùng điện cực, đặc tính điện của hệ thống thay đổi. Mạch xử lý nhận biết sự thay đổi này, so sánh với giá trị đã cài rồi chuyển trạng thái đầu ra.

Quá trình hoạt động có thể tóm tắt như sau:

Điện cực được kích bằng tín hiệu tần số cao → môi chất đi vào vùng cảm nhận → đặc tính điện và độ điện thẩm quanh điện cực thay đổi → mạch xử lý nhận biết trạng thái → ngõ ra PNP, NAMUR hoặc IO-Link thay đổi tùy phiên bản.

RFLS-24N và RFLS-35N của Dinel là hai ví dụ thuộc nhóm cảm biến mức giới hạn tần số cao. Đây vẫn là cảm biến báo mức điểm, không tạo ra giá trị liên tục trên toàn chiều cao bồn.

Khác với cảm biến điện dung thông thường chỉ đóng/ngắt theo một ngưỡng điện dung, cảm biến tần số cao có cách kích thích và xử lý tín hiệu ở dải tần cao để tăng độ ổn định trong môi trường khó. Sau khi được cài theo trạng thái ngập và không ngập, thiết bị có thể giảm ảnh hưởng của lớp vật liệu bám hoặc bọt còn lại trên điện cực.

Cảm biến tần số báo mức còn có chức năng Medium window để phản ứng với môi chất có độ điện thẩm nằm trong cửa sổ đã cài, thay vì phản ứng với mọi vật liệu chạm điện cực. Cả RFLS-24N và RFLS-35N đều có thể phát hiện môi chất dẫn điện hoặc không dẫn điện; khả năng loại bỏ bọt và lớp bám phụ thuộc vào cấu hình điện cực, vị trí lắp và cách cài đặt thực tế.

Xem thêm cảm biến báo mức RFLS-24N và cảm biến đo mức RFLS-35N.

Nguyên lý cảm biến mức nước liên tục

Cảm biến đo mức nước liên tục tạo ra một giá trị tỷ lệ với mức nước trên toàn dải. Kết quả có thể được hiển thị theo mét nước, phần trăm, thể tích hoặc chuyển thành tín hiệu analog và dữ liệu số truyền về hệ thống điều khiển.

Nguyên lý cảm biến siêu âm đo mức nước

Nguyên lý cảm biến siêu âm đo mức nước

Cảm biến siêu âm xác định mức nước bằng cách đo thời gian sóng âm đi từ đầu dò đến mặt nước rồi phản xạ trở lại. Cảm biến thường được lắp phía trên và không tiếp xúc trực tiếp với nước.

Đầu dò phát một xung siêu âm xuống bề mặt. Khi gặp mặt nước, một phần năng lượng phản xạ trở lại đầu dò. Bộ xử lý đo tổng thời gian sóng đi và về để tính khoảng cách:

d = (v × t) / 2

Trong đó:

  • d là khoảng cách từ đầu cảm biến đến mặt nước;
  • v là vận tốc truyền âm trong không khí;
  • t là tổng thời gian sóng đi từ cảm biến đến mặt nước và quay trở lại.

Phải chia cho 2 vì thời gian đo bao gồm cả chiều đi và chiều về. Khi đã biết khoảng cách d, mức nước được tính theo công thức:

h = H − d

Trong đó H là khoảng cách từ đầu cảm biến đến mốc zero của bồn và h là mức nước tính từ mốc zero.

Ví dụ, khoảng cách từ đầu dò đến đáy bồn là 5 m. Cảm biến đo được khoảng cách tới mặt nước là 1,2 m. Mức nước khi đó là:

h = 5 − 1,2 = 3,8 m

Kết quả siêu âm có thể bị ảnh hưởng bởi vùng mù của đầu dò, nhiệt độ không khí, hơi nước, bọt, sóng trên bề mặt và vật cản trong vùng phát sóng.

Nguyên lý cảm biến radar đo mức nước không tiếp xúc

Nguyên lý cảm biến radar không tiếp xúc đo mức nước

Cảm biến radar đo mức bằng cách phát sóng điện từ về phía mặt nước, thu tín hiệu phản xạ rồi xác định khoảng cách từ đầu dò đến bề mặt. Mức nước được tính bằng chiều cao tham chiếu trừ đi khoảng cách vừa đo.

Tùy cấu tạo, radar có thể xác định khoảng cách dựa trên thời gian truyền của xung hoặc sự thay đổi tần số của tín hiệu phát và tín hiệu phản xạ. Dù dùng phương pháp xử lý nào, chuỗi đo cơ bản vẫn là:

Phát sóng điện từ → sóng gặp mặt nước → nhận tín hiệu phản xạ → tính khoảng cách → quy đổi thành mức nước.

Radar và siêu âm đều có thể đo không tiếp xúc từ phía trên bồn, nhưng không hoạt động theo cùng một loại sóng. Radar sử dụng sóng điện từ, trong khi siêu âm sử dụng sóng âm. Vì không phụ thuộc vào vận tốc âm thanh, radar không chịu ảnh hưởng của nhiệt độ và thành phần không khí theo cùng cơ chế như siêu âm.

Để tìm hiểu sâu hơn về tần số radar, vùng chết và cách thiết bị xử lý tín hiệu phản xạ, xem bài cảm biến đo mức radar 80 GHz.

Nguyên lý cảm biến radar dẫn sóng  – radar tiếp xúc đo mức nước

Nguyên lý cảm biến radar dẫn sóng TDR | Radar tiếp tiếp xúc
Nguyên lý cảm biến radar dẫn sóng TDR | Radar tiếp xúc

Cảm biến radar dẫn sóng, còn gọi là radar dẫn hướng hoặc Guided Wave Radar, đo mức bằng cách truyền xung điện từ dọc theo một đầu dò tiếp xúc với môi chất. Đầu dò có thể là que, dây cáp hoặc dạng đồng trục.

Mạch điện phát một xung điện từ rất ngắn vào đầu dò. Xung truyền dọc theo que hoặc cáp về phía mặt nước. Tại vị trí có sự thay đổi độ điện thẩm giữa phần khí và chất lỏng, trở kháng của đường truyền thay đổi làm một phần năng lượng phản xạ trở lại bộ thu.

Quá trình đo có thể tóm tắt như sau:

Phát xung điện từ → xung truyền dọc que, cáp hoặc đầu dò đồng trục → gặp mặt nước và phản xạ → đo thời gian truyền → tính khoảng cách → quy đổi thành mức nước.

Khoảng cách từ mặt tham chiếu của cảm biến đến bề mặt nước được xác định theo thời gian truyền xung:

d = (vp × t) / 2

Trong đó:

  • d là khoảng cách từ mặt tham chiếu đến bề mặt nước;
  • vp là vận tốc lan truyền của xung điện từ dọc đầu dò;
  • t là tổng thời gian xung đi đến mặt nước và phản xạ trở lại.

Sau khi có khoảng cách d, mức nước được tính theo h = H − d, trong đó H là khoảng cách từ mặt tham chiếu của cảm biến đến mốc zero của bồn.

GRLM-70 của Dinel là cảm biến radar dẫn sóng TDR đo mức liên tục. Tùy phiên bản, thiết bị sử dụng đầu dò que, cáp hoặc đồng trục rồi chuyển kết quả thành 4–20 mA/HART hoặc RS485 Modbus RTU.

Radar dẫn sóng khác radar không tiếp xúc ở đường truyền sóng. Radar không tiếp xúc phát sóng điện từ qua không gian phía trên mặt nước. Radar dẫn sóng tập trung năng lượng dọc theo đầu dò và đầu dò tiếp xúc trực tiếp với môi chất.

Một số phiên bản GRLM-70 còn có thể xác định giao diện giữa hai lớp chất lỏng. Mỗi bề mặt có độ điện thẩm khác nhau tạo ra một tín hiệu phản xạ; bộ xử lý phân tích các echo để xác định vị trí giao diện và độ dày lớp phía trên.

Kết quả radar dẫn sóng có thể bị ảnh hưởng bởi vùng mù phía trên và phía dưới, cặn bám trên đầu dò, đầu dò chạm thành bồn, dây cáp bị cong hoặc chịu lực kéo và tín hiệu phản xạ yếu khi môi chất có độ điện thẩm quá thấp. Xem thêm cảm biến radar dẫn sóng GRLM-70.

Nguyên lý cảm biến thủy tĩnh thả chìm

Nguyên lý cảm biến áp suất thủy tĩnh | Cảm biến thả chìm

Cảm biến thủy tĩnh thả chìm suy ra mức nước từ áp suất của cột nước nằm phía trên đầu dò. Đầu cảm biến được thả gần đáy giếng, hồ hoặc bể; vị trí màng cảm biến chính là mốc bắt đầu của chiều cao đo.

Màng cảm biến chịu áp suất do cột nước tạo ra. Với cảm biến gauge có thông hơi, một ống nhỏ trong cáp đưa áp suất khí quyển về phía tham chiếu của phần tử đo. Sau khi bù áp suất khí quyển, áp suất còn lại tỷ lệ với chiều cao cột nước:

P = ρgh

Suy ra:

h = P / (ρg)

Trong đó:

  • P là áp suất của cột chất lỏng, đơn vị Pa;
  • ρ là khối lượng riêng của chất lỏng, đơn vị kg/m³;
  • g là gia tốc trọng trường, xấp xỉ 9,81 m/s²;
  • h là chiều cao chất lỏng phía trên màng cảm biến, đơn vị m.

Nếu đầu dò cách đáy bể 20 cm thì kết quả đo không bao gồm 20 cm nằm bên dưới đầu dò. Đây là lý do vị trí lắp phải được tính khi cài đặt mốc zero. Trên thực tế khi đặt hàng cảm biến áp suất thủy tĩnh thì khoảng cách đo đã được nhà sản xuất hiệu chuẩn.

Vd: cảm biến đo mức 0-10m nước tương ứng 4-20mA thì cảm biến chỉ cần thả xuống nước là

Nguyên lý cảm biến áp suất lắp đáy bồn – dạng Gauge

Nguyên lý cảm biến áp suất đo mức dạng Gauge

Cảm biến áp suất gauge lắp đáy đo áp suất do cột chất lỏng phía trên điểm lắp tạo ra, sau đó quy đổi áp suất thành mức nước. Cảm biến được gắn cố định vào đáy hoặc thành dưới của bồn, thay vì thả chìm bằng cáp.

Áp suất gauge là áp suất quá trình so với áp suất khí quyển:

Pg = Pprocess − Patmosphere

Với bồn hở hoặc bồn thông khí, áp suất trên mặt nước bằng áp suất khí quyển nên:

Pg = ρgh

Từ đó, mức nước được tính bằng:

h = Pg / (ρg)

Vị trí tâm màng cảm biến là mốc zero của phép đo. Nếu tâm màng cao hơn đáy bồn, cần cộng thêm phần chiều cao tương ứng khi muốn tính mức từ đáy thực tế.

Cảm biến áp suất gauge lắp đáy phù hợp với bồn hở hoặc bồn thông khí. Nếu dùng trong bồn kín có áp suất khí thay đổi, áp suất khí phía trên sẽ cộng vào kết quả và gây sai số mức.

Nguyên lý cảm biến chênh áp đo mức

Nguyên lý cảm biến chênh áp đo mức | Cho bồn kín có áp suất và bồn hở

Cảm biến chênh áp đo mức bằng cách lấy áp suất cổng High trừ áp suất cổng Low. Trong bồn kín, cổng High nối với điểm lấy áp phía đáy bồn, còn cổng Low nối với phần khí phía trên chất lỏng.

Giá trị chênh áp là:

ΔP = PH − PL

Áp suất tại cổng High gồm áp suất khí trong bồn và áp suất cột chất lỏng:

PH = Pgas + ρgh

Áp suất tại cổng Low là áp suất phần khí:

PL = Pgas

Do đó:

ΔP = (Pgas + ρgh) − Pgas = ρgh

Do áp suất phần khí cùng tác động lên hai phía nên bị triệt tiêu. Giá trị chênh áp còn lại tỷ lệ với chiều cao cột chất lỏng. Đây là lý do transmitter chênh áp có thể đo mức trong bồn kín ngay cả khi áp suất khí phía trên thay đổi.

Trong hệ thống thực tế, đường lấy áp khô, đường lấy áp ướt, ống mao dẫn, seal và vị trí lắp transmitter có thể tạo ra zero elevation hoặc zero suppression. Các giá trị này phải được tính khi cài điểm 0% và 100% cho transmitter.

Nguyên lý cảm biến điện dung đo mức liên tục

Nguyên lý cảm biến điện dung đo mức liên tục | Output 4-20mA / 0-10V

Cảm biến điện dung đo mức liên tục sử dụng một đầu dò lắp dọc theo chiều cao cần đo. Khi mức nước thay đổi, chiều dài đầu dò tiếp xúc với nước thay đổi, làm điện dung tổng của hệ thống thay đổi tương ứng.

Mạch điện không chỉ so sánh điện dung với một ngưỡng ON/OFF mà đo sự thay đổi trên toàn dải. Sau đó, bộ xử lý tuyến tính hóa kết quả thành phần trăm mức, chiều cao hoặc tín hiệu analog.

Sự khác nhau giữa hai dạng điện dung nằm ở cách xử lý tín hiệu:

  • Điện dung báo điểm: so sánh giá trị đo với một ngưỡng cố định.
  • Điện dung đo liên tục: đo mức thay đổi điện dung trên toàn bộ chiều dài đầu dò.

Vì kết quả phụ thuộc vào hằng số điện môi, sự thay đổi môi chất, cặn bám hoặc lớp phủ trên đầu dò có thể làm sai lệch phép đo nếu cảm biến không được hiệu chuẩn phù hợp.

Nguyên lý phao đo mức liên tục

Nguyên lý cảm biến phao đo mức liên tục 4-20mA

Phao đo mức liên tục xác định vị trí của phao trên toàn dải chuyển động. Khi mặt nước thay đổi, phao dịch chuyển theo và cơ cấu bên trong chuyển vị trí đó thành tín hiệu điện.

Vị trí phao có thể được nhận biết bằng biến trở, chuỗi reed switch hoặc nguyên lý từ giảo. Bộ chuyển đổi tín hiệu biến trở xác định phao đang ở đâu trên hành trình rồi chuyển kết quả thành 4–20 mA, phần trăm mức hoặc dữ liệu số.

Phao đo liên tục có cấu tạo khác phao công tắc báo đầy hoặc báo cạn. Không phải mọi cảm biến phao đều đo được giá trị liên tục.

Tín hiệu đầu ra của cảm biến mức nước

Tín hiệu đầu ra là cách cảm biến truyền kết quả đo đến thiết bị khác. Nó không cho biết cảm biến đang dùng radar, siêu âm, áp suất hay một nguyên lý nào khác.

Tín hiệu relay, PNP và NPN

Nguyên lý cảm biến báo mức ngõ ra Relay SPDT - PNP - NPN
Nguyên lý cảm biến báo mức ngõ ra Relay SPDT – PNP – NPN

Relay, PNP và NPN thường được dùng với cảm biến báo mức điểm vì chỉ biểu diễn hai trạng thái có nước và không có nước.

  • Relay cung cấp tiếp điểm đóng/ngắt, thường được ký hiệu NO, NC và COM.
  • PNP đưa điện áp dương ra tải khi cảm biến tác động.
  • NPN kéo ngõ ra về 0 V khi cảm biến tác động.

Các tín hiệu này có thể đưa về PLC, kích relay trung gian, bật còi báo hoặc dùng trong mạch điều khiển bơm. Khi đấu dây phải kiểm tra đúng loại PNP/NPN và trạng thái NO/NC của thiết bị.

Tín hiệu 4–20 mA

Ngõ ra tín hiệu 4-20mA dùng cho đo mức nước liên tục

Tín hiệu 4–20 mA biểu diễn mức nước bằng một dòng điện tuyến tính. Thông thường, 4 mA tương ứng mức thấp nhất và 20 mA tương ứng mức cao nhất của dải đo.

Mức nước được tính theo công thức:

h = hmin + [(I − 4) / 16] × (hmax − hmin)

Ví dụ cảm biến có dải 0–5 m:

  • 4 mA tương ứng 0 m;
  • 12 mA tương ứng 2,5 m;
  • 20 mA tương ứng 5 m.

Dòng điện ít bị ảnh hưởng bởi sụt áp trên đường dây hơn tín hiệu điện áp nên phù hợp để truyền xa trong công nghiệp. Giá trị dòng xuống gần 0 mA cũng giúp hệ thống phân biệt mức thấp với một số lỗi như mất nguồn hoặc đứt dây, tùy cấu hình thiết bị.

Tín hiệu 0–10 V

Ngõra tín hiệu 0-10V dùng cho đo mức nước liên tục
Ngõ ra tín hiệu 0-10V dùng cho đo mức nước liên tục

Tín hiệu 0–10 V thay đổi tuyến tính theo mức nước. Trong cấu hình thông dụng, 0 V tương ứng mức thấp nhất và 10 V tương ứng mức cao nhất.

Công thức quy đổi là:

h = hmin + (V / 10) × (hmax − hmin)

Tín hiệu điện áp thường phù hợp với khoảng cách truyền ngắn hơn và thiết bị điều khiển có đầu vào 0–10 V. Điện trở dây, nhiễu và chênh lệch điểm mass cần được kiểm soát khi đấu nối.

Tín hiệu RS485 Modbus RTU

Với RS485 Modbus RTU, cảm biến truyền giá trị mức dưới dạng dữ liệu số. Nhiều cảm biến có thể dùng chung một đường truyền nếu mỗi thiết bị được cài một địa chỉ riêng.

Ngoài giá trị mức, thiết bị có thể truyền thêm khoảng cách, nhiệt độ, trạng thái lỗi hoặc chất lượng tín hiệu. PLC và SCADA đọc các dữ liệu này thông qua địa chỉ thanh ghi, kiểu dữ liệu và hàm Modbus do nhà sản xuất quy định.

Modbus RTU là giao thức truyền thông, không phải nguyên lý đo mức nước. Một cảm biến radar, siêu âm hoặc áp suất đều có thể được tích hợp ngõ ra Modbus nếu nhà sản xuất thiết kế hỗ trợ.

Những yếu tố ảnh hưởng đến độ chính xác

Sai số đo mức không chỉ đến từ bản thân cảm biến. Vị trí lắp, điều kiện bồn, đặc tính chất lỏng và cách cài đặt dải đo đều có thể làm kết quả khác với mức thực tế.

Sai số của cảm biến siêu âm và radar

Các nguyên nhân thường gặp gồm:

  • Mức nước đi vào vùng mù của đầu dò;
  • cảm biến lắp quá gần thành bồn;
  • cánh khuấy, đường ống hoặc kết cấu trong bồn nằm trong vùng phát sóng;
  • bọt dày, sóng lớn hoặc bề mặt nghiêng làm tín hiệu phản xạ yếu;
  • hơi nước và ngưng tụ bám trên mặt đầu dò;
  • cảm biến lắp nghiêng nên sóng phản xạ không trở lại đúng hướng.

Nhiệt độ và thành phần không khí ảnh hưởng rõ hơn đến vận tốc truyền âm của siêu âm. Radar dùng sóng điện từ nên không phụ thuộc vào vận tốc âm thanh, nhưng vẫn có thể bị ảnh hưởng bởi vị trí lắp, phản xạ giả, bám dính trên anten và hình dạng bề mặt.

Sai số của cảm biến radar dẫn sóng

Với radar dẫn sóng, các nguyên nhân gây sai số hoặc mất tín hiệu thường gồm:

  • Vùng mù phía trên hoặc phía dưới đầu dò;
  • que hoặc dây dò nằm quá gần hay chạm thành bồn;
  • cặn bám dày làm xuất hiện echo giả trên đầu dò;
  • dây cáp bị cong, chùng hoặc chịu lực kéo do vật liệu chuyển động;
  • kết cấu kim loại trong bồn nằm quá gần đầu dò;
  • môi chất có độ điện thẩm quá thấp làm tín hiệu phản xạ yếu;
  • chiều dài đầu dò và điểm 0% hoặc 100% được cài không đúng.

Đầu dò que, cáp hoặc đồng trục là một phần của đường truyền tín hiệu. Vì vậy, thay đổi cấu tạo hoặc chiều dài đầu dò phải đi kèm việc kiểm tra và cài đặt lại thiết bị theo hướng dẫn của nhà sản xuất.

Sai số khi đo bằng áp suất

Khi đo mức từ áp suất, các nguyên nhân gây sai số thường là:

  • Khối lượng riêng của chất lỏng thay đổi;
  • nhiệt độ làm tỷ trọng thay đổi;
  • điểm lắp cảm biến không trùng với mốc zero đã cài;
  • ống thông hơi trong cáp bị tắc hoặc ngấm nước;
  • áp suất khí trong bồn kín tác động lên cảm biến gauge;
  • đường lấy áp, wet leg hoặc seal của transmitter chênh áp tạo thêm cột áp;
  • dải đo được cài không đúng với chiều cao thực tế.

Công thức P = ρgh cho thấy cùng một chiều cao nhưng chất lỏng có khối lượng riêng khác nhau sẽ tạo ra áp suất khác nhau. Vì vậy, cảm biến áp suất phải được quy đổi theo đúng môi chất và điều kiện vận hành.

Sai số của cảm biến tiếp xúc

Đối với phao, điện cực và đầu dò điện dung, sai số hoặc báo sai có thể xuất hiện khi:

  • Cặn bám trên điện cực hoặc đầu dò;
  • điện cực bị ăn mòn;
  • chất lỏng có độ dẫn điện quá thấp;
  • phao bị kẹt bởi cặn, dây cáp hoặc kết cấu trong bồn;
  • hằng số điện môi của môi chất thay đổi;
  • cảm biến tần số cao chưa được cài đủ hai trạng thái ngập và không ngập;
  • lớp bám hoặc bọt có đặc tính điện quá gần với môi chất cần phát hiện;
  • sóng nước làm phao dao động liên tục quanh điểm đóng cắt.

Việc kiểm tra cơ khí, vệ sinh đầu dò và cài độ trễ đóng/ngắt giúp hạn chế tín hiệu chập chờn ở các cảm biến báo điểm.

Ví dụ tính toán mức nước thực tế

Tính mức nước từ áp suất

Một cảm biến đo được áp suất cột nước là 29,43 kPa. Với khối lượng riêng của nước xấp xỉ 1.000 kg/m³:

h = 29.430 / (1.000 × 9,81) = 3 m

Như vậy, chiều cao cột nước phía trên màng cảm biến là khoảng 3 m.

Tính mức nước từ tín hiệu 4–20 mA

Một cảm biến có dải đo 0–10 m và dòng điện đo được là 14,4 mA:

h = [(14,4 − 4) / 16] × 10 = 6,5 m

Mức nước hiện tại là 6,5 m, tương đương 65% dải đo.

Tính mức bằng cảm biến chênh áp

Trong một bồn kín, transmitter đo được:

  • Áp suất cổng High: 180 kPa;
  • áp suất cổng Low: 150 kPa.

Chênh áp là:

ΔP = 180 − 150 = 30 kPa

Với nước có khối lượng riêng xấp xỉ 1.000 kg/m³:

h = 30.000 / (1.000 × 9,81) ≈ 3,06 m

Kết quả cho thấy chiều cao cột nước tương đương khoảng 3,06 m. Áp suất khí 150 kPa xuất hiện ở cả cổng High và cổng Low nên bị loại khỏi kết quả khi thực hiện phép tính PH − PL.

Câu hỏi thường gặp về nguyên lý cảm biến mức nước

Cảm biến mức nước 4–20 mA hoạt động như thế nào?

Cảm biến dùng radar, siêu âm, áp suất, điện dung hoặc vị trí phao để xác định mức nước. Bộ chuyển đổi bên trong sau đó biến kết quả đo thành dòng điện tuyến tính từ 4 đến 20 mA, trong đó 4 mA thường là mức thấp nhất và 20 mA là mức cao nhất.

Cảm biến ba que hoặc năm que có đo liên tục không?

Không. Mỗi điện cực đại diện cho một mốc cố định. Hệ ba que hoặc năm que chỉ tạo ra nhiều điểm báo mức rời rạc, không cung cấp giá trị liên tục trên toàn chiều cao bồn.

Cảm biến áp suất gauge có dùng cho bồn kín không?

Cảm biến gauge chỉ đo đúng mức khi áp suất khí phía trên ổn định hoặc được bù riêng. Với bồn kín có áp suất thay đổi, áp suất phần khí sẽ cộng vào áp suất cột nước và gây sai số. Trường hợp này thường cần transmitter chênh áp hoặc một phương pháp đo không bị ảnh hưởng bởi áp suất phần khí.

Cảm biến thủy tĩnh khác cảm biến áp suất lắp đáy thế nào?

Cả hai đều suy ra mức từ áp suất cột chất lỏng. Cảm biến thủy tĩnh được thả chìm trong nước và thường thông hơi qua cáp. Cảm biến áp suất gauge được lắp cố định vào đáy hoặc thành dưới của bồn qua ren hoặc mặt bích.

Radar và siêu âm có cùng nguyên lý không?

Không. Radar sử dụng sóng điện từ, còn siêu âm sử dụng sóng âm. Điểm chung là cả hai đều đo khoảng cách từ cảm biến đến bề mặt nước mà không cần tiếp xúc trực tiếp với nước.

Radar dẫn sóng khác radar không tiếp xúc như thế nào?

Radar không tiếp xúc phát sóng điện từ qua khoảng không từ anten đến mặt nước. Radar dẫn sóng truyền xung điện từ dọc theo que, dây cáp hoặc đầu dò đồng trục tiếp xúc với môi chất. Cả hai đều phân tích tín hiệu phản xạ để xác định khoảng cách. Radar dẫn sóng TDR thường đo thời gian truyền xung, trong khi radar không tiếp xúc có thể sử dụng xung hoặc FMCW tùy thiết kế.

GRLM-70 có phải là cảm biến đo mức liên tục không?

Có. GRLM-70 của Dinel là radar dẫn sóng TDR đo mức liên tục. Thiết bị đo thời gian xung điện từ truyền dọc đầu dò và phản xạ từ bề mặt môi chất, sau đó xuất giá trị mức qua 4–20 mA/HART hoặc RS485 Modbus RTU tùy phiên bản.

Tín hiệu 4–20 mA có phải là một nguyên lý đo mức không?

Không. 4–20 mA là tín hiệu dùng để truyền kết quả đo. Phần mức có thể được xác định bằng radar, siêu âm, áp suất, điện dung hoặc phao trước khi chuyển thành dòng điện 4–20 mA.

Vì sao cảm biến siêu âm phải chia thời gian cho 2?

Vì thời gian cảm biến ghi nhận gồm cả quãng đường sóng đi từ đầu dò đến mặt nước và quãng đường phản xạ quay trở lại. Khoảng cách một chiều bằng vận tốc truyền âm nhân tổng thời gian rồi chia cho 2.

RFLS-24N và RFLS-35N có đo mức liên tục không?

Không. RFLS-24N và RFLS-35N là cảm biến tần số cao báo mức giới hạn. Thiết bị phát hiện môi chất tại vị trí lắp rồi chuyển trạng thái đầu ra; nó không đo giá trị mức liên tục theo mét hoặc phần trăm trên toàn chiều cao bồn.

Cảm biến tần số cao khác cảm biến điện dung như thế nào?

Cả hai đều phản ứng với sự thay đổi đặc tính điện của môi chất. Tuy nhiên, cảm biến tần số cao kích thích điện cực và xử lý đáp ứng ở dải tần cao, cho phép cài theo môi chất và giảm ảnh hưởng của bọt hoặc lớp bám tốt hơn trong các ứng dụng phù hợp. Cảm biến điện dung báo điểm thông thường chủ yếu so sánh giá trị điện dung với một ngưỡng đóng/ngắt.

Cảm biến mức nước được chia thành hai nhóm chính: báo mức điểm và đo mức liên tục. Báo mức điểm thường sử dụng phao, điện cực, điện dung hoặc cảm biến tần số cao để tạo tín hiệu có nước/không có nước. Đo liên tục có thể sử dụng siêu âm, radar không tiếp xúc, radar dẫn sóng, áp suất cột chất lỏng, chênh áp, điện dung hoặc vị trí phao để xác định mức trên toàn dải.

Relay, PNP và NPN thường dùng cho tín hiệu ON/OFF. Trong khi đó, 4–20 mA, 0–10 V và Modbus RTU dùng để truyền giá trị mức liên tục đến PLC, bộ hiển thị hoặc SCADA. Đây là phương thức truyền kết quả, không phải nguyên lý đo.

Nếu cần so sánh ưu nhược điểm và lựa chọn thiết bị theo từng ứng dụng, xem bài cảm biến đo mức nước.

Bài viết được biên soạn và kiểm duyệt bởi
Kỹ sư Cơ – Điện tử
Nguyễn Minh Hòa

“với hơn 15 năm kinh nghiệm trong lĩnh vực đo lường, cảm biến và tự động hóa công nghiệp, nhằm bảo đảm thông tin chính xác, dễ hiểu và có giá trị ứng dụng thực tế”

Cảm Biến Đo Mực Nước – Giải Pháp Đo Mức Nước Cho Bồn, Hồ, Giếng

Cảm biến radar đo mực nước

Cảm biến đo mực nước được dùng để đo liên tục hoặc phát hiện mức nước trong bồn, hồ, giếng và các hệ thống công nghiệp. Tùy yêu cầu đo, có thể chọn radar, radar dẫn sóng, siêu âm, cảm biến điện dung, cảm biến áp suất, thủy tĩnh hoặc các loại level switch để báo đầy/cạn.

Cảm biến đo mực nước cho bồn chứa

Nội Dung Chính

Cảm biến đo mực nước là gì?

Cảm biến radar đo mực nước

Cảm biến đo mực nước là thiết bị dùng để xác định chiều cao của cột nước (mức nước trong bể, sông, hồ, bồn chứa, tháp, giếng…) và chuyển đổi thành tín hiệu điện (thường là 4–20mA, 0–10V, RS485, Modbus) để đưa về PLC, bộ hiển thị hoặc hệ thống giám sát.

Mỗi loại cảm biến sẽ xác định mực nước theo một phương pháp khác nhau như sóng radar, siêu âm, áp suất thủy tĩnh hoặc điện dung. Bạn có thể xem chi tiết nguyên lý cảm biến đo mực nước để hiểu cách từng công nghệ hoạt động và lựa chọn loại phù hợp.

Các loại cảm biến đo mực nước

Cảm biến đo mức nước thường được chia thành hai nhóm chính: đo mức liên tục và phát hiện, báo mức tại một điểm. Việc lựa chọn phụ thuộc vào yêu cầu cần biết chính xác mức nước hay chỉ cần báo đầy, báo cạn để điều khiển hệ thống.

Nếu môi chất cần đo là dầu, hóa chất, dung môi hoặc chất lỏng có độ nhớt và tính ăn mòn khác nhau, cần kiểm tra thêm đặc tính hóa lý và điều kiện bồn. Xem hướng dẫn chọn cảm biến đo mức chất lỏng theo môi chất và điều kiện bồn.

Đo mức nước liên tục

Nhóm này cho biết mức nước liên tục theo chiều cao hoặc phần trăm và thường truyền tín hiệu 4–20mA, 0–10V hoặc Modbus về PLC, bộ hiển thị.

  • Radar không tiếp xúc: đo từ trên xuống, không chạm vào nước.
  • Radar dẫn sóng: truyền sóng dọc theo que hoặc cáp, phù hợp bồn hẹp hoặc ống bypass.
  • Siêu âm: đo không tiếp xúc, phù hợp bồn hở và môi trường tương đối ổn định.
  • Áp suất gauge: lắp ở đáy bồn và suy ra mức nước từ áp suất cột nước.
  • Cảm biến thủy tĩnh: thả trực tiếp xuống bể, hồ hoặc giếng để đo chiều cao cột nước.
  • Cảm biến chênh áp: phù hợp bồn kín hoặc bồn có áp suất phía trên chất lỏng.

Phát hiện và báo mức nước

Nhóm này chỉ xác định nước đã đạt tới một vị trí cài đặt để báo đầy, báo cạn, chống tràn hoặc điều khiển bơm.

  • Cảm biến điện dung: phát hiện chất lỏng tại vị trí lắp.
  • Cảm biến tần số: dùng tín hiệu tần số cao để phát hiện mức chất lỏng.
  • Phao: giải pháp đơn giản để đóng/ngắt theo mức nước.
  • Cảm biến siêu âm dạng switch: phát hiện mức và xuất tín hiệu ON/OFF.
  • GPLS-25 xuyên thành: phát hiện chất lỏng qua thành bồn nhựa hoặc kính mà không tiếp xúc trực tiếp.
  • Cảm biến điện cực / 3 que: phát hiện mức nước dựa trên tính dẫn điện của chất lỏng.

Các phương pháp đo mức nước liên tục

Cảm biến radar đo mức nước không tiếp xúc (Radar/Microwave level sensor)

Cảm biến radar có độ chính xác cao nhất
  • Nguyên lý: dùng sóng radar tần số cao để đo mực nước tương tự siêu âm
  • Ưu điểm: chính xác cao +/-3mm, tốc độ phản hồi nhanh
  • Nhược điểm: giá cao hơn siêu âm. Phù hợp ứng dụng thông thường, chùm sóng rộng, tầm đo thường ngắn hơn.

Với các ứng dụng cần đo không tiếp xúc trong bồn, silo hoặc khoảng cách lớn, cảm biến radar 80 GHz là lựa chọn phù hợp nhờ góc phát hẹp và khả năng đo ổn định. Xem thêm giải pháp cảm biến đo mức radar 80 GHz với dải đo 10 m, 30 m và 120 m.

Cảm biến radar đo mực nước thủy điện, sông, hồ, đập ( tần số 80 Ghz )

Cảm biến radar LR80 đo mực nước cửa xả thủy điện
  • Nguyên lý: dùng sóng radar tần số cao 80Ghz để đo mực nước với khoảng cách xa lên tới 120m, nhỏ gọn, nhẹ.
  • Ưu điểm: chính xác cao +/-2mm, tốc độ phản hồi nhanh, cài đặt đơn giản. Chùm sóng hẹp, đo xa và ổn định hơn trong ứng dụng phức tạp. Công nghệ này phù hợp với bồn hẹp, silo cao, môi trường nhiều bụi hoặc có kết cấu phức tạp.
  • Nhược điểm: cần phải cài đặt bằng app miễn phí của hãng trước khi lắp đặt.

Cảm biến radar dẫn sóng – dẫn hướng – radar tiếp xúc đo mức nước

Cảm biến radar dẫn sóng GRLM-70
  • Nguyên lý: phát sóng radar dọc theo que/cáp dẫn sóng, sóng phản xạ tại mặt nước → tính mức chất lỏng.
  • Ưu điểm: chính xác cao với sai số +/-2mm, ít bị ảnh hưởng bởi hơi nước, nhiệt độ, áp suất và bọt.
  • Nhược điểm: phải tiếp xúc trực tiếp với môi chất, cần không gian lắp que/cáp và tránh vật cản bám vào đầu dò.

Với bồn hẹp, ống bypass hoặc vị trí có không gian lắp đặt hạn chế, có thể tham khảo cảm biến radar dẫn sóng GRLM-70 sử dụng que hoặc cáp dẫn sóng để đo mức liên tục.

Cảm biến siêu âm (Ultrasonic level sensor)

Cảm biến siêu âm được dùng để đo mức nước
  • Nguyên lý: phát sóng siêu âm xuống mặt nước, sóng dội lại → tính khoảng cách.
  • Ưu điểm: không tiếp xúc, dễ lắp đặt, chính xác cao với sai số khoảng ±0,15% FS.
  • Nhược điểm: bị ảnh hưởng bởi bọt, hơi nước, nhiệt độ cao, áp suất cao

Với bồn hở hoặc bể nước cần đo không tiếp xúc, cảm biến siêu âm là lựa chọn phổ biến nhờ chi phí hợp lý và ngõ ra 4–20mA/Modbus. Xem chi tiết nguyên lý, vùng mù, thời gian phản hồi và cách chọn tại bài cảm biến siêu âm.

Cảm biến áp suất gauge đo mức nước từ đáy bồn – dãy đo cố định

Cảm biến áp suất đo mức nước
  • Nguyên lý: đo áp suất gauge tại đáy bồn do cột nước tạo ra → quy đổi áp suất thành mức nước.
  • Ưu điểm: giá rẻ, lắp trực tiếp bên ngoài thành bồn, chính xác khá cao khi chọn đúng dãy đo, ít bị ảnh hưởng bởi bọt, hơi nước hoặc vật cản.
  • Nhược điểm: dải đo cố định nên cần chọn range phù hợp với chiều cao cột nước; nếu chọn dải quá lớn so với mức thực tế, độ phân giải và độ chính xác sử dụng sẽ giảm. Kết quả cũng phụ thuộc vào khối lượng riêng của chất lỏng.

Cảm biến áp suất đo mức nước – điều chỉnh được dãy đo

Cảm biến áp suất dạng Gauge hoặc chênh áp được dùng cho các bồn có cánh khuấy và bồn kín
  • Nguyên lý: đo áp suất quy đổi sang mực nước có thể điều chỉnh được dãy đo áp suất tương ứng ngõ ra 4-20mA / HART. Điều chỉnh dải đo thông qua màn hình LCD.
  • Ưu điểm: đo rất chính xác, đo áp suất cao, nhiệt độ cao, bồn có cánh khuấy… điều chỉnh được tín hiệu ngõ ra theo chiều cao mực nước.
  • Nhược điểm: giá cao so với các loại khác

Loại này vẫn đo áp suất gauge so với khí quyển và phù hợp bồn hở; khác với cảm biến chênh áp dùng hai cổng HP/LP cho bồn kín.

Cảm biến áp suất thủy tĩnh (Hydrostatic pressure sensor)

Cảm biến áp suất thủy tĩnh được dùng để đo trong không gian hẹp
  • Nguyên lý: đặt đầu dò chìm xuống đáy bể → đo áp suất cột nước → tính mực nước.
  • Ưu điểm: đơn giản, đo được cả nước sạch và nước thải.
  • Nhược điểm: phải tiếp xúc trực tiếp, dễ bị bám bẩn, đo nước thải dễ hư hỏng.

Cảm biến áp suất – chênh áp

Cảm biến đo mức nước bằng chênh áp với hai đầu vào áp suất
  • Nguyên lý: đo hai điểm áp suất cao và thấp. Sau đó lấy điểm cao trừ điểm thấp để tính ra mức nước thực tế.
  • Ưu điểm: đo rất chính xác, đo áp suất cao, nhiệt độ cao, bồn có cánh khuấy
  • Nhược điểm: giá cao so với các loại khác

Bồn hở: đo một phía Hight Pressure ( HP ), phần Low Pressure ( LP ) so với khí quyển. Mực nước là độ cao tính từ ống HP cho tới bề mặt nước.
Bồn kín có áp suất: Hight Pressure ( HP ) lấy áp đáy, Low Pressure ( LP ) lấy áp phía trên. Mực nước là AP = HP – LP.

Các loại cảm biến phát hiện và báo mức nước

Cảm biến điện dung (Capacitive level sensor)

Cảm biến điện dung báo mức nước
  • Nguyên lý: thay đổi hằng số điện môi theo mức nước.
  • Ưu điểm: đo được nhiều loại chất lỏng dẫn điện và không dẫn điện kể cả dầu, nước cất ( nước RO )
  • Nhược điểm: cài đặt khó hơn so với các loại khác như tần số

Cảm biến tần số báo mức nước cho môi trường có bọt – chất kết dính

Cảm biến tần số báo mức cho chất lỏng có bọt, chất kết dính
  • Nguyên lý: sử dụng tín hiệu tần số cao để phát hiện sự thay đổi của môi chất tại đầu cảm biến.
  • Ưu điểm: giá rẻ, độ chính xác cao, dùng được cho chất lỏng dẫn điện và không dẫn điện, kể cả dầu; ít bị ảnh hưởng bởi bọt, cặn bám và chất lỏng nhớt/dính.
  • Nhược điểm: là cảm biến báo mức điểm, không đo mức liên tục; cần cài đặt độ nhạy phù hợp với môi chất.

Công tắc phao (Float switch / Float sensor)

Phao báo mức nước
Phao báo mức nước
  • Nguyên lý: phao nổi theo mực nước, đóng/ngắt tiếp điểm.
  • Ưu điểm: nguyên lý đơn giản, dễ dùng
  • Nhược điểm: dễ kẹt và hỏng do cơ chế phao

Cảm biến phát hiện nước xuyên ống nước

Cảm biến phát hiện nước xuyên ống nước - không tiếp xúc
Cảm biến phát hiện nước xuyên ống nước – không tiếp xúc
  • Nguyên lý: dùng công nghệ tần số cao để phát hiện chất lỏng xuyên qua thành ống hoặc bồn bằng nhựa, thủy tinh.
  • Ưu điểm: không tiếp xúc trực tiếp với chất lỏng, lắp bên ngoài thành ống/bồn, dùng được cho cả chất lỏng dẫn điện và không dẫn điện.
  • Nhược điểm: chỉ phù hợp với thành nhựa hoặc thủy tinh; độ dày thành bồn/ống bị giới hạn, tối đa khoảng 8 mm tùy môi chất.

Cảm biến mực nước ba que CNP-18

Cảm biến mực nước 3 que được dùng để điều khiển bơm
  • Nguyên lý: dùng các que điện cực dẫn điện để phát hiện khi nước tiếp xúc, từ đó đóng/ngắt relay theo mức MIN/MAX.
  • Ưu điểm: cấu tạo đơn giản, độ tin cậy cao, có thể điều khiển bơm theo mức thấp – cao và chỉnh được độ nhạy.
  • Nhược điểm: chỉ phù hợp với chất lỏng có khả năng dẫn điện; điện cực tiếp xúc trực tiếp với nước nên có thể bị bám cặn hoặc ăn mòn theo thời gian.

Cảm biến siêu âm báo mức nước

Cảm biến siêu âm báo mức nước ngõ ra relay điều khiển bơm
  • Nguyên lý: phát sóng siêu âm xuống mặt nước, nhận sóng phản xạ để xác định vị trí mức và đóng/ngắt ngõ ra tại điểm ON/OFF đã cài đặt.
  • Ưu điểm: không tiếp xúc với nước, không có bộ phận chuyển động, có thể cài riêng mức ON và OFF để điều khiển bơm.
  • Nhược điểm: có vùng chết và dễ bị ảnh hưởng bởi bọt, mặt nước dao động mạnh, vật cản hoặc vị trí lắp đặt không phù hợp

Ứng dụng cảm biến đo mực nước

  • Trạm bơm/giếng sâu → ưu tiên hydrostatic.
  • Bồn nước sạch → siêu âm hoặc pressure transmitter ( cảm biến áp suất ).
  • Nước thải có bọt/hơi → radar.
  • Bồn kín có áp suất → differential pressure hoặc radar phù hợp.

Tiêu chí khi chọn cảm biến đo mực nước

🔑 1. Môi trường đo

Nước sạch, nước ngọt:

  • Có thể dùng cảm biến siêu âm (không tiếp xúc, lắp trên đỉnh bồn) hoặc cảm biến áp suất thủy tĩnh (thả chìm xuống).
  • Ưu tiên loại giá rẻ, dễ lắp đặt, ít bảo trì.

Nước thải, có bọt, cặn bẩn:

  • Siêu âm dễ bị nhiễu bởi bọt, nên chọn cảm biến radar hoặc áp suất thủy tĩnh có màng chống bám bẩn.
  • Radar đo không tiếp xúc và thường ít bị ảnh hưởng bởi hơi nước, bọt hoặc điều kiện môi trường hơn siêu âm.

Hóa chất ăn mòn (axit, kiềm, dung môi):

  • Cần chọn cảm biến có vật liệu đặc biệt (PTFE, PVDF, Teflon) để chống ăn mòn.
  • Radar hoặc điện dung thường được dùng trong môi trường này.

Bồn áp suất, nhiệt độ cao

  • Cảm biến điện dung hoặc radar tiếp xúc nếu bồn chứa không có cánh khuấy
  • Cảm biến áp suất dạng chênh áp, nếu bồn chứa có cánh khuấy

🔑 2. Dạng tín hiệu đầu ra

  • 4–20mA / 0–10V → dễ tích hợp PLC, biến tần, bộ hiển thị.
  • RS485 / Modbus → dùng trong hệ thống SCADA, giám sát từ xa.
  • ON/OFF (tiếp điểm) → chỉ cần báo đầy / báo cạn (dùng công tắc phao).

🔑 3. Dải đo (range)

  • Xác định chiều cao bồn/tank trước khi mua.
  • Luôn chọn dải đo lớn hơn thực tế khoảng 20% để tránh vượt ngưỡng.

Ví dụ:

  • Bồn cao 5m → chọn cảm biến dải đo 6–7m.
  • Giếng sâu 20m → chọn cảm biến thủy tĩnh dải 25m.

🔑 4. Độ chính xác

  • Nếu chỉ cần báo mức cao/thấp để bật tắt bơm → độ chính xác không quá quan trọng (công tắc phao hoặc cảm biến ON/OFF là đủ).
  • Nếu cần điều khiển chính xác mức nước trong sản xuất → chọn cảm biến có sai số càng thấp càng tốt.
  • Sai số các loại cảm biến như sau:
  • Siêu âm: sai số ±0,15
  • Radar: sai số ±1–3mm tùy theo loại, tần số
  • Áp suất thủy tĩnh, chênh áp: sai số ±0,065–0,1%

🔑 5. Kiểu lắp đặt

  • Trên đỉnh bồn: siêu âm, radar.
  • Thả xuống đáy bồn/giếng: cảm biến áp suất thủy tĩnh.
  • Cạnh thành bồn: cảm biến điện dung hoặc công tắc phao.
  • Lắp bên hông đo liên tục: áp suất, chênh áp.

🔑 6. Chi phí & bảo trì

  • Công tắc phao: rẻ nhất, nhưng chỉ ON/OFF.
  • Cảm biến áp suất chìm: tầm trung, dễ bảo trì.
  • Siêu âm: giá vừa, dễ lắp đặt, phổ biến.
  • Radar: thường có giá cao hơn siêu âm nhưng phù hợp hơn khi có hơi, bọt hoặc yêu cầu độ ổn định cao.
  • Áp suất: trung bình – cao, đo chính xác.

Bảng chọn nhanh cảm biến đo mức nước

Điều kiện Nên xem xét
Bồn hở, nước sạch Siêu âm / áp suất gauge
Hơi, bọt, nhiễu Radar
Không gian hẹp / bypass Radar dẫn sóng
Giếng sâu Thủy tĩnh
Bồn kín có áp suất Chênh áp / radar
Chỉ cần báo đầy/cạn Level switch
Không muốn sensor chạm nước Radar / siêu âm / GPLS-25 tùy cấu trúc bồn

Mua cảm biến mực nước ở đâu?

HUPHACO cung cấp nhiều giải pháp đo và báo mức nước cho bồn, hồ, giếng và hệ thống công nghiệp như radar, radar dẫn sóng, siêu âm, cảm biến áp suất, thủy tĩnh, chênh áp và các loại level switch.

Để chọn đúng cảm biến, cần xác định chiều cao mức nước, bồn hở hay kín, áp suất – nhiệt độ, vị trí lắp đặt, loại chất lỏng và tín hiệu đầu ra cần đưa về PLC hoặc bộ điều khiển. HUPHACO hỗ trợ tư vấn lựa chọn model phù hợp theo từng ứng dụng thực tế.

Liên hệ HUPHACO nếu cần chọn cảm biến đo mức nước, kiểm tra dải đo hoặc tư vấn phương án lắp đặt phù hợp.

📞 Hotline: 0937.27.55.66
🌐 Website: www.huphaco.vn
📧 Email: info@huphaco.vn

Chịu trách nhiệm nội dung:

Kỹ sư Cơ – Điện Tử

Nguyễn Minh Hòa

Cách chọn cảm biến radar đo mức đúng cho từng loại bồn

Chọn cảm biến đo mức cho bồn có cánh khuấy

Muốn biết cách chọn cảm biến radar đo mức phù hợp, cần kiểm tra 8 nhóm thông tin: môi chất, dải đo thực tế, kiểu radar, cấu tạo bồn, nhiệt độ và áp suất, vật liệu và kết nối, tín hiệu ngõ ra, độ chính xác và thời gian đáp ứng. Không nên chọn thiết bị chỉ theo chiều cao bồn. Bọt, bụi, hơi hóa chất, cánh khuấy, cổ bồn, vật cản và vùng mù đều có thể làm tín hiệu không ổn định dù cảm biến có đủ khoảng cách đo.

Quy tắc chọn nhanh: ưu tiên radar không tiếp xúc cho nước, hóa chất, bồn có cánh khuấy và phần lớn silo; cân nhắc radar dẫn sóng khi bồn hẹp, có ống bypass hoặc môi chất phản xạ yếu. Sau đó mới đối chiếu điều kiện quá trình, kết nối lắp đặt và tín hiệu 4–20mA, HART hoặc Modbus.

Cách chọn cảm biến radar đo mức

Bảng chọn nhanh theo ứng dụng

Ứng dụng Loại nên ưu tiên Cần kiểm tra
Nước sạch, nước thải Radar không tiếp xúc Bọt, sóng mặt, cánh khuấy và vị trí lắp
Axit, kiềm, hóa chất Radar không tiếp xúc Vật liệu anten, gioăng và hơi hóa chất
Dầu, dung môi Chọn theo hằng số điện môi Có thể cần radar dẫn sóng nếu phản xạ yếu
Xi măng, bột, hạt Radar không tiếp xúc 80 GHz Bụi, bề mặt nghiêng, vật cản và góc đổ
Bồn hẹp, ống bypass Radar dẫn sóng Đường kính ống, chiều dài đầu dò và cặn bám
Bồn có cánh khuấy Radar không tiếp xúc Tránh cánh khuấy, đường nạp và lọc tín hiệu giả

Không có một loại radar tốt nhất cho mọi bồn. Thiết bị phù hợp phải đồng thời đáp ứng điều kiện đo, vị trí lắp và hệ thống điều khiển.

Bước 1 – Xác định vật liệu cần đo

Môi chất ảnh hưởng đến cường độ phản xạ, nguy cơ bám dính và vật liệu chế tạo cảm biến. Khi yêu cầu tư vấn, cần cung cấp đúng tên môi chất thay vì chỉ ghi “chất lỏng” hoặc “bột”.

Nước và phần lớn dung dịch gốc nước thường phản xạ radar tốt. Radar không tiếp xúc phù hợp nhưng vẫn phải kiểm tra bọt, hơi nước, dòng nạp và bề mặt dao động.

Với dầu, dung môi và chất lỏng không dẫn điện, hằng số điện môi là thông số quan trọng. Giá trị thấp thường tạo phản xạ yếu hơn. Khi đó cần đối chiếu ngưỡng đo, chọn anten phù hợp hoặc cân nhắc radar dẫn sóng. Không phải mọi loại dầu đều phải dùng radar tiếp xúc.

Với hóa chất ăn mòn, radar không tiếp xúc giúp hạn chế đầu dò ngâm trong môi chất. Tuy nhiên, anten, kết nối quá trình và gioăng vẫn chịu hơi hoặc ngưng tụ. Vật liệu phải được kiểm tra theo đúng hóa chất, nồng độ và nhiệt độ. Xem thêm các phương pháp đo mức hóa chất khi radar không phải lựa chọn phù hợp nhất.

Với chất lỏng sệt hoặc dễ kết tinh, lớp bám có thể tạo tín hiệu giả; nên chọn thiết kế dễ vệ sinh. Với bột, xi măng và hạt, cần chú ý bụi, bề mặt nghiêng, dòng vật liệu và lực kéo nếu dùng đầu dò dây.

Bước 2 – Chọn radar tiếp xúc hay không tiếp xúc

Ưu tiên radar không tiếp xúc khi

Cảm biến radar không tiếp xúc đo hóa chất
  • Môi chất ăn mòn, bám dính hoặc không muốn đầu dò ngâm trong vật liệu.
  • Bồn có cánh khuấy ngỏ so với đường kính bồn, dòng chảy mạnh nhưng có đủ không gian cho sóng radar hoặc cần bảo trì ít.
  • Đo nước, nước thải, hóa chất, bồn lớn hoặc phần lớn silo.
  • Cần chùm tia hẹp để tránh vật cản trong bồn.

Cân nhắc radar dẫn sóng khi

Cảm biến đo mức radar dẫn hướng cho khí NH3
Cảm biến đo mức radar dẫn hướng cho khí NH3 hóa lỏng trong bồn
  • Bồn hẹp hoặc thiết bị lắp trong ống bypass.
  • Bồn có cánh khuấy nhưng có đủ không gian 100mm thì chọn cảm biến radar GRLM-70N-24 sẽ cho độ ổn định cao, không ảnh hưởng bởi sóng và khoảng cách hẹp.
  • Môi chất có hằng số điện môi thấp và radar không tiếp xúc khó thu tín hiệu ổn định.
  • Vị trí lắp cho phép que, dây hoặc đầu dò đồng trục đi thẳng, không chạm cơ cấu bên trong.
  • Điều kiện hơi, bọt hoặc bề mặt phức tạp đã được nhà sản xuất xác nhận phù hợp với model.

Không lắp đầu dò dẫn sóng ngay dưới dòng nạp. Với bột và hạt, phải kiểm tra lực kéo cho phép của dây. Có thể tham khảo cấu tạo đầu dò que, dây và đồng trục tại trang cảm biến radar dẫn sóng GRLM-70.

Bước 3 – Xác định khoảng cách và vùng đo thực tế

Xác định vùng đo cảm biến đo mức radar

Chiều cao bồn không phải dải đo cần cài đặt. Khoảng cách phải được tính từ mặt tham chiếu của cảm biến đến mức thấp nhất và cao nhất cần theo dõi.

Ký hiệu Kích thước cần đo Mục đích
1 Từ cảm biến đến đáy hoặc điểm thấp nhất cần đo Kiểm tra khoảng cách đo lớn nhất
2 Từ cảm biến đến mức cao nhất cần đo Kiểm tra vùng mù phía trên và chống tràn
3 Từ đáy đến mức thấp nhất cần theo dõi Xác định phần đáy có cần đo hay không

Dải đo làm việc là khoảng từ mức cao nhất đến mức thấp nhất cần đo sau khi loại trừ vùng mù. Ví dụ, Khoảng cách lớn nhất cần đo là 10,2 m, vì vậy model 10 m không phù hợp. Có thể chọn thiết bị có dải đo lớn hơn và dành biên dự phòng, ví dụ từ 10,5 m trở lên. Hai điểm 4 mA và 20 mA vẫn phải cài theo mức thấp nhất và cao nhất thực tế của bồn.

Lưu ý: Cần kiểm tra thêm vùng mù, kích thước cổ bồn, nguy cơ ngập cảm biến và chiều dài đầu dò đối với radar dẫn sóng.

Bước 4 – Kiểm tra cấu tạo bồn và vị trí lắp

Chọn cảm biến đo mức cho bồn có cánh khuấy

Vị trí lắp sai có thể khiến một cảm biến tốt vẫn đo chập chờn. Trước khi chọn model, cần có ảnh hoặc bản vẽ thể hiện:

  • Bồn đứng hay nằm ngang; đáy phẳng hay hình côn.
  • Vật liệu bồn: kim loại, bê tông, composite hay nhựa.
  • Vị trí và hướng của đường nạp liệu.
  • Cánh khuấy, thang, ống và thanh giằng bên trong.
  • Chiều cao, đường kính cổ bồn và khoảng cách đến thành.
  • Góc phát sóng và đường kính chùm tia tại mức thấp nhất.

Không lắp radar ngay trên dòng nạp vì vật liệu rơi có thể bị nhận nhầm là bề mặt đo. Với silo đáy côn, bề mặt vật liệu thường nghiêng; nên chọn vùng đo đại diện thay vì mặc định lắp đúng tâm.

Radar không tiếp xúc cần được bố trí để chùm tia tránh thang, giằng và cánh khuấy. Nếu không thể tránh hoàn toàn, thiết bị cần chức năng ghi nhận và loại trừ tín hiệu giả. Với radar dẫn sóng, đầu dò phải đi thẳng và không chạm thành bồn hoặc cơ cấu chuyển động.

Bước 5 – Kiểm tra nhiệt độ, áp suất và môi trường

Cần phân biệt nhiệt độ môi chất, nhiệt độ tại kết nối quá trình và nhiệt độ môi trường quanh bộ điện tử. Đồng thời cung cấp áp suất lớn nhất, nhỏ nhất và trạng thái chân không nếu có.

Cần kiểm tra hơi nước, hơi dung môi, khí ăn mòn, ngưng tụ, bụi, rung động và nguy cơ ngập. Nếu lắp ngoài trời, chọn cấp IP phù hợp với mưa, bụi và cách đi cáp.

Khu vực có khí hoặc bụi dễ cháy phải dùng phiên bản có chứng nhận Ex/ATEX/IECEx phù hợp với phân vùng nguy hiểm. Không được suy ra khả năng chống cháy nổ từ tên dòng sản phẩm chung; phải kiểm tra đúng mã phiên bản và chứng chỉ.

Mình đã từng lắp đặt cảm biến radar tiếp xúc cho khí NH3 hóa lỏng trong bình thông nhau với áp suất cao khoảng 20 bar và nhiệt độ âm sâu -45oC. Cảm biến được lựa chọn duy nhất là cảm biến radar tiếp xúc GRLM-70NT của Dinel. Cảm biến hoạt động hoàn hảo sau khi lắp đặt thành công.

Bước 6 – Chọn vật liệu và kết nối cơ khí

Inox 304 phù hợp với nhiều môi trường thông thường. Inox 316L thường được ưu tiên trong môi trường công nghiệp, thực phẩm và nhiều hóa chất, nhưng vẫn phải kiểm tra tương thích. PTFE, PFA hoặc FEP được dùng khi cần chống hóa chất hoặc bảo vệ đầu dò; giới hạn nhiệt độ phụ thuộc từng model.

Không chọn vật liệu chỉ theo tên hóa chất. Cùng một hóa chất nhưng khác nồng độ, nhiệt độ hoặc tạp chất có thể yêu cầu vật liệu khác nhau.

Kết nối ren G hoặc NPT dùng khi nozzle có ren tương ứng; mặt bích dành cho kết nối lớn hoặc tiêu chuẩn cụ thể; Tri-Clamp phù hợp nơi cần tháo vệ sinh nhanh. Với radar dẫn sóng, đầu dò que dùng cho bồn thấp, đầu dò dây cho bồn cao và đầu dò đồng trục cho một số bồn hẹp.

Kích thước kết nối phải khớp cổ bồn hiện hữu. Nếu nozzle dài và hẹp, cần đối chiếu bản vẽ lắp đặt thay vì chỉ kiểm tra cỡ ren hoặc mặt bích.

Bước 7 – Chọn tín hiệu ngõ ra

Chọn tín hiệu ngõ ra cho cảm biến radar phù hợp với hệ thống PLC - Scada
Chọn tín hiệu ngõ ra cho cảm biến radar phù hợp với hệ thống PLC – Scada
Tín hiệu Dùng khi nào? Lưu ý
4–20mA Truyền mức liên tục về PLC hoặc bộ hiển thị Kiểm tra nguồn, tải vòng dòng và cách ly
4–20mA + HART Cần đo analog, cấu hình và chẩn đoán Cần giao diện HART để dùng dữ liệu số
RS485 Modbus RTU Kết nối nhiều thiết bị hoặc SCADA Cấu hình địa chỉ, baud rate, parity và cuối tuyến
Relay Cảnh báo đầy/cạn hoặc ON/OFF Không thay thế tín hiệu đo liên tục
0–10V Bộ điều khiển nhận tín hiệu điện áp Cân nhắc nhiễu và sụt áp trên tuyến dài

Nếu hệ thống chỉ nhận 4–20mA thì không nên chọn Modbus chỉ vì “hiện đại hơn”. Modbus phù hợp khi cần nhiều thiết bị trên một tuyến và đội vận hành có khả năng xử lý truyền thông. Relay chỉ báo trạng thái tại một ngưỡng; muốn biết mức hiện tại phải dùng tín hiệu đo liên tục.

Bước 8 – Xác định độ chính xác và thời gian đáp ứng

Không phải ứng dụng nào cũng cần sai số 1 mm. Bồn nước điều khiển bơm thường không cần độ chính xác như bồn định lượng. Yêu cầu quá cao có thể làm tăng chi phí nhưng không cải thiện vận hành nếu bề mặt luôn dao động hoặc không bằng phẳng.

Bề mặt dao động cần thời gian lọc để giá trị không nhảy liên tục. Quy trình nạp/xả nhanh lại cần đáp ứng đủ ngắn để không báo trễ. Bột rơi liên tục và bề mặt nghiêng cần cách xử lý echo khác chất lỏng tĩnh.

Hãy xác định sai số theo mục tiêu thực tế: chống tràn, điều khiển bơm, quản lý tồn kho hay định lượng. Sau đó mới chọn độ chính xác, chu kỳ đo và thời gian damping.

Gợi ý lựa chọn theo tình huống

Bồn nước cao 8 m

Ưu tiên radar không tiếp xúc, tín hiệu 4–20mA; thêm HART nếu cần cấu hình từ xa. Cần kiểm tra cổ bồn, mức cao nhất, bọt, cánh khuấy, vị trí nạp và nguy cơ ngập cảm biến.

Bồn axit có hơi

Ưu tiên radar không tiếp xúc có bề mặt tiếp xúc quá trình tương thích với hóa chất. Cần cung cấp tên axit, nồng độ, nhiệt độ, áp suất, vật liệu anten, gioăng và yêu cầu Ex. Tín hiệu chọn theo hệ thống điều khiển.

Silo xi măng cao 25 m

Với silo xi măng cao 25 m, radar không tiếp xúc 80 GHz thường được ưu tiên vì không chịu lực cơ học từ vật liệu. Quyết định cuối cùng cần dựa trên lượng bụi, hằng số điện môi, góc phát, vị trí nạp và khả năng xử lý tín hiệu của model.

Lựa chọn radar tiêp xúc với cáp dài 25m có neo là lựa chọn đáng cân nhắc & an toàn đảm bảo đo tốt trong môi trường xi măng có nhiều bụi mà radar không tiếp xúc có thể báo ảo. Tuy nhiên, cần kiểm tra vệ sinh định kỳ để đảm bảo cảm biến hoạt động chính xác.

Bồn dầu diesel nằm 2,2m hoặc trụ đứng 4m

Radar không tiếp xúc là lựa chọn tối ưu nhất nếu model xác nhận đo được môi chất dầu DO; cân nhắc radar dẫn sóng khi tín hiệu yếu hoặc lắp trong bypass. Cần kiểm tra hằng số điện môi, hơi dễ cháy, yêu cầu Ex, vùng mù và cổ bồn.

Bồn có cánh khuấy hoặc ống bypass

Bồn có cánh khuấy nên ưu tiên radar không tiếp xúc nếu cánh khuấy nhỏ so với đường kính bồn, lắp lệch cánh và đường nạp. Với ống bypass hẹp, radar dẫn sóng phù hợp nếu đường kính ống, lỗ cân bằng, cặn bám và vùng mù đáp ứng hướng dẫn của hãng.

Một số dòng cảm biến tham khảo

GRLM-70 là radar dẫn sóng có đầu dò que, dây hoặc đồng trục; tùy phiên bản hỗ trợ 4–20mA + HART hoặc RS485 Modbus RTU. Cần chọn theo đầu dò, vật liệu, vùng mù và điều kiện quá trình. Xem cảm biến radar dẫn sóng GRLM-70.

Radar không tiếp xúc 80 GHz có chùm tia hẹp, phù hợp với nhiều bồn có vật cản và silo bụi. Thông số thay đổi theo model. Xem các dòng cảm biến radar 80 GHz.

Checklist thông tin cần cung cấp khi yêu cầu báo giá

  • Tên và trạng thái của môi chất.
  • Chiều cao bồn, mức thấp nhất và mức cao nhất.
  • Nhiệt độ, áp suất và trạng thái chân không.
  • Bồn hở hay kín; có bọt, hơi, bụi hoặc bám dính không.
  • Cánh khuấy, vật cản và vị trí đường nạp.
  • Chiều cao, đường kính và kiểu kết nối cổ bồn.
  • Nguồn cấp và tín hiệu ngõ ra.
  • Yêu cầu vật liệu và chống cháy nổ.
  • Ảnh thực tế hoặc bản vẽ mặt cắt bồn.
  • Mẫu gửi tư vấn: Môi chất … | Chiều cao bồn … m | Dải mức … đến … m | Nhiệt độ … °C | Áp suất … bar |
  • Bọt/hơi/bụi/cánh khuấy … | Kết nối … | Nguồn … | Tín hiệu … | Yêu cầu Ex …

Gửi checklist kèm ảnh hoặc bản vẽ bồn qua thông tin liên hệ của HUPHACO; kỹ sư sẽ kiểm tra nguyên lý đo, dải đo, vị trí lắp và tín hiệu trước khi đề xuất model.

  • Hotline/Zalo: 0937275566
  • Email: sales@huphaco.vn

Câu hỏi thường gặp cách chọn cảm biến radar đo mức

Radar tiếp xúc hay không tiếp xúc chính xác hơn?

Không thể kết luận chỉ theo kiểu radar. Độ chính xác phụ thuộc model, môi chất, dải đo, vị trí lắp và cách cấu hình. Radar dẫn sóng có lợi trong bồn hẹp hoặc môi chất phản xạ yếu; radar không tiếp xúc phù hợp hơn khi có cánh khuấy, bám dính hoặc cần ít bảo trì.

Cảm biến radar có đo được bột và xi măng không?

Có. Radar không tiếp xúc 80 GHz thường được ưu tiên nhờ chùm tia hẹp và không chịu lực kéo của vật liệu. Cần chọn đúng dải đo, vị trí lắp, khả năng xử lý bụi và chứng nhận chống cháy nổ nếu có.

Khoảng cách cần đo 10 m có nên chọn cảm biến 30 m không?

Có thể, nhưng dải đo lớn hơn không mặc nhiên tốt hơn. Cần kiểm tra độ nhạy, vùng mù, độ chính xác, góc phát, anten và chi phí. Chọn thiết bị có biên dự phòng hợp lý sau khi tính cổ bồn và mức thấp nhất thực tế.

Bồn có cánh khuấy dùng radar được không?

Cân nhắc radar dẫn sóng khi bồn có cánh khuấy nhưng đầu dò được lắp trong ống bypass hoặc ống tĩnh độc lập, không chịu tác động trực tiếp của cánh khuấy và dòng chảy. Nếu đầu dò nằm trong không gian khuấy, cần kiểm tra lực ngang và khuyến nghị của nhà sản xuất; không nên mặc định radar dẫn sóng là lựa chọn phù hợp.
Đối với cánh khuấy nhỏ hơn bồn rất nhiều nên ưu tiên dùng cảm biến radar không tiếp xúc.

Radar có đo được hóa chất ăn mòn không?

Có, nếu anten, kết nối quá trình, gioăng và lớp phủ tương thích với hóa chất, nồng độ và nhiệt độ. “Không tiếp xúc” không có nghĩa thiết bị hoàn toàn không chịu tác động của hơi hóa chất.

Khi nào chọn 4–20mA và khi nào chọn Modbus?

Chọn 4–20mA khi cần tín hiệu analog đơn giản và tương thích PLC hiện hữu. Chọn Modbus RTU khi cần dữ liệu số hoặc nhiều thiết bị trên một tuyến. Chọn 4–20mA + HART khi cần analog kết hợp cấu hình và chẩn đoán.

Điểm chết của cảm biến radar là gì?

Điểm chết hoặc vùng mù là khoảng gần cảm biến hoặc cuối đầu dò mà thiết bị không thể đo tin cậy. Mức cao nhất và thấp nhất phải nằm ngoài vùng này theo datasheet của model.

Cần cung cấp gì để chọn đúng model?

Tối thiểu cần có môi chất, chiều cao bồn, dải mức, nhiệt độ, áp suất, cấu tạo bồn, bọt/hơi/bụi/cánh khuấy, kết nối, nguồn, tín hiệu và yêu cầu chống cháy nổ. Ảnh hoặc bản vẽ giúp giảm nguy cơ chọn sai.

Kết luận

Cách chọn cảm biến radar đo mức đúng bắt đầu từ điều kiện ứng dụng, không bắt đầu từ model. Khi có đủ 8 nhóm thông tin gồm môi chất, dải đo thực, kiểu radar, cấu tạo bồn, nhiệt độ và áp suất, vật liệu và kết nối, tín hiệu ngõ ra, độ chính xác và tốc độ đáp ứng, việc chọn radar không tiếp xúc hay dẫn sóng, 4–20mA hay Modbus sẽ rõ ràng hơn. Đây là cách giảm rủi ro tín hiệu không ổn định, lắp sai vị trí hoặc phải thay thiết bị sau khi đưa vào vận hành.

Nếu chưa xác định được model phù hợp, hãy gửi cho HUPHACO tên môi chất, chiều cao bồn, dải mức cần đo, nhiệt độ, áp suất, ảnh cổ bồn và bản vẽ mặt cắt nếu có. Nêu thêm tình trạng bọt, hơi, bụi, bám dính, cánh khuấy, nguồn cấp, tín hiệu cần dùng và yêu cầu chống cháy nổ.

Kỹ sư HUPHACO sẽ kiểm tra nguyên lý đo, dải đo, vùng mù, vị trí lắp, vật liệu tiếp xúc và khả năng kết nối PLC trước khi đề xuất model. Kết quả tư vấn giúp bạn biết nên dùng radar không tiếp xúc 80 GHz hay radar dẫn sóng, chọn 4–20mA, HART hay Modbus RTU và tránh mua thiết bị không phù hợp.

Bài viết được thực hiện bởi:

Kỹ sư Cơ – Điện Tử

Hotline 0937.27.55.66

Mail sales@huphaco.vn

Nguyễn Minh Hòa hiện là Founder của Huphaco với hơn 15 năm kinh nghiệm trong lĩnh vực đo lường và điều khiển.

Cảm biến radar là gì? Nguyên lý, ứng dụng & cách chọn trong công nghiệp

Cảm biến radar là gì

Cảm biến radar là một trong những công nghệ đo lường hiện đại và chính xác nhất hiện nay, đặc biệt được ứng dụng rộng rãi trong đo mức, đo khoảng cách và giám sát vật liệu trong môi trường công nghiệp khắc nghiệt. Nhờ khả năng hoạt động ổn định trong điều kiện nhiệt độ cao, áp suất lớn, hơi nước, bụi và hóa chất, cảm biến radar đang dần thay thế nhiều loại cảm biến truyền thống.

Bài viết dưới đây sẽ giúp bạn hiểu đúng cảm biến radar là gì, nguyên lý hoạt động, ứng dụng thực tế và cách lựa chọn phù hợp cho từng bài toán đo lường.

Cảm biến radar đo mức bồn hóa chất

Cảm biến radar là gì?

Cảm biến radar là gì

Cảm biến radar là thiết bị đo sử dụng sóng điện từ (sóng radar) để xác định khoảng cách, mức vật liệu hoặc vị trí của đối tượng cần đo. Thiết bị phát sóng radar từ anten, sóng phản xạ lại khi gặp bề mặt vật thể và được cảm biến thu về để tính toán giá trị đo.

Đặc điểm nổi bật của cảm biến radar

  • Có hai phương thức đo: radar không tiếp xúc và radar dẫn sóng TDR có đầu dò tiếp xúc với môi chất.
  • Ít bị ảnh hưởng hơn cảm biến siêu âm bởi hơi nước, bụi và sự thay đổi của điều kiện khí quyển. Khả năng chịu nhiệt độ và áp suất phụ thuộc vào cấu tạo cũng như thông số của từng model.
  • Độ chính xác cao và ổn định lâu dài
  • Phù hợp cho môi trường công nghiệp nặng
  • Đặc biệt loại cảm biến radar đo tiếp xúc – Guided Wave Radar Level Gauges ( TDR ) dùng cho các ứng dụng đặc biệt: áp suất cao, nhiệt độ cao hoặc nhiệt độ âm & các điều kiện đặc biệt khác.

Nguyên lý hoạt động của cảm biến radar

Nguyên lý cảm biến radar

Nguyên lý cơ bản của cảm biến radar dựa trên thời gian bay của sóng radar (Time of Flight).

Quy trình hoạt động:

  1. Cảm biến phát sóng radar về phía đối tượng
  2. Sóng radar gặp bề mặt vật thể và phản xạ ngược lại
  3. Bộ xử lý tính toán thời gian sóng đi – về
  4. Khoảng cách hoặc mức đo được xác định dựa trên vận tốc sóng radar

Hiện nay, cảm biến radar công nghiệp thường sử dụng hai công nghệ chính:

  • Radar xung (Pulse Radar)
  • Radar FMCW (Frequency Modulated Continuous Wave)
  • Guided Wave Radar Level Gauges (TDR) – Radar tiếp xúc

Các loại cảm biến radar phổ biến

Cảm biến radar có thể được phân loại theo đại lượng cần phát hiện hoặc đo lường. Trong công nghiệp và đời sống, bốn nhóm phổ biến nhất gồm cảm biến phát hiện vật cản, cảm biến đo khoảng cách, cảm biến đo tốc độ và cảm biến đo mức.

Cảm biến radar phát hiện vật cản

Cảm biến radar phát hiện vật cản được dùng để xác định sự xuất hiện hoặc chuyển động của một đối tượng trong vùng quan sát. Thiết bị phát sóng điện từ về phía trước và phân tích tín hiệu phản xạ từ vật thể.

So với một số công nghệ quang học, radar có thể hoạt động ổn định hơn trong môi trường thiếu sáng, nhiều bụi hoặc điều kiện thời tiết thay đổi. Vì vậy, loại cảm biến này thường xuất hiện trong hệ thống cửa tự động, cảnh báo va chạm, dây chuyền sản xuất và thiết bị giám sát chuyển động.

Cảm biến radar đo khoảng cách

Cảm biến radar đo khoảng cách xác định khoảng cách từ vị trí lắp cảm biến đến bề mặt vật thể. Khoảng cách được tính toán dựa trên sự khác biệt giữa tín hiệu phát đi và tín hiệu phản xạ trở lại.

Công nghệ này phù hợp với những ứng dụng cần đo từ xa, không tiếp xúc hoặc làm việc trong môi trường có bụi, hơi nước và điều kiện ánh sáng không ổn định. Anh em có thể xem thêm giải pháp cảm biến radar đo khoảng cách.

Cảm biến radar đo tốc độ

Cảm biến radar đo tốc độ thường sử dụng hiệu ứng Doppler. Khi vật thể di chuyển, tần số của tín hiệu phản xạ sẽ thay đổi so với tín hiệu phát đi. Bộ xử lý bên trong cảm biến phân tích độ lệch tần số này để xác định tốc độ và hướng chuyển động của đối tượng.

Ứng dụng quen thuộc nhất là thiết bị đo tốc độ phương tiện. Ngoài ra, nguyên lý này còn được sử dụng trong hệ thống phát hiện chuyển động, giao thông thông minh và một số dây chuyền tự động hóa.
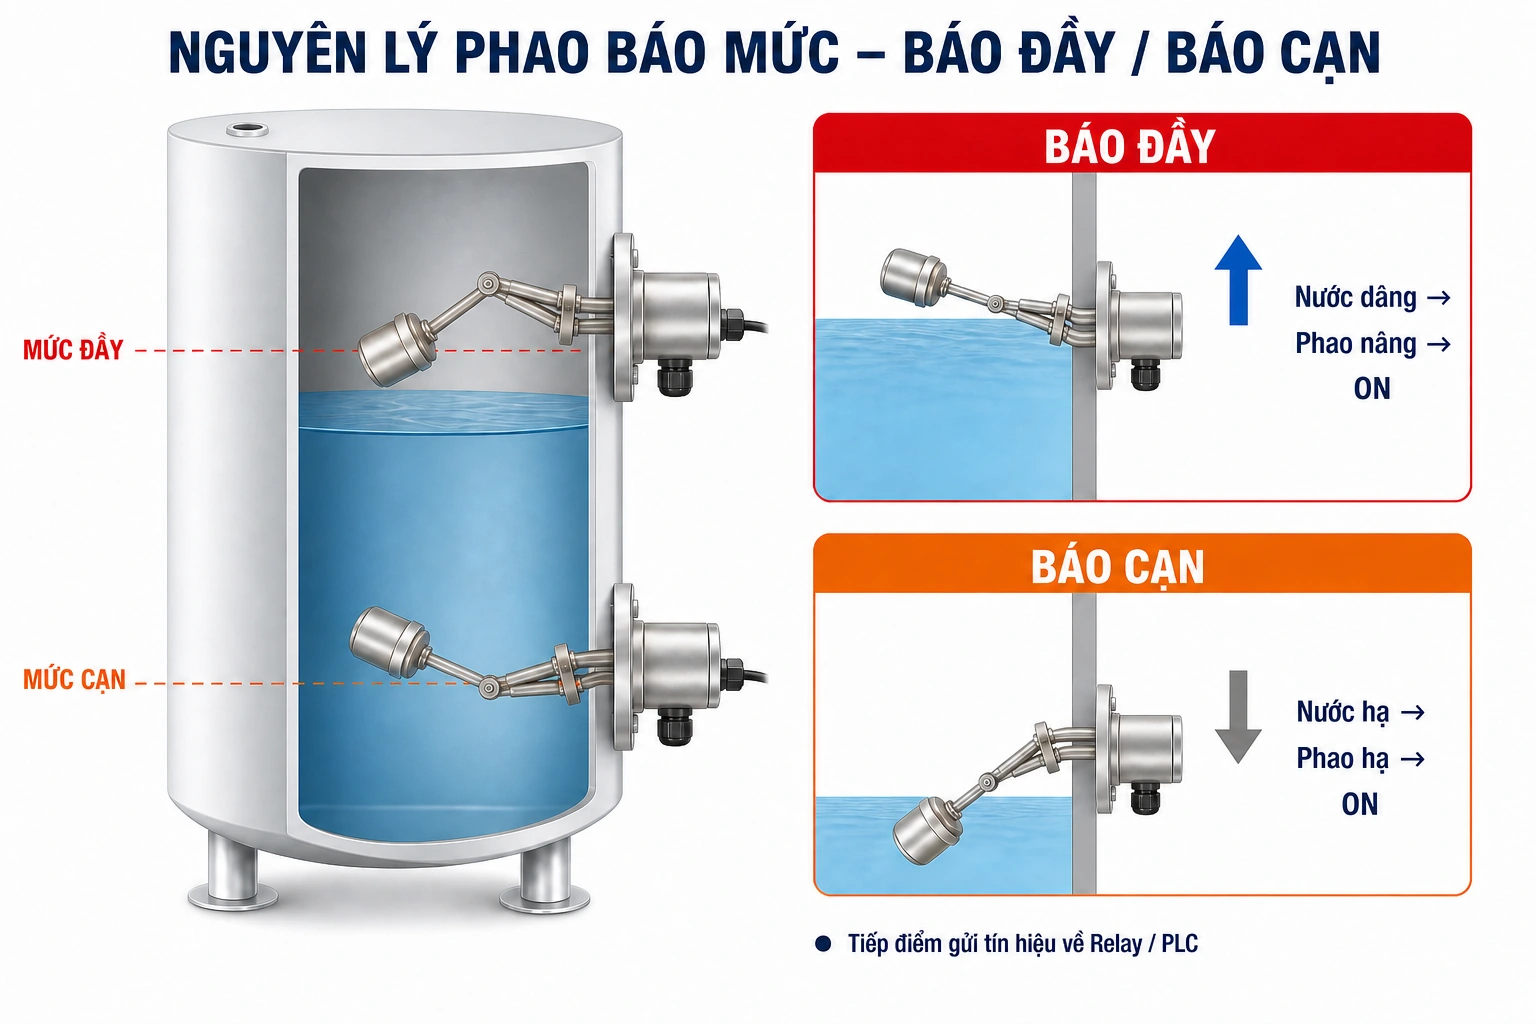
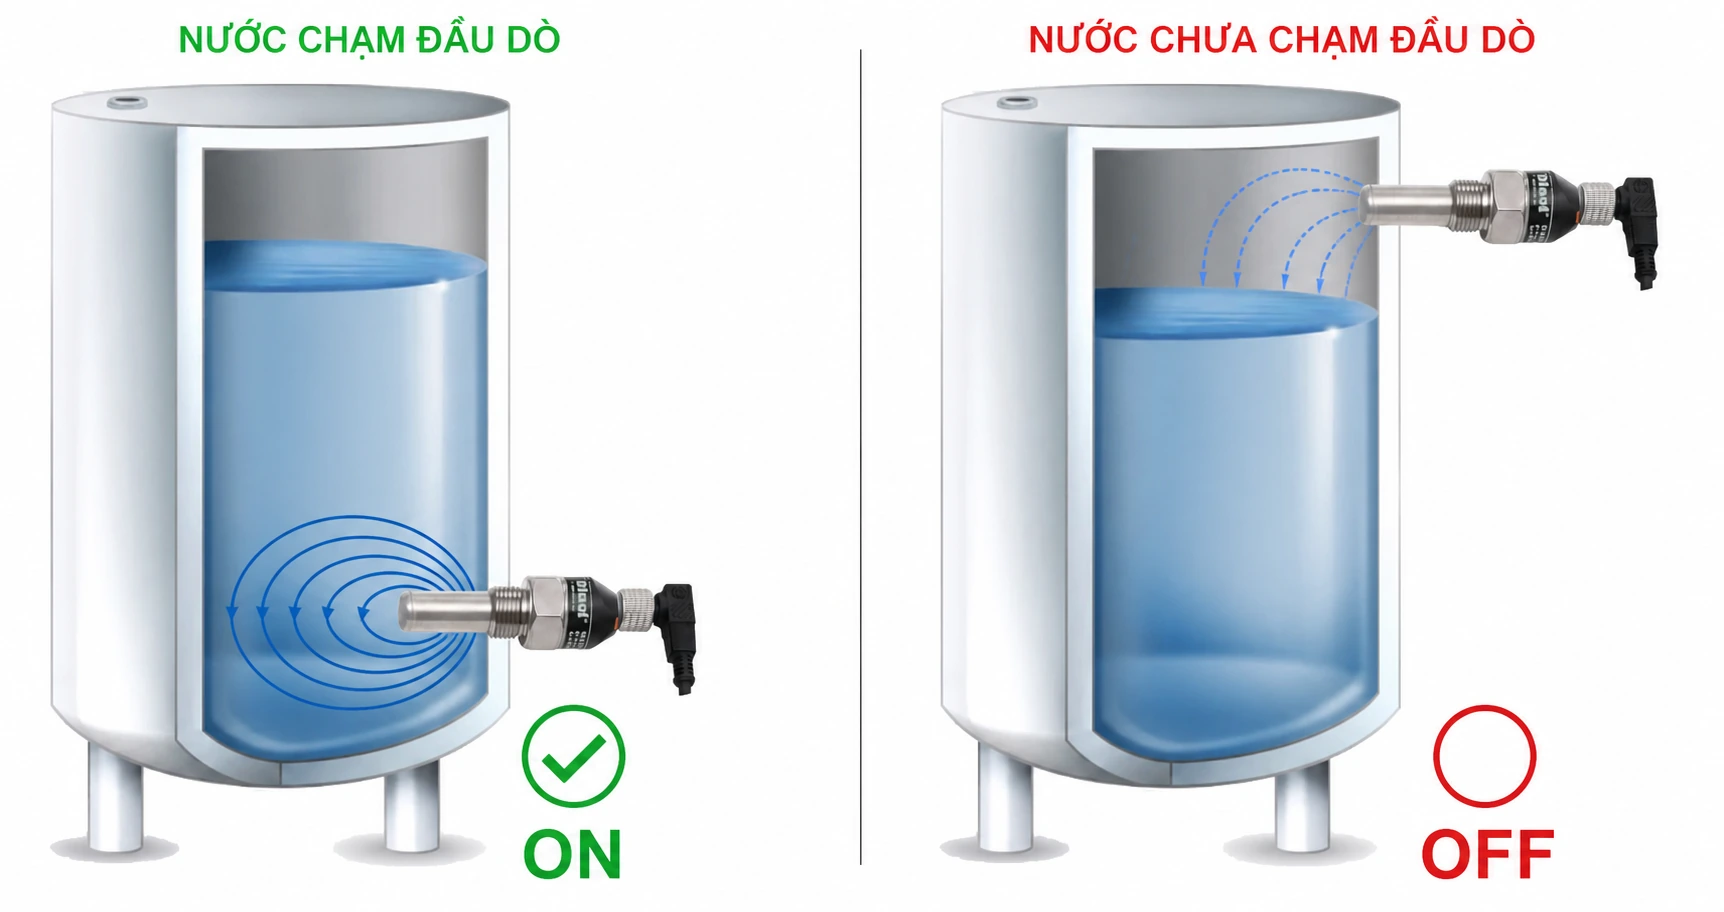
Cảm biến radar đo mức

Cảm biến radar đo mức được sử dụng để xác định mức chất lỏng hoặc chất rắn bên trong bồn, bể và silo. Thiết bị có thể đo liên tục mà không cần bộ phận cơ khí chuyển động.

Trong công nghiệp có hai phương pháp chính:

  • Radar không tiếp xúc: cảm biến phát sóng từ phía trên bồn xuống bề mặt môi chất.
  • Radar tiếp xúc hay radar dẫn sóng: xung radar truyền dọc theo que hoặc dây cáp đầu dò.

Mỗi phương pháp phù hợp với điều kiện bồn chứa, môi chất, nhiệt độ, áp suất và yêu cầu độ chính xác khác nhau. Xem phân tích chi tiết tại bài cảm biến đo mức radar.

Cảm biến radar dùng để đo những gì?

Cảm biến radar có thể ứng dụng linh hoạt cho nhiều bài toán đo khác nhau:

Đo mức chất lỏng

Cảm biến đo mức chất lỏng bằng cảm biến radar
  • Bồn nước
  • Bồn dầu
  • Hóa chất ăn mòn
  • Dung môi

Đo mức vật liệu rời

Ứng dụng cảm biến radar đo mức xi măng
  • Silo xi măng
  • Hạt nhựa
  • Ngũ cốc
  • Than đá

Đo khoảng cách

Cảm biến radar đo khoảng cách
  • Khoảng cách vật thể
  • Khoảng trống trong silo
  • Giám sát vị trí

👉 Tham khảo thêm bài cảm biến radar đo khoảng cách để hiểu rõ các ứng dụng cụ thể.

Khi nào nên sử dụng cảm biến radar?

Cảm biến đo mức radar cho môi trường bụi như xi măng

Cảm biến radar đặc biệt phù hợp trong các trường hợp sau:

  • Môi trường nhiệt độ cao
  • Đo cho chất rắn: xi măng, cát, đá, bột đá, than …
  • Áp suất lớn
  • Có hơi nước hoặc bụi; với môi trường có bọt cần kiểm tra độ dày bọt và khả năng phản xạ của môi chất.
  • Bề mặt vật liệu không ổn định
  • Hóa chất ăn mòn
  • Yêu cầu độ chính xác cao và bảo trì thấp

So với cảm biến siêu âm, radar thường ổn định hơn trong môi trường có hơi nước, bụi và nhiệt độ thay đổi. Hiệu quả thực tế vẫn phụ thuộc vào model, môi chất và điều kiện lắp đặt.

So sánh radar tiếp xúc và radar không tiếp xúc

Khi nào nên chọn radar tiếp xúc?

Radar tiếp xúc, còn gọi là radar dẫn sóng, sử dụng que hoặc dây cáp để dẫn xung điện từ đến bề mặt môi chất. Phương pháp này phù hợp khi cần tập trung tín hiệu đo trong một vùng xác định thay vì phát sóng tự do bên trong bồn.

Radar tiếp xúc có thể được cân nhắc trong những trường hợp:

  • Bồn có không gian nhỏ hoặc có nhiều kết cấu bên trong.
  • Bề mặt chất lỏng thường xuyên dao động hoặc có cánh khuấy.
  • Cần đo chất lỏng, bột hoặc vật liệu rắn trong silo.
  • Cần đo trong bồn có nhiệt độ hoặc áp suất cao, với điều kiện chọn đúng phiên bản cảm biến.
  • Cần tín hiệu 4–20mA, HART hoặc Modbus để truyền về PLC và hệ thống giám sát.

Do que hoặc dây cáp tiếp xúc trực tiếp với môi chất, người dùng cần kiểm tra khả năng ăn mòn, bám dính và lực tác động lên đầu dò. Với bồn có cánh khuấy, phải bảo đảm que hoặc dây cáp không nằm trong vùng chuyển động của cánh khuấy.

Đối với chất bám dính mạnh, vật liệu có khả năng kéo căng dây cáp hoặc hóa chất ăn mòn, radar không tiếp xúc có thể là phương án phù hợp hơn.

Khi nào nên chọn radar không tiếp xúc?

Radar không tiếp xúc được lắp phía trên bồn, bể hoặc silo và phát sóng xuống bề mặt môi chất. Do cảm biến không chạm trực tiếp vào vật liệu cần đo, phương pháp này phù hợp với các ứng dụng cần hạn chế ăn mòn, bám dính và bảo trì đầu dò.

Nên cân nhắc cảm biến radar không tiếp xúc trong những trường hợp sau:

  • Môi chất có tính ăn mòn như axit, kiềm hoặc dung môi.
  • Chất lỏng nhớt, bám dính hoặc có thể kết tinh trên đầu dò.
  • Bồn chứa có yêu cầu vệ sinh cao trong ngành thực phẩm, đồ uống hoặc dược phẩm.
  • Cần đo mức nước, nước thải, dầu, hóa chất hoặc chất rắn mà không tiếp xúc với môi chất.
  • Bồn hoặc silo có chiều cao lớn, vượt quá phạm vi phù hợp của đầu dò dạng que.
  • Môi trường có nhiều hơi nước, bụi hoặc nhiệt độ thay đổi làm cảm biến siêu âm hoạt động không ổn định.
  • Cần góc phát sóng hẹp để đo trong bồn có đường kính nhỏ hoặc hạn chế ảnh hưởng của vật cản.
  • Cần tín hiệu 4–20mA, HART hoặc Modbus để kết nối với PLC, bộ hiển thị, datalogger hoặc hệ thống SCADA.
  • Cảm biến được lắp ngoài trời, tại hồ chứa, kênh hở, hố bơm hoặc khu vực khó tiếp cận để bảo trì.
  • Hệ thống yêu cầu độ ổn định và độ chính xác cao hơn so với cảm biến siêu âm.

Radar không tiếp xúc đặc biệt phù hợp khi môi chất có thể gây hư hỏng, bám dính hoặc ăn mòn đầu dò tiếp xúc. Tuy nhiên, phương pháp này cần có vùng phát sóng thông thoáng và vị trí lắp đặt phù hợp để tránh tín hiệu phản xạ từ thành bồn, đường ống hoặc cánh khuấy.

Với bồn nhỏ, môi trường sạch và yêu cầu tối ưu chi phí, cảm biến siêu âm vẫn có thể đáp ứng tốt. Khi bồn cao, có nhiều hơi, bụi, bọt hoặc cần tín hiệu ổn định hơn, radar không tiếp xúc là phương án nên ưu tiên.

Xem thêm: Cảm biến đo mức radar 80GHz

Những yếu tố ảnh hưởng đến radar không tiếp xúc

Radar không tiếp xúc có khả năng làm việc tốt trong nhiều môi trường khắc nghiệt. Tuy nhiên, độ ổn định của phép đo vẫn phụ thuộc vào môi chất, kết cấu bồn và vị trí lắp đặt.

Một số yếu tố cần kiểm tra gồm:

  • Vật cản trong vùng phát sóng: đường ống, thanh giằng, cánh khuấy và các kết cấu kim loại bên trong bồn có thể tạo tín hiệu phản xạ giả.
  • Vị trí và cổ lắp cảm biến: cổ lắp quá dài, quá hẹp hoặc cảm biến đặt sát thành bồn có thể làm chùm sóng bị che khuất.
  • Bọt và bề mặt dao động: lớp bọt dày hoặc chất lỏng bị khuấy mạnh có thể làm tín hiệu phản xạ yếu và không ổn định.
  • Hằng số điện môi của môi chất: môi chất có hằng số điện môi thấp thường phản xạ sóng radar yếu hơn, do đó cần chọn đúng tần số, loại anten và phạm vi đo.
  • Bụi bám hoặc hơi ngưng tụ trên anten: lớp bám quá dày có thể làm suy giảm tín hiệu và cần được kiểm tra trong quá trình bảo trì.

Khi bồn có nhiều vật cản, nên ưu tiên radar có góc phát hẹp và chức năng loại bỏ tín hiệu phản xạ giả. Với môi trường nhiều bọt, bụi hoặc điện môi thấp, cần cung cấp đầy đủ thông tin ứng dụng cho nhà cung cấp trước khi chọn model.

Xem thêm giải pháp cảm biến radar đo mức không tiếp xúc.

Cảm biến radar trong đo mức công nghiệp

Trong công nghiệp hiện đại, cảm biến đo mức radar được xem là giải pháp tối ưu cho các hệ thống đo mức yêu cầu độ chính xác cao và hoạt động liên tục.

Ứng dụng điển hình:

  • Đo mức bồn hóa chất
  • Đo mức dầu, nhiên liệu
  • Đo mức silo vật liệu rời
  • Ngành thực phẩm & đồ uống
  • Ngành xi măng, khai khoáng

👉 Xem chi tiết tại bài cảm biến đo mức radar – giải pháp đo mức chính xác trong môi trường khắc nghiệt.

Cách lựa chọn cảm biến radar phù hợp

Để xác định đúng công nghệ, phạm vi đo và tín hiệu đầu ra, anh em có thể xem hướng dẫn cách chọn cảm biến radar đo mức theo từng ứng dụng thực tế.

Khi lựa chọn cảm biến radar, cần xem xét các yếu tố sau:

  • Loại vật liệu đo (lỏng / rắn)
  • Nhiệt độ & áp suất làm việc
  • Khoảng đo yêu cầu
  • Góc phát sóng (beam angle)
  • Chuẩn tín hiệu (4–20mA, HART, Modbus…)
  • Điều kiện lắp đặt (bồn kín, silo cao…)

Việc lựa chọn đúng ngay từ đầu giúp:

  • Tăng tuổi thọ thiết bị
  • Giảm chi phí bảo trì
  • Đảm bảo độ chính xác lâu dài

Giải pháp cảm biến radar công nghiệp từ Huphaco

Giải pháp cảm biến radar đo mức huphaco

Huphaco là đơn vị chuyên cung cấp giải pháp cảm biến đo mức và đo lường công nghiệp đến từ các thương hiệu châu Âu uy tín, phù hợp cho nhiều ngành công nghiệp tại Việt Nam.

Lợi thế khi chọn Huphaco:

  • Tư vấn đúng giải pháp – đúng ứng dụng
  • Thiết bị chính hãng, chất lượng cao
  • Hỗ trợ kỹ thuật chuyên sâu
  • Kinh nghiệm triển khai thực tế tại nhà máy

Việc lựa chọn cảm biến radar không đúng ứng dụng có thể dẫn đến:

  • Sai số đo
  • Nhiễu tín hiệu
  • Tuổi thọ thiết bị thấp
  • Tốn chi phí thay thế và bảo trì

Huphaco cung cấp giải pháp cảm biến radar công nghiệp chính hãng, được tư vấn trực tiếp bởi đội ngũ kỹ thuật có kinh nghiệm triển khai thực tế tại nhà máy.

👉 Liên hệ Huphaco ngay để được:

  • Tư vấn đúng loại cảm biến radar theo môi trường
  • Gợi ý model phù hợp – tối ưu chi phí
  • Hỗ trợ kỹ thuật trong suốt quá trình lắp đặt và vận hành

📞 Hotline: 0937.27.55.66

📧 Email: sale@huphaco.vn
🌐 Website: https://huphaco.vn

🔧 Chỉ cần cung cấp thông tin bồn/silo, môi trường đo và yêu cầu kỹ thuật – Huphaco sẽ giúp bạn chọn đúng cảm biến radar ngay từ đầu.

CÂU HỎI THƯỜNG GẶP VỀ CẢM BIẾN RADAR

1. Cảm biến radar có đo được trong môi trường hơi nước và bụi không?

Có. Radar thường hoạt động ổn định hơn cảm biến siêu âm trong môi trường có hơi nước và bụi. Tuy nhiên, bụi bám dày trên anten, hơi ngưng tụ hoặc điều kiện lắp đặt không phù hợp vẫn có thể làm tín hiệu suy giảm.

2. Cảm biến radar có cần tiếp xúc với vật liệu không?

Tùy công nghệ. Radar không tiếp xúc phát sóng từ phía trên bồn và không chạm vào môi chất. Radar dẫn sóng TDR sử dụng que hoặc dây cáp tiếp xúc trực tiếp với môi chất để dẫn xung đo.

3. Cảm biến radar có đo được hóa chất ăn mòn không?

Có. Radar không tiếp xúc phù hợp để đo axit, kiềm và dung môi vì anten không chạm trực tiếp vào môi chất. Tuy nhiên, vẫn phải chọn vật liệu anten, seal và kết nối phù hợp với loại hóa chất, nồng độ, nhiệt độ và áp suất thực tế. Nếu sử dụng radar dẫn sóng TDR, vật liệu que hoặc dây cáp phải có khả năng chống ăn mòn tương ứng.

4. Radar FMCW và radar xung khác nhau như thế nào?

Radar xung phát các xung năng lượng ngắn và xác định khoảng cách dựa trên thời gian tín hiệu phản xạ trở lại. Radar FMCW phát sóng liên tục có tần số thay đổi và tính khoảng cách dựa trên độ chênh tần số giữa tín hiệu phát và tín hiệu nhận.

FMCW thường có khả năng xử lý tín hiệu và độ phân giải tốt, nhưng độ chính xác thực tế còn phụ thuộc vào tần số hoạt động, anten, thuật toán xử lý, phạm vi đo và điều kiện ứng dụng. Vì vậy, không nên lựa chọn cảm biến chỉ dựa trên tên công nghệ.

5. Cảm biến radar có chính xác hơn cảm biến siêu âm không?

Trong nhiều môi trường công nghiệp, radar thường ổn định hơn cảm biến siêu âm, đặc biệt khi có hơi nước, bụi hoặc nhiệt độ không khí thay đổi. Tuy nhiên, lớp bọt dày vẫn có thể làm suy giảm tín hiệu radar; mức ảnh hưởng phụ thuộc vào cấu trúc bọt và hằng số điện môi của môi chất.

6. Khi nào nên chọn cảm biến radar thay vì cảm biến đo mức khác?

Bạn nên chọn cảm biến radar khi:

  • Môi trường khắc nghiệt
  • Yêu cầu đo chính xác cao
  • Không muốn tiếp xúc với vật liệu
  • Muốn giảm bảo trì lâu dài

7. Huphaco có hỗ trợ tư vấn chọn cảm biến radar không?

Có. Huphaco hỗ trợ tư vấn kỹ thuật miễn phí, giúp khách hàng lựa chọn đúng cảm biến radar theo từng ứng dụng cụ thể.

HUPHACO Technical
HUPHACO Technical
Tư vấn thiết bị đo lường | 4-20mA | Modbus | PLC | Cảm biến | Bộ chuyển đổi tín hiệu
Tư vấn chọn thiết bị phù hợp ✓ Chọn kênh liên hệ phía trên để trao đổi nhanh