Rơle là gì? Có mấy loại rơle trong thực tế?

Cách hoạt động của rơle

Có thể chúng ta không nhận ra điều đó, nhưng hoạt động của rơ le giống như là mô phỏng lại hành động của chúng ta trong đời sống vậy! Ví dụ, nếu bạn đang sử dụng một cái búa đóng đinh vào khúc gỗ, không may một mẫu gỗ nhỏ xíu bay về phía mắt của bạn, một trong những lông mi của bạn sẽ gửi tín hiệu đến não khiến cho mí mắt của chúng ta bịt chặt trong nháy mắt đủ nhanh để bảo vệ thị lực.

Điều đang xảy ra ở đây là một kích thích nhỏ đang kích thích một phản ứng lớn hơn và hữu ích hơn nhiều.

Chúng ta có thể tìm thấy hành động này trong công việc của các loại máy móc và thiết bị điện, trong đó các cảm biến đã sẵn sàng để bật hoặc tắt mọi thứ trong nháy mắt bằng cách sử dụng các công tắc từ thông minh gọi là rơle. Vậy rơle là gì? Chúng ta cùng tìm hiểu nào!

Role là gì?

Rơle là một công tắc điện từ được vận hành bởi một dòng điện tương đối nhỏ có thể bật hoặc tắt một dòng điện lớn hơn nhiều. Trái tim của rơle là một nam châm điện (một cuộn dây trở thành một nam châm tạm thời khi dòng điện chạy qua nó).
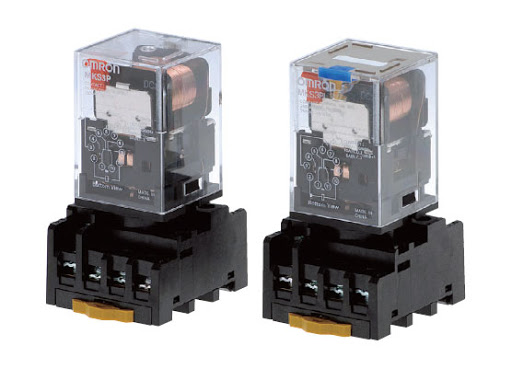
Rơle là gì?
Rơle là gì?

Bạn có thể nghĩ về rơle như một loại đòn bẩy điện: bật nó bằng một dòng điện nhỏ và nó bật (“đòn bẩy”) một thiết bị khác sử dụng dòng điện lớn hơn nhiều.

Tại sao rơle hữu ích?

Trong kỹ thuật công nghiệp, nhiều cảm biến là những thiết bị điện tử cực kỳ nhạy cảm và chỉ tạo ra dòng điện nhỏ. Nhưng thường thì chúng ta cần chúng để điều khiển các thiết bị lớn hơn sử dụng dòng điện lớn hơn. Relay thu hẹp khoảng cách, tạo điều kiện cho dòng điện nhỏ kích hoạt dòng điện lớn hơn. Điều đó có nghĩa là rơle có thể hoạt động như công tắc (bật và tắt) hoặc là bộ khuếch đại (chuyển đổi dòng điện nhỏ thành dòng lớn hơn).

Ai đã phát minh ra role?

Rơle được phát minh vào năm 1835 bởi nhà tiên phong điện từ Mỹ Joseph Henry; trong một cuộc biểu tình tại Đại học New Jersey, Henry đã sử dụng một nam châm điện nhỏ để bật và tắt một cái lớn hơn và suy đoán rằng rơle có thể được sử dụng để điều khiển các máy điện trong khoảng cách rất dài.
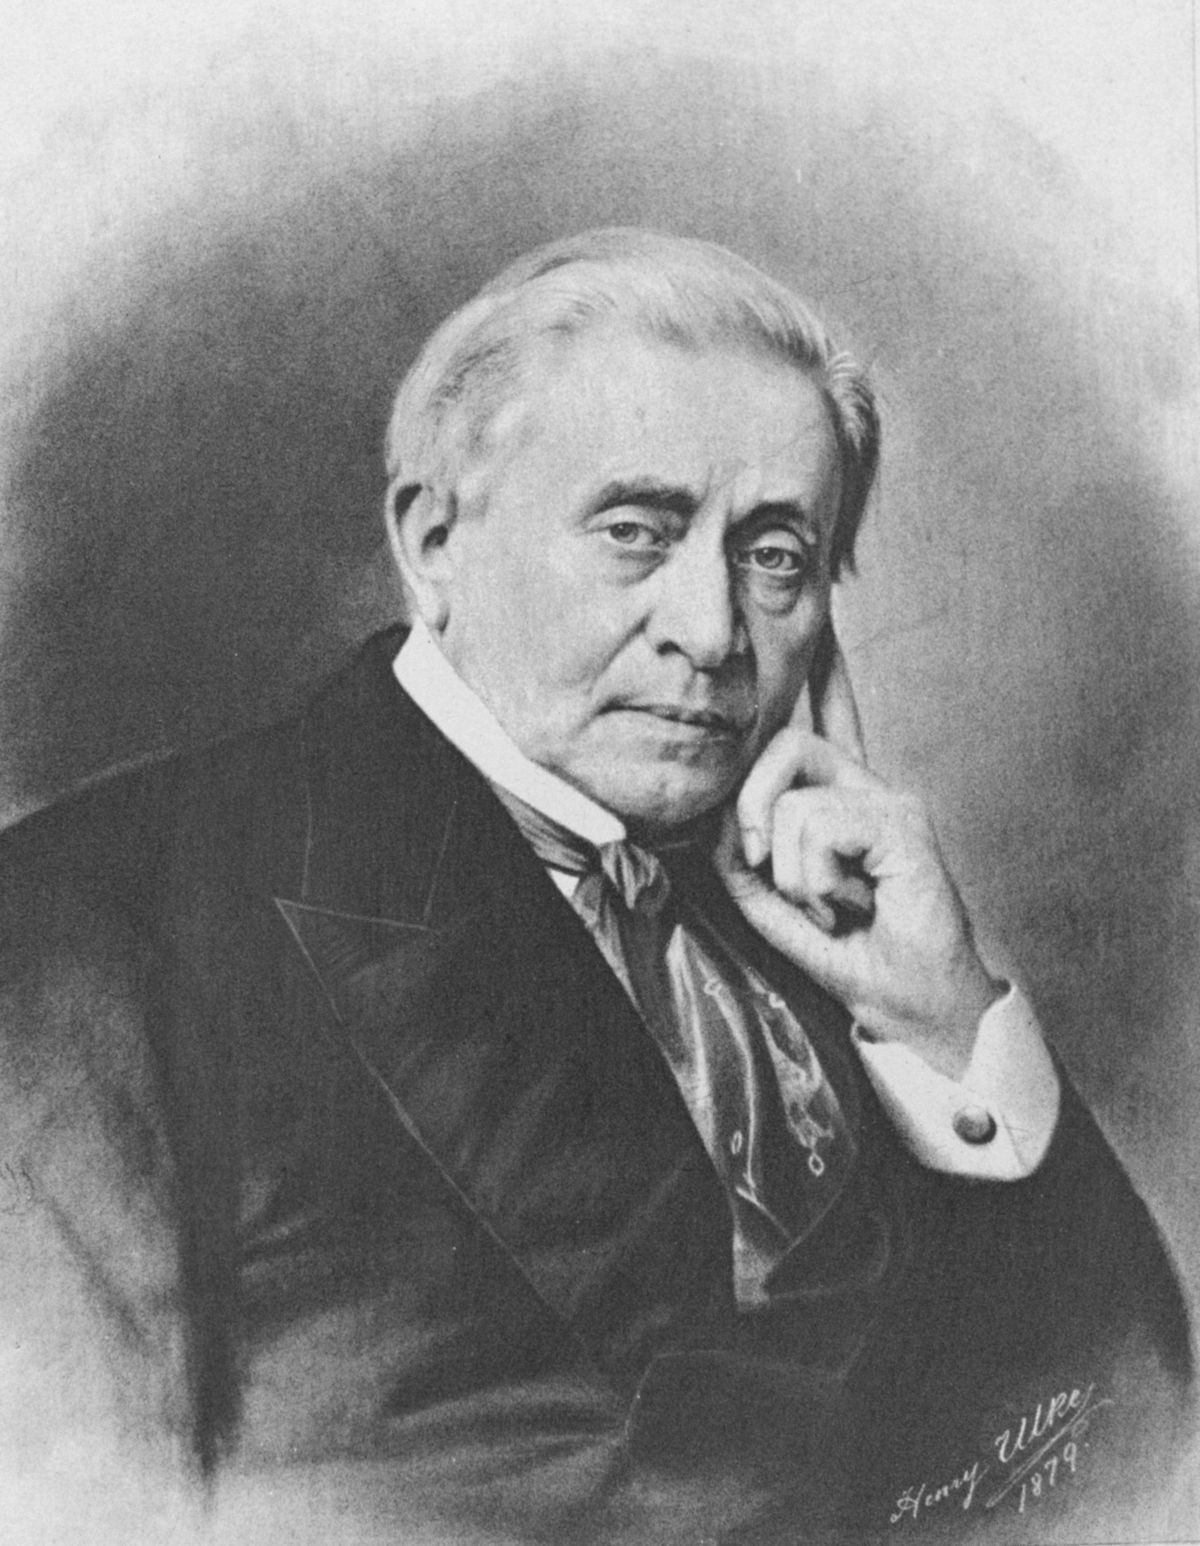
Nhà phát minh rơle- Joseph-Henry-(1879)

Henry đã áp dụng ý tưởng này cho một phát minh khác mà ông đang thực hiện vào thời điểm đó, điện báo điện tử (tiền thân của điện thoại), được phát triển thành công bởi William Cooke và Charles Wheatstone ở Anh và (nổi tiếng hơn nhiều) bởi Samuel FB Morse ở Hoa Kỳ.

Relay sau đó được sử dụng trong chuyển mạch điện thoại và máy tính điện tử đời đầu và vẫn cực kỳ phổ biến cho đến khi bóng bán dẫn xuất hiện vào cuối những năm 1940.

Cấu tạo của rơle như thế nào?

Trong một rơle thường có cấu tạo gồm 4 phần chính, đó là:

  • Nam châm điện
  • Phần ứng
  • Tiếp điểm
  • Lá nhíp, lò xo

Hình ảnh bên dưới cho thấy thiết kế thực tế của một rơle cơ bản.
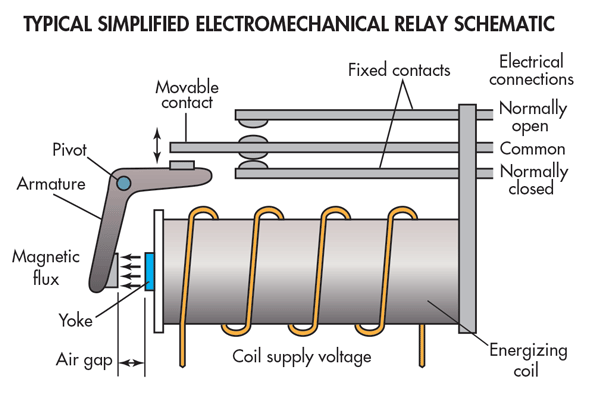
Cấu tạo của rơle
Cấu tạo của rơle

Nó là một rơle điện từ với một cuộn dây, được quấn quanh lõi sắt. Phần ứng được kết nối với ách và liên kết cơ học với các tiếp điểm. Những phần này được giữ an toàn bằng một lá nhíp lò xo. Lò xo được sử dụng để tạo ra khe hở không khí trong mạch khi rơle bị mất điện.

Nguyên lý hoạt động của rơle

Hình ảnh bên dưới minh họa cho cách rơle hoạt động
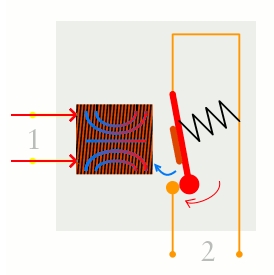
Cách hoạt động của rơle

Khi dòng điện chạy qua mạch thứ nhất (1), nó kích hoạt nam châm điện (màu nâu), tạo ra từ trường (màu xanh) thu hút một tiếp điểm (màu đỏ) và kích hoạt mạch thứ hai (2). Khi tắt nguồn, một lò xo kéo tiếp điểm trở lại vị trí ban đầu, tắt mạch thứ hai một lần nữa.

Đây là một ví dụ về rơle “thường mở” (NO): các tiếp điểm trong mạch thứ hai không được kết nối theo mặc định và chỉ bật khi dòng điện chạy qua nam châm. Có một loại rơle khác là “thường đóng” (NC; các tiếp điểm được kết nối để dòng điện chạy qua chúng theo mặc định) và chỉ tắt khi nam châm được kích hoạt, kéo hoặc đẩy các tiếp điểm ra xa nhau. Thông thường rơle thường mở là phổ biến nhất.

Ví dụ về nguyên lý hoạt động của rơle điện từ
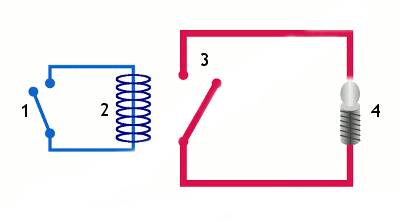
Nguyên lý hoạt động của rơle

Một cách nhìn khác về hoạt động của rơle như hình trên:
Mạch đầu vào (vòng màu xanh) bị tắt và không có dòng điện chạy qua cho đến khi có tác động (có thể là cảm biến hoặc công tắc) bật nó. Mạch đầu ra (vòng lặp màu đỏ) cũng bị tắt.

Khi một dòng điện nhỏ chạy trong mạch đầu vào, nó sẽ kích hoạt nam châm điện (được hiển thị ở đây dưới dạng một cuộn dây màu xanh đậm), tạo ra một từ trường xung quanh nó.

Năng lượng từ nam châm điện kéo thanh kim loại trong mạch đầu ra về phía nó, đóng công tắc và cho phép dòng điện lớn hơn nhiều chạy qua mạch đầu ra.

Mạch đầu ra vận hành một thiết bị có dòng điện cao như đèn hoặc động cơ điện.

Tại sao role được sử dụng?

Hoạt động chính của rơle là ở những nơi chỉ có thể sử dụng tín hiệu công suất thấp để điều khiển mạch. Nó cũng được sử dụng ở những nơi chỉ có một tín hiệu có thể được sử dụng để điều khiển rất nhiều mạch.
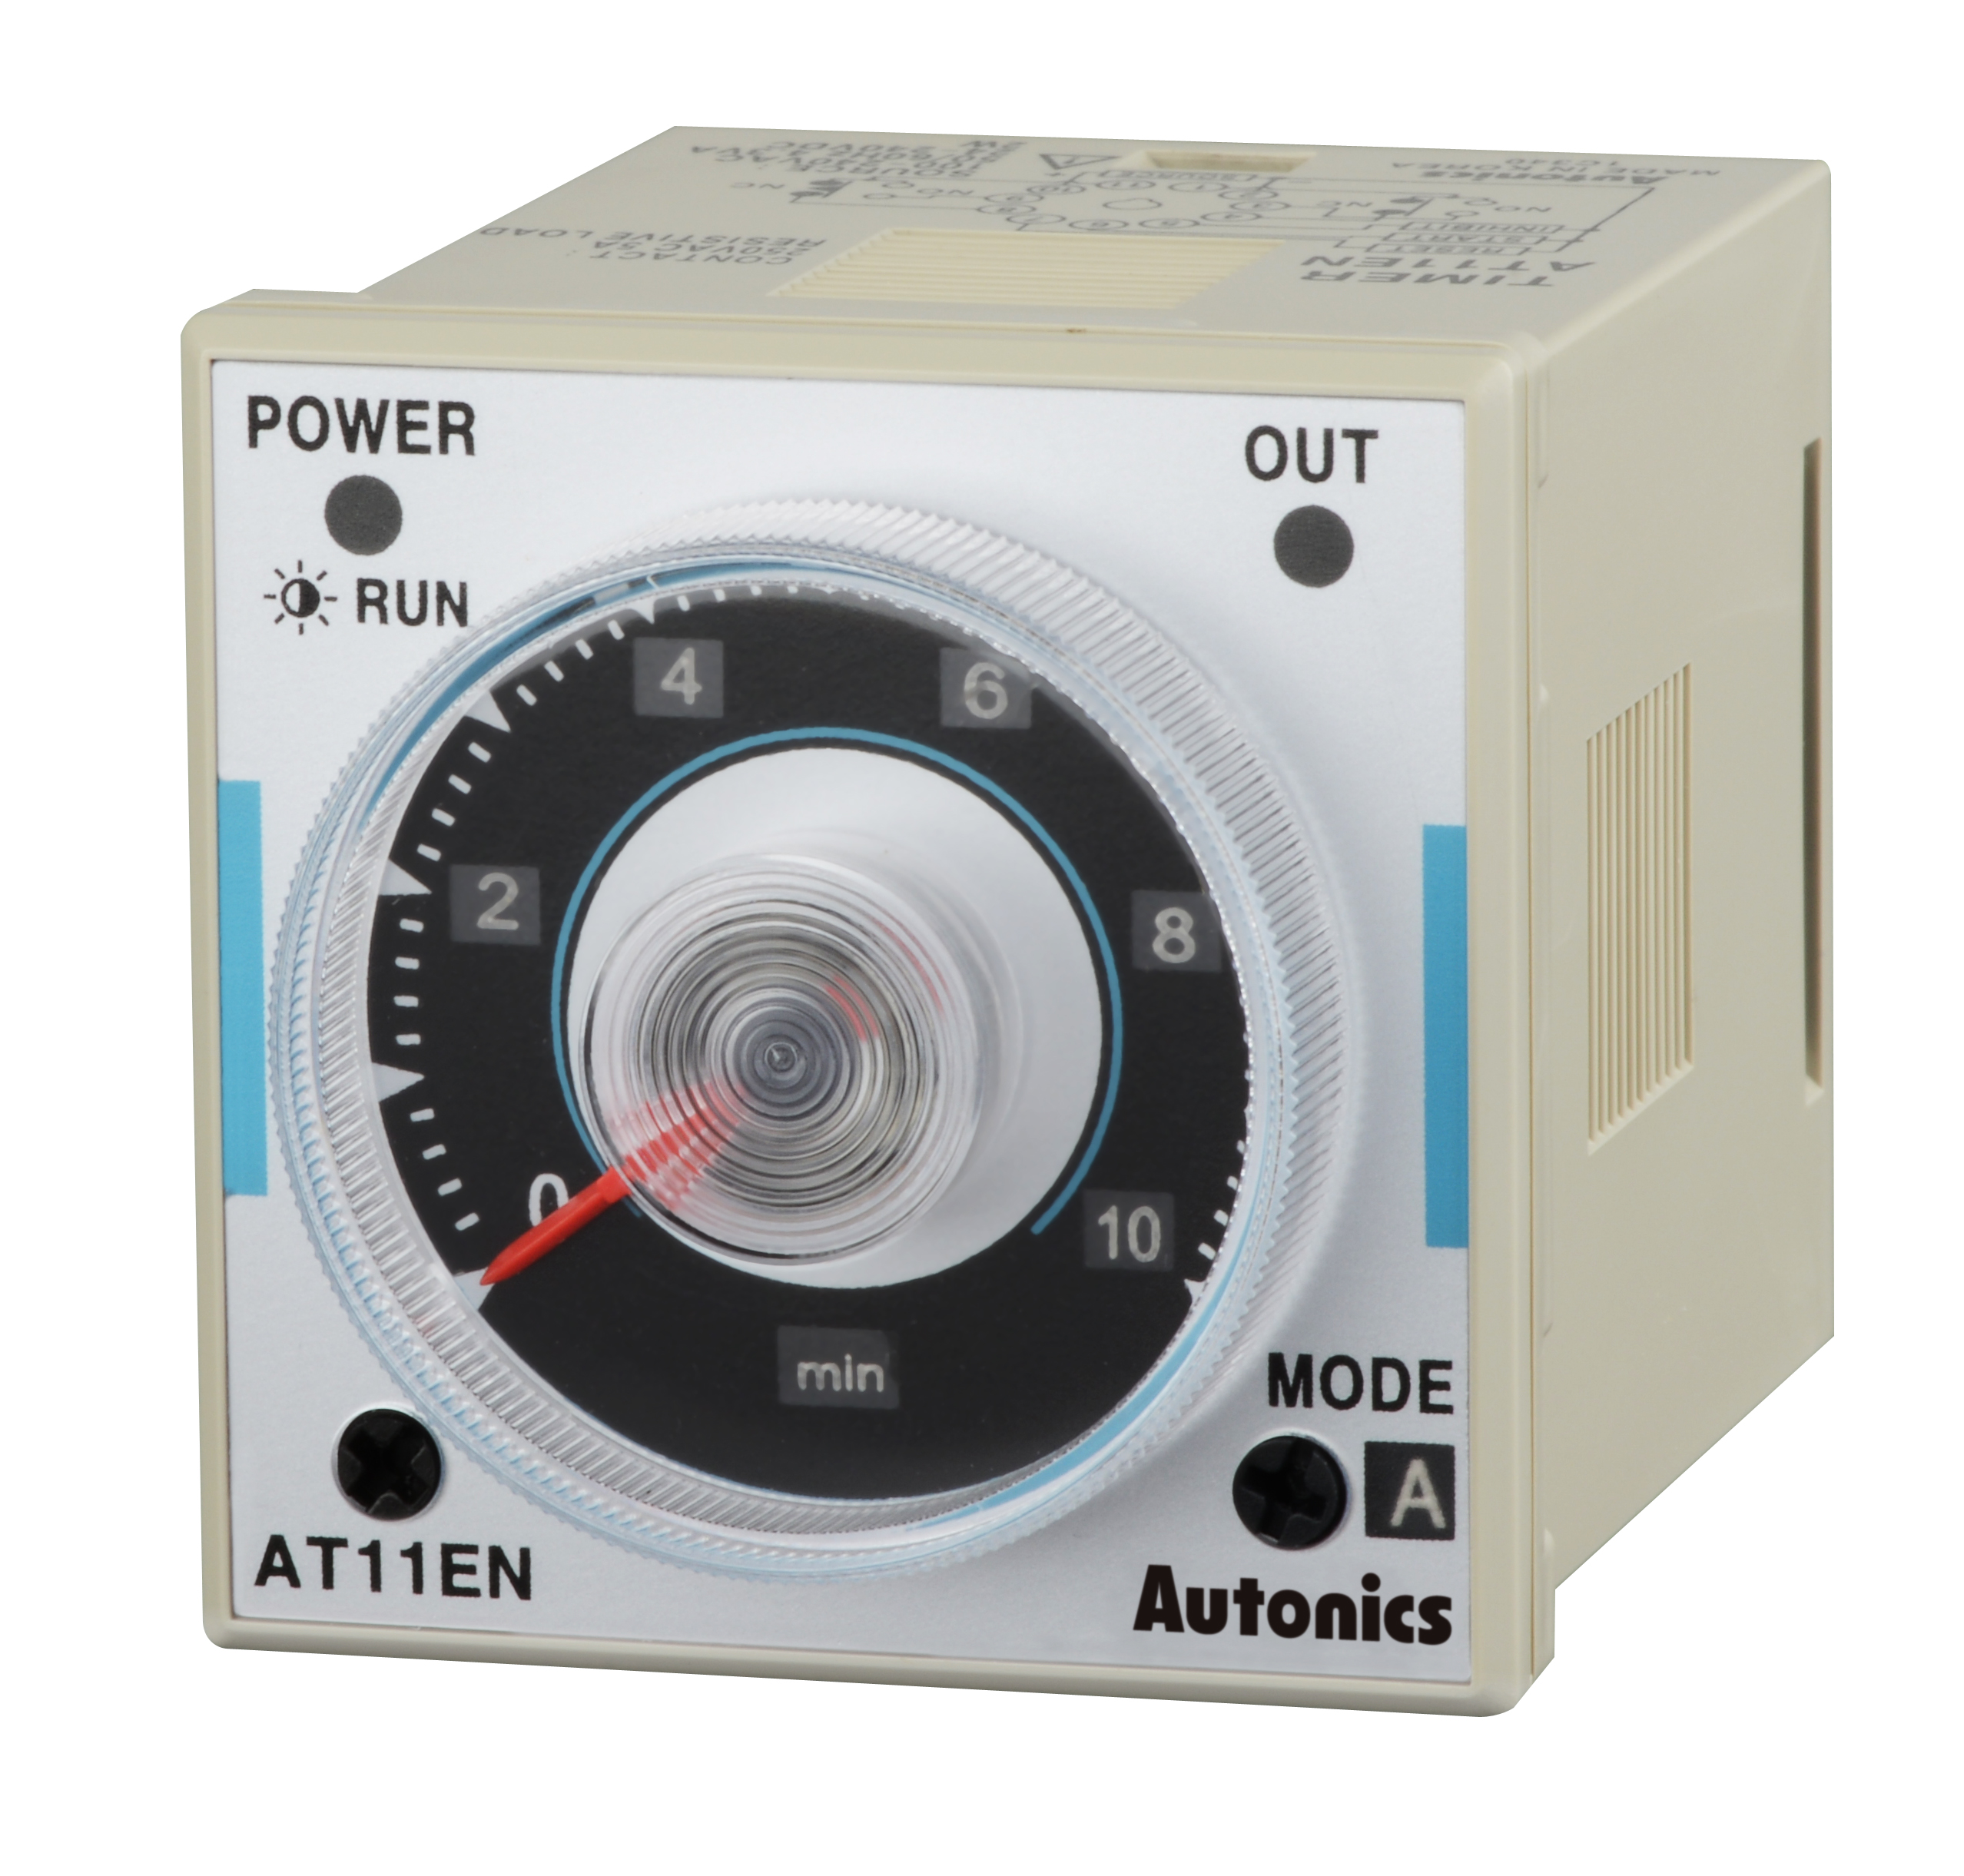
Rơle thời gian
Rơle thời gian

Việc áp dụng rơle bắt đầu trong quá trình phát minh ra điện thoại. Nó đã đóng một vai trò quan trọng trong việc chuyển đổi các cuộc gọi trong các cuộc trao đổi điện thoại. Chúng cũng được sử dụng trong điện báo đường dài. Chúng được sử dụng để chuyển tín hiệu từ nguồn này sang nguồn khác.

Sau khi phát minh ra máy tính, chúng cũng được sử dụng để thực hiện các Boolean và các hoạt động logic khác.

Để điều khiển được các động cơ điện, … Đòi hỏi rơle phải có công suất cao. Rơle như vậy được gọi là Contactor.

Một vài ví dụ sử dụng Rơle trung gian trong thực tế

Ví dụ bạn muốn xây dựng một hệ thống làm mát hoạt động bằng điện tử để bật hoặc tắt quạt khi nhiệt độ phòng của bạn thay đổi. Bạn có thể sử dụng một số loại cảm biến nhiệt độ để cảm nhận nhiệt độ, nhưng nó sẽ chỉ tạo ra dòng điện nhỏ. Dòng điện này quá nhỏ để cung cấp năng lượng cho động cơ điện trong một chiếc quạt lớn. Thay vào đó, bạn có thể kết nối mạch nhiệt kế với mạch đầu vào của rơle. Khi một dòng điện nhỏ chạy trong mạch này, rơle sẽ kích hoạt mạch đầu ra của nó, cho phép dòng điện lớn hơn nhiều để bật và bật quạt.
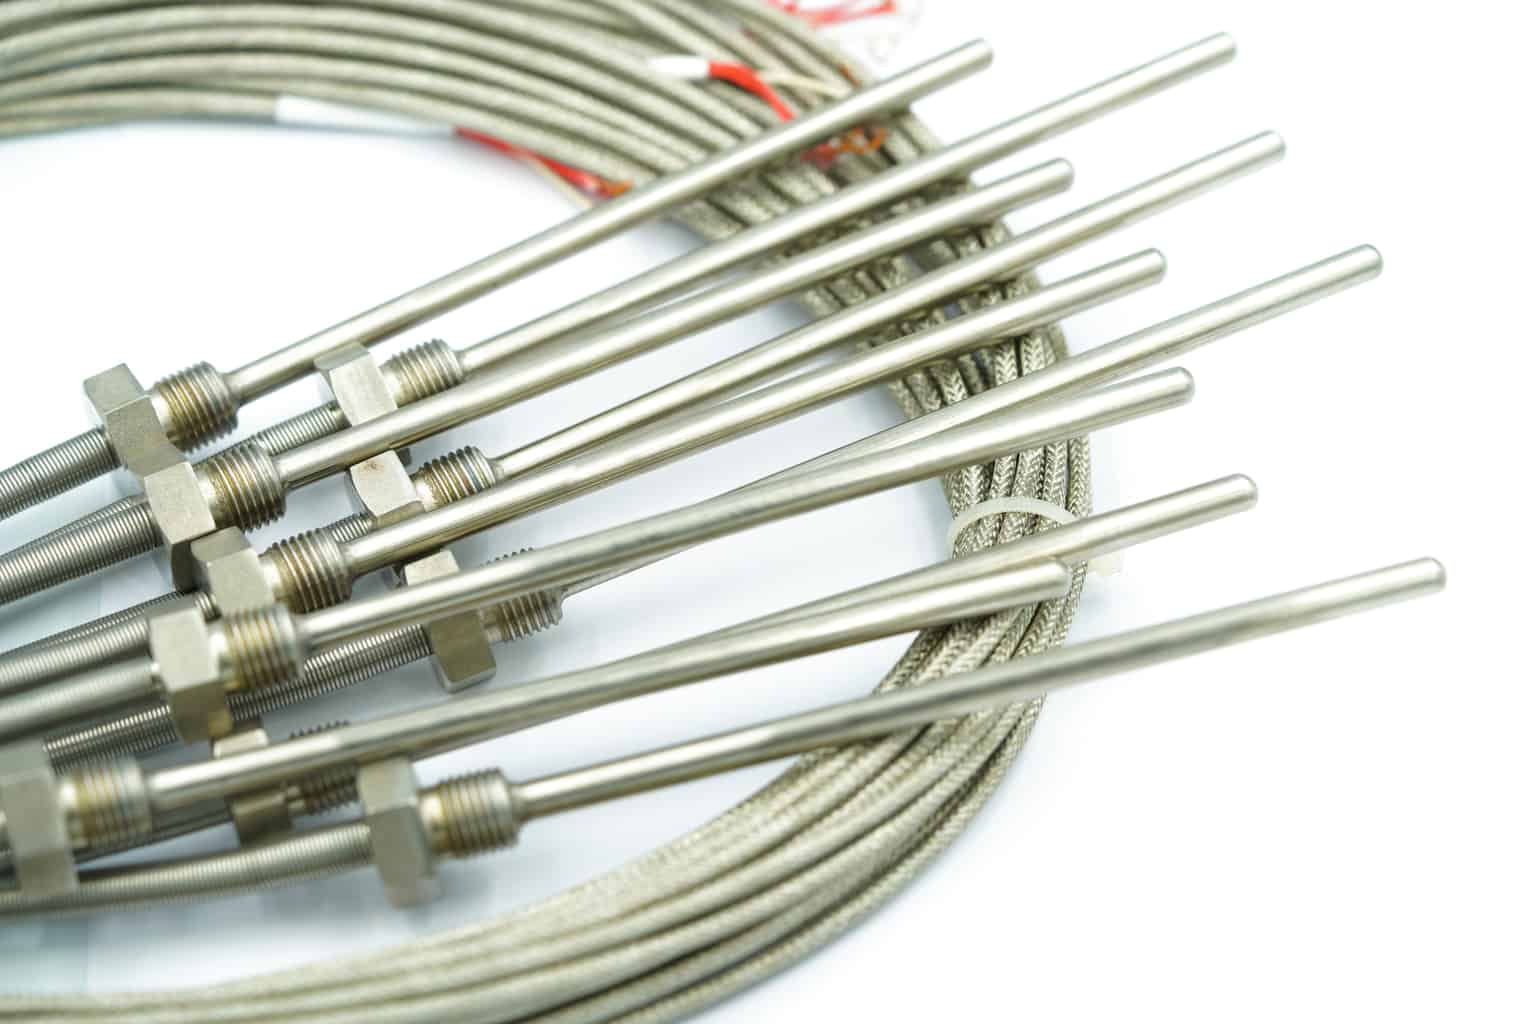
Cảm biến nhiệt độ Termotech

Một ví dụ khác sử dụng rơle thường đóng

Trong các thiết bị của nhà máy điện và đường dây truyền tải điện, bạn sẽ tìm thấy các rơle bảo vệ ngắt khi xảy ra sự cố để tránh thiệt hại từ những thứ như quá dòng… Relay điện từ đã từng được sử dụng rộng rãi cho mục đích này. Ngày nay, các rơle điện tử dựa trên các mạch tích hợp thực hiện cùng một công việc thay thế; nó đo điện áp hoặc dòng điện trong mạch và tự động hành động ngắt nếu vượt quá giới hạn định sẵn.

Phân loại rơle điện từ có trên thị trường

Từ khi được phát minh, thì rơle cho thấy tầm quan trọng của chúng và rất nhiều biến thể rơle ra đời. Chẳng hạn như những loại mà chúng ta sắp tìm hiểu dưới đây:

  • Rơle điện áp cao: Chúng được thiết kế đặc biệt để chuyển đổi điện áp và dòng điện cao vượt quá khả năng của rơle thông thường (thường lên đến 10.000 volt và 30 ampe).
  • Relay điện tử và bán dẫn (còn gọi là rơle trạng thái rắn hoặc SSR): Những dòng chuyển đổi này hoàn toàn bằng điện tử, không có bộ phận chuyển động, vì vậy chúng nhanh hơn, êm hơn, nhỏ hơn, đáng tin cậy hơn và bền bỉ hơn so với relay điện từ. Nhược điểm là chúng thường đắt hơn, kém hiệu quả hơn và không phải lúc nào cũng hoạt động hoàn hảo và có thể dự đoán được (do các vấn đề như dòng điện rò rỉ).

Một số loại rơle khác như rơle thời gian

  • Rơle thời gian: Đầu ra có thể kích hoạt trong một khoảng thời gian giới hạn (thường là từ vài giây đến khoảng 100 giờ hoặc bốn ngày).
  • Rơle nhiệt: Những công tắc này bật và tắt để ngăn chặn những thứ như động cơ điện quá nóng,…
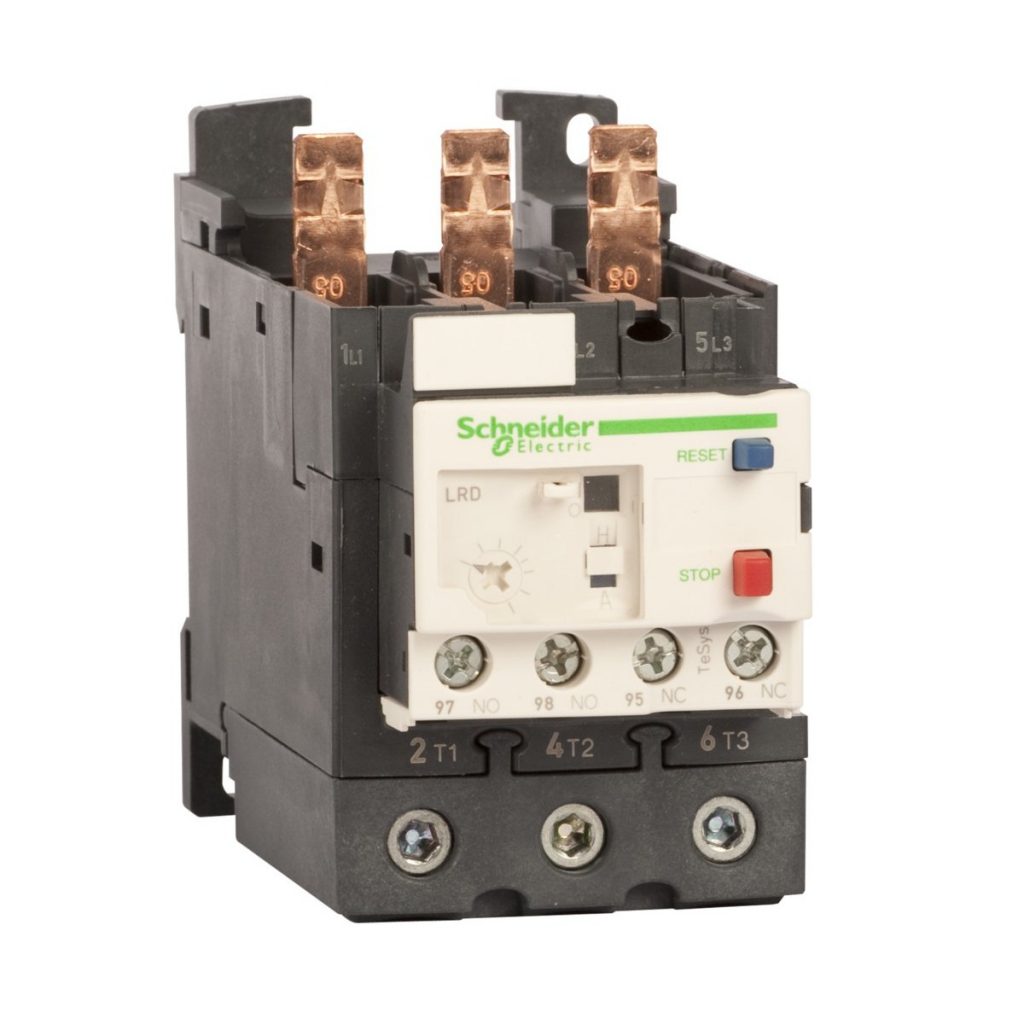
Rơle nhiệt
Rơle nhiệt
  • Rơle định hướng và quá dòng: Được cấu hình theo nhiều cách khác nhau, những dòng rơle này ngăn dòng điện quá mức chảy sai hướng xung quanh một mạch (thường là trong thiết bị phát điện, phân phối hoặc cung cấp).
  • Relay bảo vệ vi sai: Những rơle này dùng khi có sự mất cân bằng dòng điện hoặc điện áp ở hai phần khác nhau của mạch điện.
  • Rơle bảo vệ tần số (đôi khi được gọi là rơle tần số thấp và tần số quá mức): Các thiết bị trạng thái rắn này kích hoạt khi tần số của dòng điện xoay chiều quá cao, quá thấp hoặc cả hai.

Ứng dụng của các loại rơle trung gian

Về các hoạt động cũng như chức năng của rơle, chúng ta đã tìm hiểu ở trên. Tương tự như vậy thì rơle cũng được sử dụng trong các ứng dụng phổ biến như sau:

Relay được sử dụng như một mạch chuyển tiếp để thực hiện các chức năng logic. Chúng đóng một vai trò quan trọng trong việc hoạt động logic.
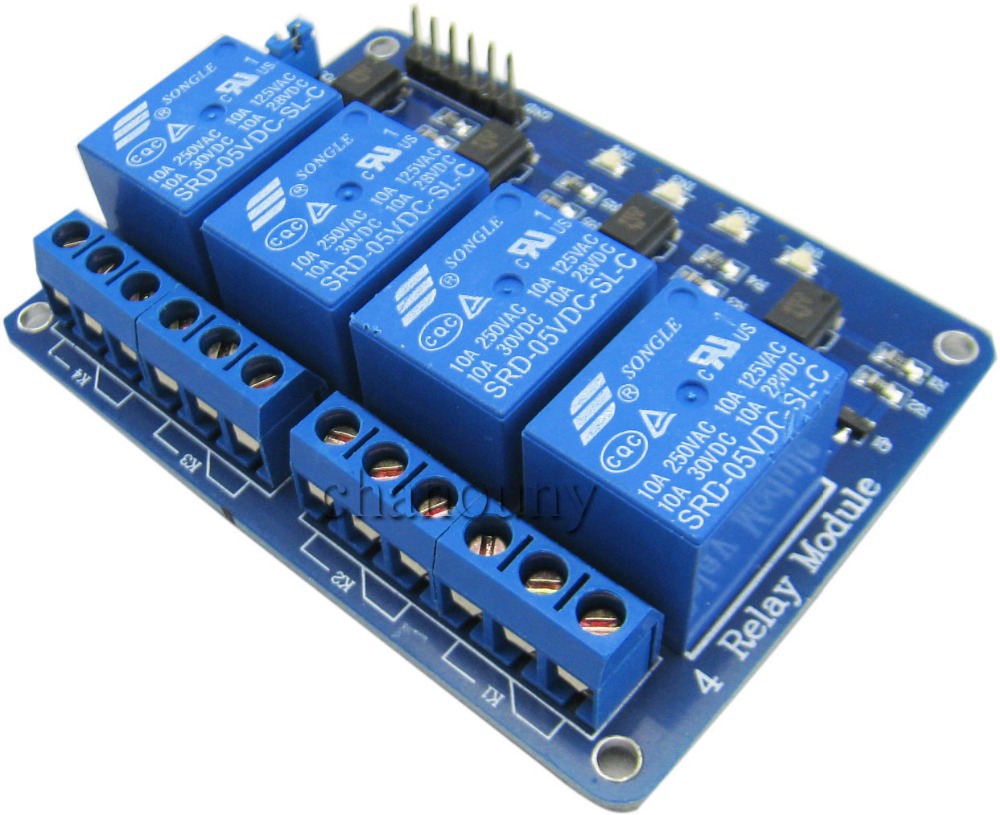
Rơle trên mạch điện
Rơle trên mạch điện

Rơle được sử dụng để cung cấp các chức năng trì hoãn thời gian. Chúng được sử dụng để tính thời gian trì hoãn mở và trì hoãn đóng tiếp điểm.

Rơle được sử dụng để điều khiển các mạch điện áp cao với sự trợ giúp của tín hiệu điện áp thấp. Tương tự, chúng được sử dụng để điều khiển các mạch dòng cao với sự trợ giúp của các tín hiệu dòng thấp.

Chúng cũng được sử dụng như relay bảo vệ. Với chức năng này, tất cả các lỗi trong quá trình truyền và nhận có thể được phát hiện và cách ly.

Một số lưu ý khi lựa chọn rơle nhiệt

Tuy rơle rất phổ biến và rất dễ mua, giá cả cũng rất phải chăng. Nhưng để chọn đúng loại rơle mà mình cần sử dụng, thì các bạn cần lưu ý giúp mình những vấn đề sau nhé!

  • Bảo vệ – Các biện pháp bảo vệ khác nhau như bảo vệ tiếp xúc và bảo vệ cuộn dây phải được lưu ý. Bảo vệ tiếp xúc giúp giảm xung điện trong các mạch sử dụng cuộn cảm. Bảo vệ cuộn dây giúp giảm điện áp tăng được tạo ra trong quá trình chuyển đổi.
  • Thời gian đóng ngắt – Yêu cầu chuyển tiếp đóng ngắt tốc độ cao nếu bạn muốn.
  • Dòng định mức, áp định mức. Dòng định mức thay đổi từ một vài ampe đến khoảng 3000 ampe. Trong trường hợp điện áp định mức, chúng thay đổi từ 300 VAC đến 600 VAC. Ngoài ra còn có relay điện áp cao khoảng 15.000 V.
  • Loại tiếp điểm được sử dụng –Tiếp điểm NC hay NO.
  • Chọn chế độ bảo vệ mạch
  • Cách ly giữa mạch cuộn và tiếp điểm

Đến đây bài viết cũng đã khá dài, những thông tin cơ bản nhất về rơle mình đã chia sẻ một cách dễ hiểu nhất.

Rất mong nhận được những đóng góp của các bạn giúp cho bài viết ngày càng hoàn chỉnh hơn, hay hơn.

Các bạn thấy hay và hữu ích, vui lòng chia sẻ rộng rãi đến với các bạn của mình để kiến thức về rơle này ngày một phổ rộng hơn nhé!

Đừng quên nhấn like và share nhé các bạn! Cảm ơn bạn đọc.
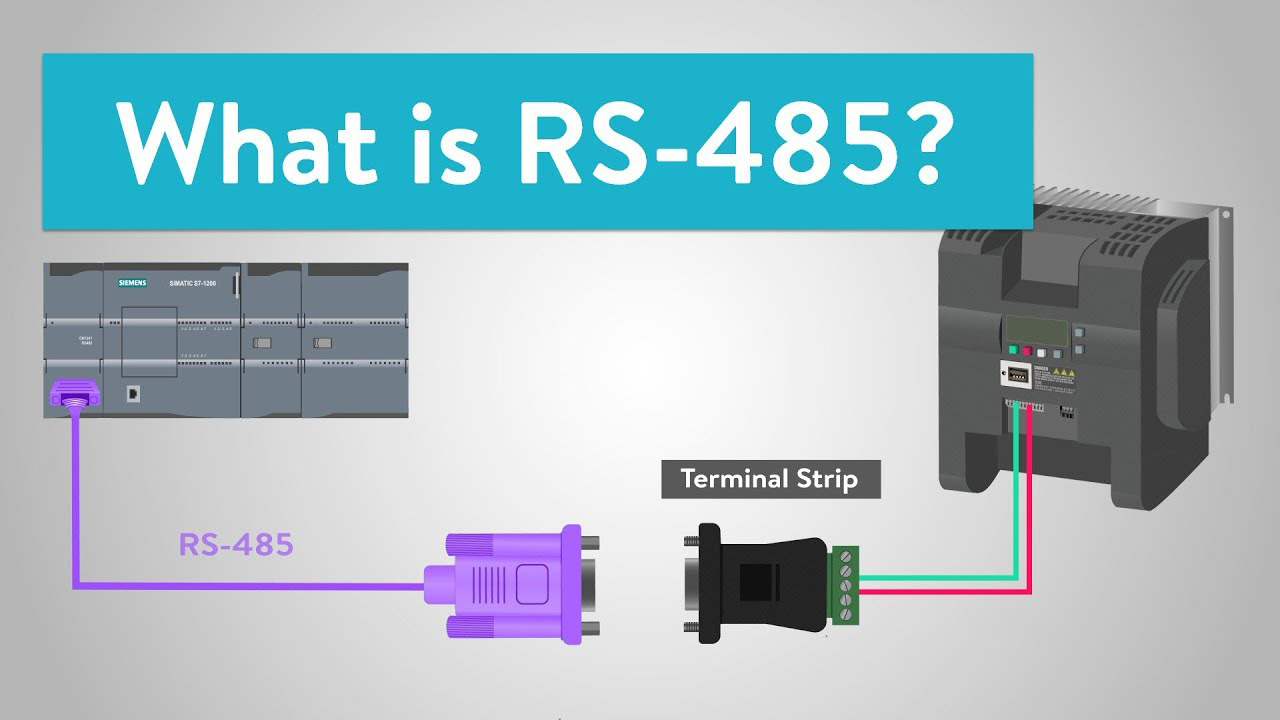
RS485 là gì? Ưu điểm của giao tiếp modbus RS485 là gì?

RS485 là gì?

Bạn đã nghe nói nhiều về RS232. Là phương thức giao tiếp nối tiếp giữa máy tính và thiết bị. Nhưng bạn đã nghe nói về truyền thông RS485 chưa? Sự khác biệt của chúng là gì?

Hôm nay, thông qua bài viết này, chúng ta sẽ tìm hiểu nhé!

RS485 là gì

RS485 còn được gọi là TIA-485 (-A) hoặc EIA-485 là phương thức giao tiếp nối tiếp cho máy tính và các thiết bị tương tự như RS232. Có thể xem RS485 như là một hậu bối của RS232.

RS485 là gì?
RS485 là gì?

RS485 không chỉ là giao diện từ thiết bị đến thiết bị đơn lẻ mà còn là một bus truyền thông được sử dụng để tạo thành các mạng đơn giản của nhiều thiết bị.

RS485 cho phép lên đến 32 thiết bị giao tiếp trên một cặp dây đơn cộng với dây nối đất ở khoảng cách lên tới 1200 mét.

Nếu bạn muốn mở rộng độ dài của mạng và số lượng nút, bạn có thể dễ dàng làm điều đó bằng cách sử dụng các bộ lặp.

RS485 được sử dụng phổ biến như một giao thức cho POS, công nghiệp, viễn thông và đặc biệt là trong môi trường nhiễu do phạm vi bus truyền thông rộng cho phép truyền dữ liệu qua đường cáp dài trong môi trường nhiễu. RS485 cũng phổ biến trong máy tính, PLC, vi điều khiển và cảm biến thông minh trong các ứng dụng khoa học và kỹ thuật.

Chuẩn RS485 là gì? Hoạt động như thế nào?

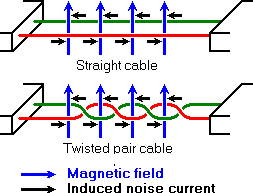
Trong RS485 dữ liệu được truyền thông qua 2 dây khác nhau được xoắn với nhau, thường được gọi là cáp xoắn. Đặc tính xoắn mang lại cho RS485 khả năng chống nhiễu cao và khả năng truyền đường dài.

RS485 hoạt động như thế nào?

Như bạn có thể thấy trong hình ảnh trên, hướng của dòng nhiễu được tạo ra bởi từ trường từ môi trường đang chảy ngược lại với dòng điện trong các phần khác của cáp cho phép dòng nhiễu thấp hơn cáp thẳng thông thường.

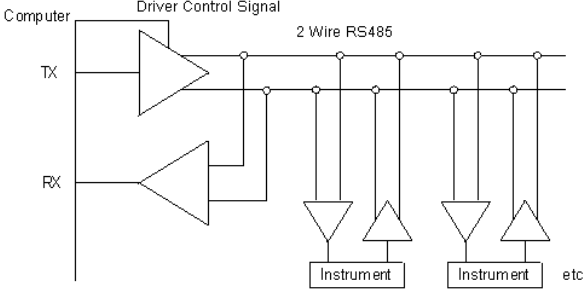
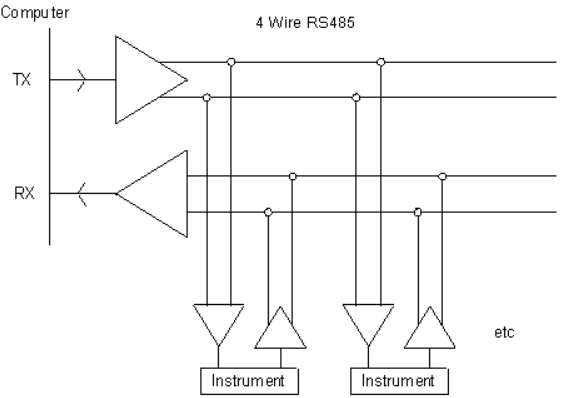
Trong mạng RS485, nó có thể được cấu hình theo 2 cách phổ biến: theo cấu hình 2 dây (hệ thống bán song công) hoặc cấu hình 4 dây (hệ thống song công toàn phần)

Hệ thống song công 2 dây

Hệ thống song công 2 dây RS485

Trong hệ thống bán song công 2 dây RS485, dữ liệu chỉ có thể truyền theo một hướng tại một thời điểm. (Bạn chỉ có thể truyền dữ liệu hoặc nhận dữ liệu một lần) Trong thiết lập này, tín hiệu TX và RX chủ sẽ chia sẻ một cặp dây duy nhất, điều đó có nghĩa là bạn sẽ tiết kiệm tiền cho chi phí cài đặt với khả năng các nút cũng có thể nói chuyện với nhau.

Trong thiết lập này, máy phát và máy thu được kết nối với mỗi nút trên một cặp xoắn.

Tuy nhiên, trong thiết lập này, nó bị giới hạn ở chế độ bán song công và đòi hỏi phải chú ý đến độ trễ quay vòng.

Hệ thống song công 4 dây

Hệ thống song công 4 dây RS485

Với hệ thống song công toàn phần RS485 4 dây này, dữ liệu có thể truyền đồng thời cả đến và đi từ các nút. (Bạn có thể đồng thời nhận và truyền dữ liệu) Trong hệ thống này, 2 dây sẽ được sử dụng để truyền và 2 dây còn lại sẽ được sử dụng để nhận.

Trong thiết lập này, một cổng chính với máy phát được kết nối với mỗi nút nhận dữ liệu trên một cặp xoắn.

Tuy nhiên, trong thiết lập song công toàn phần này, chúng bị giới hạn trong giao tiếp chính và phụ, nơi các nút không thể giao tiếp với nhau.

Ưu điểm của cổng RS 485 là gì

RS485 là sản phẩm kế thừa của RS232, chúng ra đời nhằm để khắc phục những nhược điểm còn tồn tại trên chuẩn giao tiếp RS232 trước đó.

RS485 so với các chuẩn giao tiếp khác có lẽ là chuẩn duy nhất có khả năng kết nối nhiều máy phát và máy thu trong cùng một mạng.

Với RS485, chúng ta cũng có thể kết nối nhiều thiết bị với mạng.

Với các máy thu RS485 mặc định có điện trở đầu vào là 12 kΩ, chúng ta còn có thể kết nối lên đến 32 thiết bị.

Với đầu vào RS485 có điện trở cao, chúng ta có thể kết nối tối đa 256 thiết bị.

Khi kết nối các thiết bị với khoảng cách xa, chúng ta dùng thêm bộ lặp để tăng thêm số lượng thiết bị kết nối vào đường mạng và giúp tín hiệu ổn định, tránh nhiễu.

Ngoài ra, với sự sắp xếp hai dây cho mỗi tín hiệu, tín hiệu có thể được truyền nhanh hơn trên khoảng cách lớn.

Ví dụ phổ biến của cáp RS-485 trong công nghiệp

Một ví dụ rất phổ biến trong thế giới tự động hóa là điều khiển từ xa VFD hoặc Biến tần. Nhiều người chỉ gọi chúng là điều khiển động cơ.

Một mạng đơn giản của PLC, VFD và HMI cho phép điều khiển động cơ từ xa trong môi trường công nghiệp.

Sử dụng RS485 trong công nghiệp

Cụ thể, chúng ta đang theo dõi một máy bơm nước làm đầy một bồn chứa. Với mạng RS485, bạn có thể giám sát và điều khiển máy bơm từ trung tâm điều khiển từ xa.

Chi tiết hơn, chúng ta có hệ thống gồm HMI được kết nối với PLC của thông qua cổng giao tiếp RS485. PLC cũng được kết nối với VFD thông qua RS485.

PLC được lập trình để theo dõi mức nước trong bồn chứa. Nó cũng cho phép kiểm soát dòng chảy thủ công nếu cần thiết.

Chúng ta có thể tăng tốc VFD kiểm soát tốc độ của máy bơm nước đó từ xa. Nhờ truyền thông RS485.

Các thiết bị chuyển đổi tín hiệu modbus RS485 là gì

Tín hiệu giao tiếp truyền thông RS485 là một chuẩn không phải là phổ biến rộng rãi như là người anh RS232 trước đó. Chính vì thế, sẽ có một vài trường hợp chúng ta sẽ gặp khó khăn trong việc kết nối 2 thiết bị hay hệ thống để chúng giao tiếp được với nhau.

Nhưng đừng lo, chúng ta đã có những thiết bị chuyên dụng, những bộ chuyển đổi tín hiệu, convert tín hiệu từ những tín hiệu khác sang RS485 hay thậm chí từ tín hiệu RS485 sang những tín hiệu, những chuẩn giao tiếp có tốc độ cao hơn như Ethernet…

Dây chuyển đổi USB sang RS485 công nghiệp là dây gì

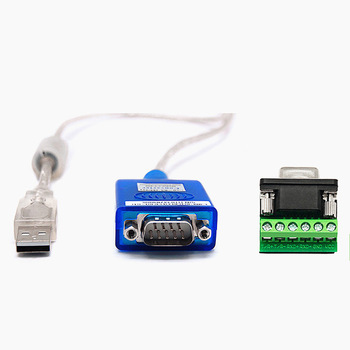
Đây là một bộ chuyển đổi USB sang RS485 chuyên dùng trong môi trường công nghiệp. Nó có kích thước khá nhỏ, có các mạch bảo vệ như chống sét, cầu chì có thể thay thế, bảo vệ ESD và diode TVS, …

Chuyển đổi USB sang RS485

Bộ chuyển đổi USB sang RS485 rất dễ sử dụng, cho phép tự động thu phát. Do khả năng liên lạc nhanh, ổn định, tin cậy và an toàn, đây là một lựa chọn lý tưởng cho các thiết bị điều khiển công nghiệp và / hoặc các ứng dụng có yêu cầu giao tiếp cao.

Grove – RS485 arduino- Cáp điều khiển rs485 là gì

Grove RS-485 cho phép Arduino của bạn kết nối với thiết bị RS-485 một cách dễ dàng, chỉ cần cắm và sử dụng.

Grove là một mẫu kết nối hệ thống tiêu chuẩn hóa. So với hệ thống dựa trên jumper hoặc hàn, việc kết nối, thử nghiệm và thiết kế dễ dàng hơn giúp đơn giản hóa hệ thống trong nghiên cứu học tập.

Bộ chuyển đổi cách ly công nghiệp USB sang RS232 / RS485 / TTL

Đây là một bộ chuyển đổi cách ly USB sang RS232 / 485 / TTL dùng trong môi trường công nghiệp.

Tương tự như trên, nó có các mạch bảo vệ như cách ly nguồn, cách ly từ tính ADI và diode TVS, …có cấu tạo vỏ hợp kim nhôm chắc và bền.

Bộ chuyển đổi USB sang RS232 / 485 / TTL rất dễ sử dụng, thu phát hoàn toàn tự động mà không bị trễ. Do khả năng liên lạc nhanh, ổn định, tin cậy và an toàn, đây là một lựa chọn lý tưởng cho các thiết bị điều khiển công nghiệp và / hoặc các ứng dụng có yêu cầu giao tiếp cao.

Bộ chuyển đổi tín hiệu chuyên dụng RS485 sang USB

Bạn là một kỹ sư điện tự động? Một hôm đẹp trời, thì cái dây chuyền điều khiển bị lỗi, ngặt nỗi là không có chương trình backup hay sao lưu trước đó. Bạn cần phải kiểm tra hệ thống.

Bộ chuyển đổi tín hiệu RS485 sang USB

Lấy máy tính ra, ôi không! Máy tính của bạn đã không còn cái cổng RS232 hay gọi là cổng COM.

Nhìn hoài, nhìn hoài chỉ thấy toàn cổng USB thôi.

Vậy, chúng ta xử lý tình huống này như thế nào? Cũng không phải khó, mà chỉ tốn thời gian thôi! Nếu như có bộ chuyển đổi RS485 sang USB thì đã dễ dàng rồi.

Bộ chuyển đổi tín hiệu từ RS485 sang USB giúp chúng ta giải quyết được bài toán trên rất dễ dàng. Vì hầu như bây giờ, rất ít máy tính xách tay còn tồn tại cổng COM. Vì mục đích làm cho laptop nhỏ gọn hơn.

Bộ chuyển đổi tín hiệu RS485 sang Ethernet hãng Seneca

Bộ chuyển đổi tín hiệu RS485 sang Ethernet là gì? Dùng để làm gì?

Chuyển đổi tín hiệu RS485 sang Ethernet

Mặc dù RS485, bản thân nó là một chuẩn giao tiếp có khả năng chống nhiễu tốt và truyền đi xa đến 1200m rồi. Nhưng khi hệ thống yêu cầu tín hiệu tập trung và quản lý trên diện rộng thì chúng ta phải làm như thế nào?

Đó là lý do vì sao có sự ra đời của bộ chuyển đổi tín hiệu RS485 sang Ethernet. Chúng giúp tín hiệu cần điều khiển không còn giới hạn bởi khoảng cách địa lý hay dây dẫn nữa. Một ưu điểm tuyệt vời cho những hệ thống lớn trong những nhà máy lớn, những siêu nhà máy, siêu hệ thống công nghiệp!

Truyền thông RS485 so với RS232 – Sự khác biệt của chúng là gì?

Có rất nhiều câu hỏi xoay quanh chủ đề này, mặc dù chúng không thực sự quan trọng lắm trong sự phát triển của công nghệ hiện nay. Nhưng, đã hỏi thì phải tìm được câu trả lời đúng không nào?

Vậy  chúng ta cùng thảo luận về sự khác biệt giữa 2 chuẩn giao tiếp này nhé!

Điều đầu tiên bạn có thể nhận thấy sẽ là sự khác biệt giữa số lượng trình điều khiển và nút. Với RS485, một thiết bị có thể điều khiển 32 thiết bị khác. Nhưng với RS232, chỉ có 1 trình điều khiển và 1 bộ thu.

Điều này giống như RS232 sử dụng giao tiếp điểm tới điểm trong khi RS485 sử dụng mạng đa điểm.

Khoảng cách trong giao tiếp

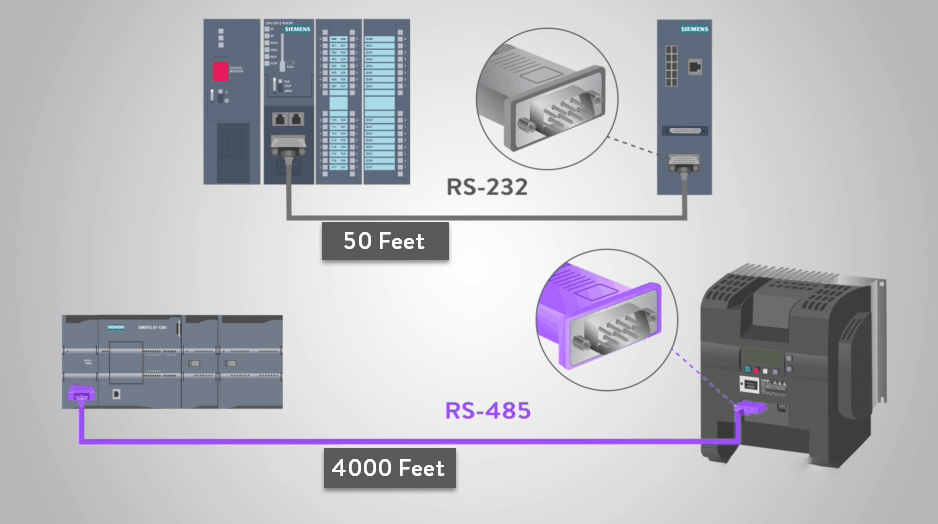
Thứ hai, đó là sự khác biệt về khoảng cách giao tiếp giữa RS485 và RS232. Khoảng cách giao tiếp tối đa RS485 cao hơn nhiều so với RS232 ở mức 1200m so với RS232 chỉ với 15m.

Điều này là do RS232 không có khả năng chống nhiễu cho các đường tín hiệu. Nhiễu dễ dàng sinh ra trên RS232, làm giới hạn khoảng cách liên lạc và tốc độ liên lạc tối đa của nó.

Nếu bạn đang muốn vận hành thiết bị ở khoảng cách xa máy phát, RS485 sẽ là lựa chọn của bạn.

Tốc độ truyền

Cuối cùng, tương tự như khoảng cách giao tiếp, giao tiếp RS485 cũng cao hơn nhiều ở mức 10MBit/s (giảm khi tăng khoảng cách) so với 20KBit/s của RS232.

Đối với RS485, cáp được xoắn để thêm khả năng chống nhiễu và cho phép từ trường đi qua và không làm gián đoạn giao tiếp, cho phép RS485 giao tiếp với tốc độ cao như vậy.

Vì cấu hình dòng RS485 cũng khác biệt, nó cho phép tốc độ bit cao hơn so với kết nối không phân biệt mà RS232 có.

Tốc độ xoay của RS232 cũng bị giới hạn ở mức 30V so với RS485 với tốc độ xoay không xác định đã được thực hiện để tránh phản xạ tín hiệu. Với tốc độ xoay tối đa, nó giới hạn tốc độ giao tiếp trên đường truyền cho RS232. (Để tránh phản xạ trên các dây cáp dài hơn cho RS485, cần sử dụng các điện trở đầu cuối thích hợp.)

Kết luận

Nếu bạn đang tìm kiếm:

  • Kết nối trực tiếp DTE (Thiết bị đầu cuối dữ liệu) mà không cần modem
  • Kết nối nhiều hơn 1 DTE trong mạng của bạn
  • Giao tiếp trên một khoảng cách dài
  • Giao tiếp với tốc độ liên lạc nhanh

Thì chuẩn giao tiếp RS485 sẽ là lựa chọn cho bạn vì chúng hoạt động tốt trong 4 yếu tố này.

Bài viết này  là phần nối tiếp với bài viết về chuẩn giao tiếp truyền thông RS232 mà Huphaco đã xuất bản trước đó. Mục đích là giúp cho các bạn có cái nhìn tổng quan hơn về 2 chuẩn giao tiếp có anh em với nhau RS232 và RS485.

Hiểu được bản chất, tính năng, cũng như mục đích sử dụng của từng loại giao tiếp. Từ đó có thể chọn loại phù hợp cho nhu cầu điều khiển hệ thống của mình.

Chúc các bạn thành công!

Scada là gì? So sánh hệ thống Scada và DCS

HMI là gì?

Scada là gì? Scada system Hay hệ thống Scada là từ khoá được tìm kiếm khá nhiều trên mạng internet. Chứng tỏ rằng, mọi người đang rất quan tâm về Scada.

Vậy, hôm nay chúng ta cùng nhau thảo luận về chủ đề hệ thống Scada nhé!

Scada là gì?

Scada là gì?
Scada là gì?

SCADA là một hệ thống điều khiển trung tâm bao gồm các bộ điều khiển giao diện mạng, đầu vào / đầu ra, thiết bị truyền thông và phần mềm.

Các hệ thống SCADA được sử dụng để giám sát và điều khiển các thiết bị trong quy trình công nghiệp bao gồm sản xuất, phát triển và chế tạo. Các quy trình cơ sở hạ tầng bao gồm phân phối khí và dầu, năng lượng điện, phân phối nước. Tiện ích công cộng bao gồm hệ thống giao thông xe buýt, sân bay.
Hệ thống SCADA lấy số đọc của đồng hồ đo và kiểm tra trạng thái của các cảm biến theo chu kỳ đều đặn để nó yêu cầu sự can thiệp tối thiểu của con người.

Scada là viết tắt của từ gì

SCADA là viết tắt của Supervisory Control And Data Acquisition; kiểm soát giám sát và thu thập dữ liệu. Nó là một loại chương trình ứng dụng phần mềm để kiểm soát quy trình.

Ví dụ hệ thống Scada

Một lượng lớn các quá trình xảy ra trong nhà máy lớn. Mọi quy trình bạn cần giám sát đều rất phức tạp vì mỗi máy cho đầu ra khác nhau. Hệ thống SCADA được sử dụng để thu thập dữ liệu từ các cảm biến và dụng cụ đặt tại khu vực xa xôi. Máy tính sẽ xử lý dữ liệu này một cách kịp thời. Hệ thống SCADA thu thập thông tin (như rò rỉ trên đường ống xảy ra) và chuyển thông tin trở lại hệ thống để hiển thị các cảnh báo rò rỉ. Hệ thống SCADA được sử dụng để chạy trên hệ điều hành DOS và UNIX.

Scada trong hệ thống điện

Nói chung hệ thống SCADA là một hệ thống tập trung theo dõi và kiểm soát toàn bộ khu vực. Đây là gói phần mềm hoàn toàn được định vị trên phần cứng.

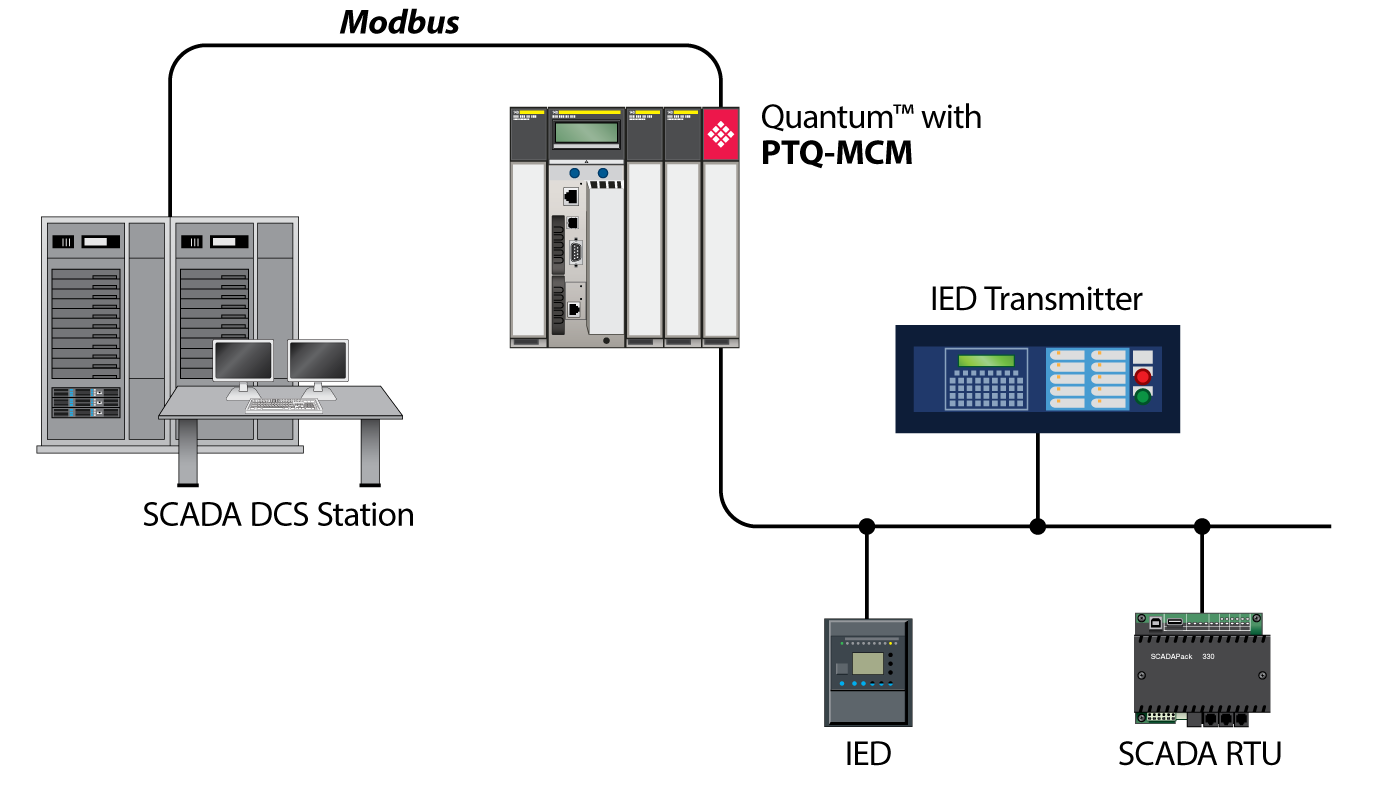
Một hệ thống giám sát tập hợp dữ liệu về quy trình và gửi lệnh điều khiển tới quy trình. SCADA được điều khiển từ xa qua thiết bị đầu cuối còn được gọi là RTU. Hầu hết các hành động điều khiển được tự động thực hiện bởi RTU hoặc PLC.

Cấu trúc hệ thống Scada

RTU bao gồm bộ chuyển đổi logic lập trình có thể được đặt thành yêu cầu cụ thể. Ví dụ, trong nhà máy nhiệt điện, dòng nước có thể được đặt thành giá trị cụ thể hoặc nó có thể được thay đổi theo yêu cầu.

Hệ thống SCADA cho phép người vận hành thay đổi điểm đặt cho dòng chảy và cho phép các điều kiện cảnh báo khi mất dòng chảy hay nhiệt độ cao và các điều kiện đều được hiển thị và ghi lại. Hệ thống SCADA giám sát hiệu suất tổng thể của vòng lặp. Hệ thống SCADA là một hệ thống tập trung để giao tiếp với cả công nghệ có dây và không dây đến các thiết bị khách. Các hệ thống SCADA có thể điều khiển chạy hoàn toàn tất cả các loại quy trình công nghiệp.

Ví dụ như: Hệ thống SCADA có thể tự động mở van xả, nếu có quá nhiều áp lực trong đường ống khí…

Cấu trúc phần cứng

Hệ thống SCADA nói chung có thể được phân thành hai phần:

  • Lớp khách
  • Lớp máy chủ dữ liệu

Lớp khách phục vụ cho tương tác giao diện máy.

Lớp máy chủ dữ liệu xử lý hầu hết các hoạt động dữ liệu quá trình.

Trạm SCADA đề cập đến các máy chủ và nó bao gồm một PC duy nhất. Các máy chủ dữ liệu giao tiếp với các thiết bị trong trường thông qua các bộ điều khiển quá trình như PLC hoặc RTU.

Các PLC được kết nối với các máy chủ dữ liệu trực tiếp hoặc thông qua mạng hoặc các bus trường. Hệ thống SCADA sử dụng mạng WAN và LAN, mạng LAN và mạng LAN bao gồm các giao thức internet được sử dụng để liên lạc giữa trạm chủ và thiết bị.

Các thiết bị vật lý như cảm biến được kết nối với PLC hoặc RTU. RTU chuyển đổi tín hiệu cảm biến thành dữ liệu số và gửi dữ liệu số đến chủ. Theo các phản hồi mà RTU nhận được, nó kích tín hiệu điện cho các rơle thực thi. Hầu hết các hoạt động giám sát và điều khiển được thực hiện bởi RTU hoặc PLC như chúng ta có thể thấy trong hình.

Cấu trúc phần mềm

Hầu hết các máy chủ đều xử lý đa nhiệm và theo thời gian thực. Các máy chủ chịu trách nhiệm thu thập và xử lý dữ liệu. Hệ thống SCADA bao gồm một chương trình phần mềm để hiển thị, thu thập dữ liệu, chẩn đoán và quản lý thông tin…Ví dụ như: quy trình bảo trì theo lịch trình, thông tin hậu cần, sơ đồ chi tiết cho một cảm biến cụ thể hoặc hướng dẫn xử lý sự cố hệ thống… Điều này có nghĩa là nhà điều hành có thể điều khiển kiểm soát toàn bộ sơ đồ hệ thống của nhà máy.

Scada system là gì

Hệ thống SCADA thực hiện các chức năng sau:

  • Thu thập dữ liệu
  • Truyền dữ liệu
  • Trình bày thông tin / dữ liệu
  • Giám sát / Kiểm soát

Các chức năng này được thực hiện bởi các cảm biến, RTU, bộ điều khiển, mạng truyền thông. Các cảm biến được sử dụng để thu thập thông tin quan trọng và RTU được sử dụng để gửi thông tin này đến bộ điều khiển và hiển thị trạng thái của hệ thống.

Theo trạng thái của hệ thống, người dùng có thể ra lệnh cho các thành phần hệ thống khác. Hoạt động này được thực hiện bởi mạng truyền thông.

Thu thập dữ liệu

Hệ thống thời gian thực bao gồm hàng ngàn thành phần và cảm biến. Điều rất quan trọng là phải biết trạng thái của các thành phần và cảm biến cụ thể. Ví dụ, một số cảm biến đo lưu lượng nước từ hồ chứa đến bể chứa nước và một số cảm biến đo giá trị áp suất khi nước được xả ra khỏi hồ chứa.

Truyền dữ liệu

Hệ thống SCADA sử dụng mạng có dây để liên lạc giữa người dùng và thiết bị. Các ứng dụng thời gian thực sử dụng rất nhiều cảm biến và các thành phần này cần được điều khiển từ xa. Hệ thống SCADA sử dụng thông tin liên lạc internet. Tất cả thông tin được truyền qua internet bằng các giao thức cụ thể. Cảm biến và rơle không thể giao tiếp với các giao thức mạng, do đó RTU được sử dụng để giao tiếp với cảm biến và giao diện mạng.

Câu hỏi đặt ra: Ví dụ như cảm biến nhiệt độ muốn truyền dữ liệu đo đạc lên hệ thống Scada thì phải làm thế nào?

Một câu hỏi rất hay đúng không nào các bạn?

Câu trả lời là: Cảm biến nhiệt độ hoạt động dựa trên tỉ lệ chuyển đổi giữa nhiệt độ và điện trở. Tức là tín hiệu xuất ra là giá trị điện trở tương ứng với nhiệt độ đo được.

Tín hiệu này không thể truyền lên hệ thống Scada đọc được.

Vậy thì phải làm sao?

Lúc này, chúng ta cần dùng đến một thiết bị có tên gọi là “Bộ chuyển đổi tín hiệu nhiệt độ”

Bộ chuyển đổi tín hiệu nhiệt độ Seneca

Bộ chuyển đổi tín hiệu này, có nhiệm vụ chuyển đổi tín hiệu điện trở sang tín hiệu 4-20mA. Một tín hiệu chuẩn trong công nghiệp.

Với đầu ra là tín hiệu 4-20mA thì bài toán này dễ dàng giải quyết rồi đúng không nào?

Hơn nữa, tín hiệu 4-20mA là tín hiệu dòng điện analog, mà độ nhiễu của nó rất thấp, hầu như không ảnh hưởng đến kết quả. Chính vì thế, chúng được dùng làm tín hiệu để truyền đi xa.

Trình bày thông tin/ dữ liệu

Các mạng thông thường có một số chỉ báo có thể nhìn thấy để điều khiển. Nhưng trong hệ thống SCADA thời gian thực, có hàng ngàn cảm biến và báo động không thể xử lý đồng thời. Hệ thống SCADA sử dụng giao diện máy (HMI) để cung cấp tất cả thông tin được thu thập từ các cảm biến khác nhau.

Giao diện máy- người HMI

HMI là chữ viết tắt của Human-Machine Interface. Có nghĩa là giao diện máy- người. Là giao diện người dùng hoặc bảng điều khiển kết nối một người với máy, hệ thống hoặc thiết bị. Mặc dù thuật ngữ này có thể được áp dụng về mặt kỹ thuật cho bất kỳ màn hình nào cho phép người dùng tương tác với thiết bị, nhưng HMI được sử dụng phổ biến nhất trong bối cảnh của quy trình công nghiệp.

HMI là gì?
HMI là gì?

Hệ thống SCADA sử dụng giao diện máy người. Thông tin được hiển thị và theo dõi để được xử lý bởi con người. HMI cung cấp quyền truy cập của nhiều đơn vị điều khiển có thể là PLC và RTU. Màn hình HMI trình bày đồ họa của hệ thống.

Ví dụ: nó cung cấp hình ảnh đồ họa của máy bơm được kết nối với bể. Người dùng có thể thấy dòng chảy của nước và áp lực của nước.

Phần quan trọng của HMI là một hệ thống báo động được kích hoạt theo các giá trị được xác định trước. Ví dụ: Báo động mực nước bể được đặt các giá trị 60% và 70%. Nếu mực nước đạt trên 60%, báo động sẽ đưa ra cảnh báo bình thường và nếu mực nước đạt trên 70% thì báo động sẽ đưa ra cảnh báo quan trọng.

Giám sát / Kiểm soát

Hệ thống SCADA sử dụng các công tắc khác nhau để vận hành từng thiết bị và hiển thị trạng thái tại khu vực điều khiển. Bất kỳ phần nào của quá trình có thể được BẬT / TẮT từ trạm điều khiển bằng các công tắc này. Hệ thống SCADA được triển khai để hoạt động tự động mà không cần sự can thiệp của con người nhưng trong các tình huống quan trọng, nó cần được xử lý bởi con người.

Phần mềm Scada là gì

Trong các công trình nhà máy lớn, nhiều quá trình xảy ra đồng thời và mỗi quy trình cần được giám sát, đây thực sự là một nhiệm vụ phức tạp.

Các hệ thống SCADA được sử dụng để giám sát và điều khiển các thiết bị trong các quy trình công nghiệp bao gồm phân phối nước, phân phối dầu và phân phối điện. Mục đích chính của hệ thống này là xử lý dữ liệu thời gian thực và kiểm soát môi trường công nghiệp quy mô lớn từ xa.

Hệ thống Scada điều khiển nhà máy

Ví dụ: Trong thời gian thực, một hệ thống ghi nhật ký nhiệt độ cho hoạt động của nhà máy được thực hiện từ xa. Các cảm biến nhiệt độ được kết nối với vi điều khiển, được kết nối với phần mềm trên máy tính. Dữ liệu được thu thập từ các cảm biến nhiệt độ. Các cảm biến nhiệt độ liên tục gửi tín hiệu đến vi điều khiển để hiển thị các giá trị này trên màn hình. Người ta có thể đặt các tham số như giới hạn thấp và giới hạn cao trên màn hình máy tính. Khi nhiệt độ của cảm biến vượt quá điểm đặt, vi điều khiển sẽ gửi lệnh đến rơle tương ứng để TẮT/BẬT các cảm biến nhiệt độ qua tiếp điểm rơle.

So sánh hệ thống Scada và DCS

Scada là một hệ thống phổ biến mà luôn được sử dụng trong các nhà máy công nghiệp tiên tiến. Chúng luôn được so sánh với hệ thống điều khiển phân tán DCS.

Điều khiển hệ thống DCS

Chúng ta có thể hiểu 2 hệ thống này như sau:

  • DCS là từ viết tắt của các hệ thống điều khiển phân tán; SCADA là từ viết tắt của Kiểm soát giám sát và thu thập dữ liệu
  • DCS được định hướng theo quy trình; SCADA là định hướng thu thập dữ liệu
  • DCS là quá trình điều khiển trạng thái; Hệ thống SCADA được điều khiển theo sự kiện
  • DCS là một hệ thống điều khiển quá trình sử dụng mạng để kết nối các cảm biến, bộ điều khiển, vận hành thiết bị đầu cuối và bộ truyền động. Một DCS thường chứa một hoặc nhiều máy tính để điều khiển và chủ yếu sử dụng cả kết nối và giao thức độc quyền để liên lạc; SCADA có thể được gọi là Giao diện người-máy (HMI). Các hệ thống SCADA được sử dụng để giám sát hoặc kiểm soát các quá trình hóa học, vật lý hoặc truyền tải…
  • Hệ thống điều khiển phân tán (DCS) bao gồm một hoặc nhiều bộ điều khiển được sử dụng để thực hiện các kỹ thuật điều khiển quy trình tiên tiến; Hệ thống kiểm soát giám sát và thu thập dữ liệu (SCADA) không thể thực hiện các kỹ thuật kiểm soát quy trình tiên tiến.
  • DCS được tích hợp nhiều hơn và có thể làm nhiều thứ cao cấp hơn; nhưng hệ thống SCADA linh hoạt hơn.

Ưu nhược điểm của hệ thống Scada

Ưu điểm

  • Hệ thống SCADA cung cấp thông tin cơ học và đồ họa trên giao diện HMI
  • Khả năng tự động hóa cao thay thế con người trong nhiều công việc, khả năng
  • chịu lỗi cao.
  • Hệ thống SCADA có thể dễ dàng mở rộng. Chúng ta có thể thêm bộ thiết bị điều khiển và cảm biến theo yêu cầu.
  • Hệ thống SCADA có khả năng vận hành các tình huống quan trọng.

Nhược điểm

Hệ thống Scada có cấu trúc tập trung, các thông tin từ nhiều điểm đo tập trung về máy tính chủ để xử lý. Điều này dẫn đến việc dễ tắc nghẽn thông tin, hệ thống nhanh quá tải. Vì vậy chỉ thích hợp với các hệ thống nhỏ (thường dưới 100 điểm đo). Chẳng hạn hệ này phù hợp với hệ thống điều độ trung tâm hệ thống điện quốc gia.

Ứng dụng của hệ thống Scada

Hệ thống Scada mặc dù cũng có không ít những nhược điểm. Nhưng không vì thế mà độ phổ biến và ứng dụng của chúng ít đi. Ngược lại, Scada còn được sử dụng rất nhiều, rất rộng rãi trong nhiều ngành công nghiệp và nhà máy. Ví dụ như:

  • Sản xuất, truyền tải và phân phối điện
  • Hệ thống phân phối nước và quản lý hồ chứa
  • Quản lý giám sát hệ thống các tòa nhà công cộng như hệ thống sưởi ấm, làm mát, báo động…
  • Hệ thống điều khiển đèn giao thông

Những thông tin về hệ thống Scada mà Huphaco đã cung cấp trong nội dung bài viết này; nhằm mục đích đem đến những kiến thức bổ ích; cho các bạn đọc đang theo học hay làm việc trong ngành kỹ thuật.

Qua quá trình biên soạn, không tránh những thiếu sót, rất mong nhận được góp ý của các bạn!

Cảm ơn bạn đọc!

Giao tiếp RS232 là gì? – Ưu nhược điểm của cổng RS232 là gì?

RS232 là gì?

RS232 hay RS232 là gì?. Đó là một cụm từ bạn có thể nghe khá thường xuyên trong ngành công nghiệp, đặc biệt là bởi những người lớn tuổi hơn. Hy vọng rằng bài viết này sẽ đem đến cho bạn những thông tin cần thiết nhất về RS232.

Bắt đầu thôi!

RS232 là gì?

RS232 là một hình thức truyền dữ liệu nối tiếp. Hay nói một cách đơn giản, đó là một hình thức giao tiếp. Hầu hết mọi người chỉ đơn giản gọi nó là một kết nối nối tiếp.

RS232 là gì?
RS232 là gì?

Trong quá khứ, nó là hình thức truyền dữ liệu được sử dụng nhiều nhất. Bạn có thể sẽ nhận ra cáp DB9 9 chân tiêu chuẩn hay còn gọi là cổng COM. Nói một cách đơn giản, RS232 truyền tín hiệu bằng điện áp dương cho nhị phân 0 và điện áp âm cho nhị phân 1.

RS232 được sử dụng để kết nối máy tính và các thiết bị ngoại vi để cho phép trao đổi dữ liệu nối tiếp giữa chúng. Như EIA định nghĩa, RS232 được sử dụng để kết nối Thiết bị truyền dữ liệu DTE và DCE.

Truyền thông nối tiếp chuẩn rs232 là gì?

Truyền nối tiếp
Truyền nối tiếp

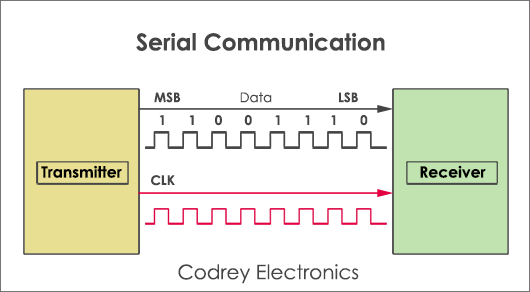
Trong viễn thông, quá trình gửi dữ liệu tuần tự qua một bus máy tính được gọi là giao tiếp nối tiếp, có nghĩa là dữ liệu sẽ được truyền từng bit một. Trong khi giao tiếp song song, dữ liệu được truyền theo byte (8 bit) hoặc ký tự hoặc bus tại một thời điểm. Giao tiếp nối tiếp chậm hơn so với giao tiếp song song nhưng được sử dụng để truyền dữ liệu dài do chi phí thấp hơn.

Truyền song song
Truyền song song

Các chế độ truyền dữ liệu trong giao tiếp nối tiếp:

Truyền dữ liệu không đồng bộ – Chế độ trong đó các bit dữ liệu không được đồng bộ hóa bởi xung đồng hồ. Xung đồng hồ là tín hiệu được sử dụng để đồng bộ hóa hoạt động trong một hệ thống điện tử.

Truyền dữ liệu đồng bộ – Chế độ trong đó các bit dữ liệu được đồng bộ hóa bởi xung đồng hồ.

Đặc điểm của chuẩn truyền thông rs232 là gì?

Tốc độ Baud được sử dụng để đo tốc độ truyền. Nó được mô tả là số bit đi qua trong một giây. Ví dụ: nếu tốc độ truyền là 200 thì 200 bit được truyền mỗi giây. Trong các đường dây điện thoại, tốc độ baud sẽ là 14400, 28800 và 33600.

Bit dừng được sử dụng cho một gói duy nhất để dừng truyền được ký hiệu là “T”. Một số giá trị tiêu biểu là 1, 1.5 & 2 bit.

Parity Bit là hình thức đơn giản nhất để kiểm tra lỗi. Có bốn loại, được đánh dấu và cách đều nhau.

Chuẩn giao tiếp RS232 là gì

Bộ thu và phát dữ liệu không đồng bộ phổ quát (UART) được sử dụng cùng với RS232 để truyền dữ liệu giữa máy in và máy tính. Các bộ vi điều khiển không thể xử lý các loại mức điện áp như vậy, các đầu nối được kết nối giữa các tín hiệu RS232. Các đầu nối này được gọi là Đầu nối DB-9 như một cổng nối tiếp và chúng có hai đầu nối loại:

  • Đầu đực (DTE)
  • Đầu cái (DCE)
Giao thức RS232
Giao thức RS232

Thông số kỹ thuật của mạch RS232 là gì

Cấp điện áp: RS232 cũng được sử dụng như mức nối đất & 5V. Nhị phân 0 hoạt động với điện áp +5V đến +15Vdc, được gọi là “ON” (mức điện áp cao) trong khi nhị phân 1 hoạt động với điện áp -5V đến -15Vdc. Nó được gọi là “OFF” (mức điện áp thấp).

Mức điện áp tín hiệu nhận được: Nhị phân 0 hoạt động trên các điện áp tín hiệu nhận được +3V đến +13 Vdc & mức nhị phân 1 hoạt động với điện áp -3V đến -13 Vdc.

Trở kháng đường truyền: Trở kháng của dây lên tới 3 – 7 ohms và chiều dài cáp tối đa là 15 mét, nhưng nằm trong giới hạn về điện dung trên mỗi đơn vị chiều dài.

Điện áp hoạt động: Tối đa 250VAC

Dòng định mức: Tối đa 3 Amps

Cách điện: 1000 VAC

Tốc độ xoay: Tốc độ thay đổi của các mức tín hiệu được gọi là tốc độ xoay. Với tốc độ xoay lên tới 30V/ms và tốc độ bit tối đa sẽ là 20 kbps.

Cấu tạo của cổng RS232 là gì

Trong thực tế cổng RS232 hay còn gọi là cổng COM có hai loại đầu nối đó là DB-25 và DB-9. Trong DB-25, có 25 chân có sẵn được sử dụng cho nhiều ứng dụng, nhưng một số ứng dụng không sử dụng toàn bộ 25 chân. Vì vậy, đầu nối 9 chân được chế tạo để thuận tiện cho các thiết bị kết nối với nhau.

RS232 25 chân kết nối

Trong phần này, chúng ta sẽ tìm hiểu về đầu nối chân DB-9, loại được sử dụng rất phổ biến trong nhiều ứng dụng cả dân dụng lẫn công nghiệp.

Đầu cái RS232 DB9
Đầu cái RS232 DB9

Có hai loại: Đầu nối đực (DTE) & Đầu nối cái (DCE).

Đầu đực RS232 DB9
Đầu đực RS232 DB9

Chúng có cùng cấu trúc là 5 chân ở hàng trên cùng và 4 chân ở hàng dưới. Nó thường được gọi là đầu nối loại DE-9 hoặc D. Hình minh hoạ bên dưới.

Chú thích chân DB9 RS232

Chuẩn giao tiếp RS232 là gì? Hoạt động như thế nào?

RS232 hoạt động trên giao tiếp hai chiều trao đổi dữ liệu với nhau. Có hai thiết bị được kết nối với nhau, thiết bị đầu cuối xử lý dữ liệu số (DTE) & Thiết bị truyền dữ liệu (DCE) có các chân như TXD, RXD và RTS & CTS.

Các chân tín hiệu RS232

Bây giờ, từ nguồn DTE, RTS tạo yêu cầu gửi dữ liệu. Sau đó từ phía bên kia DCE, CTS, xóa đường dẫn nhận dữ liệu. Sau khi xóa một đường dẫn, nó sẽ đưa ra tín hiệu cho RTS của nguồn DTE để gửi tín hiệu. Sau đó, các bit được truyền từ DTE đến DCE. Bây giờ một lần nữa từ nguồn DCE, yêu cầu có thể được tạo bởi RTS và CTS của nguồn DTE sẽ xóa đường dẫn nhận dữ liệu và đưa ra tín hiệu để gửi dữ liệu. Đây là toàn bộ quá trình mà việc truyền dữ liệu diễn ra.

Hoạt động của giao tiếp RS232

Ví dụ: Các tín hiệu được đặt thành logic 1, tức là, -12V. Việc truyền dữ liệu bắt đầu từ bit tiếp theo và để thông báo điều này, DTE gửi bit start đến DCE. Bit bắt đầu luôn là ‘0, ví dụ: +12 V và 5 đến 9 ký tự tiếp theo là các bit dữ liệu. Nếu chúng ta sử dụng bit chẵn lẻ, thì dữ liệu 8 bit có thể được truyền đi trong khi nếu chẵn lẻ không sử dụng thì 9 bit đang được truyền đi. Các bit dừng được gửi bởi bộ phát có giá trị là 1, 1.5 hoặc 2 bit sau khi truyền dữ liệu.

Các PLC sử dụng cổng kết nối RS232 là để làm gì?

PLC sử dụng RS232 để giao tiếp với các module khác hoặc thậm chí các PLC khác. Các module này có thể là bất cứ thứ gì cũng sử dụng RS232. Ví dụ như: giao diện người vận hành hoặc HMI, máy tính, bộ điều khiển động cơ hoặc driver, robot hoặc hệ thống truyền thông…

RS232 kết nối hệ thống

Nhắc lại, một điều quan trọng cần nhớ, các thiết bị RS232 thực tế có hai loại khác nhau:

  • DTE là viết tắt của Data Transmission Equipment. Thiết bị đầu cuối xử lý dữ liệu số. Một ví dụ phổ biến về loại thiết bị này như là máy tính PC…
  • DCE là viết tắt của Data Communication Equipment. Thiết bị Truyền thông dữ liệu. Một ví dụ về DCE như là modem…

Lý do điều này rất quan trọng là vì hai thiết bị DTE hoặc hai DCE không thể giao tiếp với nhau mà không có sự giúp đỡ.

Để giao tiếp được, chúng cần có một sợi cáp ngược để kết nối hai đầu của thiết bị lại với nhau.

Thông thường các PLC sẽ là DTE và các thiết bị ngoại vi được sử dụng sẽ là DCE và mọi thứ sẽ nói chuyện, giao tiếp được với nhau.

Một ví dụ rất phổ biến mà chúng ta rất quen thuộc, đó là một máy tính được kết nối với máy in. Mặc dù USB đã trở thành tiêu chuẩn, nhưng RS232 vẫn được sử dụng rộng rãi cho các máy in cũ tại nơi làm việc. Giao thức và cáp RS232 cho phép máy tính đưa ra lệnh cho máy in thông qua tín hiệu điện áp. Sau đó, máy in giải mã các lệnh đó và hoàn thành việc in.

Ưu nhược điểm của cáp RS232 là gì?

Chúng ta đã quá quen thuộc với các sợi cáp RS232 hay cáp COM rồi. Nhưng liệu, chúng ta đã có biết về những ưu nhược điểm của chúng chưa? Phần này, ta hãy cùng nhau phân tích nhé!

Ưu điểm của RS232

  • RS232 phổ biến, dễ kiếm và chi phí rẻ
  • Tương thích nhiều thiết bị
  • Kết nối giao tiếp đơn giản
  • Tốc độ truyền khá nhanh
  • Khả năng chống nhiễu tốt
  • Có thể tháo lắp nóng
  • Có thể cấp nguồn cho thiết bị luôn

Nhược điểm của RS232

  • Một là tốc độ truyền dữ liệu. Dữ liệu có thể được chuyển ở mức khoảng 20 kilobyte mỗi giây. Đó là khá chậm so với những gì mọi người đang sử dụng cho đến nay.
  • Một vấn đề khác với RS232 là chiều dài tối đa của cáp là khoảng 15 mét. Điện trở dây và sụt điện áp trở thành một vấn đề với cáp dài hơn thế này. Đây là một lý do khiến RS232 không được sử dụng nhiều để kéo đi xa.

Các ứng dụng sử dụng giao thức RS232

Giao tiếp nối tiếp RS232 được sử dụng trong các PC thế hệ cũ để kết nối các thiết bị ngoại vi như chuột, máy in, modem, … Ngày nay, RS232 được thay thế bằng USB tiên tiến.

Nó cũng được sử dụng trong các máy PLC, máy CNC và bộ điều khiển servo vì chi phí rẻ.

Nó vẫn được sử dụng bởi một số bảng vi điều khiển, máy in hóa đơn, hệ thống điểm bán hàng (PoS), ..

Các phương pháp chuyển đổi tín hiệu RS232

Tín hiệu RS232 đã trải qua gần như là hết vòng đời của nó, xem như nó đã hoàn thành tốt nhiệm vụ của mình. Mở ra những giao thức truyền thông mới tốt hơn, nhanh hơn, truyền đi xa hơn…ví dụ như: bản nâng cấp RS485, USB hay tín hiệu Ethernet…

  • USB có khả năng truyền tốc độ cao 480Mbps và còn hơn nữa với những chuẩn mới
  • RS485 là một bước phát triển của RS232, đã được chấp nhận và sử dụng rộng rãi trong dân dụng, công nghiệp hay y tế…mà có khả năng truyền dữ liệu lên đến 1200 mét với tốc độ baud lên tới 115.200 Bd (tốc độ baud luôn bé hơn tốc độ bit. Ví dụ, nếu mỗi biểu trưng chứa 3 bits thông tin thì tốc độ bit 3000 bits/s có tốc độ baud tương đương là 1000 Bd)
  • Ethernet có khả năng truyền thông tin với tốc độ từ 10 đến 100 triệu bít một giây (Mbps), có khả năng xây dựng thành hệ thống điều khiển cỡ lớn.

Chuyển đổi tín hiệu RS232 sang RS485

Các bộ chuyển đổi tín hiệu RS232 sang RS485 giải quyết bài toán chuyển đổi, tương thích tín hiệu của các thiết bị với nhau. Hay đơn giản là xử lý việc truyền tín hiệu đi xa hơn 15 mét mà cổng RS232 không làm được điều đó. Ví dụ: một bên là thiết bị chuẩn cũ RS232, một bên là các thiết bị chuẩn mới RS485 dùng để lắp đặt thay thế cho hệ thống điều khiển, truyền tín hiệu đi xa…

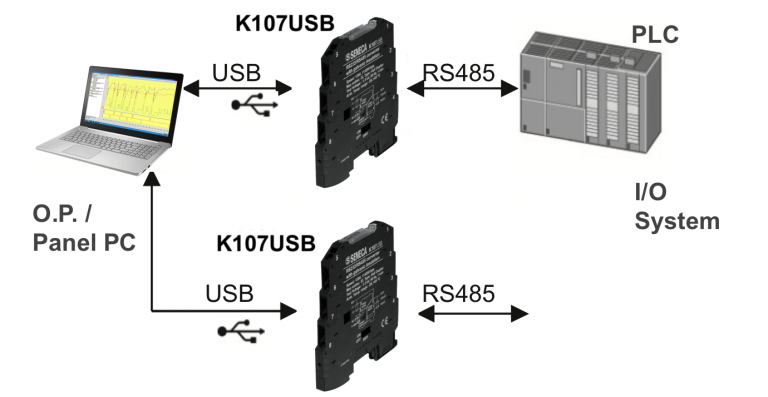
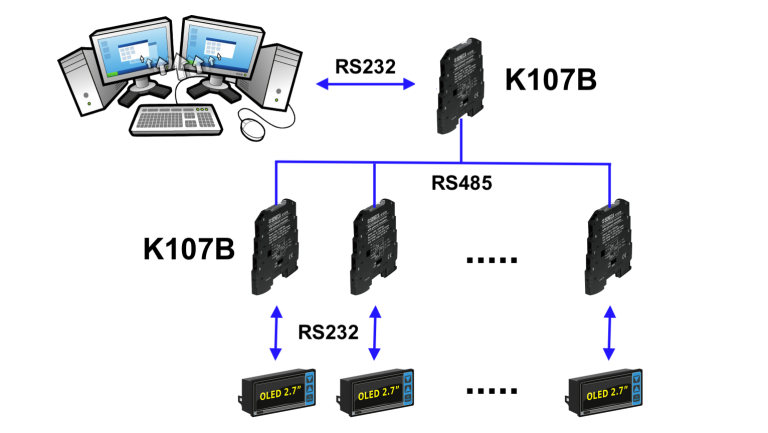
Tiêu biểu như bộ chuyển đổi tín hiệu RS232 sang RS485 model K107B của hãng Seneca- Italia.

Bộ chuyển đổi tín hiệu RS232 sang RS485

Thiết bị này không chỉ chuyển tín hiệu RS232 sang RS485 một cách đơn giản, nhanh chóng, mà còn có thể chuyển đổi tín hiệu với nhau trên cùng một sợi cáp cho 32 thiết bị.

Mặt khác, điểm nổi bật của bộ chuyển đổi tín hiệu K107B là chuyển đổi tín hiệu 2 chiều tự động. Nghĩa là truyền từ RS232 sang RS485 và chiều ngược lại.

Chuyển đổi tín hiệu RS232 sang Ethernet

Thật may mắn cho những doanh nghiệp lâu đời, với những hệ thống máy móc điều khiển sử dụng những chuẩn truyền dữ liệu cũ như RS232.

Vì sao mình nói như thế?

Bởi về sự xuất hiện của những bộ chuyển đổi tín hiệu. Những thiết bị tuyệt vời để các chủ doanh nghiệp không phải đầu tư những dây chuyền mới. Thay thế cho dây chuyền cũ chỉ vì chuẩn giao tiếp, kết nối hay truyền tín hiệu đi xa.

Mình xin chia sẻ thêm với các bạn một bộ chuyển đổi tín hiệu RS232 nữa. Mà mình tin là nó hay hơn nhiều bộ K107B mà mình vừa chia sẻ ở trên.

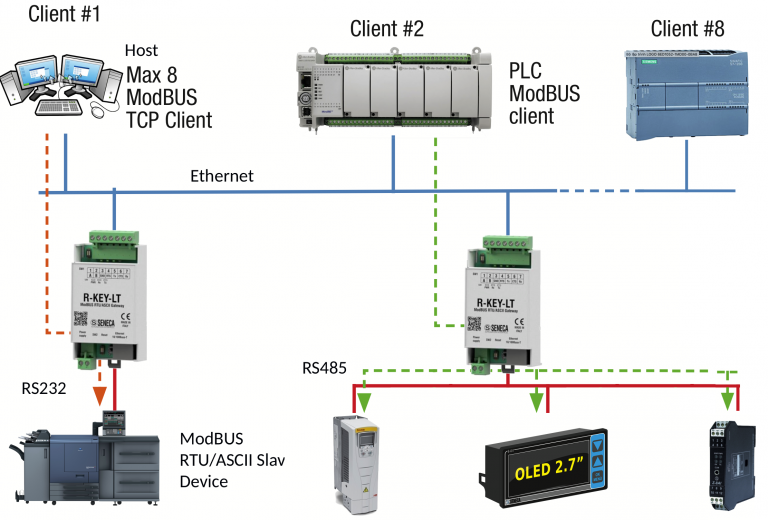
Bộ chuyển đổi tín hiệu R-Key-LT

Bộ chuyển đổi tín hiệu RS232 sang Ethernet


Bộ chuyển đổi R-Key-LT là một Modbus RTU/ASCII Getway với chuẩn RS232/RS485 và cổng Ethernet tốc độ cao 10-100Mbits.

Bộ chuyển đổi R-Key-LT có khả năng chuyển tín hiệu RS232 hay RS485 trên một cổng dùng chung.

R-Key-LT giải quyết bài toán truyền tín hiệu lên Ethernet; sang tín hiệu Modbus TCP-IP, cụ thể ở đây là tín hiệu RS232. Nhằm mục đích đưa dữ liệu hệ thống lẹn webserver để lưu trữ, phân tích và vận hành.

Một vài thông số kỹ thuật tham khảo của bộ R-Key-LT như sau

  • Nguồn cấp: 10…40 Vdc; 19…28 Vac
  • Công suất: 1W
  • Cách ly chống nhiễu cổng Ethernet tại 1500 Vac
  • Khoảng cách truyền: 2000m
  • Nhiệt độ hoạt động: -20 đến 70 độ C
  • Kích thước: 32 x 110 x 52 mm
  • Trọng lượng: 80g

Lời kết

Bài viết mang đến cho các bạn kiến thức chi tiết về một chuẩn giao tiếp truyền thông. Là chuẩn phổ biến trong công nghiệp từ xưa nay. Đó chính là chuẩn RS232.

Hy vọng với chút đóng góp của mình, Huphaco tin rằng sẽ góp thêm những nội dung hữu ích; cho nhu cầu tìm kiếm tài liệu tham khảo của các bạn đọc.
Mạng truyền thông công nghiệp là gì? Có mấy loại truyền thông công nghiệp?

Phân cấp trong mạng truyền thông công nghiệp

Mạng truyền thông công nghiệp là xương sống cho bất kỳ kiến ​​trúc hệ thống tự động nào vì nó là một phương tiện trao đổi dữ liệu mạnh mẽ, kiểm soát dữ liệu và linh hoạt kết nối các thiết bị khác nhau. Với việc sử dụng các mạng truyền thông kỹ thuật số trong các ngành công nghiệp trong thập kỷ qua đã cải thiện tính chính xác và toàn vẹn tín hiệu kỹ thuật số.

Các mạng này, có thể là LAN (Mạng cục bộ, được sử dụng trong một khu vực hạn chế) hoặc WAN (Mạng diện rộng được sử dụng làm hệ thống toàn cầu) …

Mạng truyền thông công nghiệp là gì

Khi các hệ thống tự động hóa công nghiệp trở nên phức tạp và lớn với số lượng thiết bị tự động hóa nhiều hơn, thì người ta hướng tới các tiêu chuẩn liên kết hệ thống mở (OSI) cho phép kết nối và giao tiếp với bất kỳ thiết bị tự động nào mà không phụ thuộc vào nhà sản xuất.

Mạng truyền thông công nghiệp là gì?

Với những tiến bộ trong công nghệ kỹ thuật số, công nghệ bus trường hiện đang thống trị lĩnh vực tự động hóa vì nó cung cấp phương tiện truyền thông đa phương tiện mang lại hiệu quả chi phí và tiết kiệm cáp.

Sau đây là tổng quan về một số mạng truyền thông công nghiệp đóng vai trò quan trọng trong các hệ thống điều khiển công nghiệp hiện nay.

Mạng truyền thông công nghiệp là gì?

Truyền hay chuyển đổi thông tin hoặc dữ liệu, chủ yếu ở định dạng kỹ thuật số từ máy phát sang máy thu thông qua một liên kết (có thể là dây đồng, cáp đồng trục, cáp quang hoặc bất kỳ phương tiện nào khác) kết nối hai thiết bị này. Được gọi là mạng truyền thông công nghiệp. Mặt khác, mạng truyền thông công nghiệp là một loại mạng đặc biệt được tạo ra để xử lý kiểm soát thời gian thực và tính toàn vẹn dữ liệu trong môi trường khắc nghiệt trên các cài đặt lớn.

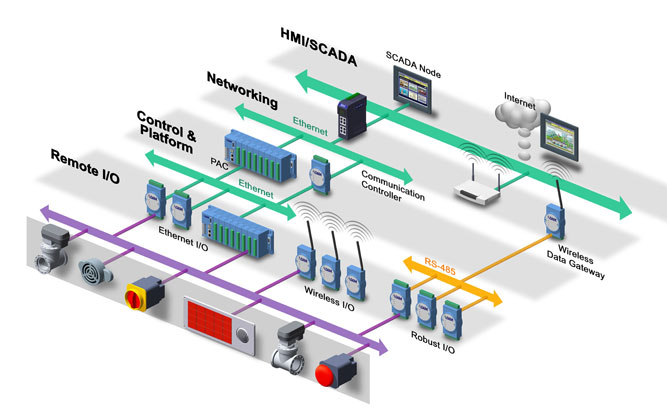
Các mạng truyền thông công nghiệp bao gồm: Ethernet, DeviceNet, Modbus, ControlNet, …

Ba cơ chế điều khiển quan trọng được sử dụng trong lĩnh vực tự động hóa công nghiệp bao gồm:

  • Bộ điều khiển logic lập trình (PLC),
  • Điều khiển giám sát và thu thập dữ liệu (SCADA)
  • Hệ thống điều khiển phân tán (DCS)

Tất cả các yếu tố này liên quan đến các thiết bị hiện trường, thiết bị thông minh, PC điều khiển giám sát, bộ điều khiển I/O phân tán và bộ hiển thị HMI.

Để kết nối giữa các thiết bị này và cũng để cho phép giao tiếp ở giữa chúng, cần có một mạng lưới hoặc sơ đồ truyền thông mạnh mẽ và hiệu quả hơn. Chúng khác biệt khá đáng kể so với các mạng doanh nghiệp truyền thống. Các mạng truyền thông công nghiệp này tạo thành một đường dẫn liên lạc giữa các thiết bị hiện trường, bộ điều khiển và PC.

Cấu trúc mạng truyền thông công nghiệp

Phương tiện truyền dẫn để truyền dữ liệu và tín hiệu điều khiển có thể là có dây hoặc không dây.

Trong trường hợp truyền có dây, cáp được sử dụng có thể là cáp xoắn, cáp đồng trục hoặc cáp quang. Mỗi cáp mạng có các đặc tính điện riêng có thể ít hoặc phù hợp hơn với một loại mạng hoặc môi trường cụ thể.

Trong trường hợp truyền không dây, giao tiếp được thực hiện qua sóng radio.

Fieldbus là gì? Bus trường là gì?

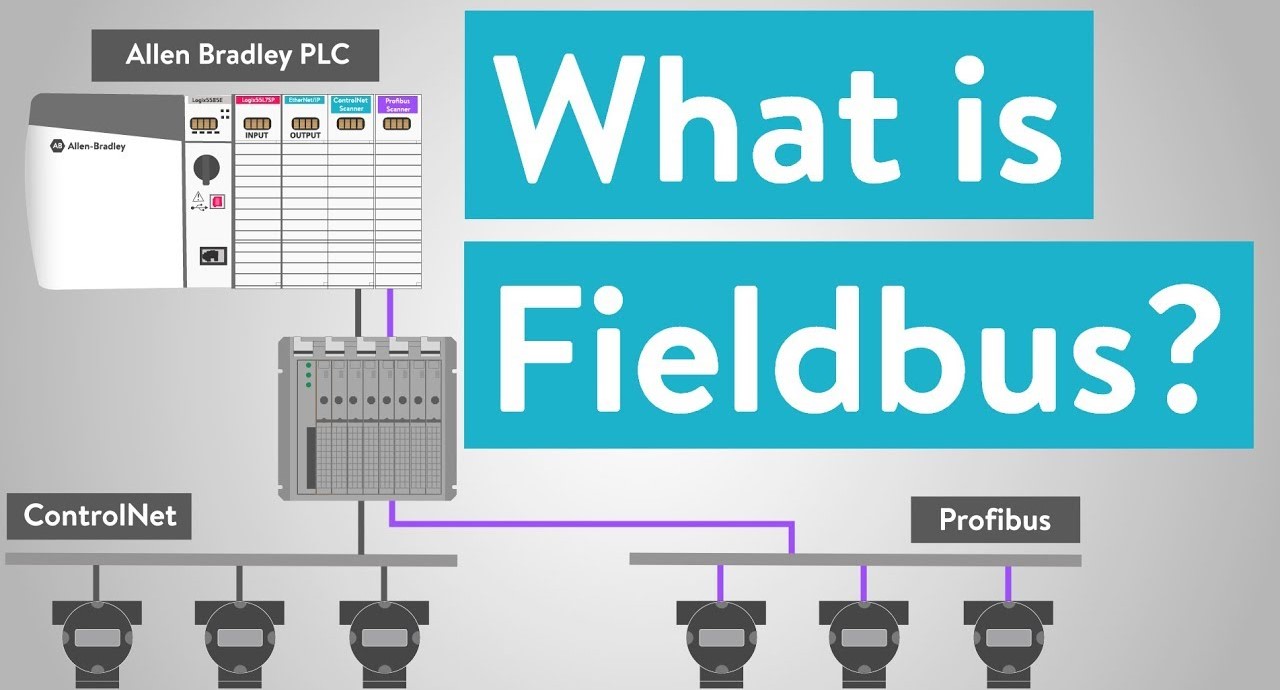
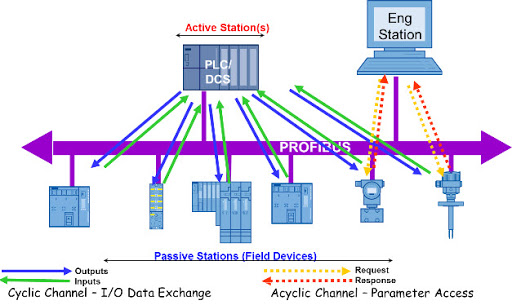
Fieldbus là một mạng khu vực điều khiển cục bộ được sử dụng cho các hệ thống điều khiển phân tán thời gian thực trong các hệ thống công nghiệp tự động phức tạp.

Fieldbus là gì?
Fieldbus là gì?

Nó là một liên kết truyền thông đa chiều kỹ thuật số giữa các bộ điều khiển và các thiết bị trường thông minh như cảm biến / bộ truyền động / bộ chuyển đổi thông minh. Nó thay thế hệ thống liên lạc điểm-điểm thông thường bao gồm nhiều cặp dây như số lượng thiết bị hiện trường.

Ưu điểm của hệ thống bus trường, chỉ cần hai dây là đủ cho nhiều thiết bị thuộc cùng phân khúc. Nhờ đó, tiết kiệm cáp dẫn, hiệu quả chi phí. Profibus và Foundation Field Bus là hai công nghệ bus trường chiếm ưu thế nhất được sử dụng trong lĩnh vực tự động hóa quá trình.

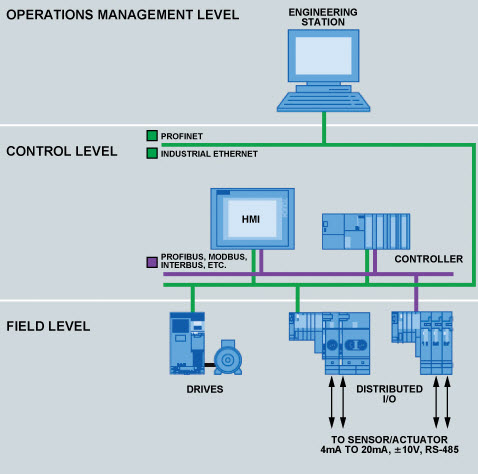
Phân cấp trong mạng truyền thông công nghiệp

Trong một ngành sản xuất hoặc chế biến, thông tin hoặc dữ liệu chảy từ cấp cục bộ đến cấp quản lý (từ dưới lên trên) và ngược lại.

Phân cấp trong mạng truyền thông công nghiệp

Các cấp độ khác nhau phải xử lý các yêu cầu khác nhau. Vì vậy, không có yêu cầu địa chỉ mạng truyền thông duy nhất cho mỗi cấp. Do đó, các cấp khác nhau có thể sử dụng mạng khác nhau dựa trên các yêu cầu như khối lượng dữ liệu, truyền dữ liệu, bảo mật dữ liệu, … Dựa trên chức năng, mạng truyền thông công nghiệp được phân thành ba cấp chung như bên dưới đây.

Cấp thiết bị

Đây là cấp thấp nhất, bao gồm các thiết bị hiện trường như cảm biến và cơ cấu chấp hành quá trình và máy móc.

Nhiệm vụ của cấp này là chuyển thông tin giữa các thiết bị này và PLC. Việc truyền thông tin có thể là kỹ thuật số, analog hoặc hybrid. Các giá trị đo có thể nhanh hoặc chậm tuỳ thuộc thiết bị.

Các mạng này bao gồm các cáp song song, đa dây làm phương tiện truyền dẫn. Các tiêu chuẩn giao thức truyền thông nối tiếp phổ biến được sử dụng ở cấp độ này bao gồm RS232, RS422 và RS485.

Ngày nay, công nghệ fieldbus là mạng truyền thông tinh vi nhất được sử dụng ở cấp cục bộ. Vì nó tạo điều kiện kiểm soát phân tán giữa các thiết bị và các bộ điều khiển trường thông minh khác.

Đây là một hệ thống truyền thông hai chiều. Các loại bus trường khác nhau bao gồm HART, ControlNet, DeviceNet, CAN Bus, Profibus và Foundation Field Bus.

Cấp độ kiểm soát

Cấp độ này bao gồm các bộ điều khiển công nghiệp như PLC, bộ điều khiển phân tán và hệ thống máy tính. Các nhiệm vụ của cấp độ này bao gồm cấu hình các thiết bị tự động hóa, tải dữ liệu chương trình và xử lý dữ liệu biến số, điều chỉnh biến đặt, kiểm soát giám sát, hiển thị dữ liệu biến trên HMI, lưu trữ lịch sử, …

Vì vậy, cấp độ này yêu cầu các đặc điểm như:

  • Thời gian đáp ứng ngắn
  • Truyền tốc độ cao
  • Độ dài dữ liệu ngắn
  • Đồng bộ hóa máy
  • Truyền liên tục…

Mạng cục bộ (LAN) được sử dụng rộng rãi như mạng truyền thông ở cấp độ này.

Ethernet với giao thức TCP/IP chủ yếu được sử dụng làm mạng cấp điều khiển để kết nối các đơn vị điều khiển với máy tính.

Ngoài ra, mạng này hoạt động như một bus điều khiển để phối hợp và đồng bộ hóa giữa các đơn vị điều khiển khác nhau. Một số bus trường cũng được sử dụng ở cấp độ này như các bus điều khiển như Profibus và ControlNet.

Cấp thông tin

Đây là cấp cao nhất của hệ thống tự động hóa công nghiệp, tập hợp thông tin từ cấp thấp hơn, tức là cấp độ kiểm soát. Nó xử lý khối lượng lớn dữ liệu không sử dụng liên tục hoặc quan trọng về thời gian. Cấp độ này có mạng lưới quy mô lớn. Vì vậy, mạng Ethernet thường được sử dụng làm mạng cấp độ thông tin để lập kế hoạch nhà máy và trao đổi thông tin quản lý. Đôi khi các mạng này có thể kết nối với các mạng công nghiệp khác thông qua các cổng.

Tìm hiểu các mạng truyền thông công nghiệp thường dùng

Trong công nghiệp tồn tại nhiều mạng truyền thông khác nhau được thiết kế để kết nối các thiết bị trường công nghiệp và các mô đun I/O với nhau. Chúng được mô tả dựa trên các giao thức nhất định. Giao thức là một tập hợp các quy tắc được sử dụng trong giao tiếp giữa hai hoặc nhiều thiết bị. Dựa trên các giao thức này, các mạng truyền thông được phân thành nhiều loại. Một số tiêu chuẩn truyền thông công nghiệp phổ biến và phổ biến được giới thiệu bên dưới đây. Chúng ta cùng tìm hiểu và thảo luận nhé!

Truyền thông nối tiếp

Giao tiếp nối tiếp là hệ thống giao tiếp cơ bản được sử dụng cho mọi bộ điều khiển như PLC. Giao tiếp này được thực hiện bằng cách sử dụng các tiêu chuẩn giao thức như RS232, RS422 và RS485. Từ viết tắt RS là viết tắt của Tiêu chuẩn khuyến nghị, chỉ định các đặc điểm giao tiếp nối tiếp về các tính năng điện, cơ và chức năng.

Mạng truyền thông công nghiệp nối tiếp

Các giao diện giao tiếp nối tiếp được tích hợp vào CPU hoặc mô đun xử lý ( bộ điều khiển logic khả trình) hoặc nó có thể là một mô đun giao tiếp riêng. Các giao diện RS này chủ yếu được sử dụng để truyền dữ liệu ở tốc độ dữ liệu cao giữa PLC và thiết bị từ xa. Ví dụ như: các đầu đọc mã vạch, thiết bị vận hành và hệ thống camera…

Giao tiếp nối tiếp RS-232 được thiết kế để hỗ trợ một máy phát và một máy thu. Ví dụ như giao tiếp giữa một bộ điều khiển và một máy tính. Chiều dài cáp tối đa có thể lên tới 15 mét. Các chuẩn giao tiếp nối tiếp RS 422 (1Tx, 10 Rx) và RS485 (32Tx, 32 Rx) được thiết kế để giao tiếp giữa một máy tính và nhiều bộ điều khiển. Các tiêu chuẩn này được giới hạn ở chiều dài 500m (trong trường hợp RS422) và 200m (trong trường hợp RS485).

Chuẩn truyền thông HART- Mạng truyền thông công nghiệp

HART là một giao thức mạng điều khiển quá trình mở, có thể truyền tín hiệu truyền thông kỹ thuật số trên cùng một đường truyền với các tín hiệu 4-20mA.

Giao thức HART
Giao thức HART

Đây là mạng truyền thông duy nhất tạo điều kiện cho cả giao tiếp kỹ thuật số – tương tự hai chiều cùng một lúc trên cùng một hệ thống dây, do đó mạng truyền thông công nghiệp HART này còn được gọi là mạng lai.

Tín hiệu số này được gọi là tín hiệu HART mang thông tin chẩn đoán, cấu hình thiết bị, hiệu chuẩn và các phép đo khác…

Mạng HART hoạt động ở chế độ điểm-điểm hoặc đa điểm. Trong chế độ điểm-điểm, tín hiệu dòng 4-20 mA được sử dụng để điều khiển quá trình trong khi tín hiệu HART vẫn không bị ảnh hưởng.

Mạng HART đa điểm được sử dụng khi các thiết bị được đặt cách xa nhau. Các thiết bị trường thông minh đa biến tương thích HART được sử dụng rộng rãi trong nhiều ngành công nghiệp.

Mạng truyền thông HART chủ yếu được sử dụng trong các ứng dụng SCADA.

Mạng truyền thông công nghiệp DeviceNet

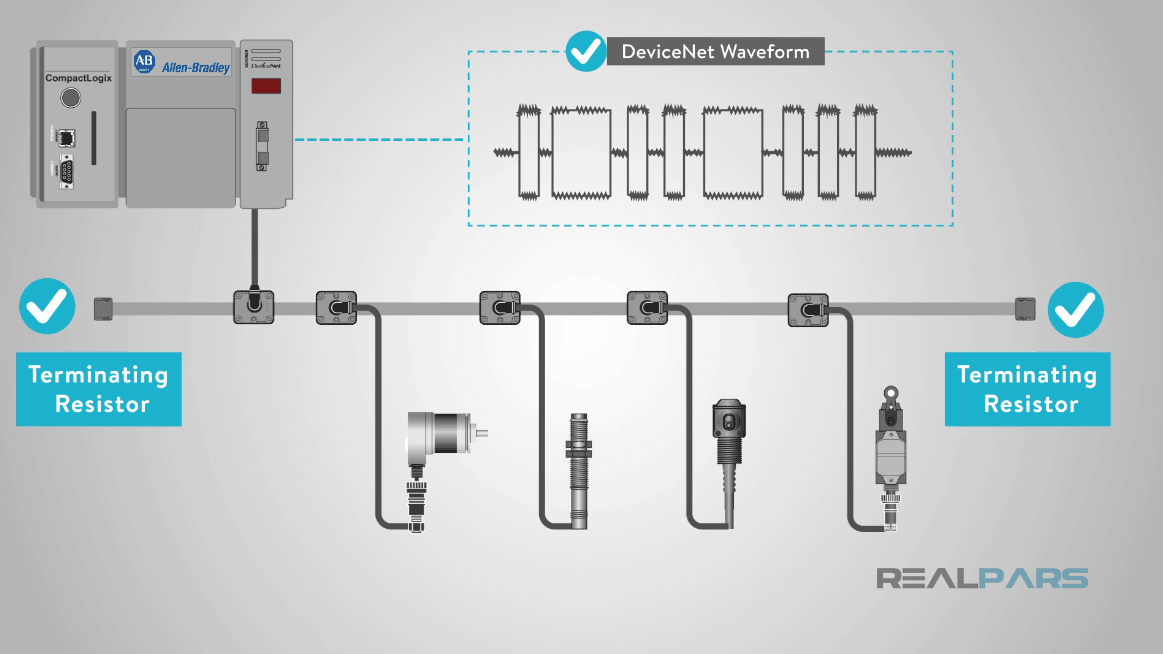
Đây là một mạng bus hệ thống mở được phát triển dựa trên công nghệ CAN. Nó được thiết kế để kết nối các thiết bị cấp chấp hành (như cảm biến, công tắc, đầu đọc mã vạch, màn hình bảng điều khiển, …) với bộ điều khiển cấp cao hơn (như PLC) qua nền tảng giao thức CAN. Giao thức này có thể hỗ trợ tới 64 điểm và hỗ trợ tối đa 2048 thiết bị.

Giao thức DeviceNet
Giao thức DeviceNet

Ưu điểm của giao thức này là giảm chi phí đường dây bằng cách tích hợp tất cả các thiết bị trên cáp bốn dây. Bao gồm cả dữ liệu và nguồn cấp. Nguồn cấp này có thể cấp trực tiếp cho các thiết bị chấp hành luôn. Do đó nó làm giảm các điểm kết nối vật lý. Mạng này được sử dụng phổ biến trong các ngành công nghiệp ô tô và bán dẫn.

Mạng truyền thông công nghiệp ControlNet

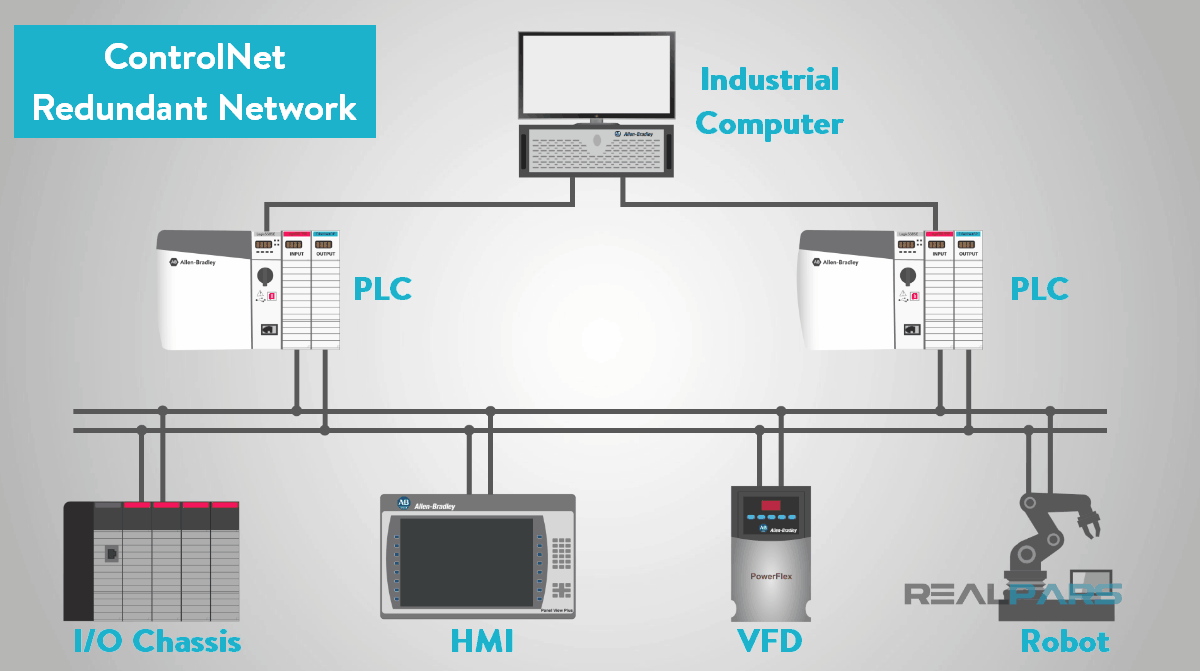
Đây là mạng điều khiển mở, sử dụng Giao thức công nghiệp chung (CIP) để kết hợp chức năng của mạng ngang hàng và mạng I/O bằng cách cung cấp hiệu suất tốc độ cao. Mạng này là sự kết hợp của (DH +) và I/O từ xa. Nó được sử dụng để truyền dữ liệu theo thời gian thực giữa I/O hoặc bộ xử lý trên cùng một mạng.

Mạng truyền thông công nghiệp ControlNet

Nó có thể giao tiếp tối đa 99 điểm với tốc độ truyền dữ liệu 5.000.000bit/s. Nó được thiết kế để được sử dụng trên cả cấp độ thiết bị chấp hành và điều khiển của hệ thống tự động hóa công nghiệp.

Mạng truyền thông công nghiệp Modbus

Modbus là một giao thức hệ thống mở có thể chạy trên nhiều lớp vật lý. Nó là giao thức được sử dụng rộng rãi nhất trong các ứng dụng điều khiển công nghiệp. Đây là một kỹ thuật giao tiếp nối tiếp cung cấp mối quan hệ chủ/tớ để giao tiếp giữa các thiết bị được kết nối trên mạng. Nó có thể được thực hiện trên bất kỳ cáp truyền dẫn nào, nhưng được sử dụng phổ biến nhất với 2 loại cáp: RS232 và RS485.

Truyền thông Modbus
Truyền thông Modbus

Modbus nối tiếp với RS232 hoặc RS485 (dưới dạng các lớp vật lý) tạo điều kiện kết nối các thiết bị trên mạng Modbus với bộ điều khiển (như PLC). Nó có thể giao tiếp giữa một chủ và lên tới 247 tớ với tốc độ truyền dữ liệu là 19,2 kbits/s.

Một phiên bản mới hơn của Modbus TCP/IP sử dụng Ethernet làm lớp vật lý tạo điều kiện trao đổi dữ liệu giữa các PLC trong các mạng khác nhau. Không phân biệt loại mạng, nó tạo điều kiện cho một phương thức truy cập và kiểm soát một thiết bị này bằng một thiết bị khác.

Mạng truyền thông công nghiệp Profibus

Mạng truyền thông công nghiệp Profibus

Đây là một trong những mạng truyền thông mở nổi tiếng và được triển khai rộng rãi. Các mạng này chủ yếu được sử dụng trong các lĩnh vực tự động hóa quá trình và tự động hóa nhà máy. Nó phù hợp nhất cho các nhiệm vụ giao tiếp phức tạp và các ứng dụng quan trọng về thời gian. Có ba phiên bản khác nhau của Profibus là:

  • Profibus-DP (Phân cấp ngoại vi)
  • Profibus-PA (Tự động hóa quy trình)
  • Profibus-FMS (Đặc tả thông điệp Fieldbus)

Các bộ chuyển đổi tín hiệu RS232, RS485, Ethernet của Seneca

Với việc đa dạng các mạng truyền thông trong công nghiệp như hiện nay. Việc chuyển đổi qua lại giữa các chuẩn giao tiếp truyền thông là nhu cầu có thực, nó giải quyết vấn đề tương thích giữa các thiết bị, các nhà sản xuất với nhau. Từ các nhu cầu đó, các bộ chuyển đổi tín hiệu lần lượt ra đời.

Có thể lấy một vài ví dụ cụ thể như:

  • Bộ chuyển đổi tín hiệu RS232 sang RS485
Bộ chuyển đổi tín hiệu RS232 sang RS485

Nội dung bài viết đã tổng hợp hầu như toàn cảnh về các giao thức truyền thông, các mạng truyền thông trong công nghiệp hiện nay.

Hy vọng rằng, chút ít công sức của Huphaco sẽ đem đến những kiến thức bổ ích cho cộng đồng dân điện chúng ta.

Trong quá trình biên tập bài viết, chắc chắn sẽ không tránh khỏi những sai sót, Huphaco rất mong sẽ nhận được những góp ý của các bạn giúp bài viết này hoàn thiện hơn! Cảm ơn bạn đọc!

Động cơ bước | Cấu tạo và nguyên lý hoạt động

Động cơ bước nam châm vĩnh cửu

Động cơ bước trở thành lựa chọn lý tưởng cho các hệ thống tự động hóa yêu cầu kiểm soát tốc độ chính xác hoặc định vị chính xác…trong thời gian gần đây là do khả năng kết hợp với các thiết bị điều khiển như máy tính PC,… đem đến những hiệu quả và tối ưu chi phí.

Vậy động cơ bước là gì? Chúng ta cùng tìm hiểu nhé!

Động cơ bước là gì?

Động cơ bước là gì
Động cơ bước là gì

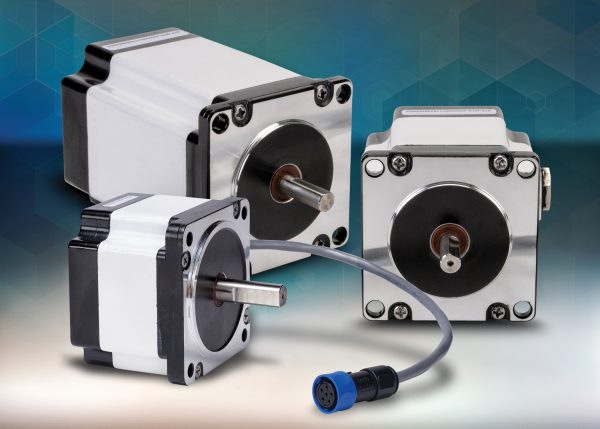
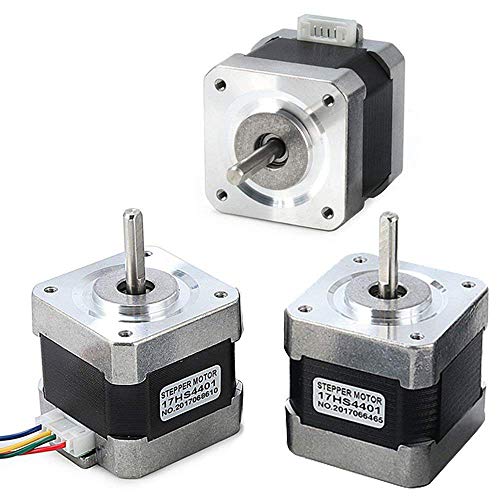
Động cơ bước là một thiết bị cơ điện không chổi than, chuyển đổi các chuỗi xung điện tại các cuộn kích của chúng thành trục quay cơ học. Từng bước quay được xác định chính xác. Trục của động cơ quay qua một góc cố định cho mỗi xung rời rạc. Chuyển động này có thể là tuyến tính hoặc góc.

Nguyên lý hoạt động của động cơ bước

Khi một chuỗi xung được gửi, động cơ sẽ bước theo xung. Góc mà trục động cơ bước quay cho mỗi xung được gọi là góc bước, thường được biểu thị bằng độ.

Nguyên lý hoạt động - Động cơ bước
Nguyên lý hoạt động – Động cơ bước

Số lượng xung đầu vào được cấp cho động cơ quyết định góc bước và do đó vị trí của trục động cơ được điều khiển bằng cách điều khiển số lượng xung. Tính năng độc đáo này làm cho động cơ bước rất phù hợp với hệ thống điều khiển vòng hở trong đó vị trí chính xác của trục được duy trì với số xung chính xác mà không cần sử dụng cảm biến phản hồi.

Nếu góc bước càng nhỏ thì số bước trên mỗi vòng quay càng lớn và độ chính xác của vị trí thu được càng lớn. Các góc bước có thể lớn tới 90 độ và nhỏ đến 0,72 độ, tuy nhiên, trong thực tế các góc bước thường được sử dụng là 1,8 độ, 2,5 độ, 7,5 độ và 15 độ.

Hướng quay của trục phụ thuộc vào chuỗi xung áp dụng cho stato. Tốc độ của trục hoặc tốc độ động cơ trung bình tỷ lệ thuận với tần số (tốc độ của xung đầu vào) của các xung đầu vào được áp dụng tại các cuộn kích. Do đó, nếu tần số thấp, động cơ bước quay theo các bước và đối với tần số cao, nó liên tục quay như động cơ DC do quán tính.

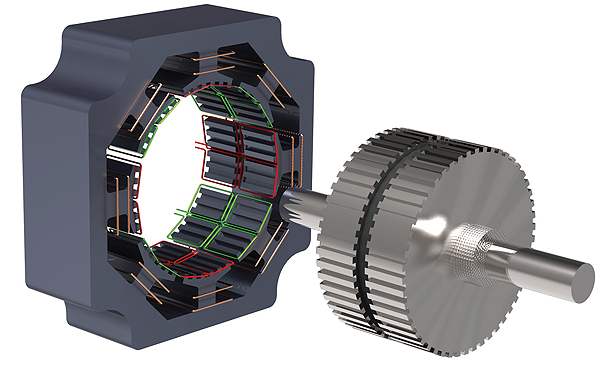
Cấu tạo cơ bản của động cơ bước

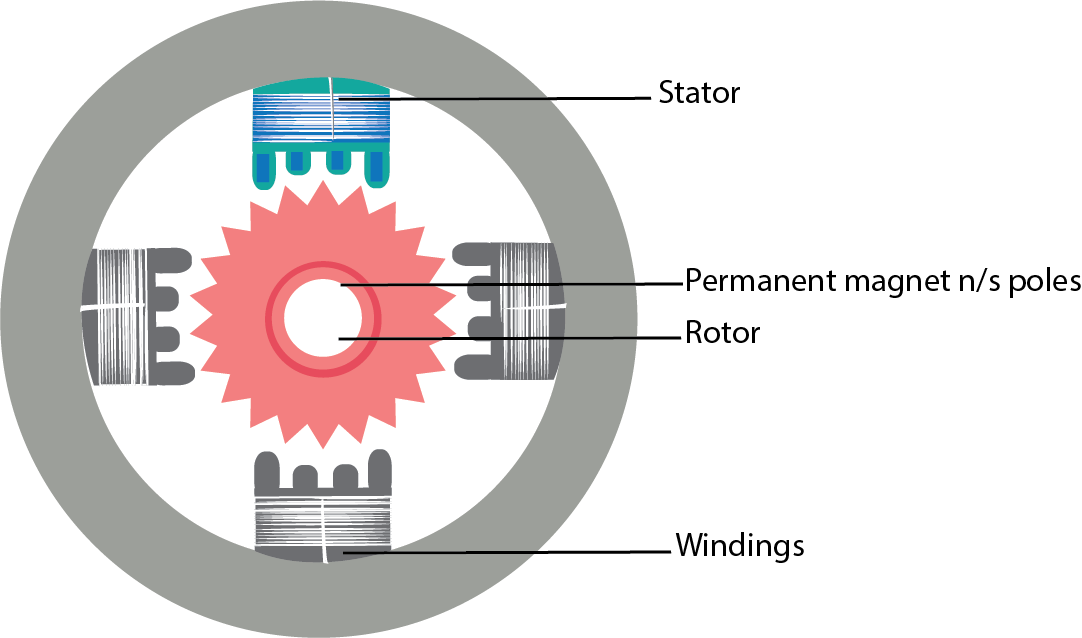
Giống như tất cả các động cơ điện, động cơ bước có cấu tạo gồm stato và rôto. Rôto là bộ phận có thể di chuyển không có cuộn dây, chổi than và cổ góp. Thông thường các rôto là loại nam châm điện hoặc loại nam châm vĩnh cửu.

Cấu tạo động cơ bước

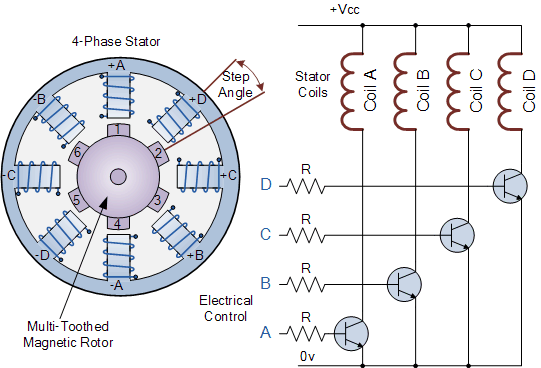
Stator thường được chế tạo với các cuộn dây đa cực và đa pha, thường là ba hoặc bốn cuộn dây pha cho một số cực cần thiết được quyết định bởi sự dịch chuyển góc mong muốn trên mỗi xung đầu vào.

Không giống như các động cơ khác, động cơ bước hoạt động trên một xung điều khiển rời rạc được lập trình cho cuộn dây stato thông qua một bộ điều khiển điện tử. Động cơ quay do sự tương tác từ tính giữa các cực của cuộn dây stato được cấp năng lượng tuần tự và các cực của rôto.

Các loại động cơ bước

Động cơ bước có 3 loại cơ bản, cụ thể là

  • Động cơ bước nam châm vĩnh cửu
  • Động cơ bước biến đổi điện trở
  • Động cơ bước lai

Động cơ bước biến đổi từ trở

Đây là loại động cơ bước cơ bản đã tồn tại trong một thời gian dài. Như tên cho thấy, vị trí góc của rôto phụ thuộc vào từ trở của mạch từ được hình thành giữa các cực của stato và rôto

Động cơ bước biến đổi từ trở

Cấu tạo động cơ bước biến đổi từ trở

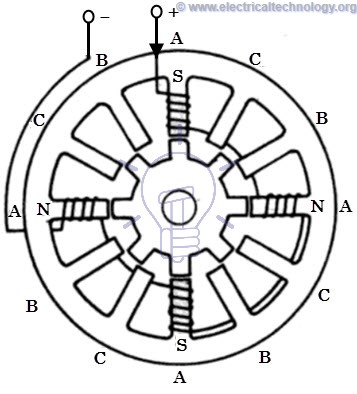
Nó bao gồm một stato dây quấn và một rôto bằng lá sắt mềm. Stato có một chồng các lớp thép silicon, trên đó có các cuộn dây quấn. Thông thường, nó là dây quấn cho ba giai đoạn được chia giữa các cặp cực.

Do đó, số cực trên stato được hình thành bằng bội số chẵn của số pha mà cuộn dây quấn trên stato. Trong hình bên dưới, stato có 12 cực chia cách đều nhau trong đó mỗi cực được quấn bằng một cuộn dây. Ba pha này được cung cấp năng lượng từ nguồn DC.

Minh hoạ động cơ bước từ trở

Rôto không có cuộn dây và thuộc loại cực nổi được làm hoàn toàn bằng các tấm thép có rãnh. Các răng cực quay của rôto có chiều rộng tương đương với răng stato. Số cực trên stato khác với số cực của rôto, cung cấp khả năng tự khởi động và quay hai chiều của động cơ.

Mối quan hệ của các cực rôto với các cực của stato đối với động cơ bước ba pha được đưa ra là,

Nr = Ns ± (Ns / q)

Ở đây Ns = 12, và q = 3,

và do đó Nr = 12 ± (12/3) = 16 hoặc 8.

Nguyên lý của động cơ bước biến đổi từ trở

Động cơ bước hoạt động theo nguyên tắc rôto thẳng hàng ở một vị trí cụ thể với đầu của cực kích trong một mạch từ trong đó tồn tại từ trở tối thiểu. Bất cứ khi nào nguồn được cấp cho động cơ và bằng cách kích một cuộn dây cụ thể, nó sẽ tạo ra từ trường của nó và khuếch tán các cực từ của chính nó.

Do từ tính còn lại trong các cực nam châm của rôto, nó sẽ làm cho rôto di chuyển ở vị trí như vậy để đạt được vị trí tối thiểu và do đó một bộ cực của rôto thẳng hàng với bộ cực của stato. Tại vị trí này, trục của từ trường stato khớp với trục đi qua hai cực từ bất kỳ của rôto.

Khi rôto thẳng hàng với các cực của stato, nó có đủ lực từ để giữ cho trục chuyển sang vị trí tiếp theo, theo chiều kim đồng hồ hoặc ngược chiều kim đồng hồ.

Góc bước có thể được giảm thêm bằng cách tăng số cực trên stato và rôto, trong trường hợp như vậy, động cơ thường được quấn với cuộn dây pha bổ sung. Điều này cũng có thể đạt được bằng cách áp dụng các cấu trúc động cơ bước khác nhau như cơ cấu bánh răng đa cấp và cơ cấu giảm tốc.

Động cơ bước nam châm vĩnh cửu

Động cơ bước dạng này được thiết kế nam châm vĩnh cửu. Là dạng phổ biến nhất trong số các loại động cơ bước. Như tên của nó, nó thêm nam châm vĩnh cửu vào việc chế tạo động cơ. Ưu điểm chính của động cơ này là chi phí sản xuất thấp. Loại động cơ này có 48-24 bước trên mỗi vòng quay.

Cấu tạo động cơ nam châm vĩnh cửu

Trong động cơ này, stato là đa cực và cấu tạo của nó tương tự như động cơ bước biến đổi từ trở như đã thảo luận ở trên. Nó bao gồm các fe có rãnh trên đó cuộn dây stato được quấn. Trong đó các cuộn dây quấn có thể là hai hoặc ba hoặc bốn pha.

Động cơ bước nam châm vĩnh cửu

Các đầu cuối của tất cả các cuộn dây này được nối với đầu kích DC thông qua các công tắc trạng thái trong mạch truyền động.

Rôto được tạo thành từ một vật liệu nam châm vĩnh cửu có thể có dạng hình trụ hoặc cực lồi, nhưng thường là loại hình trụ trơn. Rôto được thiết kế để có số cực từ chẵn với các cực Bắc và Nam xen kẽ.

Hoạt động của động cơ bước nam châm vĩnh cửu

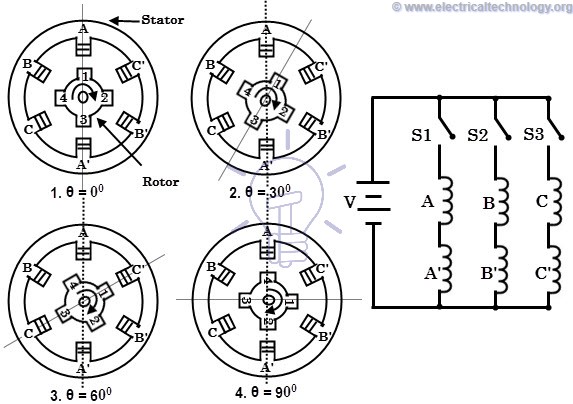
Động cơ bước này hoạt động theo nguyên tắc các cực khác nhau thì thu hút nhau và các cực giống nhau thì đẩy nhau. Khi cuộn dây stato được kích với nguồn cấp DC, nó sẽ tạo ra từ thông và thiết lập các cực Bắc và Nam. Do lực hút và lực đẩy giữa các cực rôto nam châm vĩnh cửu và các cực của stato, rôto bắt đầu di chuyển lên đến vị trí mà các xung được tạo cho stato.

Ví dụ như hình:

Minh hoạ động cơ bước nam châm vĩnh cửu

Khi pha A được cấp nguồn dương với điểm A’ , các cuộn dây sẽ thiết lập các cực Bắc và Nam. Do lực hút, các cực của rôto thẳng hàng với các cực của stato.

Khi dòng kích được chuyển sang pha B và tắt pha A, rôto sẽ điều chỉnh thêm theo trục từ của pha B, và do đó quay qua 90 độ theo chiều kim đồng hồ.

Tiếp theo, nếu pha A được cấp nguồn với dòng điện âm đối với A’, thì sự hình thành các cực của stato làm cho rôto di chuyển qua 90 độ khác theo chiều kim đồng hồ.

Theo cách tương tự, nếu pha B bị kích với dòng âm bằng cách đóng công tắc pha A, rôto quay qua 90 độ khác theo cùng một hướng. Tiếp theo, nếu pha A được kích thích với dòng điện dương, rôto đến vị trí ban đầu, do đó tạo ra một vòng quay hoàn chỉnh 360 độ. Điều này cho thấy, bất cứ khi nào stato bị kích thích, rôto có xu hướng xoay qua 90 độ theo chiều kim đồng hồ.

Động cơ bước lai

Động cơ bước lai
Động cơ bước lai

Đây là loại động cơ bước phổ biến nhất vì nó cung cấp hiệu suất tốt hơn so với rôto nam châm vĩnh cửu về độ phân giải bước, giữ mô-men xoắn và tốc độ. Tuy nhiên, những động cơ này đắt hơn động cơ bước nam châm vĩnh cửu. Nó kết hợp các tính năng tốt nhất của cả hai động cơ bước nam châm vĩnh cửu và biến đổi từ trở. Những động cơ này được sử dụng trong các ứng dụng đòi hỏi góc bước rất nhỏ như 1,5, 1,8 và 2,5 độ.

Động cơ bước đơn cực và lưỡng cực

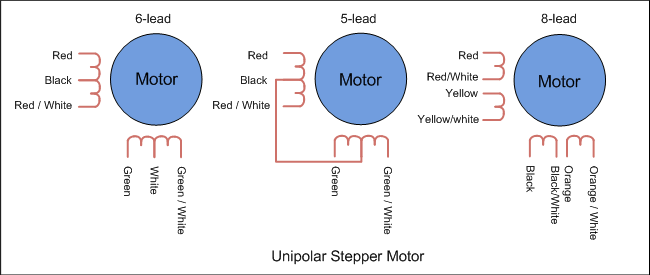
Các động cơ bước được thảo luận ở trên có thể là đơn cực hoặc lưỡng cực dựa trên sự sắp xếp cuộn dây. Một động cơ bước đơn cực được sử dụng với hai cuộn dây mỗi pha và do đó hướng của dòng chảy qua các cuộn dây này làm thay đổi vòng quay của động cơ. Trong cấu tạo này, dòng điện đi qua một hướng trong một cuộn dây và ngược chiều trong một cuộn dây khác.

Động cơ bước lưỡng cực

Hình dưới đây cho thấy động cơ bước đơn cực 2 pha trong đó cuộn A và C dành cho một pha và B và D dành cho pha khác. Trong mỗi pha, mỗi cuộn dây mang dòng điện ngược chiều với cuộn dây khác. Chỉ có một cuộn dây sẽ mang dòng điện tại một thời điểm trong mỗi pha để đạt được hướng quay cụ thể. Vì vậy, chỉ bằng cách chuyển đổi các cực sang từng cuộn dây, hướng quay được kiểm soát.

Trong trường hợp động cơ bước lưỡng cực, mỗi pha bao gồm một cuộn dây chứ không phải hai trong trường hợp một cực đơn. Trong đó, hướng quay được điều khiển bằng cách đảo ngược dòng điện qua cuộn dây. Do đó, nó đòi hỏi một mạch điều khiển phức tạp để đảo ngược hiện tại.

Các chế độ bước của động cơ bước

Mỗi bước của động cơ thì tương ứng với một xung được cấp vào cuộn dây của động cơ. Do đó, chế độ bước của động cơ sẽ khác nhau tuỳ thuộc vào nguồn năng lượng cấp cho động cơ. Sau đây là các chế độ vận hành hoặc điều khiển phổ biến nhất của động cơ bước.

  • Bước dạng sóng
  • Bước toàn phần
  • Bước 1/2
  • Bước siêu mịn

Chế độ bước dạng sóng

Chế độ bước dạng sóng là đơn giản nhất trong tất cả các chế độ khác, trong đó chỉ có một cuộn dây được cấp năng lượng tại bất kỳ thời điểm nào. Mỗi cuộn dây của pha được nối với nguồn thay thế. Bảng dưới đây cho thấy thứ tự mà các cuộn dây được cấp năng lượng trong động cơ bước 4 pha.


Trong chế độ này, động cơ cho góc bước tối đa so với tất cả các chế độ khác. Đây là chế độ đơn giản nhất và được sử dụng phổ biến nhất cho bước; tuy nhiên mô-men xoắn được tạo ra ít hơn vì nó sử dụng một phần của toàn bộ cuộn dây tại một thời điểm nhất định.

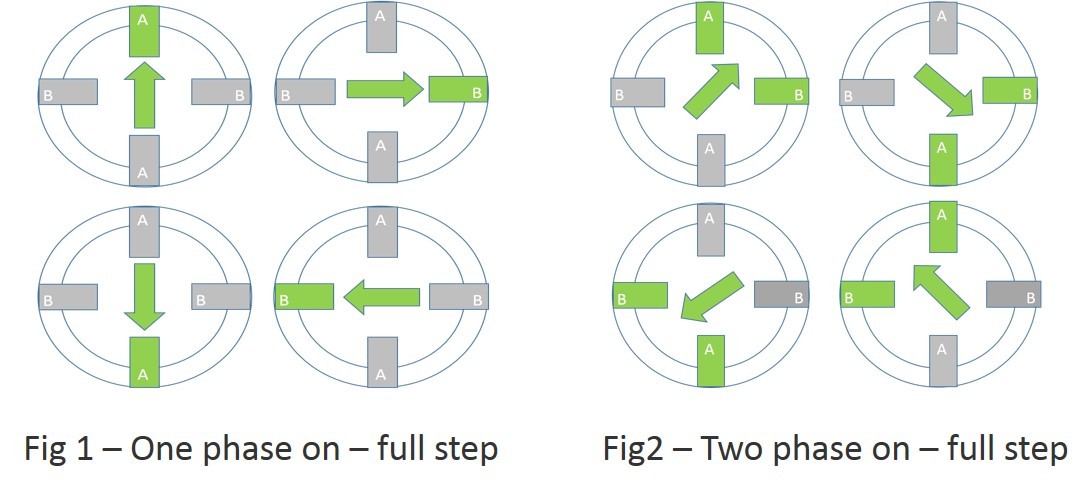
Chế độ bước toàn phần

Chế độ động cơ bước toàn phần

Trong chế độ này, hai pha stato được cấp năng lượng đồng thời tại bất kỳ thời điểm nào. Khi hai pha được cấp năng lượng cùng nhau; rôto sẽ trải qua mô-men xoắn từ cả hai pha và đến vị trí cân bằng, sẽ được xen kẽ giữa hai vị trí bước sóng liền kề hoặc kích 1 pha. Vì vậy,chế độ này cung cấp mô-men giữ tốt hơn bước dạng sóng. Bảng bên dưới hiển thị ổ đĩa đầy đủ cho động cơ bước 4 pha.

Chế độ bước 1/2

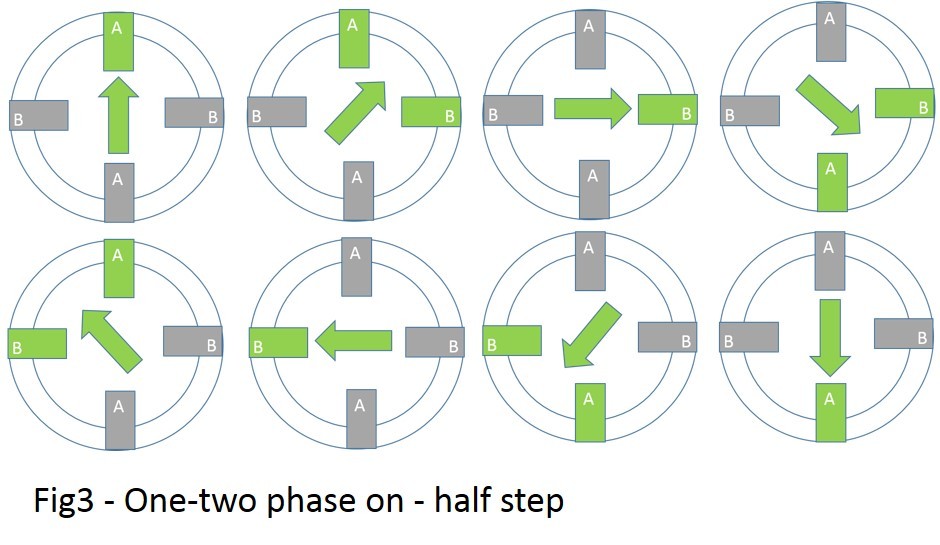
Đây là sự kết hợp của cả chế độ bước sóng và bước toàn phần. Trong đó, các kích dòng một pha và hai pha được thực hiện xen kẽ; tức là, một pha ON, hai pha ON, … Góc bước trong chế độ này trở thành một nửa của góc bước toàn phần. Chế độ điều khiển này có mô-men xoắn cao nhất và ổn định so với tất cả các chế độ khác. Tham khảo bảng dưới đây.

Chế độ động cơ bước 1/2

Chế độ bước siêu mịn

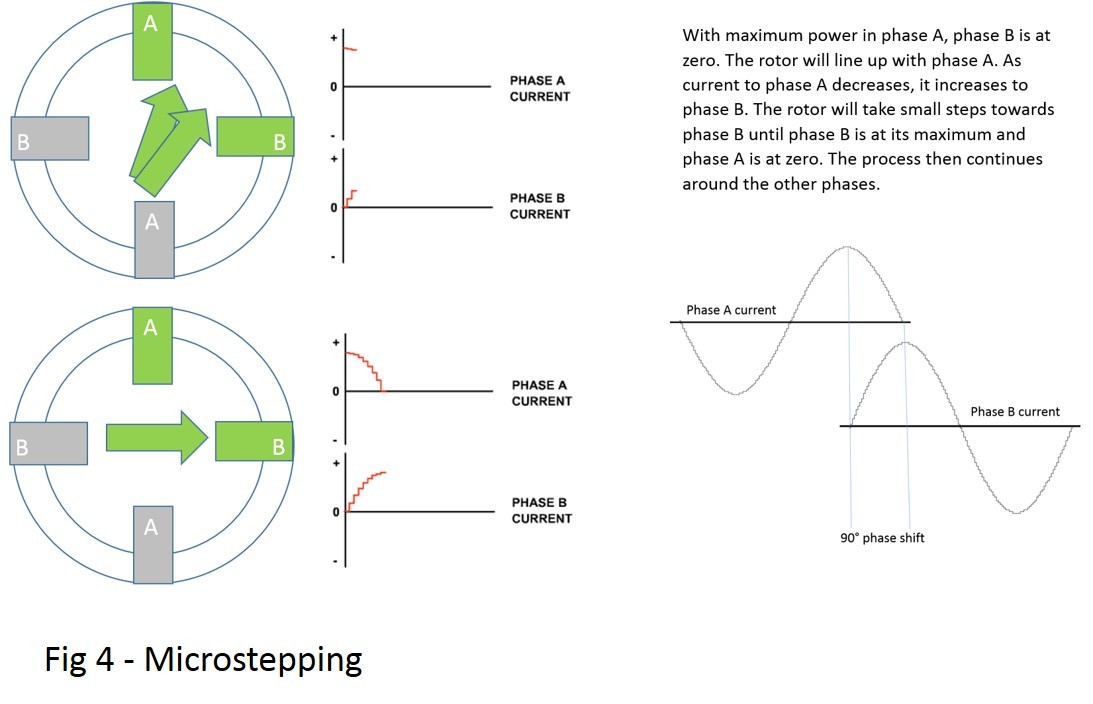
Trong chế độ này, mỗi bước động cơ được chia thành nhiều bước nhỏ, thậm chí hàng trăm vị trí cố định, do đó thu được độ phân giải định vị lớn hơn. Trong đó, dòng điện qua các cuộn dây được thay đổi liên tục để có được các bước rất nhỏ. Trong đó, hai pha được kích thích đồng thời, nhưng với dòng điện không đều trong mỗi pha.

Chế độ bước siêu mịn

Ví dụ, dòng qua pha -1 được giữ cố định. Trong khi dòng qua pha 2 được tăng dần theo các bước; cho đến giá trị tối đa của dòng điện, cho dù đó là âm hay dương. Dòng điện trong pha 1 sau đó giảm hoặc tăng theo các bước cho đến không. Do đó, động cơ sẽ tạo ra một kích thước bước nhỏ.

Chế độ bước này có thể chạy bởi từng loại động cơ bước được thảo luận ở trên. Tuy nhiên, hướng của dòng điện trong mỗi cuộn dây trong chế độ điều khiển này; có thể thay đổi tùy thuộc vào loại động cơ và loại đơn cực hoặc lưỡng cực.

Ưu nhược điểm của động cơ bước

Ưu điểm của động cơ bước

  • Ở vị trí đứng yên, động cơ có mô-men xoắn tốt.
  • Phản ứng nhạy khi khởi động, dừng và đảo ngược vị trí.
  • Tuổi thọ cao, bền bỉ do không có chổi than
  • Góc quay của động cơ tỷ lệ thuận với tín hiệu đầu vào.
  • Điều khiển vòng hở ít tốn
  • Tốc độ động cơ tỷ lệ thuận với tần số xung đầu vào; có thể đạt được một phạm vi tốc độ quay rộng.
  • Khi tải được ghép với trục, vẫn có thể nhận ra vòng quay đồng bộ với tốc độ thấp.
  • Định vị chính xác và độ lặp lại của chuyển động là tốt
  • Lỗi không được tích lũy từ bước này sang bước khác.
  • Động cơ bước là an toàn hơn; và chi phí thấp (so với động cơ servo), có mô-men xoắn cao ở tốc độ thấp; độ tin cậy cao với cấu trúc đơn giản hoạt động ở mọi môi trường.

Nhược điểm của động cơ bước

  • Động cơ bước có hiệu suất thấp.
  • Nó có độ chính xác thấp chưa bằng với động cơ servo
  • Mô-men xoắn của nó giảm rất nhanh với tốc độ.
  • Vì động cơ bước hoạt động trong điều khiển vòng hở; không có phản hồi để chỉ ra các bước lỗi.
  • Nó có mô-men xoắn thấp đến tỷ lệ quán tính cao
  • Gây nhiều tiếng ồn khi hoạt động.

Các ứng dụng của động cơ bước

Như chúng ta đã biết; nhiều động cơ điện công nghiệp được sử dụng với điều khiển phản hồi vòng kín; để đạt được vị trí chính xác hoặc điều khiển tốc độ chính xác. Nhưng, động cơ bước có thể hoạt động trên bộ điều khiển vòng hở. Điều này giúp giảm tổng chi phí hệ thống; và đơn giản hóa thiết kế máy so với điều khiển hệ thống servo…

Các ứng dụng của động cơ bước
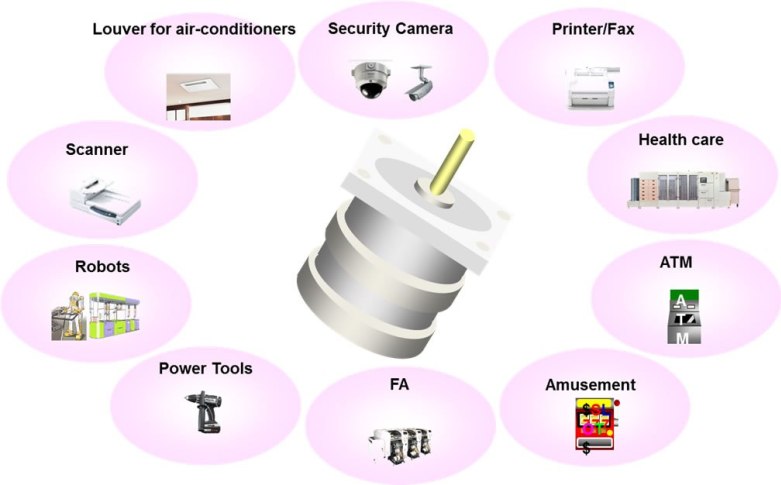
  • Động cơ bước được sử dụng trong các thiết bị sản xuất tự động; và máy công nghiệp như đóng gói, dán nhãn, làm đầy và cắt, …
  • Nó được sử dụng rộng rãi trong các thiết bị an ninh như camera an ninh & giám sát.
  • Trong ngành y tế; động cơ bước được sử dụng rộng rãi trong các mẫu, chụp ảnh nha khoa kỹ thuật số; bơm chất lỏng, máy phân tích máu và máy quét y tế, …
  • Chúng được sử dụng trong các thiết bị điện tử tiêu dùng trong máy scan, máy photocopy; máy in và trong máy ảnh kỹ thuật số để tự động thu phóng và lấy nét.
  • Động cơ bước cũng được sử dụng trong thang máy, băng tải và chuyển hướng băng chuyền…

Các bạn có thể tìm hiểu thêm về các loại cảm biến; sử dụng trong công nghiệp như: cảm biến nhiệt độ; cảm biến siêu âm; cảm biến áp suất…

Lời kết

Bài viết này, mình đã cung cấp khá chi tiết; về tất cả những thông tin về động cơ bước như: cấu tạo, nguyên lý hoạt động; phân loại cũng như các ứng dụng của động cơ bước. Hy vọng qua nội dung này; sẽ đem đến một phần kiến thức đến với các bạn đang học về kỹ thuật.
Rất mong nhận được những góp ý của các bạn để bài viết hoàn thiện hơn!

Động cơ servo là gì? Các ứng dụng của động cơ servo motor

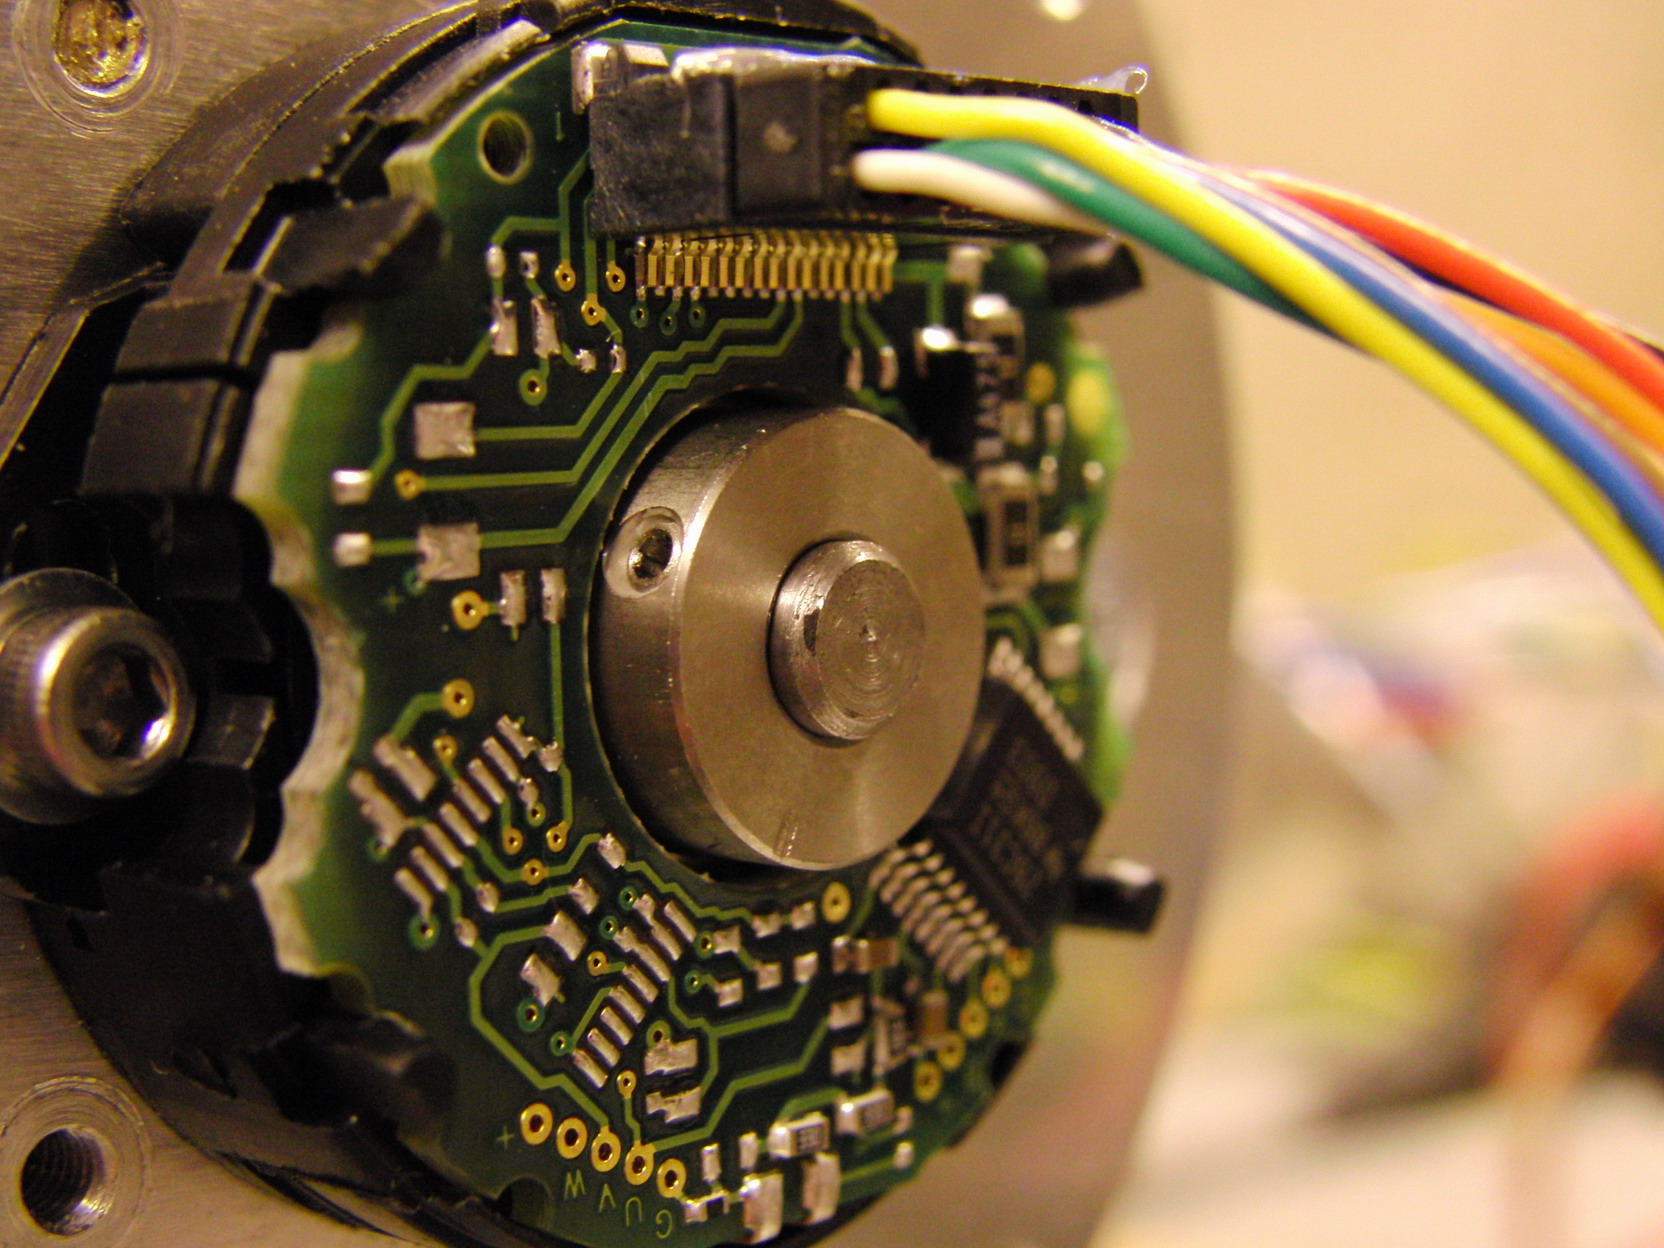
Encoder động cơ servo

Động cơ servo cũng là một động cơ điện. Nhưng chúng có cách điều khiển và hoạt động khác với các động cơ điện thông thường.

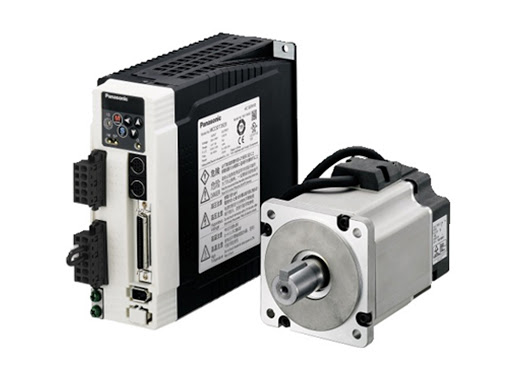
Động cơ servo
Động cơ servo

Mục đích chính của việc sử dụng động cơ servo trong các ngành công nghiệp là xoay và đẩy các bộ phận của máy móc.

Động cơ servo là một trong những động cơ được sử dụng rộng rãi nhất trong các ứng dụng như sản xuất công nghiệp, phát triển tự động hóa, … Mặc dù chúng có giá thành khá đắt nhưng lợi ích mà chúng mang lại lớn hơn nhiều với các tính năng như: điều khiển chuyển động để định vị chính xác cao, đảo chiều nhanh và hiệu suất vượt trội…

Động cơ Servo motor là gì?

Động cơ servo là một thiết bị điện từ sử dụng cơ chế phản hồi âm để chuyển đổi tín hiệu điện thành chuyển động có kiểm soát. Về cơ bản, các động cơ servo hoạt động giống như các bộ truyền động cung cấp khả năng kiểm soát chính xác về vận tốc, gia tốc và vị trí tuyến tính hoặc góc.

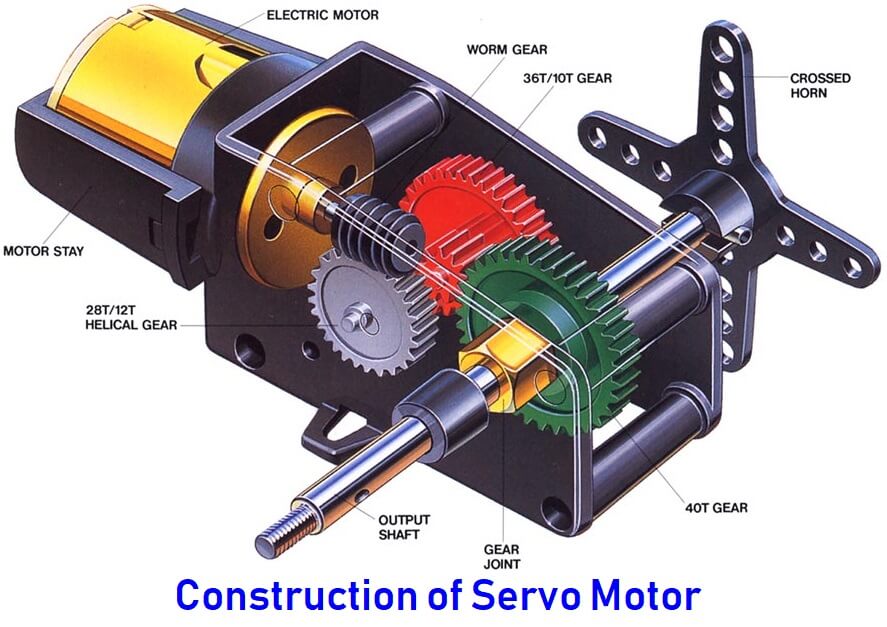
Nó bao gồm bốn thứ: động cơ DC, cảm biến vị trí, bộ truyền bánh răng và mạch điều khiển. Cơ cấu bánh răng được kết nối với động cơ cung cấp phản hồi cho cảm biến vị trí.

Nếu động cơ của servo được vận hành bởi nguồn DC thì nó được gọi là động cơ servo DC và nếu nó được vận hành bởi nguồn cấp AC thì nó được gọi là động cơ servo AC.

Các bánh răng của động cơ servo thường được làm bằng nhựa nhưng trong các động cơ servo công suất cao, nó được tạo thành từ kim loại.

Phân loại động cơ Servo

Dựa trên cơ sở của kiểu chuyển động

Động cơ servo quay theo vị trí: Các servo quay theo vị trí có thể xoay trục trong khoảng một nửa vòng tròn. Ngoài ra, nó có tính năng bảo vệ cảm biến quay khỏi vượt quá vòng quay. Động cơ vị trí chủ yếu được sử dụng ở tay chân, cánh tay robot…

Động cơ servo quay liên tục: Các servo liên tục có cấu tạo tương tự như servo vị trí. Nhưng, nó có thể di chuyển theo cả chiều thuận và chiều ngược kim đồng hồ. Những loại servo này được sử dụng trong các hệ thống radar và robot…

Động cơ servo quay tuyến tính: Động cơ servo tuyến tính cũng giống như servo vị trí, nhưng có thêm các bánh răng để điều chỉnh đầu ra từ quay vòng tròn sang quay qua lại (trái phải). Những loại servo này được sử dụng trong các máy bay mô hình cao cấp và rất hiếm thấy trên thị trường.

Dựa trên cơ sở của tín hiệu hoạt động

Người ta cũng phân loại động cơ servo dựa trên tìn hiệu hoạt động. Có 2 loại tín hiệu chính: tương tự và số. Vậy cũng có 2 loại động cơ servo tương tự và động cơ servo số.

Động cơ servo tương tự

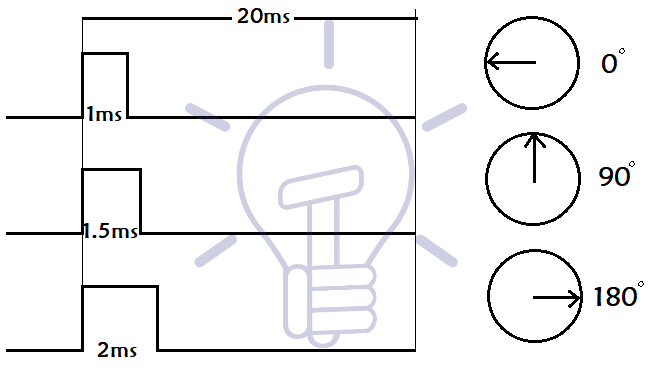
Đây có thể xem là một dạng động cơ servo tiêu chuẩn. Nó điều chỉnh tốc độ động cơ qua việc gửi và ngắt xung.

Các động cơ tương tự được vận hành qua tín hiệu PWM (Điều chế độ rộng xung). Và, phạm vi của tín hiệu là 4,8V đến 6V.

Trong loại servo này, PWM bị tắt khi servo ở trạng thái nghỉ. Lúc này sẽ không có điện áp gửi đến động cơ.  Ngoài ra, một servo tương tự có thể chỉ có thể gửi 50 xung mỗi giây.

Ứng dụng của động cơ servo

Tín hiệu xung On được gửi đến động cơ servo càng lâu, động cơ quay càng nhanh và mô-men xoắn được sinh ra càng cao.

Một trong những nhược điểm chính của động cơ servo tương tự là có độ trễ trong việc phản ứng với các lệnh nhỏ. Nó làm cho động cơ quay không đủ nhanh. Thêm vào đó, nó cũng tạo ra một mô-men xoắn không đủ.

Động cơ servo tín hiệu số

Sử dụng bộ vi xử lý nhỏ Digital Servo nhận tín hiệu và hoạt động ở các xung điện áp tần số cao. Một servo kỹ thuật số có thể có thể gửi 300 xung mỗi giây, rất cao so với một servo tương tự. Servo kỹ thuật số cho một phản ứng mượt mà và mô-men xoắn nhất quán, do xung nhanh hơn. Servo kỹ thuật số tiêu thụ nhiều năng lượng hơn một servo tương tự.

Cũng hoạt động với tín hiệu xung, nhưng động cơ servo số có thể nhận nhiều xung hơn. Nếu servo tương tự được thiết kế để gửi điện áp xung 50 không đổi mỗi giây, thì động cơ servo số có khả năng gửi tới 300 xung mỗi giây!

Với tín hiệu xung nhanh này, tốc độ của động cơ sẽ tăng đáng kể, và mô-men xoắn sẽ nhất quán hơn; cho phản ứng mượt mà hơn.

Ngoài ra, với ít dải chết hơn, mô-men xoắn có khả năng giữ tốt hơn. Khi bạn sử dụng động cơ servo số, bạn có thể trải nghiệm cảm giác điều khiển ngay lập tức.

Dựa trên cơ sở của nguồn cấp

Dựa trên cơ sở của nguồn cấp, người ta chia dộng cơ servo ra làm 2 loại là động cơ DC servo và AC servo. Cụ thể:

Động cơ DC Servo

Động cơ DC Servo được sử dụng để đem lại một phản ứng mô-men xoắn nhanh và còn được gọi là động cơ DC nam châm vĩnh cửu hay động cơ servo DC dòng kích riêng.

Động cơ DC servo
Động cơ DC servo

Điều này cung cấp một phản ứng mô-men xoắn nhanh vì mô-men xoắn và thông lượng được tách rời. Do đó, một thay đổi nhỏ trong điện áp hoặc dòng điện phần ứng mang lại sự thay đổi đáng kể về vị trí hoặc tốc độ của rôto. Hầu hết các động cơ servo công suất cao chủ yếu là DC. Động cơ DC là động cơ servo được sử dụng nhiều nhất trong số tất cả các loại.

Động cơ servo DC được phân loại thành các loại như:

  • Động cơ Series
  • Động cơ chia dòng
  • Động cơ điều khiển shunt
  • Động cơ servo nam châm vĩnh cửu

Ưu điểm của động cơ servo DC:

  • Động cơ servo DC hoạt động hiệu quả, đáng tin cậy, thân thiện với người vận hành và tương đối dễ thực hiện so với các hệ thống động cơ AC.
  • Các động cơ servo DC ít phức tạp hơn AC.
  • Động cơ servo DC có nhiều lợi thế so với động cơ servo AC, trong các ứng dụng tái tạo và công suất cao.
  • Động cơ servo DC hoạt động chính xác và ít ồn hơn so với các servo AC

Động cơ AC Servo

Động cơ AC Servo được chia thành hai loại động cơ AC loại 2 và 3 pha. Hầu hết các động cơ AC là loại động cơ cảm ứng lồng sóc hai pha. Chúng được sử dụng cho các ứng dụng năng lượng thấp. Động cơ cảm ứng lồng sóc ba pha hiện được sử dụng cho các ứng dụng cần hệ thống công suất cao.

Động cơ AC servo
Động cơ AC servo

Động cơ AC servo được phân loại thành các loại:

  • Động cơ Servo quay vị trí
  • Động cơ Servo quay liên tục
  • Động cơ Servo tuyến tính

Ngoài ra, còn được chia làm 2 loại theo pha như:

  • Động cơ servo AC hai pha
  • Động cơ 3 pha AC Servo

Ưu điểm của động cơ servo AC:

  • Chúng có chi phí thấp.
  • Ít phải bảo trì
  • Có trọng lượng nhẹ hơn với kích thước nhỏ hơn so với động cơ servo DC.
  • Tốc độ cao

Cấu tạo của động cơ Servo

Động cơ Servo là động cơ DC có 5 phần sau:

Cấu tạo động cơ servo

Stator: Đây là phần đứng yên của động cơ. Nó còn được gọi là cuộn dây trường của động cơ.

Rôto: Đây là loại cuộn dây quấn trên phần quay của động cơ. Nó cũng được gọi là cuộn dây phần ứng của động cơ.

Ổ trục: Có hai phần, tức là, ổ trục trước và ổ trục sau. Được sử dụng cho chuyển động của trục.

Trục: cuộn dây phần ứng được ghép trên thanh sắt được gọi là trục của động cơ.

Bộ mã hóa: Nó có cảm biến tiệm cận xác định tốc độ quay của động cơ và vòng quay mỗi phút của động cơ.

Encoder động cơ servo

Cơ chế hoạt động của động cơ Servo

Động cơ servo hoạt động dựa trên hệ thống vòng kín tự động. Bộ điều khiển bao gồm một bộ so sánh và phản hồi. Nó có một đầu ra và hai đầu vào.

Trong trường hợp này, để tạo tín hiệu đầu ra, bộ so sánh được sử dụng để so sánh tín hiệu tham chiếu cần thiết và tín hiệu đầu ra này được cảm biến cảm nhận. Tín hiệu đầu vào cho động cơ được gọi là tín hiệu phản hồi.

Kết cấu động cơ servo

Trên cơ sở tín hiệu phản hồi, động cơ bắt đầu hoạt động. Tín hiệu so sánh được gọi là tín hiệu logic của động cơ. Động cơ sẽ BẬT trong thời gian mong muốn khi chênh lệch logic cao hơn và động cơ sẽ TẮT trong thời gian mong muốn khi chênh lệch logic thấp hơn.

Về cơ bản, một bộ so sánh được sử dụng để quyết định rằng động cơ sẽ BẬT hay TẮT. Hoạt động đúng của động cơ có thể được thực hiện với sự trợ giúp của bộ điều khiển.

Điều khiển động cơ Servo

Các động cơ servo có thể được điều khiển bằng phương pháp PWM, tức là Điều chế độ rộng xung. Chúng gửi tín hiệu điện có chiều rộng không nhất quán đến động cơ.

Xung độ rộng được thay đổi trong phạm vi từ 1 mili giây đến 2 mili giây và chuyển nó sang động cơ servo với việc lặp lại 50 lần trong một giây. Độ rộng của xung điều khiển vị trí góc của trục quay. Trong đó, ba thuật ngữ được sử dụng cho thấy việc điều khiển động cơ servo, tức là xung tối đa, xung tối thiểu và tốc độ lặp lại.

Ví dụ:

Xung PWM động cơ servo

Động cơ servo di chuyển với xung 1 mili giây để quay động cơ về 0˚ trong khi xung 2 mili giây để quay động cơ về phía 180˚ . Giữa các vị trí góc, chính độ rộng xung sẽ tính toán. Do đó, servo chuyển sang 90˚ với xung có chiều rộng 1,5 mili giây.

Ví dụ động cơ servo
Ví dụ động cơ servo

Có ba dây hoặc một nhóm dây dẫn trong mỗi động cơ servo. Hai dây được sử dụng để cấp nguồn, trong khi dây thứ ba được sử dụng để kiểm soát tín hiệu.

So sánh động cơ servo với động cơ bước

Động cơ servo thường được sử dụng như là một thay thế hiệu suất cao cho động cơ bước.

Động cơ bước điều khiển vị trí vòng hở, không có bất kỳ bộ mã hóa phản hồi nào, vì tín hiệu của chúng chỉ định số bước di chuyển để xoay, vì thế cần phải ‘biết’ vị trí của động cơ bước khi bật nguồn. Do đó, khi bật nguồn đầu tiên, bộ điều khiển sẽ phải kích hoạt động cơ bước và biến nó sang vị trí đã biết.

Ví dụ: Điều khiển động cơ bước trên một máy in phun; bộ điều khiển sẽ di chuyển bộ phận phun mực sang cực bên trái và phải để thiết lập các vị trí cuối. Trong khi đó, một động cơ servo sẽ ngay lập tức chuyển sang bất kỳ góc nào mà bộ điều khiển hướng dẫn nó, bất kể vị trí ban đầu khi bật nguồn.

Động cơ bước
Động cơ bước

Bộ mã hóa và bộ điều khiển của động cơ servo tối ưu hóa hiệu suất của toàn bộ hệ thống (cho tất cả tốc độ, công suất và độ chính xác) so với công suất của động cơ cơ bản. Với các hệ thống lớn, việc sử dụng động cơ servo đem lại những hiệu quả chi phí đầu tư và hiệu suất sản xuất, chất lượng sản phẩm.

Nhiều ứng dụng, chẳng hạn như máy cắt laser, có thể chọn lựa tuỳ theo kinh phí, chi phí đầu tư thấp thì sử dụng động cơ bước và ngược lại thì chọn sử dụng động cơ servo để đem đến hiệu suất làm việc cao.

Các ứng dụng của Động cơ Servo

Dưới đây là một số ứng dụng sử dụng động cơ servo để kiểm soát, điều khiển tốc độ:

  • Chúng được sử dụng để điều khiển vị trí và chuyển động của thang máy trong điều khiển vô tuyến.
  • Chúng đóng một vai trò quan trọng trong cơ chế chuyển động của robot; vì bật hoặc tắt xung trơn tru và định vị chính xác.
  • Chúng được sử dụng trong các hệ thống thủy lực để duy trì chất lỏng thủy lực trong ngành hàng không vũ trụ.
  • Chúng được sử dụng để điều khiển tốc độ các động cơ trong ngành công nghiệp ô tô.
Giải pháp quản lý điều khiển hệ thống động cơ servo của Seneca

“Bộ chuyển đổi tín hiệu của Seneca có các chức năng như: chuyển đổi tín hiệu từ cảm biến nhiệt độ, cảm biến áp suất, cảm biến đo mức, chuyển đổi tín hiệu 4-20mA…”

  • Sử dụng để điều khiển chính xác hoạt động của băng tải
  • Sử dụng trên máy đóng gói, bao bì, đóng nắp chai
  • Sử dụng trong hệ thống chiết rót tự động

Nội dung bài viết này, mặc dù chưa nói hết được về động cơ servo. Nhưng cũng đã giới thiệu được những kiến thức cần nhất, cơ bản nhất đến với bạn đọc.
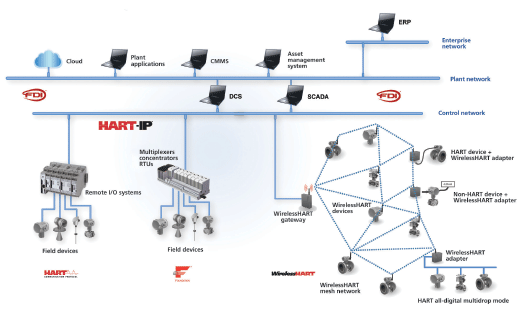
Huphaco hy vọng rằng, những kiến thức má chúng tôi cung cấp sẽ giúp ích cho các bạn; trong quá trình học tập và làm việc trong môi trường kỹ thuật điện nói chung.


3 Thiết Bị Đo Áp Suất Khí Nén & Tầm Quan Trọng Của Nó

công tắc áp suất khí nén

Áp suất khí nén được tạo ra từ hút khí thiên nhiên sau đó nén lại & tích trữ trong các thiết bị như bình tích khí, máy nén khí… Trong quá trình nén chúng ta cần phải giám sát và điều khiển áp suất bằng thiết bị đo áp suất khí nén : cảm biến áp suất, đồng hồ áp suất, công tắc áp suất khí nén.

ứng dụng khí nén trong sản xuất ô tô
Ứng dụng khí nén trong sản xuất ô tô

Các dây chuyển sản xuất gần như không thể thiếu khí nén để làm sạch bụi hoặc tháo lắp các chi tiết máy bằng các súng khí nén. Việc đảm bảo áp suất khí nén đủ áp đòi hỏi các thiết bị đo phải chính xác.
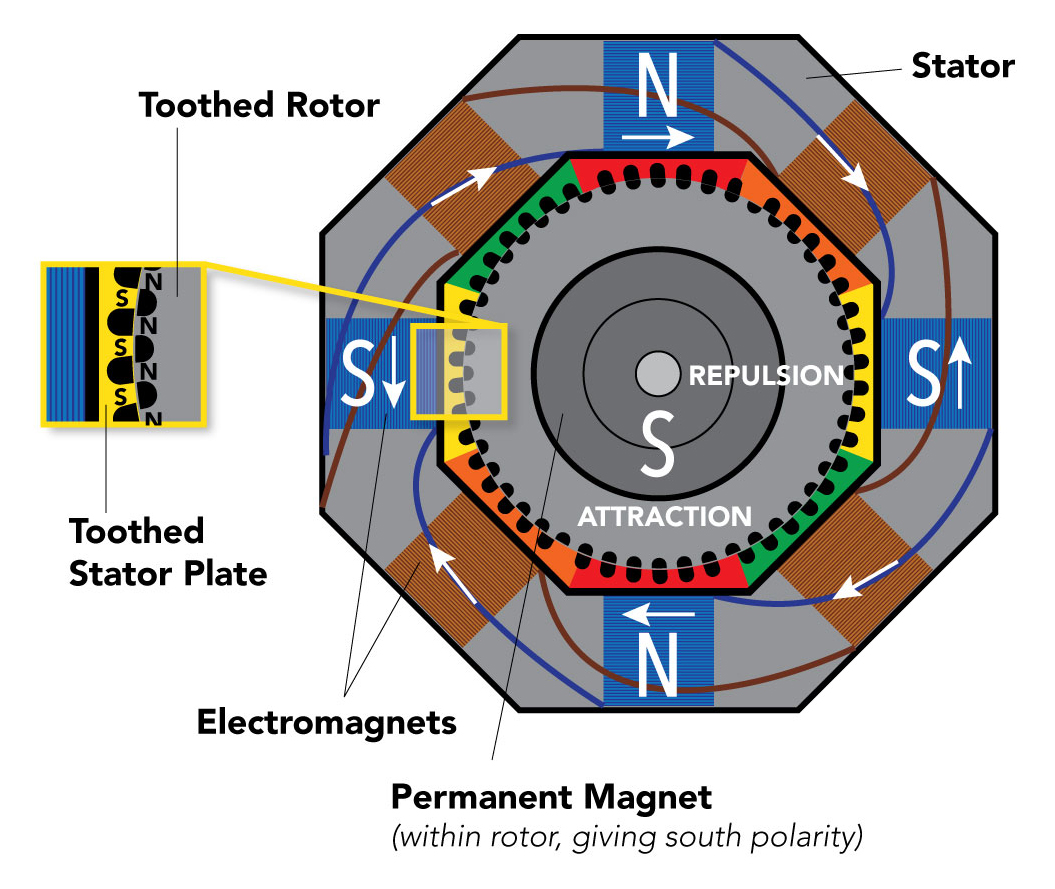
Các thiết bị đo áp suất khí nén

Có khá nhiều thiết bị được dùng để đo áp suất khí nén trong đó có ba thiết bị được sử dụng nhiều nhất :

  • Đồng hồ áp suất
  • Cảm biến áp suất
  • Công tắc áp suất hay còn gọi là rơ le áp suất

Trong ba thiết bị đo áp suất này thì rơ le áp suất máy nén khí dường như là thiết bị không thể thiếu bởi nó là thiết bị bảo vệ cuối cùng của hệ thống khí nén. Chúng ta cùng tìm hiểu tại sao lại có nhiều thiết bị đo áp suất như thế.
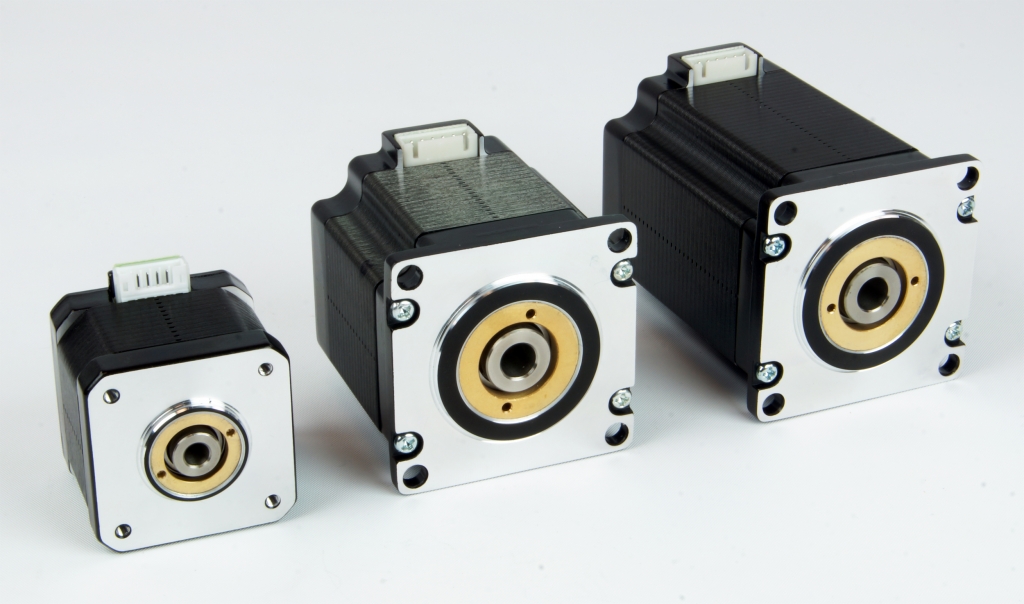
Đồng hồ đo áp suất khí nén

đồng hồ đo áp suất khí nén
Hai loại đồng hồ áp suất khí nén được sử dụng trong máy nén khí

Một thiết bị đo gần như không thể thiếu liên quan tới áp suất cho dù là nước hay khí nén đó chính là đồng hồ áp suất. Đồng hồ đo áp suất là một loại có thiết kế đơn giản với kim chỉ thị áp suất ngay trên đồng hồ. Khi có áp suất tác động thì kim chỉ thị trên đồng hồ sẽ quay hiển thị áp suất thực tế đo được.

Có khá nhiều loại đồng hồ áp suất khi nén được dùng cho nhiều mục đích khác nhau. Hai loại đồng hồ áp suất được sử dụng chính là : đồng hồ áp suất chân đứng ( bottom ) và đồng hồ áp suất chân sau ( back ).

Loại đồng hồ áp suất chân sau được lắp trên mặt tủ điện thường được lắp trên mặt máy nén khí để dể dàng quan sát trực tiếp trên máy.

Đồng hồ áp suất chân đứng được thiết kế lắp cho nhiều vị trí khác nhau từ đường ống khí nén cho tới các bình tích áp. Chân thẳng đứng so với mặt đồng hồ nên khi lắp đặt mặt đồng hồ sẽ vuông góc với mắt của người nhìn.

Trên các đoạn đường ống cần phải lắp đồng hồ áp suất để giám sát. Chính vì thế mà đồng hồ áp suất khí nén loại chân đứng được dùng phổ biến hơn so với loại chân sau.

Dù chỉ là một thiết bị nhỏ bé, giá thành tương đối rẻ nhưng lại là một thiết bị đo áp suất không thể thiếu trong mọi trường hợp.

Như vậy,

Với hai loại đồng hồ áp suất khí nén chân đứng và chân sau được dùng trong tất cả các trường hợp cần đo áp suất khí nén. Tuỳ vào vị trí lắp chúng ta chọn loại phù hợp.

Công tắc áp suất khí nén

công tắc áp suất khí nén
Ứng dụng công tắc áp suất nén trên đường ống khí nén

Một thiết bị không thể thiếu trong hệ thống khí nén đó chính là công tắc áp suất được lắp ngay bên cạnh đồng hồ đo áp suất. Công tắc áp suất loại cơ được xem là thiết bị không thể thay thế trong hệ thống khí nén, bởi nó hoạt động ngay cả khi không có nguồn điện cung cấp.

Công tắc áp suất khí nén còn được gọi là rơ le áp suất khí nén. Một thiết bị luôn đi kèm với đồng hồ áp suất trong các máy nén khí.

Chúng ta có thể cài đặt ngõ ra dạng Relay ngay trên thiết bị. Ví dụ, áp suất khí nén 0-10 bar nhưng chúng ta muốn cảnh báo áp cao không quá 9 bar và áp suất thấp không được dưới 2 bar. Việc cài đặt chỉ cần dùng thiết bị đo áp suất chuẩn như đồng hồ áp suất điện tử hoặc đồng hồ cơ nếu bạn không cần quá chính xác.

Như vậy, với một thiết bị công tắc áp suất khí nén chúng ta có thể bảo vệ được máy nén khí một cách an toàn mà không cần nhiều kiến thức về điện bởi nó hoạt động hoàn toàn bằng cơ khí.

Cảm biến áp suất khí nén

Nếu như đồng hồ đo áp suất chỉ có thể hiển thị áp suất tại chổ, còn công tắc áp suất đóng vai trò bảo vệ hệ thống, thì cảm biến áp suất khí nén lại đóng vai trò điều khiển.

cảm biến áp suất khí nén
Ứng dụng cảm biến áp suất điều khiển máy nén khí

Một cải tiến rất lớn trong việc vận hàng máy nén khí là dùng cảm biến áp suất để điệu khiển động cơ máy nén thông qua biến tần. Tín hiệu ngõ ra chuẩn 4-20mA phù hợp với hầu hết các ngõ vào của Inverter cho phép điều khiển PID giúp máy nén chạy luôn giữ áp suất mong muốn.

Cảm biến áp suất có khá nhiều loại cho chúng ta lựa chọn, các máy nén khí có công suất khá lớn nhưng lại không đòi hỏi độ chính xác cao như các thiết bị khác. Chính vì thế chúng ta chỉ cần dùng loại cảm biến áp suất khí nén loại đa năng, có thiết kế nhỏ gọn như SR1- Georgin / Pháp.

Việc dùng các loại cảm biến áp suất cao cấp chính xác cao làm tăng giá thành đầu tư thiết bị. Nếu vấn đề chi phí không phải là quá lớn thì việc dùng cảm biến áp suất khí nén chính xác cao điều khiển chính xác hơn & nhuyễn hơn.

Đơn vị đo áp suất khí nén

Các máy nén khí có xuất xứ từ Mỹ và Châu Âu nên chúng ta sẽ thường bắt gặp hai đơn vị Bar và Psi trên các đồng hồ áp suất hoặc cảm biến áp suất. Người sử dụng máy nén khí cần hiểu được các thông số kỹ thuật liên quan tới máy nén khí.

Trong đó, có các đơn vị áp suất đi theo máy làm cho người dùng bối rối nếu không nắm rõ cach1 quy đổi các đơn vị này. Để sử dụng máy nén khí một cách hiệu quả, chính xác trước tiên người vận hành cần nắm rõ bảng quy đổi đơ vị áp suất.

Tuy theo khu vực sản xuất máy nén khí mà chúng ta sẽ thấy các đơn vị áp suất như PSI, Bar, Mpa, Kg/cm2 … Cùng tìm hiểu các đơn vị áp suất khí nén khác nhau thế nào nhé.

Đơn vị áp suất bar

Nếu bạn đang sơ hữu hệ thống máy nén khí toàn sử dụng đơn vị áp suất BAR thì khả năng rất cao đây là máy có nguồn gốc từ Châu Âu hoặc theo công nghệ của Châu Âu.

Bởi,

BAR là đơn vị đo áp suất được dùng rộng rãi và phổ biến tại Châu Âu, nếu lấy áp suất khí quyển ( Atmosphere ) làm chuẩn thì :

1 bar = 0.99 atmosphere ( Atm )

Trong kỹ thuật thì :

1 bar = 1.02 atmosphere ( atm )

Do 1 bar là một đơn vị chuẩn và gần bằng atm khi quy đổi áp suất theo hệ IS nên chúng ta có thể xem như hai đơn vị BAR và ATM là bằng nhau cho dể nhớ.

Chính vì sự gần giống nhau này và dể nhớ nên đơn vị BAR được sử dụng khá là phổ biến trong hầu hết tất cả các máy móc nhập từ Châu Âu và các quốc gia khác.

Đơn vị BAR còn được quy đổi sang các đơn vị khác :

Tính theo ” hệ mét ” quy đổi theo đơn vị đo áp suất 1 bar chuẩn

1 bar            =            0.1 Mpa ( megapascal )

1 bar            =            1.02 kgf/cm2

1 bar            =            100 kPa ( kilopascal )

1 bar            =            1000 hPa ( hetopascal )

1 bar            =            1000 mbar ( milibar )

1 bar            =            10197.16 kgf/m2

1 bar            =            100000 Pa ( pascal )

Tính theo ” áp suất ” quy đổi theo đơn vị áp suất 1 bar chuẩn 

1 bar            =            0.99 atm ( physical atmosphere )

1 bar            =            1.02 technical atmosphere

Tính theo ” hệ thống cân lường ” quy đổi theo đơn vị áp suất 1 bar chuẩn

1 bar            =            0.0145 Ksi ( kilopoud lực trên inch vuông )

1 bar            =            14.5 Psi ( pound lực trên inch vuông )

1 bar            =            2088.5 ( pound per square foot )

Tính theo  ” cột nước ”  qui đổi theo đơn vị áp suất chuẩn 1 bar 

1 bar            =            10.19 mét nước  ( mH2O )

1 bar            =            401.5 inc nước ( inH2O )

1 bar            =            1019.7 cm nước ( cmH2O )

Tính theo  ” thuỷ ngân  ” quy đổi theo đơn vị áp suất chuẩn 1 bar

1 bar            =            29.5 inHg ( inch of mercury )

1 bar            =            75 cmHg ( centimetres of mercury )

1 bar            =           750 mmHg ( milimetres of mercury )

1 bar            =            750 Torr

Nếu bạn không thể nhớ các số này thì có thể lưu lại bài viết này để theo tự quy đổi khi cần thiết nhé.

Đơn vị áp suất psi

Bạn đang thấy đơn vị PSI trên hệ thống và thông số kỹ thuật của máy nén khí thì khả năng rất cao là máy này được nhập khẩu từ Mỹ.

Bởi,

Đơn vị Psi chỉ được Mỹ và các nước sử dụng theo tiêu chuẩn của Mỹ sử dụng. Đơn vị PSI cũng có đặc trưng riêng của nó.

Do,

1 bar = 14.5 psi

Như vậy, psi có độ phân giải cao hơn bar tới 14.5 lần nên các giá trị của áp suất sẽ được chia nhỏ hơn gấp nhiều lần so với bar. Tất nhiên rằng đơn vị Bar có giá trị nhỏ hơn là 1000 mbar = 1 bar.

Dù là đơn vị bar hay psi thì nó cũng đều nói lên độ lớn của áp suất khi đo trên một hệ thống. Do đơn vị Psi khá nhỏ so với các đơn vị khác nên chúng ta có thể tham khảo từ 100 psi.

Quy đổi PSI theo hệ Mét

100 psi             =          0.69 Mpa

100 psi             =          6.89 Bar

100 psi             =          7.03 kg/cm2

100 psi             =          689.48 Kpa

100 psi             =          6 894.76 Hpa

100 psi             =          6 894.76 mbar

100 psi             =          70 306.96 kgf/cm2

Quy đổi PSI theo hệ Mỹ

100 psi             =          0.1 Ksi

100 psi             =          14 400 Psf

Quy đổi theo cột nước

100 psi             =          70,31 mH20

100 psi             =          7 030.89 cmH20

100 psi             =          230,67 ftH20

100 psi             =          2 768.07 in H20

Quy đổi theo áp suất ( ATM )

100 psi             =          6.8 atm

100 psi             =          7.03 áp suất khí quyển

Quy đổi theo thuỷ ngân ( Hg )

100 psi             =          203.6 in Hg

100 psi             =          517.15 cmHg

100 psi             =          5 171.51 mmHg

100 psi             =          5 171.51 Torr

Mọi người chỉ cần quy đổi các đơn vị áp suất theo tỉ lệ này thì có thể tính được bất kỳ loại đơn vị đo áp suất nào khác sang psi hoặc ngược lại.

Quy đổi đơn vị đo áp suất

Với rất nhiều đơn vị khác nhau được dùng để đo áp suất thì tất nhiên không ai có thể nhớ hết được. Vì thế để dể dàng quy đổi đơn vị áp suất chúng ta chỉ cần xem bảng quy đổi áp suất và tính ra tỉ lệ rồi nhân với áp suất chúng ta đang có theo bảng sau:

Bảng quy đổi các đơn vị áp suất Bar psi mpa kpa
Bảng Quy đổi các đơn vị áp suất Bar – Psi – Kpa – Mpa – mmHg

Với cách bố trí đơn giản, khoa học của bảng quy đổi đơn vị áp suất chúng ta sẽ dể dàng chuyển đổi các đơn vị áp suất khác nhau một cách nhanh chóng.

Chúng ta cũng thấy rằng dù có rất nhiều loại đơn vị áp suất khác nhau nhưng chỉ cần chúng ta biết cách sử dụng chúng. Thì dù có nhiều đơn vị áp suất hơn đi nữa chúng ta vẫn dùng một cách chính xác & hiệu quả nhất.

Người dùng máy nén khí có thể sử dụng các loại đồng hồ đo áp suất, công tắc áp suất, cảm biến áp suất khí nén một cách tự tin mà không phải lo lắng về giá trị chênh lệch của các đơn vị khác nhau.

Chúng ta chỉ cần nhớ cách quy đổi áp suất là có thể chọn được các thiết bị đo khí nén một cách dể dàng mà không cần hiểu biết quá sâu về kỹ thuật. Nếu bạn cần tư vấn về cách chọn lựa, sử dụng đồng hồ áp suất, cảm biến áp suất, công tắc áp suất khí nén hãy liên hệ với chúng tôi để được tư vấn.

Kỹ sư Cơ – Điện Tử
Nguyễn Minh Hoà

Mobi : 0937.27.5566

Mail : hoa.nguyen@huphaco.vn


Lập trình PLC là gì? Các loại PLC | Ứng dụng của PLC

Bộ lập trình PLC

PLC là gì? Bộ lập trình PLC là thiết bị mà chắc chắn ai học ngành điện công nghiệp cũng biết đến nó, hiểu được nó làm những gì, có chức năng gì. Bài viết này chúng ta cùng xem lại về bộ lập trình PLC xem có gì khác biệt so với kiến thức chúng ta đã được học hay không nhé!

Bộ lập trình PLC
Bộ lập trình PLC

PLC là gì? Lập trình PLC là gì?

PLC là thiết bị có thể lập trình được, được thiết kế chuyên dùng trong công nghiệp để điều khiển các tiến trình xử lí từ đơn giản đến phức tạp, tuỳ thuộc vào người điều khiển mà nó có thể thực hiện một loạt các chương trình hoặc sự kiện, sự kiện này được kích hoạt bởi các ngõ vào tác động vào bộ lập trình PLC hoặc qua các bộ Timer hay các sự kiện được đếm qua bộ đếm. Khi một sự kiện được kích hoạt nó sẽ bật ON, OFF hoặc phát một chuỗi xung ra các thiết bị bên ngoài được gắn vào ngõ ra của PLC.

Như vậy nếu ta thay đổi các chương trình được cài đặt trong PLC là ta có thể thực hiện các chức năng khác nhau, trong các môi trường điều khiển khác nhau.
Hiện nay, bộ lập trình PLC có nhiều hãng sản xuất như: Siemens, Omron, Mitsubishi, Festo, Alan Bradley, Schneider, Hitachi … Bộ lập trình PLC còn có các thiết bị mở rộng như : các cổng mở rộng AI (Analog Input), DI (Digital Input), các thiết bị hiển thị, các bộ nhớ Cartridge thêm vào.

PLC là viết tắt của từ gì?

PLC là viết tắt của từ Programmable Logic Controller. Có nghĩa là bộ điều khiển logic có thể lập trình được.

Các hãng sản xuất bộ lập trình PLC

Cấu tạo PLC

Bộ lập trình PLC thông dụng có cấu tạo gồm những thành phần như: bộ xử lý, bộ nhớ, bộ nguồn, giao diện vào/ra

Bộ xử lý

Bộ xử lý hay bộ xử lý trung tâm (CPU), có thể xem là não bộ của bộ lập trình PLC. Bộ xử lý có nhiệm vụ biên dịch các tín hiệu vào. Thực hiện các hoạt động điều khiển theo chương trình được lưu trong bộ nhớ. Sau đó truyền các quyết định dưới dạng tín hiệu hoạt động đến các đầu ra.

Bộ xử lý làm việc theo từng bước tuần tự. Trước tiên các thông tin lưu trữ trong bộ nhớ được gọi lên tuần tự và được kiểm soát bởi bộ đếm chương trình. Bộ xử lý liên kết các tín hiệu và đưa kết quả điều khiển tới đầu ra.

Bộ nguồn

Bộ nguồn có nhiệm vụ chuyển đổi điện áp AC thành điện áp thấp cho bộ vi xử lý (thường là 5V) và cho các mạch điện đầu ra hoặc các module còn lại (thường là 24V).

Bộ nhớ của thiết bị lập trình PLC

Bộ nhớ là nơi lưu trữ chương trình sử dụng cho các hoạt động điều khiển. Các dạng bộ nhớ có thể là RAM, ROM, EPROM.

Người ta luôn chế tạo nguồn dự phòng cho RAM để duy trì chương trình trong trường hợp mất điện nguồn, thời gian duy trì tuỳ thuộc vào từng PLC cụ thể.

Bộ nhớ cũng có thể được chế tạo thành module cho phép dễ dàng thích nghi với các chức năng điều khiển có kích cỡ khác nhau, khi cần mở rộng có thể cắm thêm.

Các cổng vào/ra

Cổng tín hiệu vào là nơi bộ xử lý nhận thông tin từ các thiết bị ngoại vi. Tín hiệu vào có thể từ các công tắc, nút nhấn, các cảm biến nhiệt độ, cảm biến áp suất, loadcell, cảm biến siêu âm…

Cổng in/out của bộ lập trình PLC

Cổng tín hiệu ra có nhiệm vụ truyền thông tin đến các thiết bị bên ngoài. Tín hiệu ra có thể cung cấp cho các cuộn dây công tắc tơ, các rơle, các van điện từ, các động cơ nhỏ…

Tín hiệu vào/ra có thể là tín hiệu rời rạc, tín hiệu liên tục, tín hiệu logic… Mỗi điểm vào/ra có một địa chỉ duy nhất được PLC sử dụng.

Tín hiệu vào thường được ghép cách điện (cách ly) nhờ linh kiện bán dẫn như transistor. Dải tín hiệu nhận vào cho các PLC cỡ lớn có thể là 5v, 24v, 110v, 220v. Các PLC cỡ nhỏ thường chỉ nhập tín hiệu 24v.

Tín hiệu ra cũng được ghép cách ly. Tín hiệu ra có thể là tín hiệu chuyển mạch 24v, 100mA; 110v, 1A một chiều, thậm chí 240v, 1A xoay chiều tuỳ loại PLC. Tuy nhiên, với PLC cỡ lớn dải tín hiệu ra có thể thay đổi bằng cách lựa chọn các module thích hợp.

Các loại PLC

Chúng ta có thể phân bộ lập trình PLC làm 2 kiểu dựa vào hình thức của chúng như:

  • Kiểu hộp đơn
  • Kiểu module nối ghép

Kiểu hộp đơn thường là các PLC cỡ nhỏ và được cung cấp dưới dạng nguyên chiếc hoàn chỉnh. Chúng có đầy đủ các thành phần như: bộ nguồn, bộ xử lý, bộ nhớ và các cổng tín hiệu vào/ra. Tuy nhiên, kiểu hộp đơn thường vẫn có khả năng ghép nối được với các module rời để mở rộng khả năng của PLC.

Bộ lập trình PLC dạng khối

Kiểu module ghép nối. Chúng gồm các module riêng cho từng chức năng như module nguồn, module xử lý trung tâm, module nhớ, module vào/ra, module mờ, module PID… các module được lắp trên các rãnh và được ghép lại với nhau. Kết cấu này khá linh hoạt, cho phép mở rộng số lượng cổng vào/ra bằng cách bổ sung các module vào/ra hoặc tăng cường bộ nhớ bằng cách tăng thêm các module nhớ.

Bộ lập trình PLC dạng module

Lập trình PLC

Ngôn ngữ lập trình PLC

Có tổng cộng ba phương pháp lập trình giao tiếp với bộ lập trình PLC. Đó là:

  • Lập trình STL
  • Lập trình bậc thang LAD
  • Lập trình lưu đồ điều khiển CSF

Nhưng công cụ đơn giản và phổ biến nhất vẫn là lập trình bậc thang LAD. Tiếp đến là công cụ STL.

Khác biệt giữa 3 ngôn ngữ lập trình PLC

Và giữa 2 ngôn ngữ này có khả năng chuyển đổi với nhau. Cụ thể, bạn có thể chuyển chương trình từ ngôn ngữ bậc thang LAD sang ngôn ngữ STL. Nhưng ngược lại thì có thể được và có thể không, tuỳ thuộc vào chương trình mà bạn viết như thế nào!

Nguyên lý làm việc của PLC

Bộ lập trình PLC hoạt động theo vòng quét.

Các cổng input nhận tín hiệu đầu vào từ các thiết bị như: cảm biến, công tắc, nút nhấn…, qua bộ xử lý và xuất tín hiệu đầu ra để điều khiển các thiết bị như: motor, bóng đèn,…. Tất cả hoạt động này dựa trên phần chương trình mà các bạn đã viết và nạp vào bộ lập trình PLC.

Vòng quét chương trình

Bộ lập trình PLC thực hiện chương trình theo chu kì lặp. Mỗi vòng lặp được gọi là vòng quét. Mỗi vòng quét được bắt đầu bằng giai đoạn chuyển dữ liệu từ các cổng vào số tới vùng bộ đệm ảo, sau đó là giai đoạn thực hiện chương trình.

Trong từng vòng quét chương trình thực hiện từ lệnh đầu tiên đến lệnh kết thúc của khối OB ( Block End). Sau giai đoạn thực hiện chương trình là giai đoạn chuyển các nội dung của bộ đệm ảo Q tới các cổng ra số . Vòng quét được kết thúc bằng giai đoạn truyền thông nội bộ và kiểm tra lỗi.

Bộ lập trình PLC trong hệ thống Wincc

Thời gian cần thiết để PLC thực hiện 1 vòng quét gọi là thời gian vòng quét (Scan Time). Thời gian vòng quét không cố định. Tức là không phải vòng quét nào cũng được thực hiện trong một khoảng thời gian như nhau. Tuỳ thuộc vào số câu lệnh và khối truyền thông mà vòng quét thực hiện nhanh hay chậm.

Như vậy sẽ có một khoảng trễ giữa việc đọc dữ liệu từ đối tượng để xử lí, tính toán và việc gửi tín hiệu điều khiển đến đối tượng bằng thời gian vòng quét. Nói cách khác, thời gian vòng quét quyết định tính thời gian thực của chương trình điều khiển trong PLC. Thời gian vòng quét càng ngắn, tính thời gian thực của chương trình càng cao.

Kết nối PLC

Các tín hiệu kết nối với bộ lập trình PLC tiêu biểu như:

  • Tín hiệu số: Là các tín hiệu thuộc dạng hàm Boolean, dạng tín hiệu chỉ có 2 trị 0 hoặc 1. Đối với một số loại lập trình PLC có quy định:
    • Mức 0 : tương ứng với 0V hoặc hở mạch
    • Mức 1 : Tương ứng với 24V

Ví dụ: Các tín hiệu từ nút nhấn ,từ các công tắc hành trình….. đều là những tín hiệu số

  • Tín hiệu tương tự: Là tín hiệu liên tục, từ 0-10V hay từ 4-20mA….

Ví dụ: Tín hiệu đọc từ Loadcell, từ cảm biến lưu lượng cảm biến siêu âm…

Cảm biến siêu âm
Cảm biến siêu âm
  • Tín hiệu khác: Bao gồm các tín hiệu giao tiếp với máy tính, với các thiết bị ngoại vi khác bằng các giao thức khác nhau như giao thức RS232, RS485, Modbus….

Ưu điểm của PLC là gì

Từ lúc ra đời đến hiện tại, tầm quan trọng của bộ lập trình PLC chưa bao giờ bị đánh giá thấp. Vậy chúng có những ưu điểm gì? Chúng ta cùng xem qua một vài ưu điểm nổi bật của bộ lập trình PLC như:

– Tốn ít không gian: Bộ lập trình PLC rất nhỏ gọn, cho nên chúng chiếm rất ít diện tích trên tủ điện. Hơn hẳn một máy tính tiêu chuẩn hay tủ điều khiển rơ le để thực hiện cùng một chức năng.

– Giá thành thấp : Một bộ lập trình PLC có chi phí đầu tư tầm 10 cái rơ le, nhưng nó có khả năng thay thế hàng trăm rơ le.

– Khả năng thích ứng với môi trường công nghiệp: Là một thiết bị ra đời để phục vụ cho các nhu cầu của ngành công nghiệp, nên bộ lập trình PLC có khả năng chống chịu được bụi bẩn, dầu mỡ, độ ẩm, rung động và nhiễu.

– Giao diện trực tiếp: Bộ lập trình PLC có khả năng giao tiếp trực tiếp với các thiết bị đầu vào như: cảm biến, công tắc, contactor, relay… nhờ có các mô đun vào ra I/O.

– Lập trình dễ dàng: Phần lớn các PLC sử dụng ngôn ngữ lập trình là sơ đồ thang. Chúng rất đơn giản và dễ hiểu, tương tự như sơ đồ đấu của các hệ thống điều khiển rơ le thông thường.

– Tính linh hoạt cao: Chương trình điều khiển của bộ lập trình PLC có thể thay đổi nhanh chóng và dễ dàng bằng cách nạp lại chương trình điều khiển mới vào PLC bằng bằng thẻ nhớ, bằng truyền tải qua mạng.

Ứng dụng của PLC

Bộ lập trình PLC là một thiết bị đa năng và rất dễ sử dụng. Chính vì thế, chúng có vô vàng các ứng dụng được thực tế hoá như:

– Giám sát & Điều khiển các nhà máy công nghiệp: điều khiển khống chế nhiệt độ lò trong nhà máy gang thép, nhà máy nhiệt điện, điều khiển cánh tay robot, nhà máy nước,…

Bộ khuếch đại tín hiệu 4-20mA

Bộ khuếch đại tín hiệu 4-20mA

Là bộ khuếch đại tín hiệu của hãng Seneca xuất xứ Ý, nhỏ gọn và giá rẻ. Có chức năng chống nhiễu 4-20mA, chuyển đổi tín hiệu 4-20mA, khuếch đại tín hiệu 4-20mA…

  • Nguồn cấp: 19,2 … 30 Vdc
  • Công suất tiêu thụ: 500 mW
  • Cách ly chống nhiễu: 1.500 Vac
  • Sai số: 0.1%
  • Thời gian đáp ứng: 40 ms
  • Lắp trên din rail
  • Chuẩn bảo vệ: IP20
  • Nhiệt độ làm việc: -20…65 độ C
  • Kích thước: 6.2 x 93 x 102.5 mm
  • Tiêu chuẩn: CE

INPUT K109S :

  • Số kênh: 1 kênh
  • Ngõ áp: 0-10V, 0-5V, 1-5V, 10-0V, điện trở load 110 KΩ
  • Ngõ dòng: 4-20mA, 0-20mA, 20-4mA, 20-0mA, điện trở load max 35 Ω

OUTPUT K109S : 

  • Số kênh: 1 kênh
  • Áp: 0-10V, 0-5V, 1-5V, 10-0V, điện trở load 110 KΩ
  • Dòng: 4-20mA, 0-20mA, 20-4mA, 20-0mA, điện trở load max 500 Ω

– Điều khiển các dây chuyền sản xuất: đóng nắp chai, đóng gói sản phẩm, trạm trộn, cắt tôn, đóng bao tự động, trộn sơn, trạm trộn bê tông…

Lập trình PLC trong hệ thống

– Giám sát , điều khiển giao thông: điều khiển tín hiệu đèn giao thông, đèn cảnh báo, chiếu sáng, hệ thống tàu điện…

– Giám sát điều khiển trong tòa nhà, cao ốc thông minh: các hệ thống chữa cháy, thang máy, chiếu sáng, bơm nước, hệ thống báo động, bãi giữ xe…

– Ứng dụng trong ngành truyền tải điện năng: đóng cắt tự động các trạm hạ áp; trung áp, bảo vệ hệ thống trạm…

Bài viết này; mình đã tổng hợp lại tất cả những thông tin cơ bản nhất về bộ lập trình PLC là gì. Mình đã cố gắng làm sao; để ai đọc qua cũng có thể hiểu được à PLC là thiết bị này; công năng của nó là để làm những việc này.

Rất mong nhận được những góp ý của các bạn; để bài viết hoàn thiện hơn, góp một phần kiến thức cho cộng đồng điện công nghiệp chúng ta.

HUPHACO Technical
HUPHACO Technical
Tư vấn thiết bị đo lường | 4-20mA | Modbus | PLC | Cảm biến | Bộ chuyển đổi tín hiệu
Tư vấn chọn thiết bị phù hợp ✓ Chọn kênh liên hệ phía trên để trao đổi nhanh